
Dopplerův navigační radar

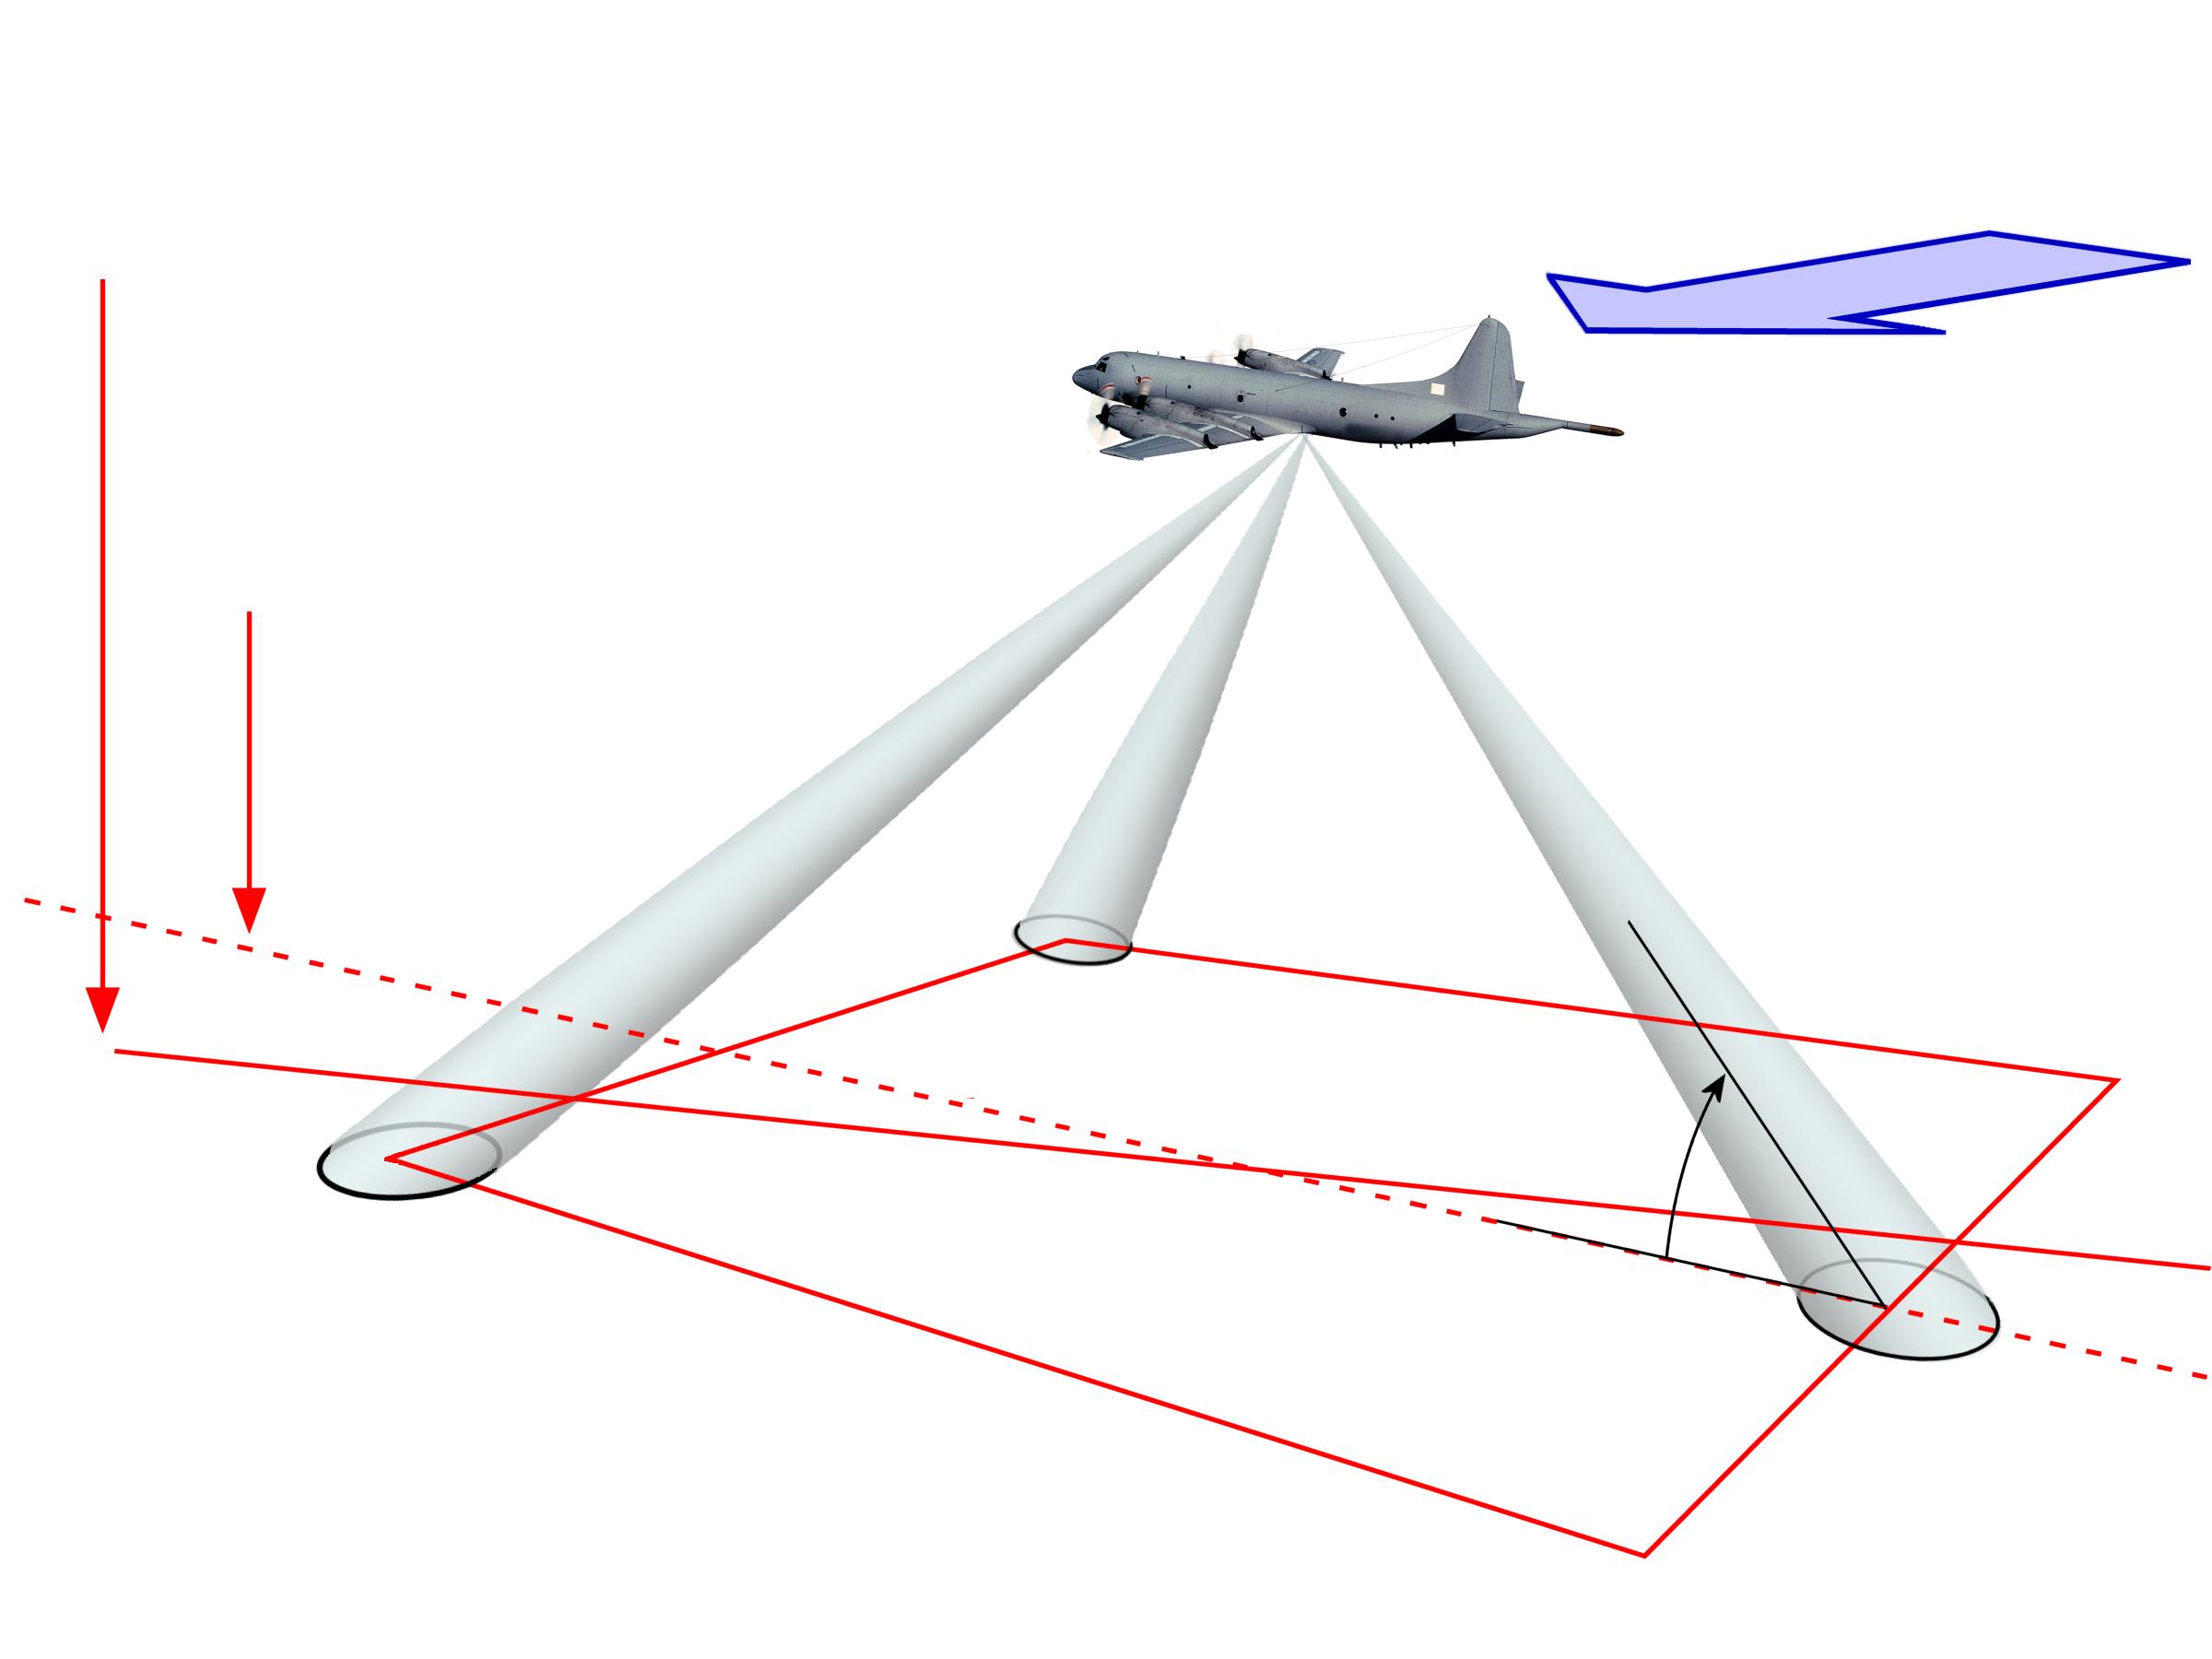
Obrázek 1: Geometrie Dopplerova navigačního radaru v konfiguraci X

Obrázek 1: Geometrie Dopplerova navigačního radaru v konfiguraci X
Dopplerův navigační radar
Dopplerův navigační radar je navigační pomůcka používaná v letectví. Měří rychlost vůči zemi a úhly driftu nezávisle na rychlosti a směru větru.
Tyto radarové systémy se skládají z až 4 nemodulovaných radarových se stálou vlnou, které měří výhradně Dopplerovy frekvence a porovnávají je mezi sebou. Systém se čtyřmi anténními diagramy uvnitř obdélníku se nazývá „konfigurace X“. V „konfiguraci λ“ odpadá jeden z zadních diagramů.
Všechny vyzařovací úhly musí být přesně ve stejném úhlu od svislice. Porovnáním Dopplerových frekvencí předních diagramů se zadními diagramy se vypočítá rychlost nad zemí. Porovnáním diagramu 1 a diagramu 2 se získá odchylka.
Obrázek 2: Geometrie Dopplerova navigačního radaru v konfiguraci Y
Obrázek 2: Geometrie Dopplerova navigačního radaru v konfiguraci Y
V takzvané konfiguraci Y se používá směrový diagram (3) směřující dozadu k přímému měření rychlosti vůči zemi. Radiální rychlost měřená radarem s trvalým signálem lze pomocí úhlové funkce převést na skutečnou rychlost vůči zemi.
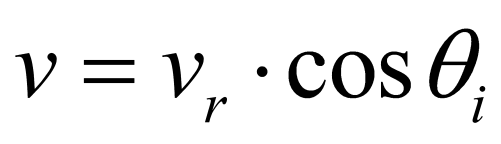
(1)
Úhel dopadu θi zde představuje úhel vyzařování radaru. Ten se vypočítá z úhlu vyzařování antény stanoveného při montáži antény a úhlu náběhu (nebo úhlu sklonu) letadla. (Letadlo totiž neletí ve vzduchu vodorovně – potřebuje úhel náběhu, který je aerodynamicky výhodný pro hustotu vzduchu v letové výšce.) Pro konfiguraci X se radiální rychlost vr vypočítá z aritmetického průměru výsledků z diagramů 3 a 4 nebo také 1 a 2.
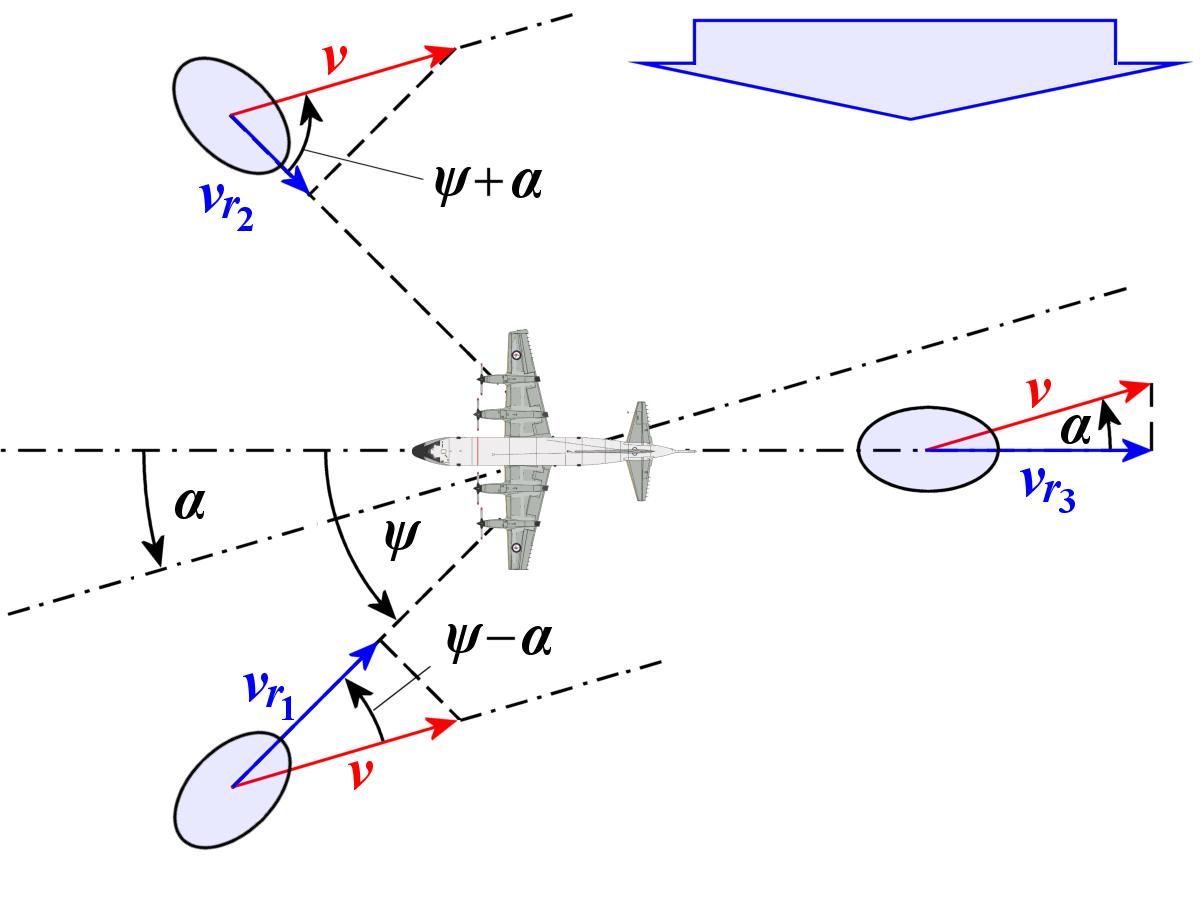
Obrázek 3: Pohled shora: Projekce úhlů a vektorů

Oba směry vyzařování 1 a 2 poskytují podle obrázku 3 informace o rychlosti:
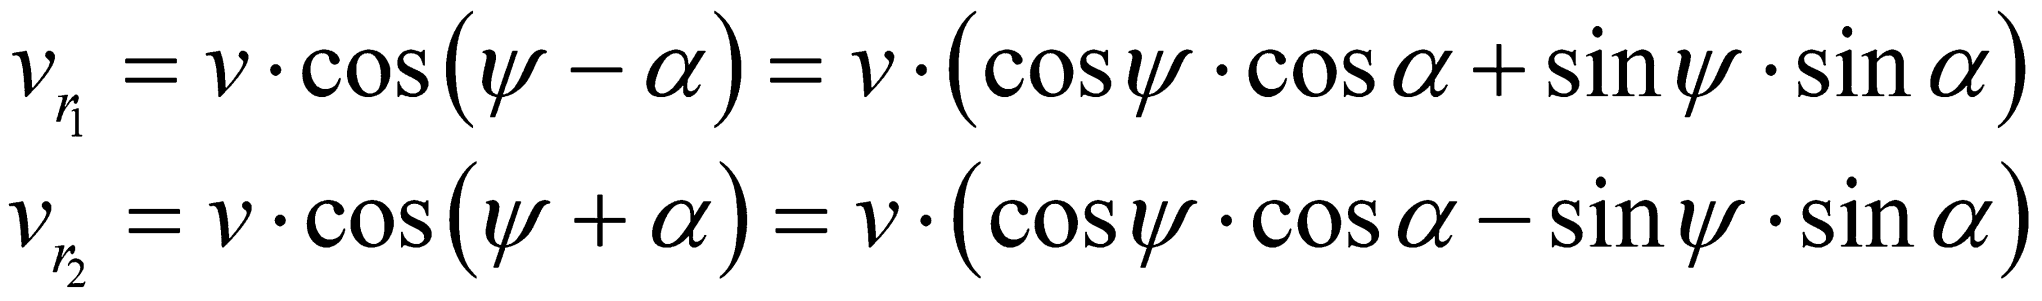
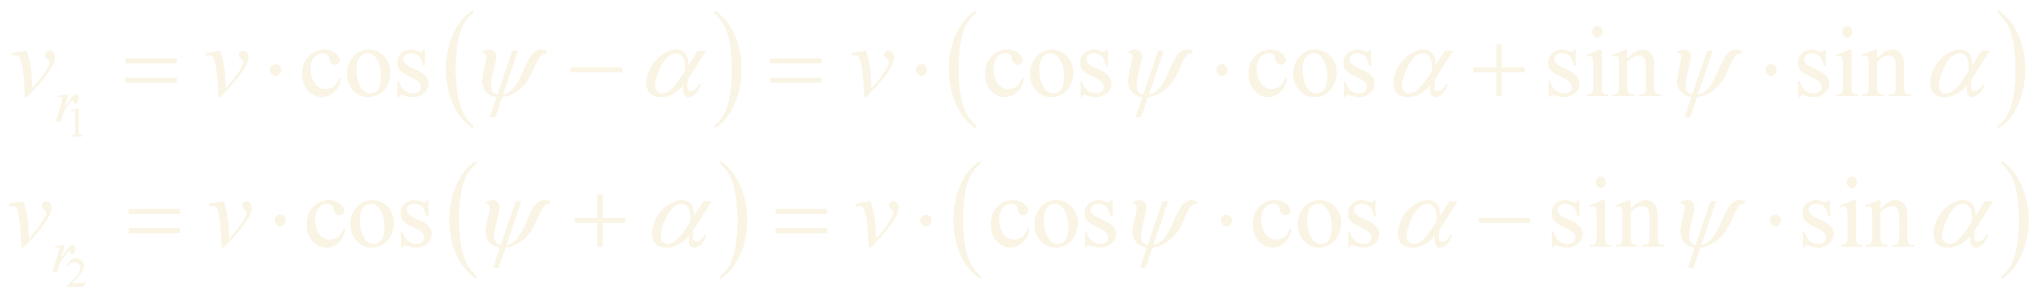
(2)
Ve skutečnosti by tedy směry vyzařování 1 a 2 postačovaly pro výpočet skutečné rychlosti nad zemí a úhlu odklonu. V praxi se však používá také směr vyzařování 3 (resp. 3 a 4), aby se porovnáním hodnot naměřených vpřed a vzad vyrovnala změna úhlu náběhu způsobená stoupáním nebo klesáním.
Přesnost měření rychlosti dosažitelná touto metodou je nad pevninou přibližně 0,5 % a nad vodou přibližně 0,7 %. Mírné zhoršení přesnosti nad vodou je způsobeno dodatečnou Dopplerovou frekvencí způsobenou pohybem mořských vln.
Ve starších strategických útočných letadlech se tento systém používal k udržení kurzu nad Atlantikem nebo Tichým oceánem navzdory větru. Moderní letadla s GPS již takové navigační pomůcky nepotřebují. Stejný princip však lze použít opačně pro dálkový průzkum Země a měření místních směrů větru a vln na oceánech.