
多普勒导航雷达

图 1:X 构型多普勒导航雷达的几何关系

多普勒导航雷达
多普勒导航雷达是航空领域的一种导航辅助设备。 它能够不受风速和风向影响,测量飞机的地速以及可能存在的偏流角。
这种雷达系统由最多 4 部未经调制的 连续波雷达 组成, 它们仅测量 多普勒频率 并相互进行比较。 四个天线方向图排列成矩形的系统称为“X 构型”。 在“λ 构型”中,则省去其中一个后向波束。
所有波束的指向角必须相对于垂线保持完全相同的角度。 通过比较前向波束与后向波束的多普勒频率,可以计算地速。 比较波束 1 和波束 2,则可以确定偏流。
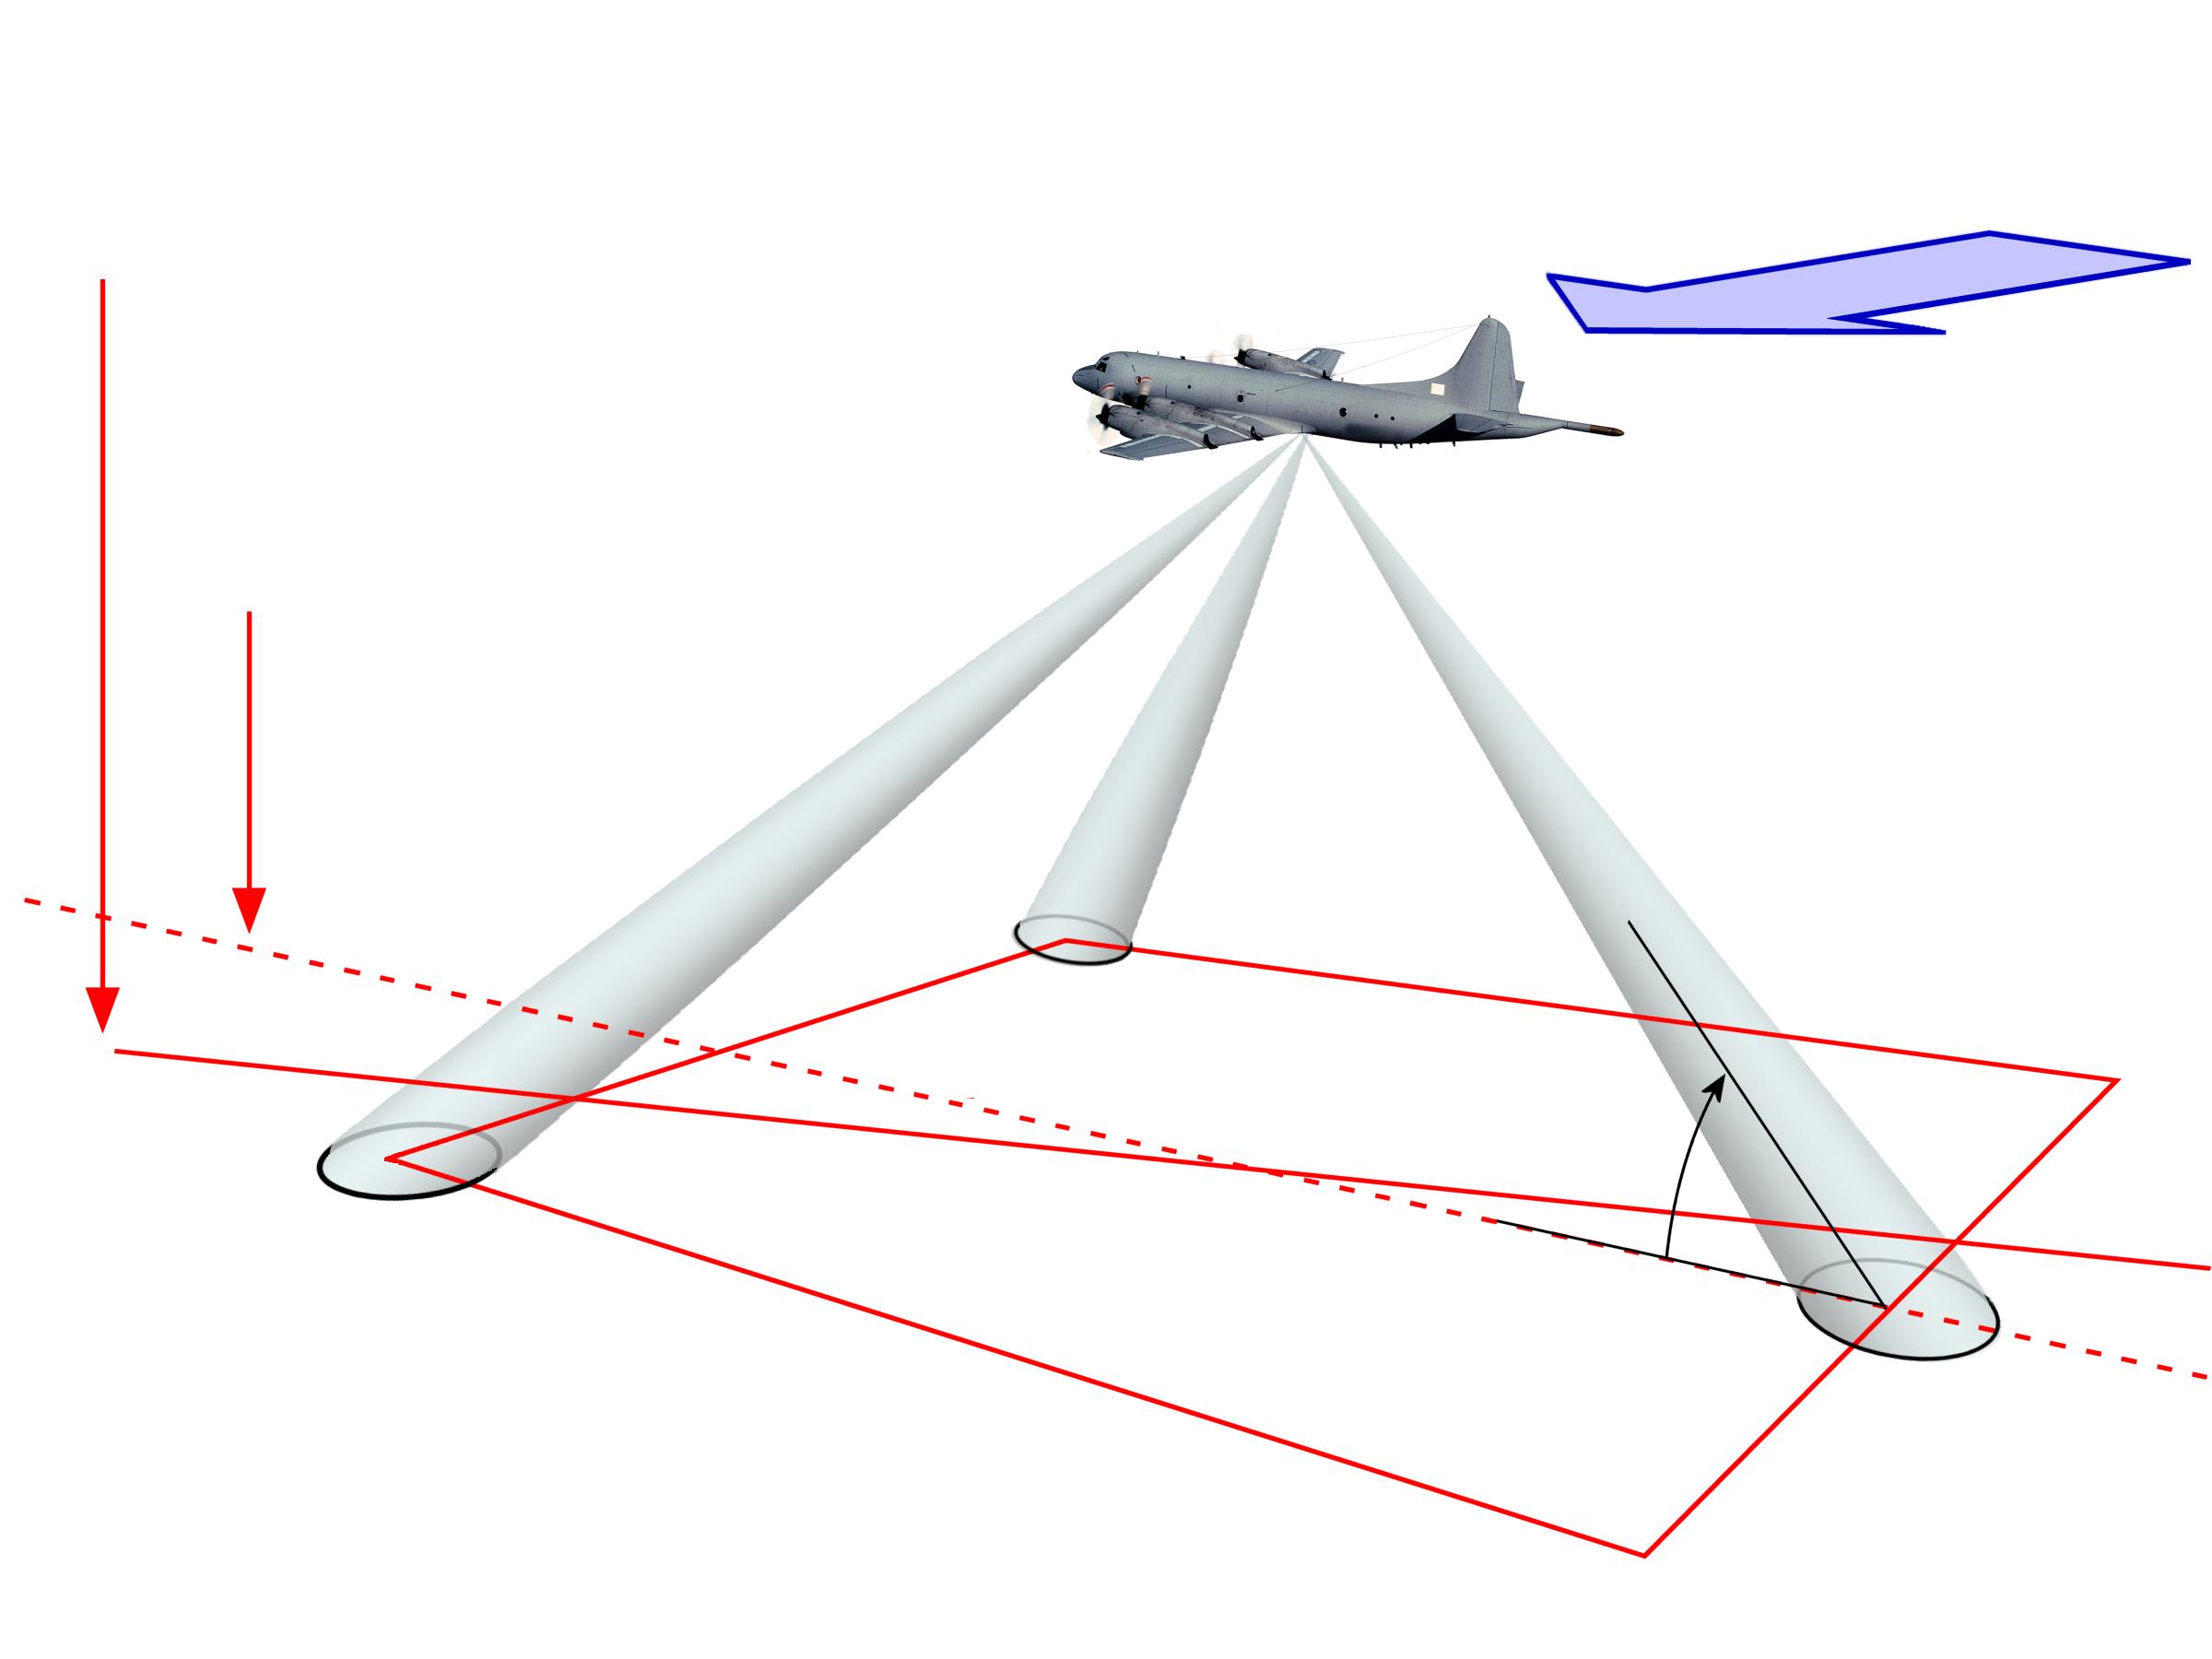
图 2:Y 构型多普勒导航雷达的几何关系
在所谓的 Y 构型中, 使用朝后的波束方向图 (3) 直接测量地速。 连续波雷达测得的 径向速度 可以利用角度函数换算为实际地速。
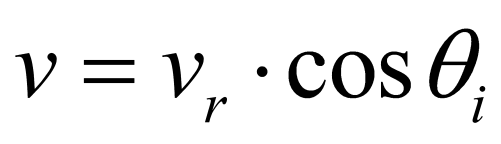
(1)
这里的入射角 θi 代表雷达波束的指向角。 该角度由天线安装时确定的波束指向角 与飞机的迎角(或俯仰角)共同决定。 (因为飞机在空中并非保持完全水平, 而是需要根据飞行高度处的空气密度保持一个在空气动力学上有利的迎角。) 对于 X 构型, 径向速度 vr 由波束 3 和 4 的测量结果取算术平均值得到, 也可以由波束 1 和 2 的结果求得。
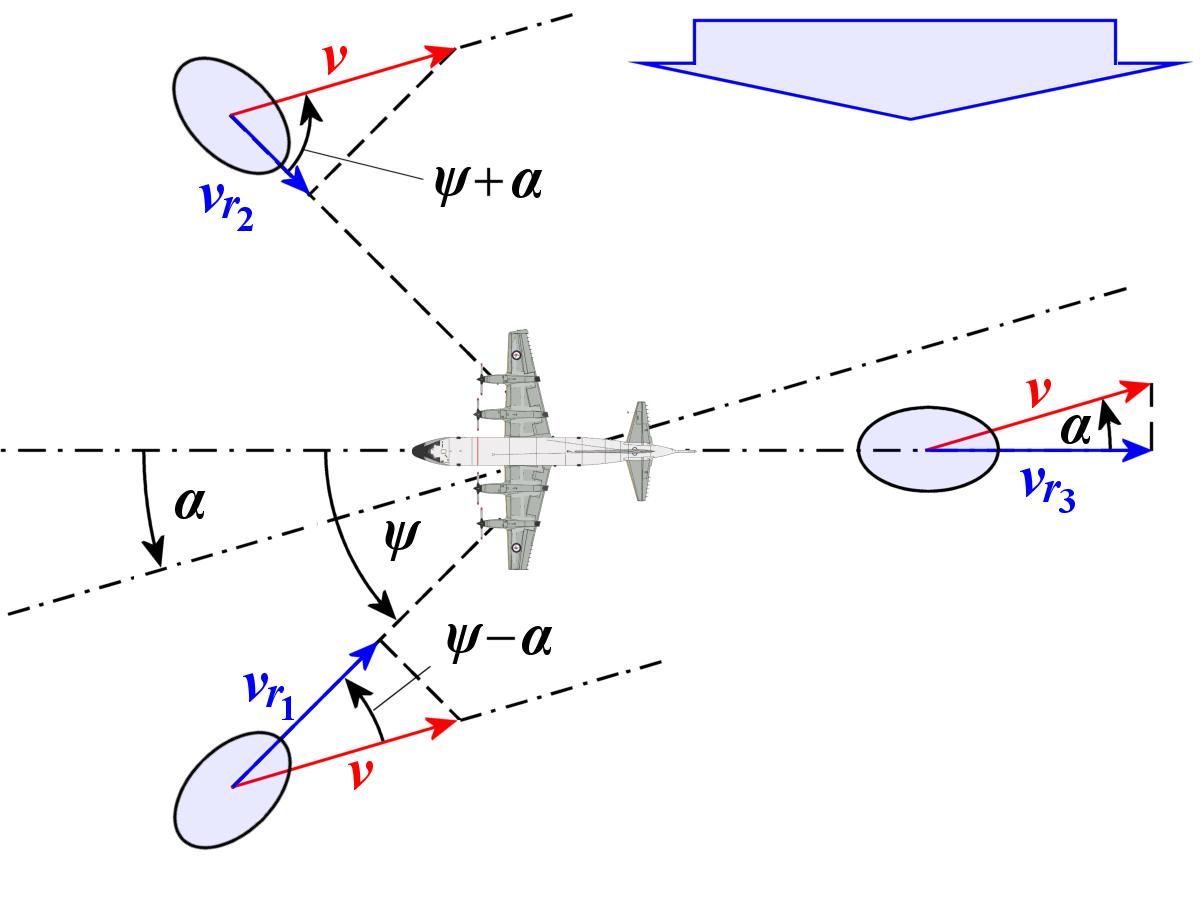
图 3:俯视图:角度和矢量的投影

根据图 3,两个波束方向 1 和 2 可得到以下速度信息:
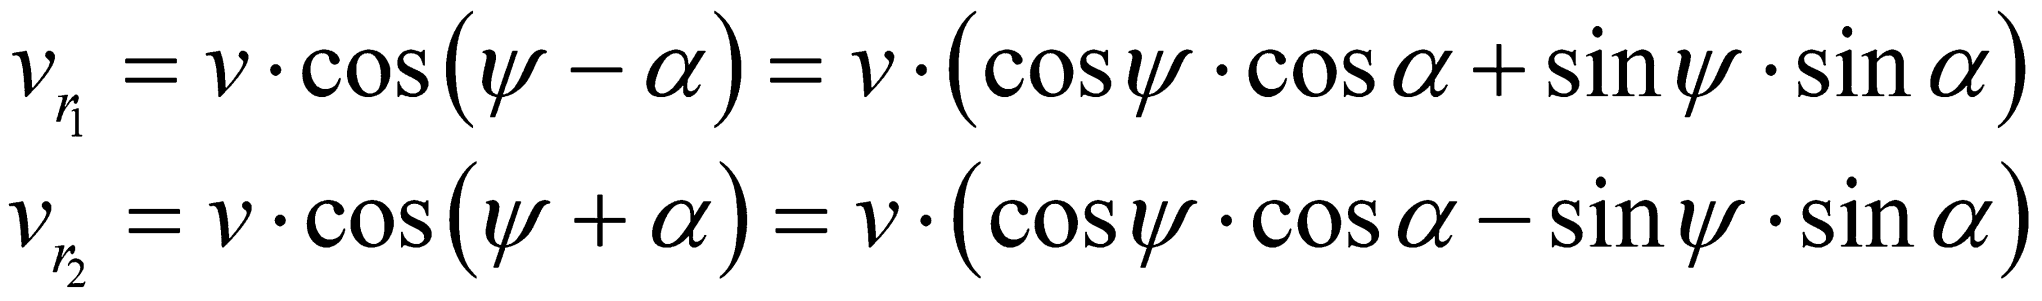
(2)
因此,原则上仅利用波束方向 1 和 2, 就足以计算实际地速和偏流角。 但在实际应用中,还会使用波束方向 3(或 3 和 4), 通过比较前向和后向测得的数值, 补偿因爬升或下降引起的迎角变化。
采用这种方法可达到的速度测量精度, 在陆地上约为 0.5 %,在水面上约为 0.7 %。 水面上测量精度略有下降, 是因为海浪运动会产生额外的多普勒频移。 与飞机速度相比,海浪运动速度虽然很小, 但仍会产生额外的系统误差。
在较早期的战略攻击机中, 这种系统用于在飞越大西洋或太平洋时抵消风的影响并保持航迹。 现代配备 GPS 的飞机已经不再需要这种导航辅助设备。 不过,同一原理也可以反向应用于地球遥感, 并可用于测量海洋局部区域的风向和波浪传播方向。