
Radar nawigacyjny Dopplera

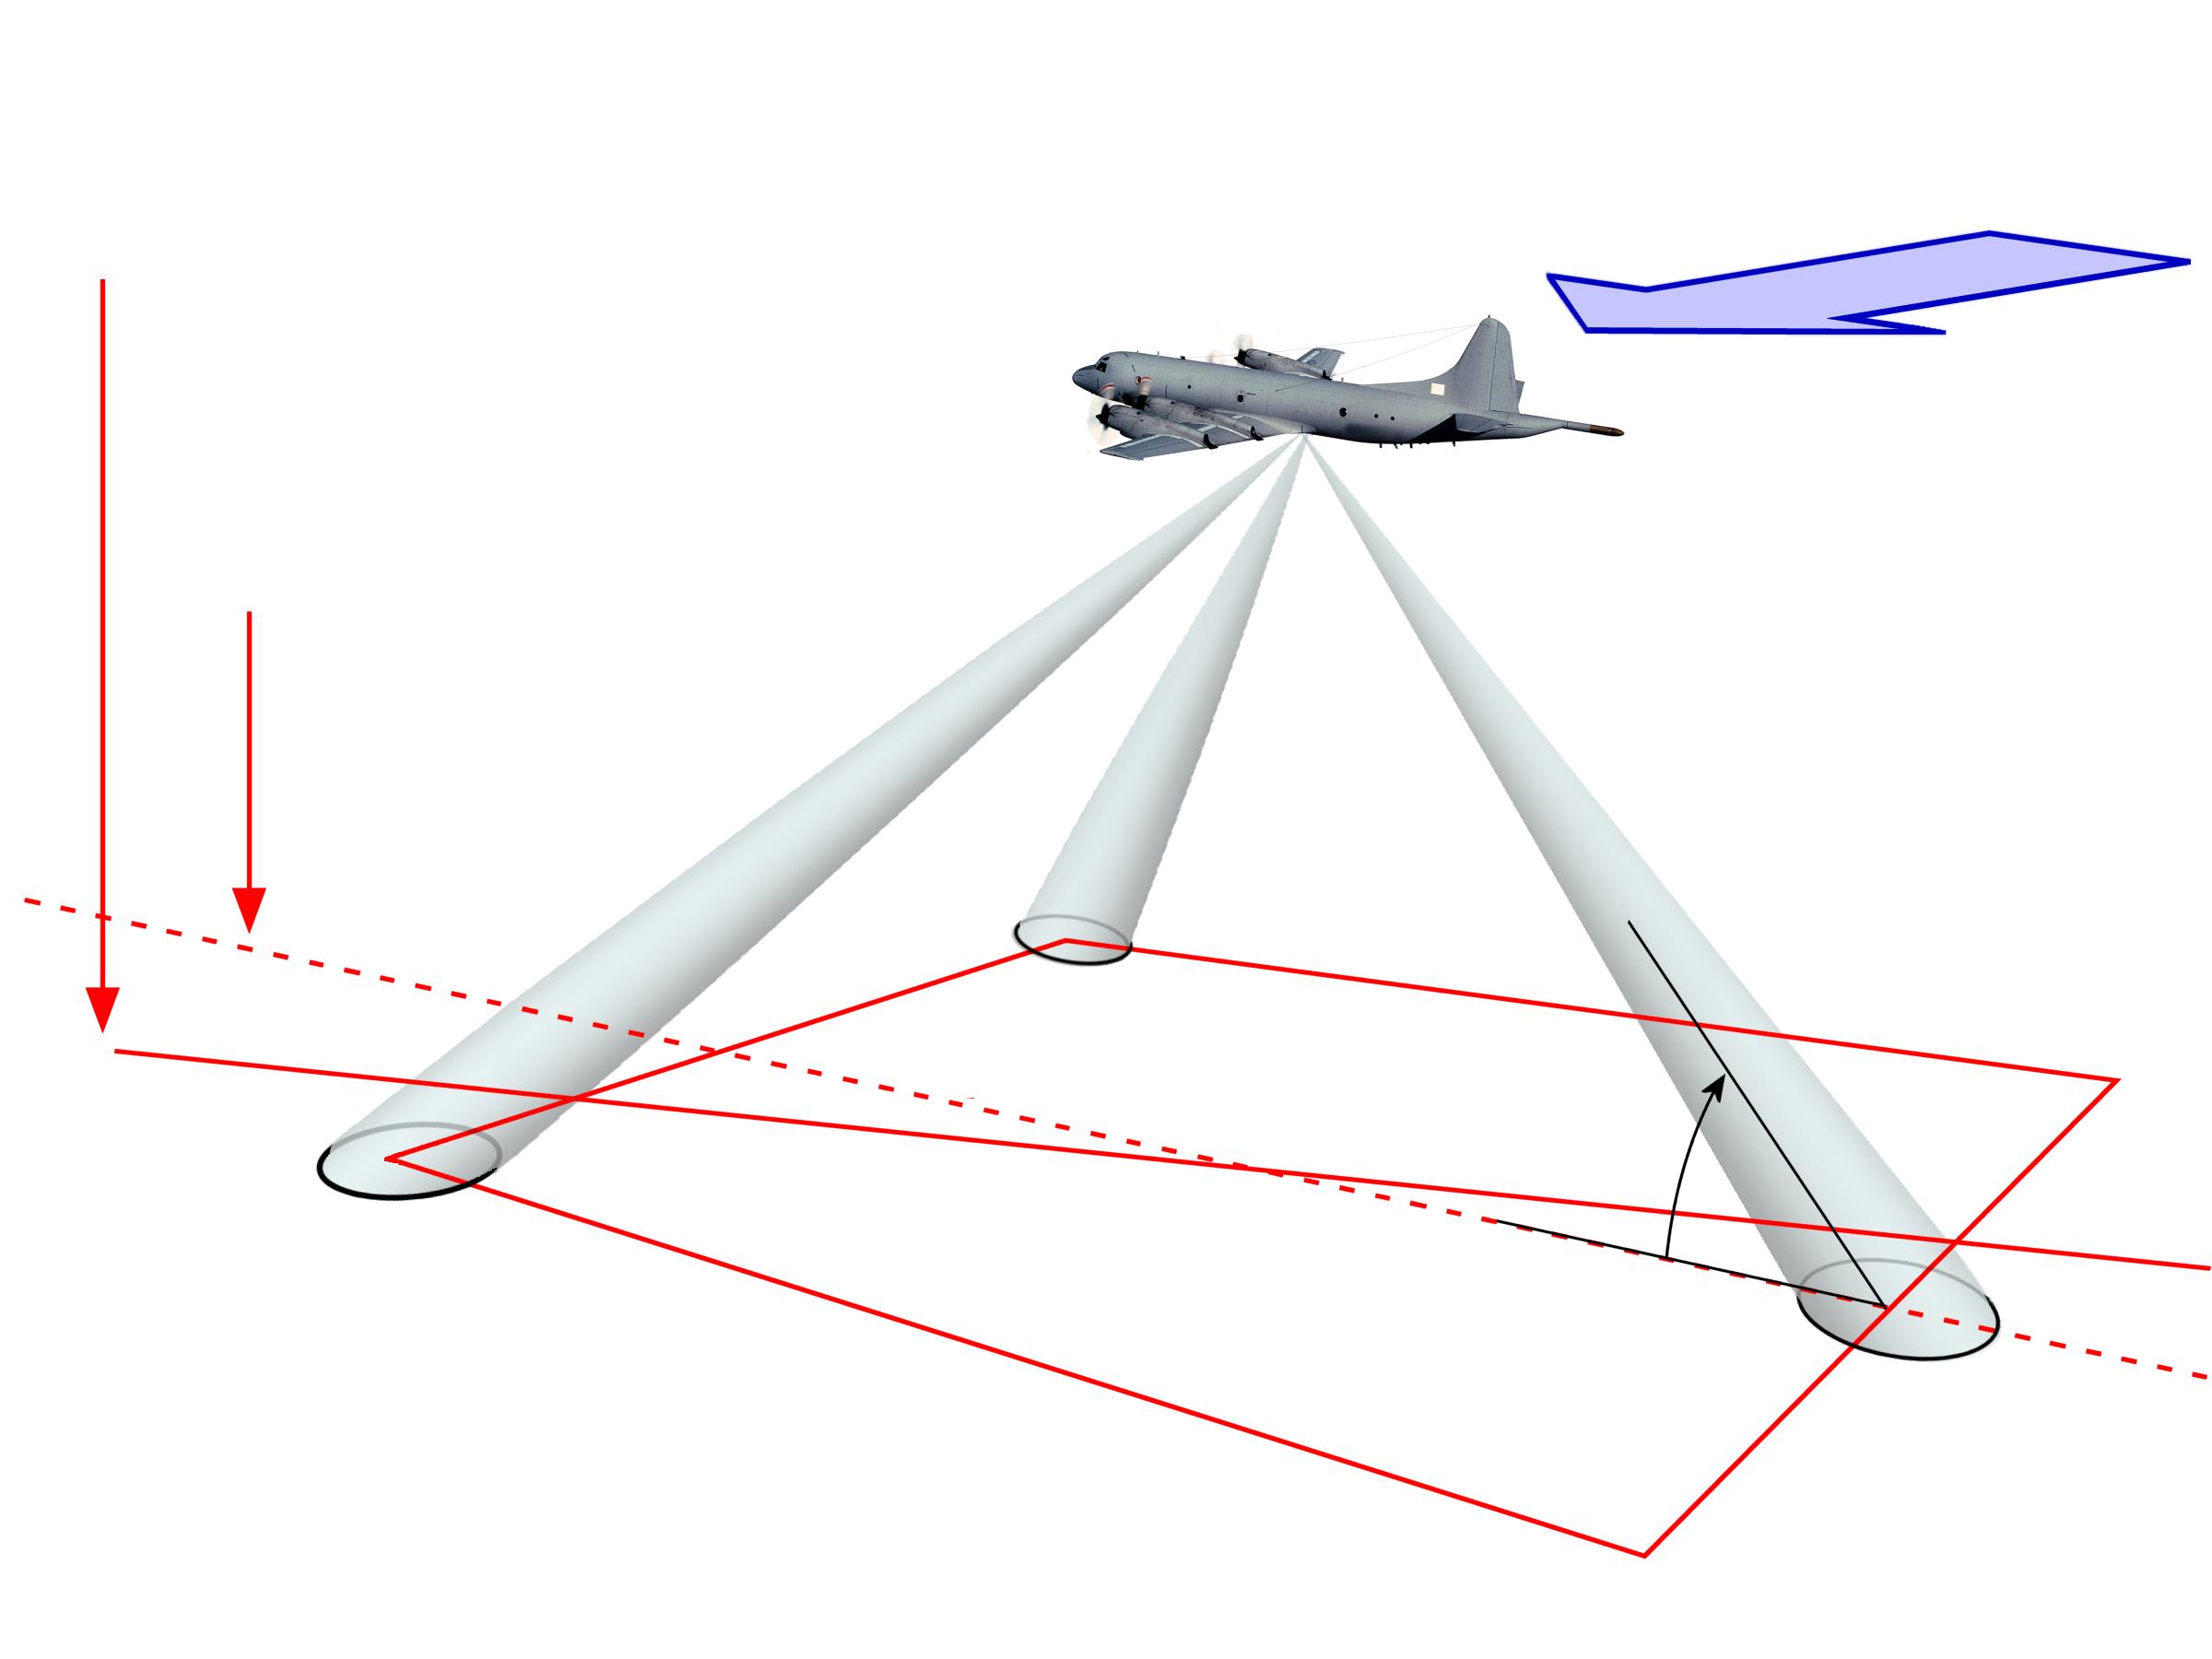
Rysunek 1: Geometria radaru nawigacyjnego Dopplera w konfiguracji X

Rysunek 1: Geometria radaru nawigacyjnego Dopplera w konfiguracji X
Radar nawigacyjny Dopplera
Radar nawigacyjny Dopplera jest urządzeniem wspomagającym nawigację stosowanym w lotnictwie. Mierzy prędkość względem ziemi i wszelkie kąty dryfu niezależnie od prędkości i kierunku wiatru.
Systemy radarowe tego typu składają się z maksymalnie czterech zestawów radarowych o niemodulowanej fali ciągłej, które mierzą wyłącznie częstotliwości Dopplera i porównują je między sobą. System z czterema wzorami antenowymi w prostokącie nazywany jest „konfiguracją X”. W „konfiguracji λ” pominięty jest jeden z tylnych wzorów.
Kąty promieniowania muszą być ustawione pod tym samym kątem względem linii pionowej. Prędkość względem ziemi oblicza się poprzez porównanie częstotliwości dopplerowskich przednich diagramów z tylnymi diagramami. Porównanie diagramu 1 i diagramu 2 daje dryf.
Rysunek 2: Geometria radaru nawigacyjnego Dopplera w „konfiguracji Y”
Rysunek 2: Geometria radaru nawigacyjnego Dopplera w „konfiguracji Y”
W tak zwanej konfiguracji Y wzorzec promieniowania skierowany do tyłu (3) służy do bezpośredniego pomiaru prędkości względem ziemi. Prędkość radialna mierzona przez radar fal ciągłych może zostać przeliczona na rzeczywistą prędkość względem ziemi za pomocą funkcji trygonometrycznej.
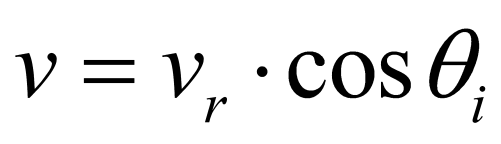
(1)
Kąt padania θi reprezentuje środek wiązki anteny radaru. Jest on obliczany na podstawie nachylenia anteny określonego podczas instalacji anteny oraz kąta pochylenia samolotu. (Wynika to z faktu, że samolot nie leci poziomo w powietrzu — wymaga kąta pochylenia, który jest korzystny aerodynamicznie dla gęstości powietrza na wysokości lotu). W przypadku konfiguracji X prędkość promieniowa vr jest obliczana na podstawie średniej arytmetycznej wyników z diagramów 3 i 4 lub 1 i 2.
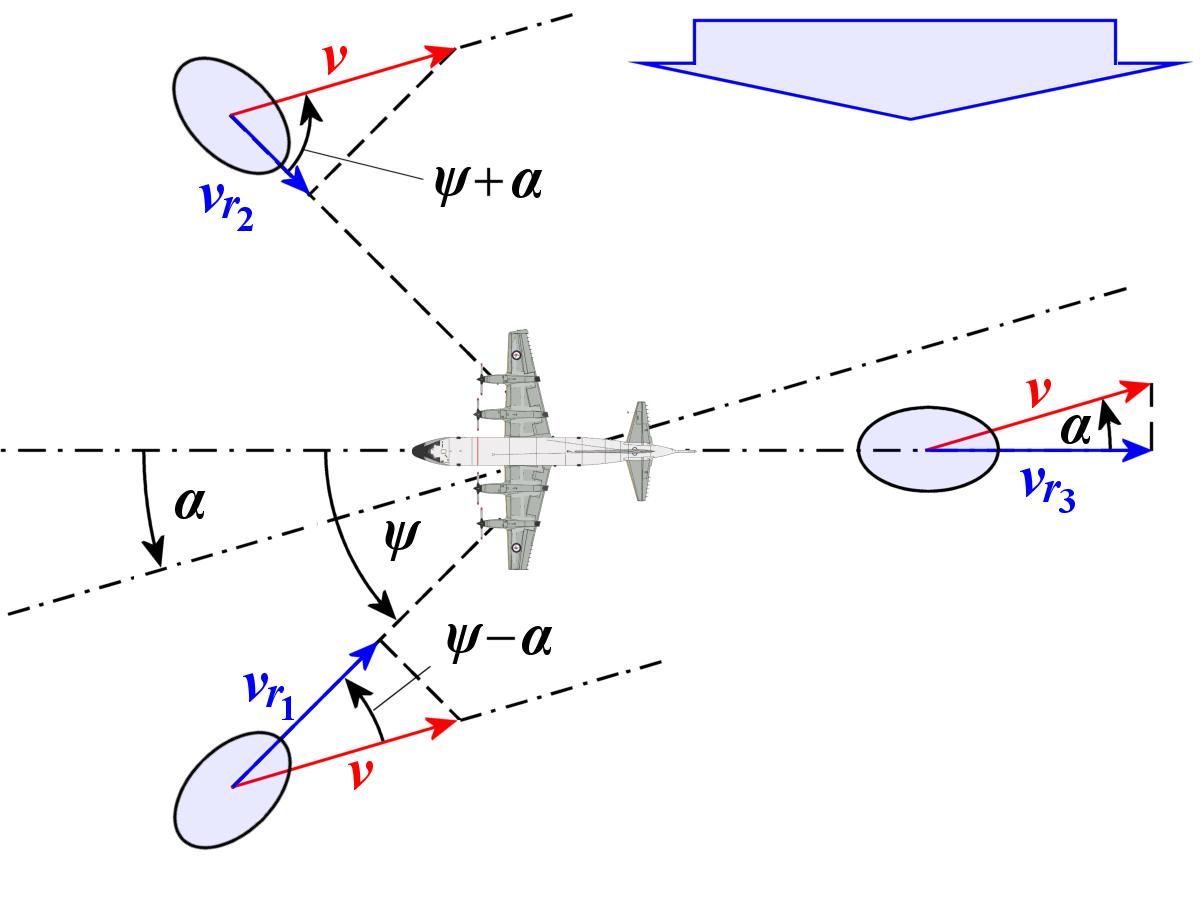
kurs
Rysunek 3: Widok z góry: rzut kątów i wektorów

Dwa kierunki promieniowania 1 i 2 dostarczają informacji o prędkości zgodnie z rysunkiem 3:
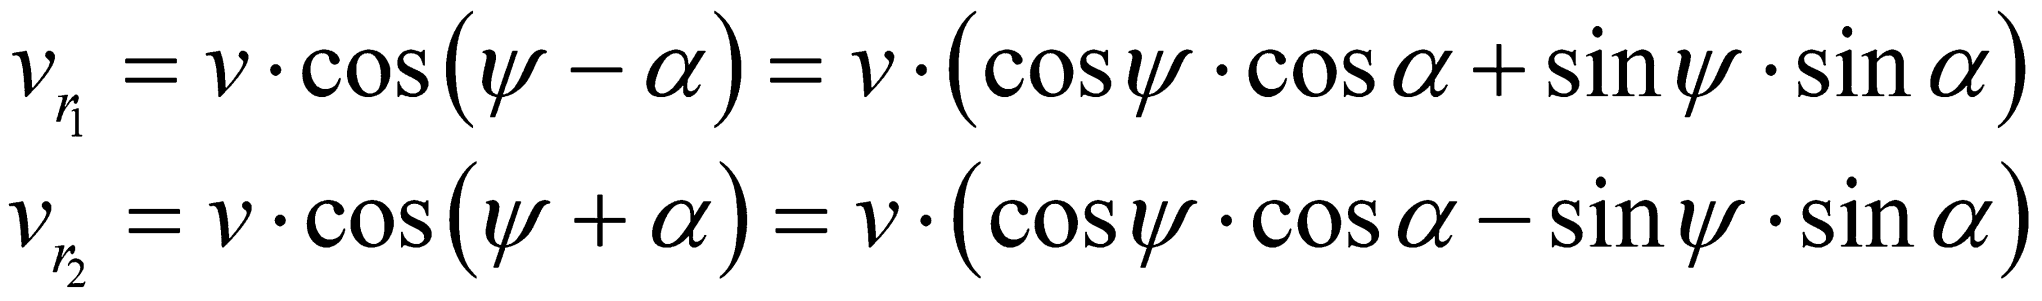
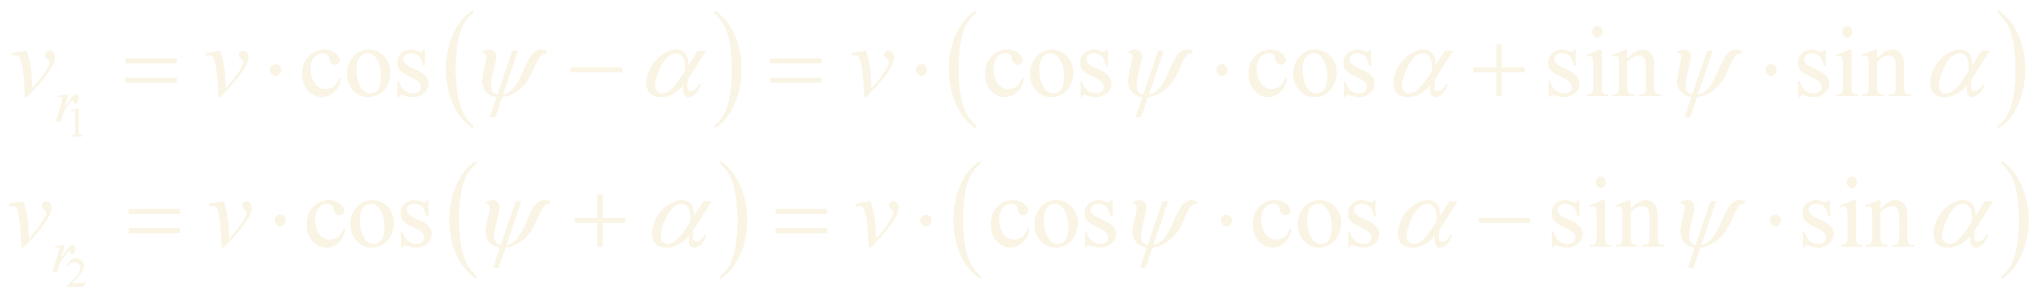
(2)
W rzeczywistości kierunki promieniowania 1 i 2 byłyby zatem wystarczające do obliczenia prędkości względem ziemi i kąta dryfu. W praktyce jednak kierunek promieniowania 3 (lub 3 i 4) jest również wykorzystywany do kompensacji zmiany kąta nachylenia spowodowanej wznoszeniem lub opadaniem poprzez porównanie wartości zmierzonych do przodu z wartościami zmierzonymi do tyłu.
Dokładność pomiaru prędkości osiągalna przy użyciu tej metody wynosi około 0,5 % nad lądem i około 0,7 % nad wodą. Nieznaczne pogorszenie dokładności nad wodą jest spowodowane dodatkową częstotliwością Dopplera wynikającą z ruchu fal oceanicznych.
W starszych samolotach strategicznych system ten był wykorzystywany do utrzymania kursu nad Atlantykiem lub Pacyfikiem pomimo warunków wiatrowych. Nowoczesne samoloty wyposażone w GPS nie wymagają już takiej pomocy nawigacyjnej. Jednak ta sama zasada może być zastosowana odwrotnie do zdalnego wykrywania Ziemi i może być wykorzystana do pomiaru lokalnych kierunków wiatru i fal na oceanach.