
Radar de navigație Doppler

vântului
aparent
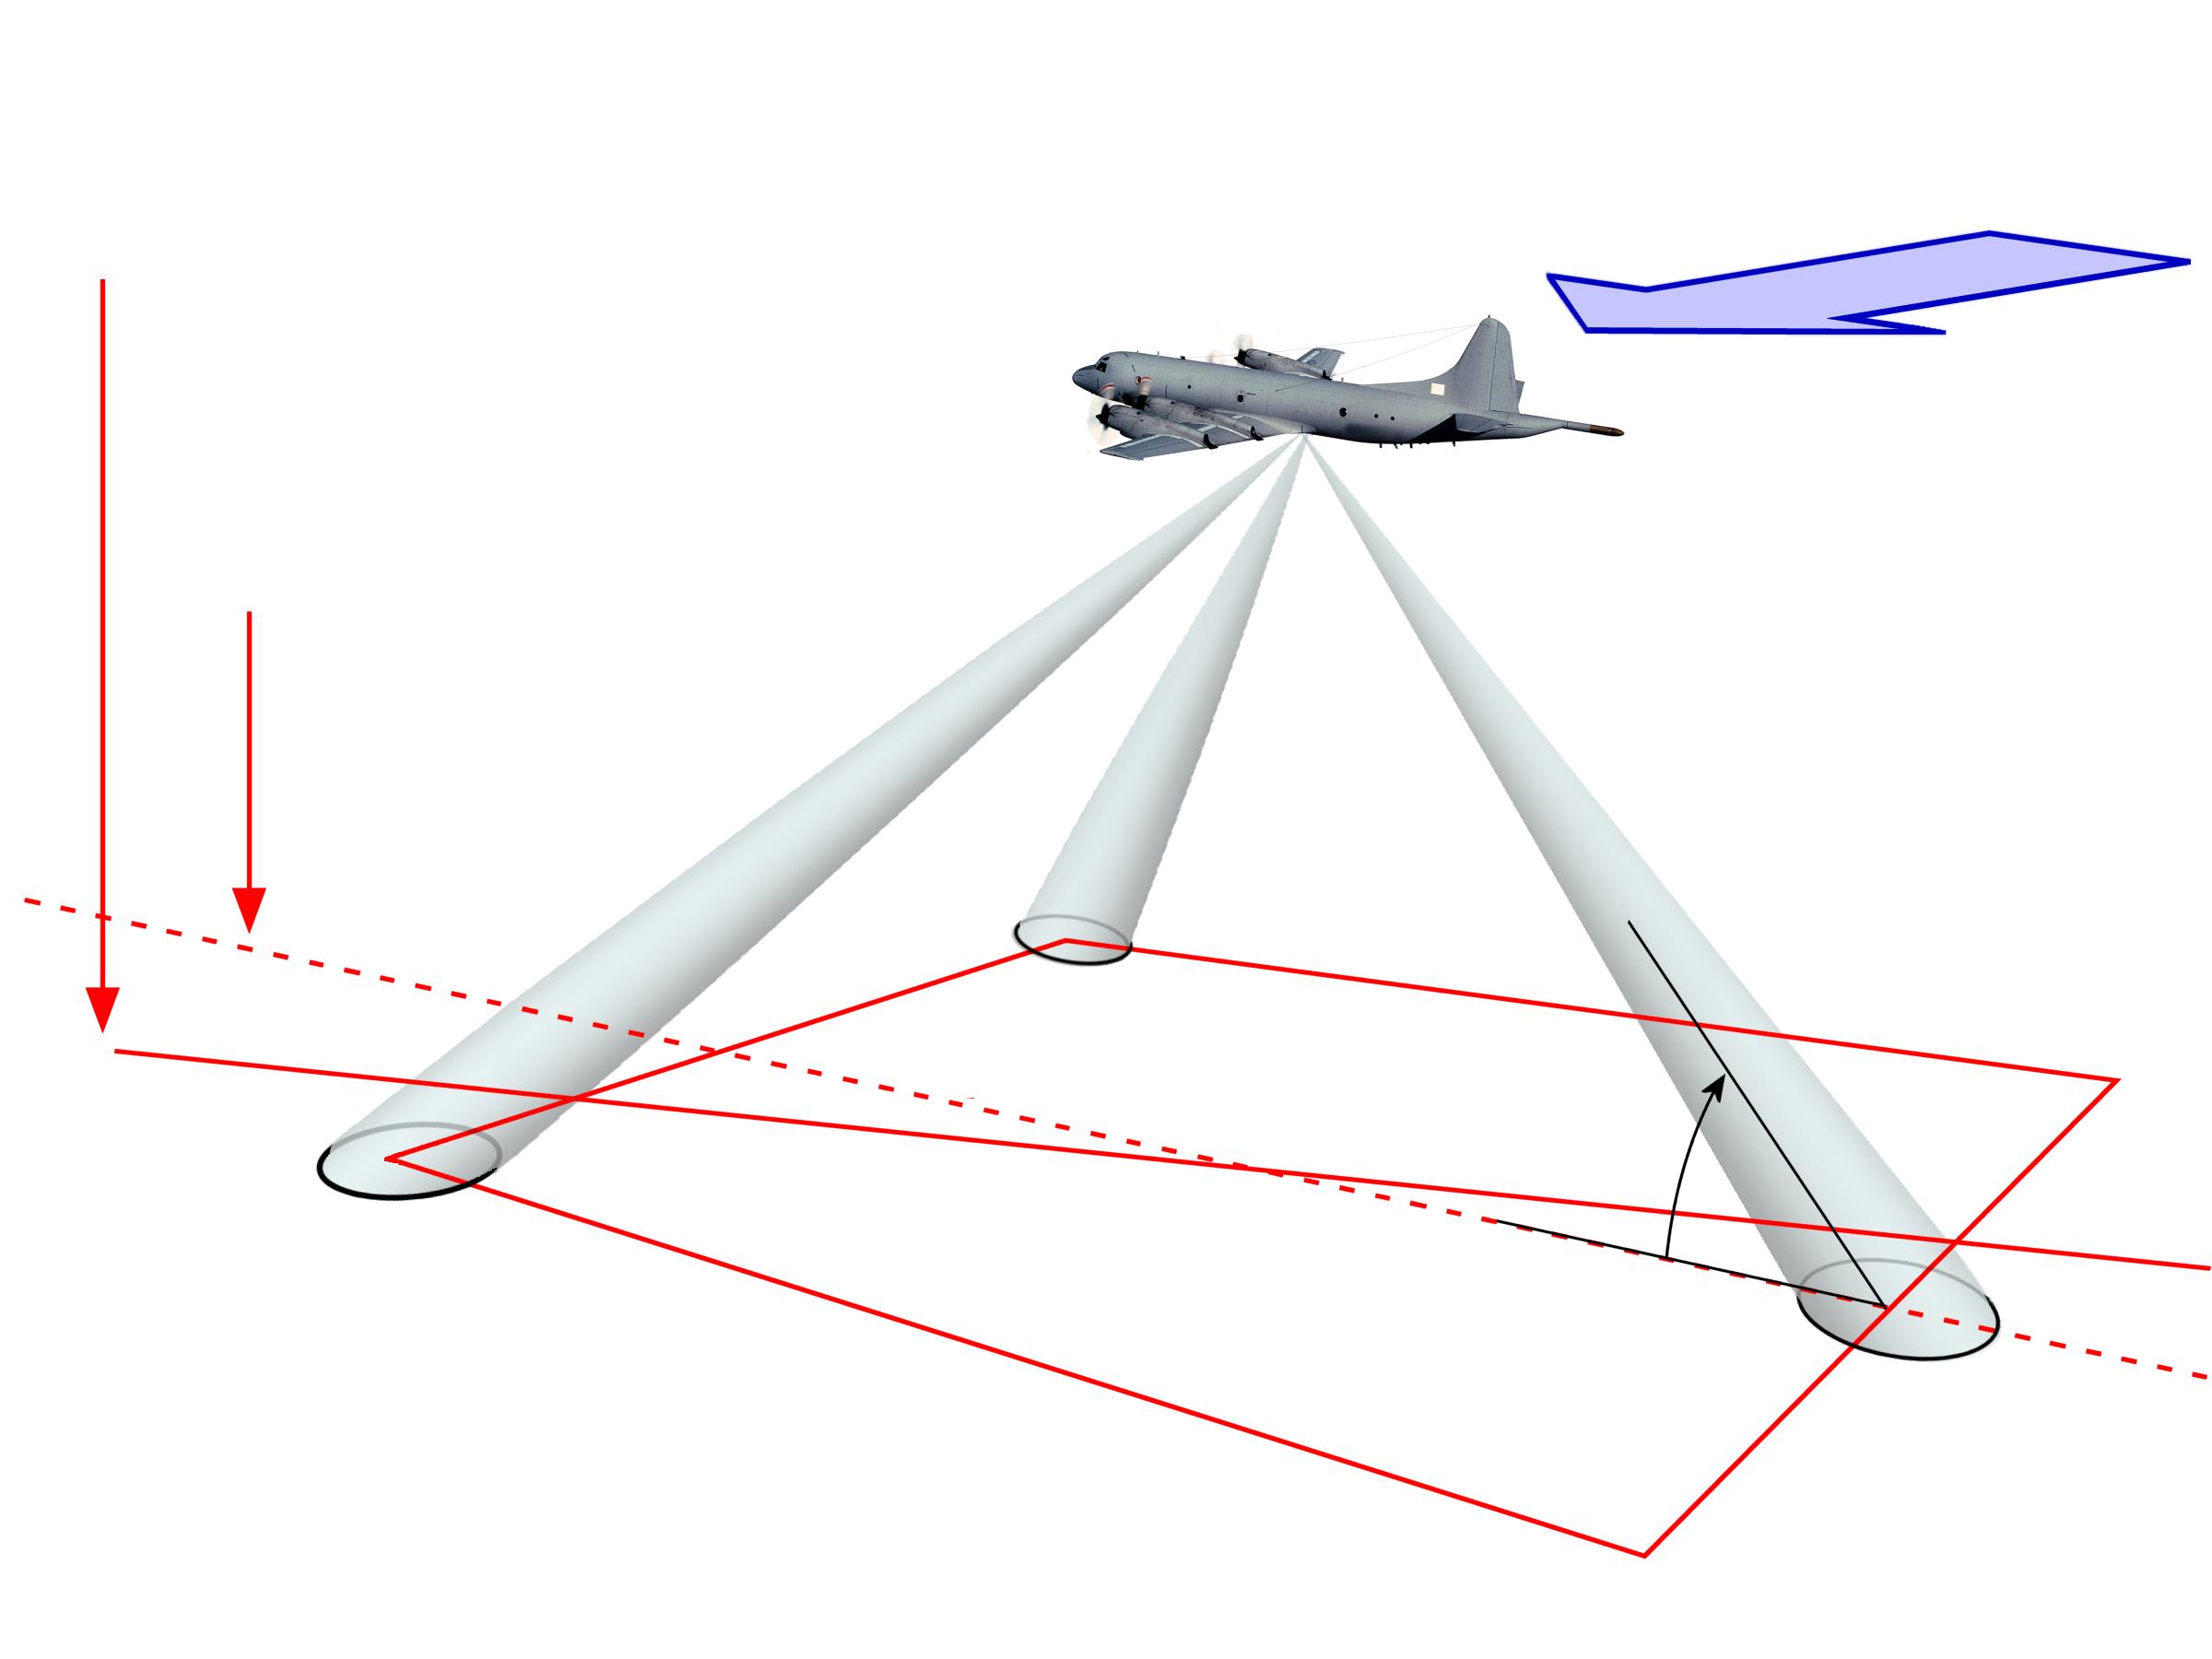
Figura 1: Geometria unui radar de navigație Doppler în configurația X

vântului
aparent
Figura 1: Geometria unui radar de navigație Doppler în configurația X
Radar de navigație Doppler
Un radar de navigație Doppler este un instrument de navigație utilizat în aviație. Acesta măsoară viteza la sol și orice unghiuri de deviere independent de viteza și direcția vântului.
Aceste sisteme radar constau din până la patru seturi de radare cu undă continuă nemodulată, care măsoară exclusiv frecvențele Doppler și le compară între ele. Sistemul cu patru modele de antenă într-un dreptunghi se numește „configurație X”. În „configurația λ”, unul dintre modelele din spate este omis.
Unghiurile de radiație trebuie să fie toate aliniate la același unghi față de linia verticală. Viteza la sol se calculează comparând frecvențele Doppler ale diagramelor din față cu cele din spate. Compararea diagramei 1 cu diagrama 2 dă deriva.
vântului
aparent
Figura 2: Geometria unui radar de navigație Doppler în „configurația Y”
vântului
aparent
Figura 2: Geometria unui radar de navigație Doppler în „configurația Y”
În așa-numita configurație Y, modelul de radiație orientat spre spate (3) este utilizat pentru a măsura direct viteza față de sol. Viteza radială măsurată de radarul cu undă continuă poate fi convertită în viteza reală față de sol utilizând o funcție trigonometrică.
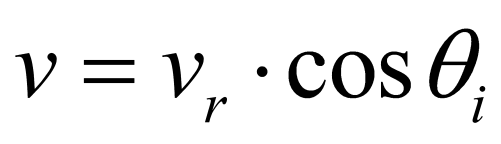
(1)
Unghiul de incidență θi reprezintă centrul fasciculului antenei radarului. Acesta se calculează din înclinația antenei specificată în timpul instalării antenei și din unghiul de înclinare al aeronavei. (Acest lucru se datorează faptului că aeronava nu zboară orizontal în aer — este necesar un unghi de înclinare care să fie favorabil din punct de vedere aerodinamic pentru densitatea aerului la altitudinea de zbor.) Pentru configurația X, viteza radială vr se calculează din media aritmetică a rezultatelor din diagramele 3 și 4 sau 1 și 2.
vântului
aparent
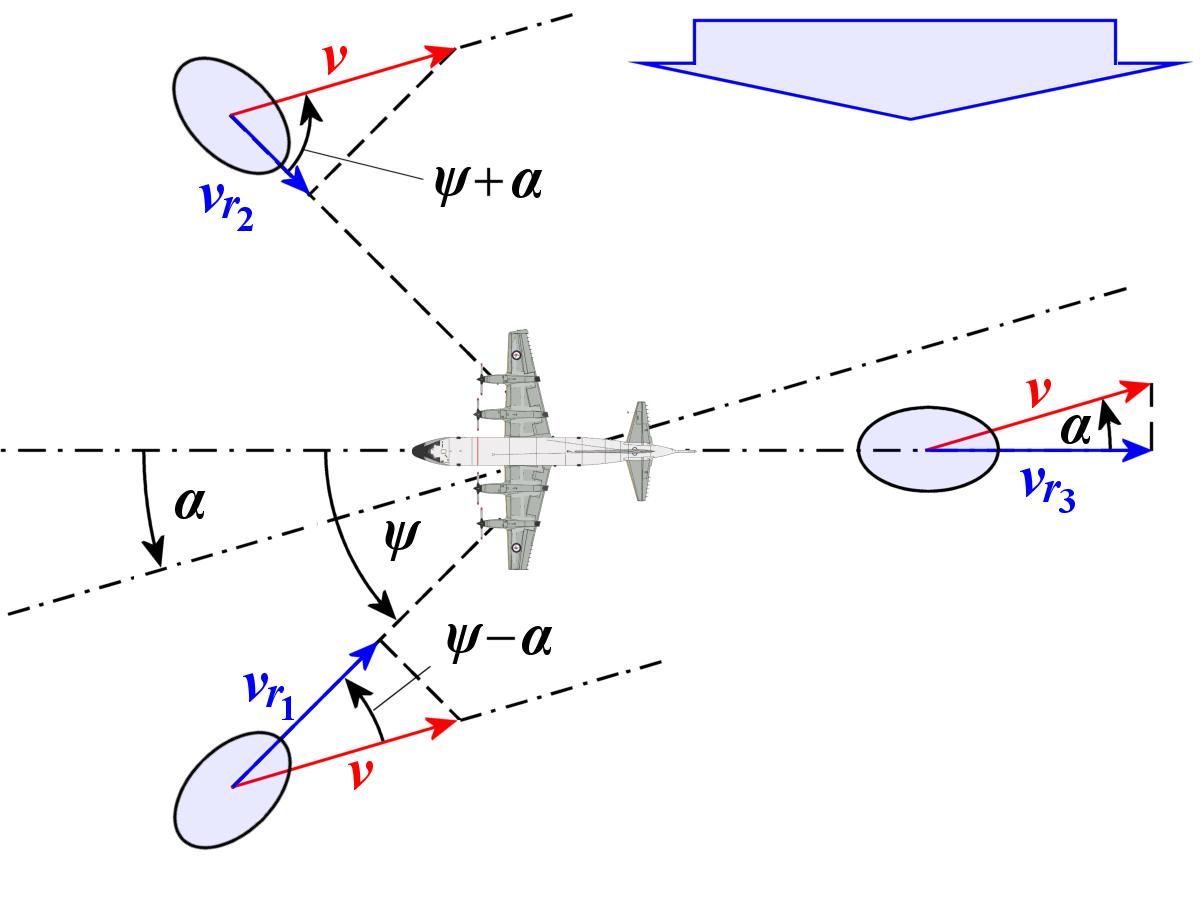
Figura 3: Vedere de sus:
proiecția unghiurilor și vectorilor

Cele două direcții de radiație 1 și 2 furnizează informații despre viteză conform figurii 3:
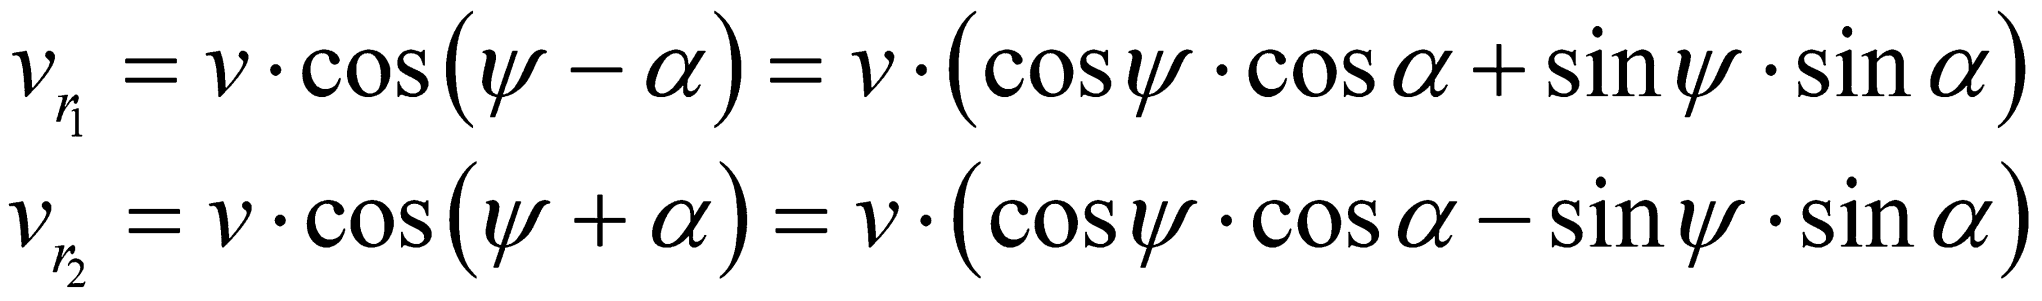
(2)
De fapt, direcțiile de radiație 1 și 2 ar fi suficiente pentru calcularea vitezei față de sol și a unghiului de derivă. În practică, însă, direcția de radiație 3 (sau 3 și 4) este utilizată și pentru a compensa o schimbare a unghiului de înclinare datorată urcării sau coborârii, comparând valorile măsurate înainte cu cele măsurate înapoi.
Precizia măsurării vitezei care poate fi obținută cu această metodă este de aproximativ 0,5 % deasupra uscatului și de aproximativ 0,7 % deasupra apei. Ușoara deteriorare a preciziei deasupra apei este cauzată de o frecvență Doppler suplimentară datorată mișcării valurilor oceanice.
În avioanele de atac strategic mai vechi, acest sistem era utilizat pentru a menține cursul peste Atlantic sau Pacific, indiferent de condițiile de vânt. Avioanele moderne echipate cu GPS nu mai au nevoie de un astfel de sistem de navigație. Cu toate acestea, același principiu poate fi aplicat în sens invers pentru teledetecția Pământului și poate fi utilizat pentru a măsura direcțiile locale ale vântului și ale valurilor pe oceane.