
Доплеров навигационен радар

вятъра
посока
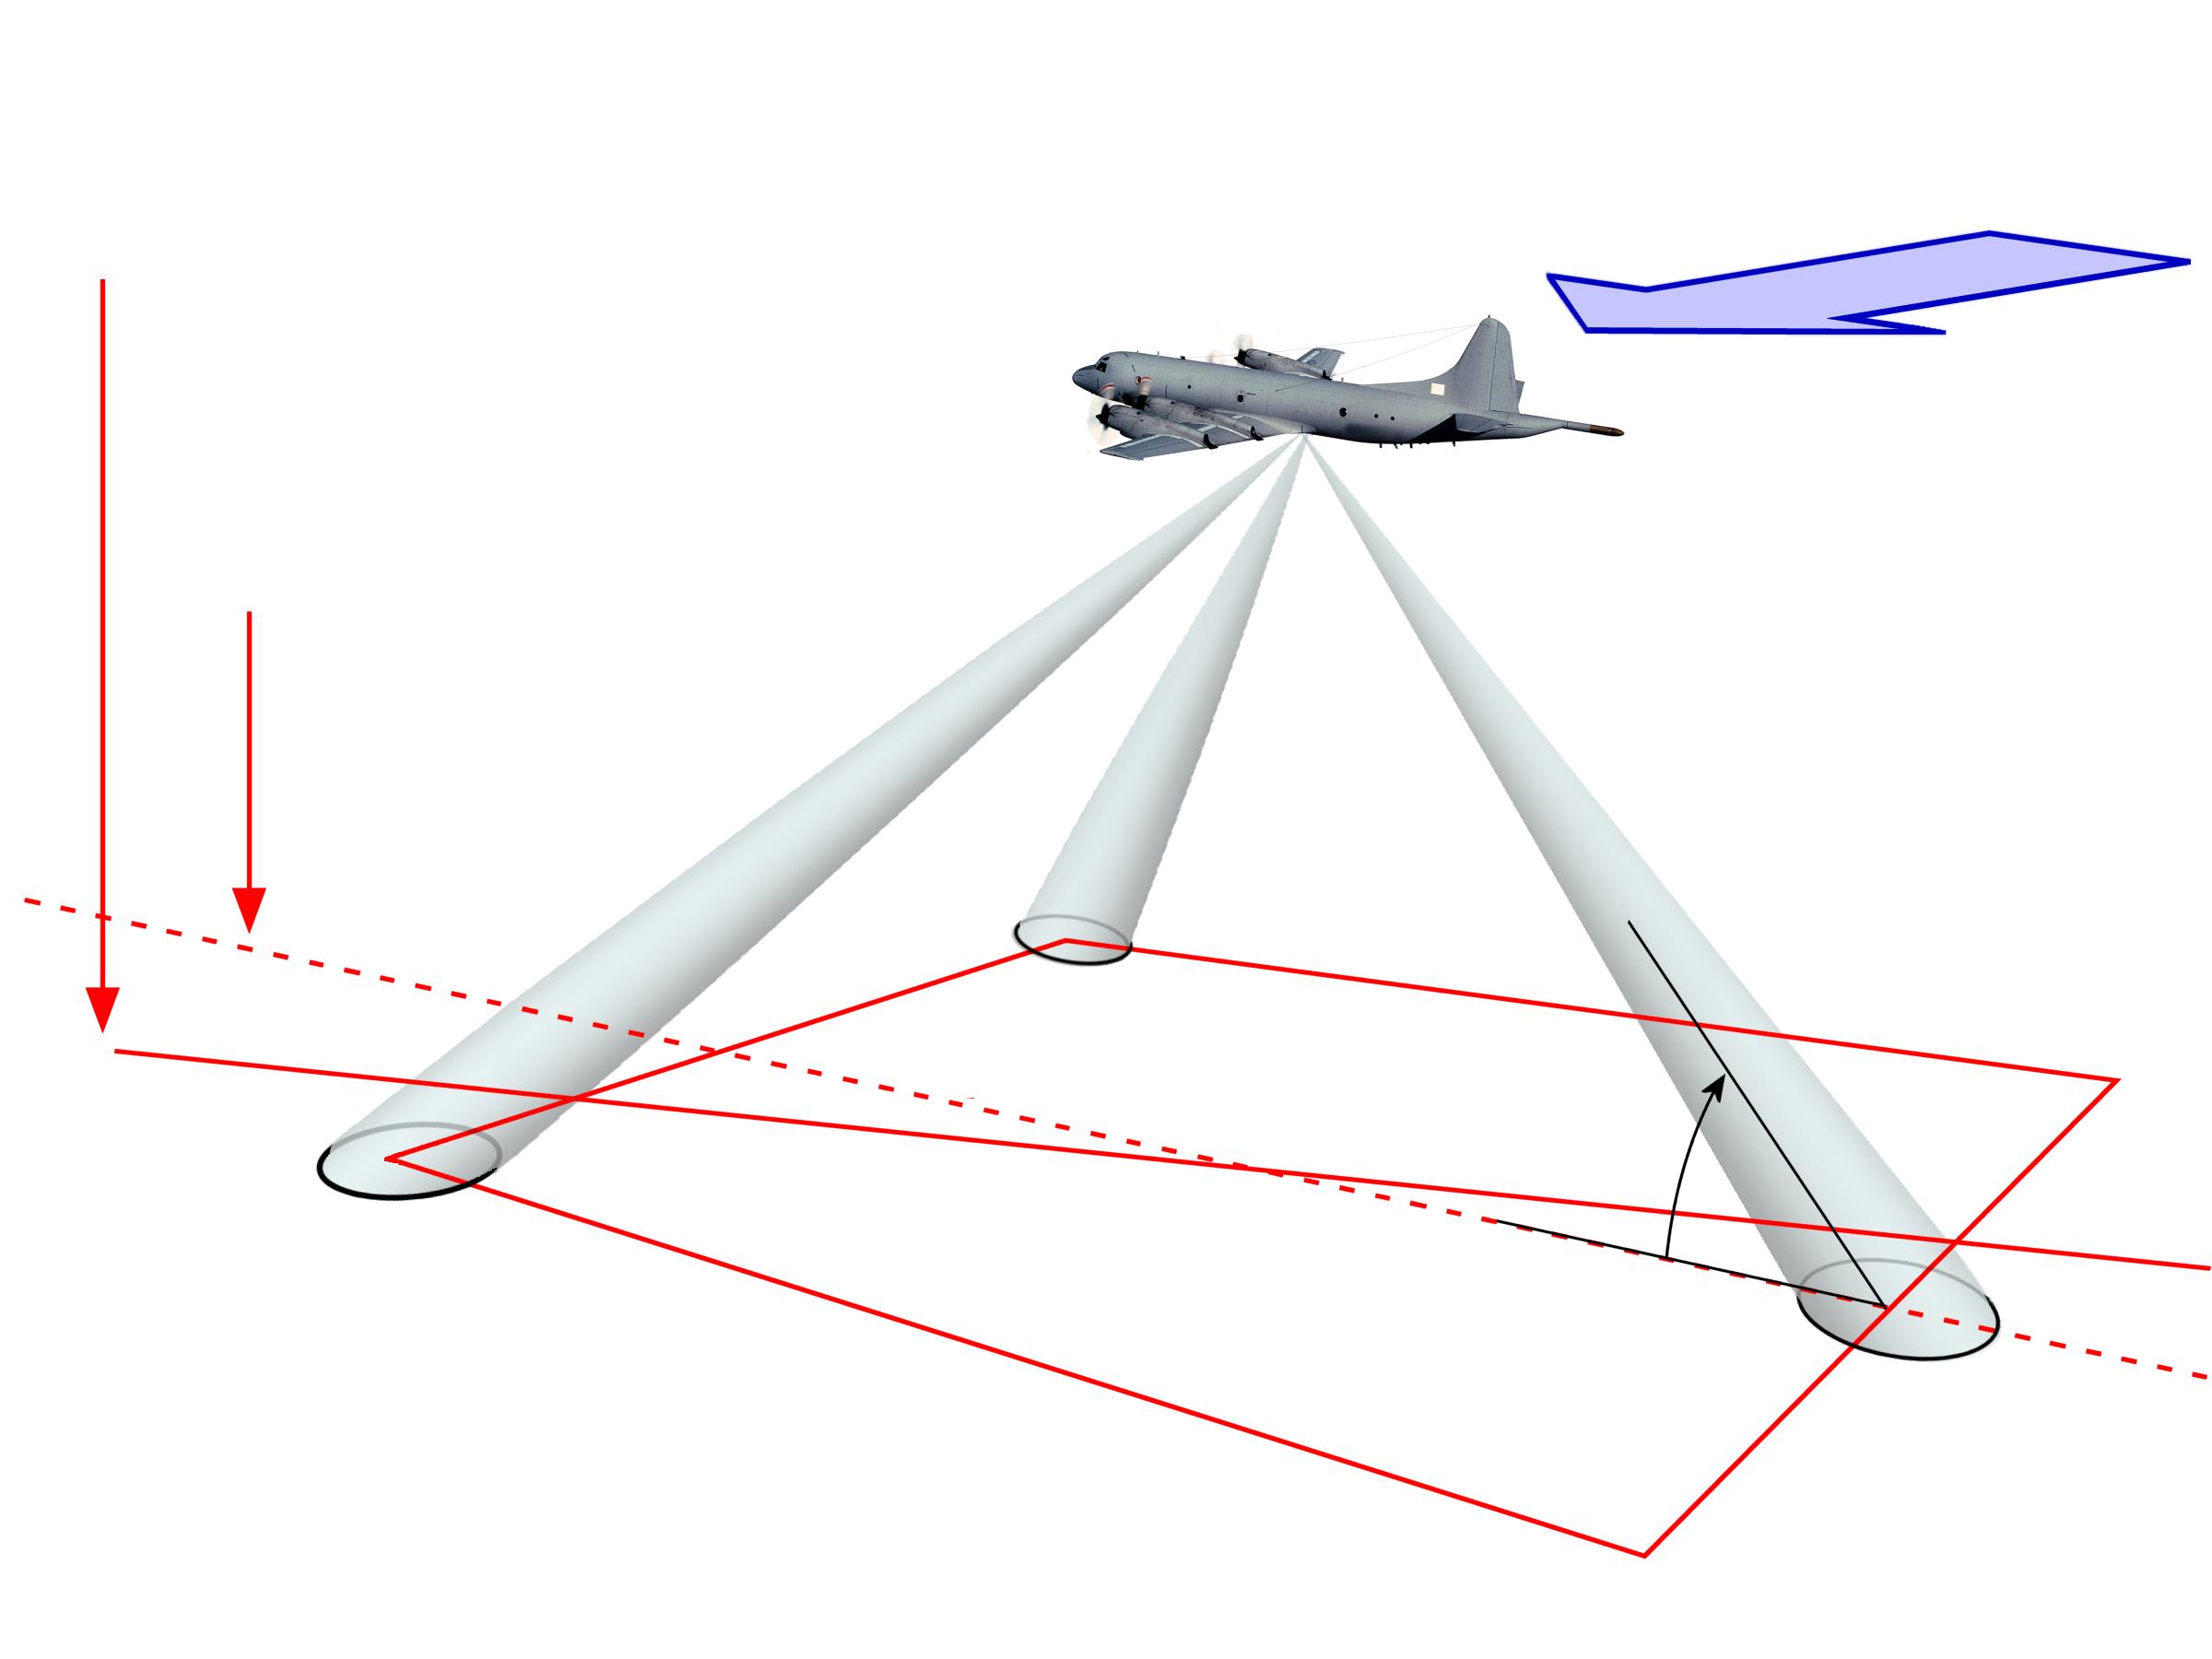
Фигура 1: Геометрия на доплеров навигационен радар в X конфигурация

вятъра
посока
Фигура 1: Геометрия на доплеров навигационен радар в X конфигурация
Доплеров навигационен радар
Доплеров навигационен радар е навигационно средство, използвано в авиацията. Той измерва скоростта по земята и всички ъгли на отклонение, независимо от скоростта и посоката на вятъра.
Тези радарни системи се състоят от до четири радара с непрекъснати вълни, които измерват изключително доплеровите честоти и ги сравняват помежду си. Системата с четири антенни диаграми в правоъгълник се нарича „X конфигурация“. В „λ конфигурацията“ една от задните диаграми е пропусната.
Всички ъгли на излъчване трябва да бъдат подравнени под един и същ ъгъл спрямо отвеса. Скоростта над земята се изчислява чрез сравняване на доплеровите честоти на предните диаграми с задните диаграми. Сравнението на диаграма 1 и диаграма 2 дава отклонението.
вятъра
посока
Фигура 2: Геометрия на доплеров навигационен радар в Y конфигурация
вятъра
посока
Фигура 2: Геометрия на доплеров навигационен радар в Y конфигурация
В така наречената Y конфигурация, задната радиационна диаграма (3) се използва за директно измерване на скоростта над земята. Радиалната скорост, измерена от радара с непрекъсната вълна, може да бъде превърната в действителната скорост над земята с помощта на тригонометрична функция.
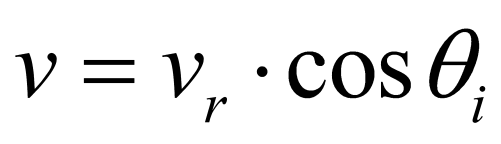
(1)
Ъгълът на падане θi представлява центъра на лъча на радарната антена. Той се изчислява от наклона на антената, зададен при инсталирането ѝ, и ъгъла на наклона на самолета. (Това се дължи на факта, че самолетът не лети хоризонтално във въздуха — той се нуждае от ъгъл на наклона, който е аеродинамично благоприятен за плътността на въздуха на височината на полета.) За X конфигурацията радиалната скорост vr се изчислява от средната аритметична стойност на резултатите от диаграми 3 и 4 или 1 и 2.
на вятъра
посока
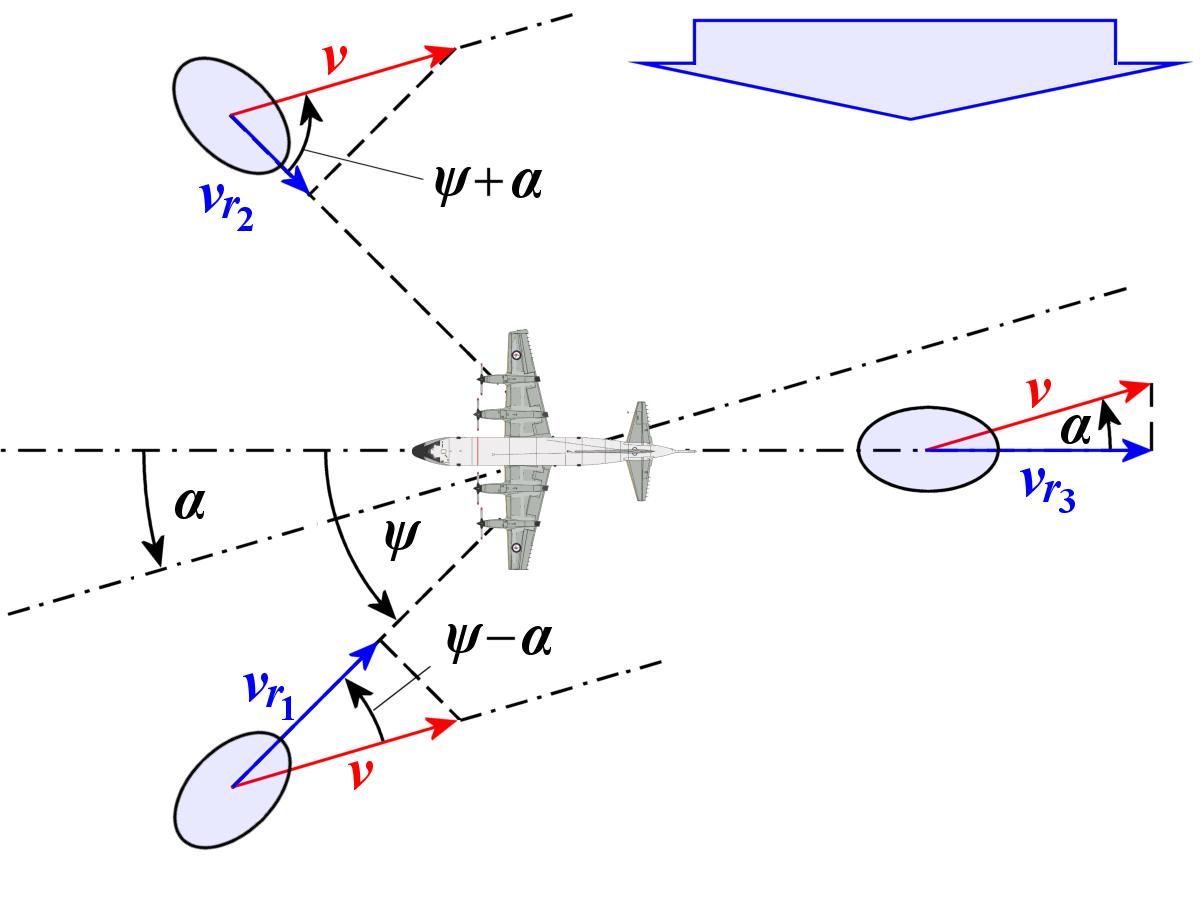
Фигура 3: Гледка отгоре: проекция на ъгли и вектори

Двете посоки на излъчване 1 и 2 предоставят информацията за скоростта съгласно фигура 3:
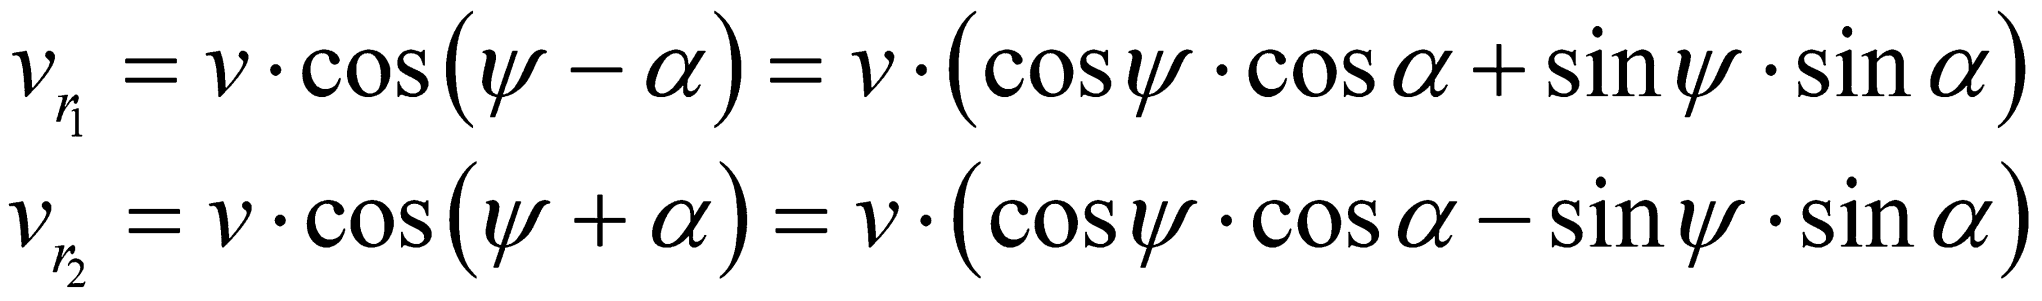
(2)
Всъщност посоките на излъчване 1 и 2 биха били достатъчни за изчисляване на скоростта над земята и ъгъла на отклонение. На практика обаче посока на излъчване 3 (или 3 и 4) се използва и за компенсиране на промяната в ъгъла на наклона поради изкачване или спускане, като се сравняват измерените напред стойности с измерените назад.
Точността на измерване на скоростта, постижима с този метод, е приблизително 0,5 % над сушата и приблизително 0,7 % над водата. Лекото влошаване на точността над водата се дължи на допълнителна доплерова честота, причинена от движението на океанските вълни.
В по-старите стратегически самолети тази система се използваше за поддържане на курса над Атлантическия или Тихия океан, независимо от ветровите условия. Съвременните самолети с GPS вече не се нуждаят от такава навигационна помощ. Същият принцип обаче може да се приложи и в обратна посока за дистанционно наблюдение на Земята и може да се използва за измерване на местните ветрове и вълни в океаните.