
Doppler-navigatieradar

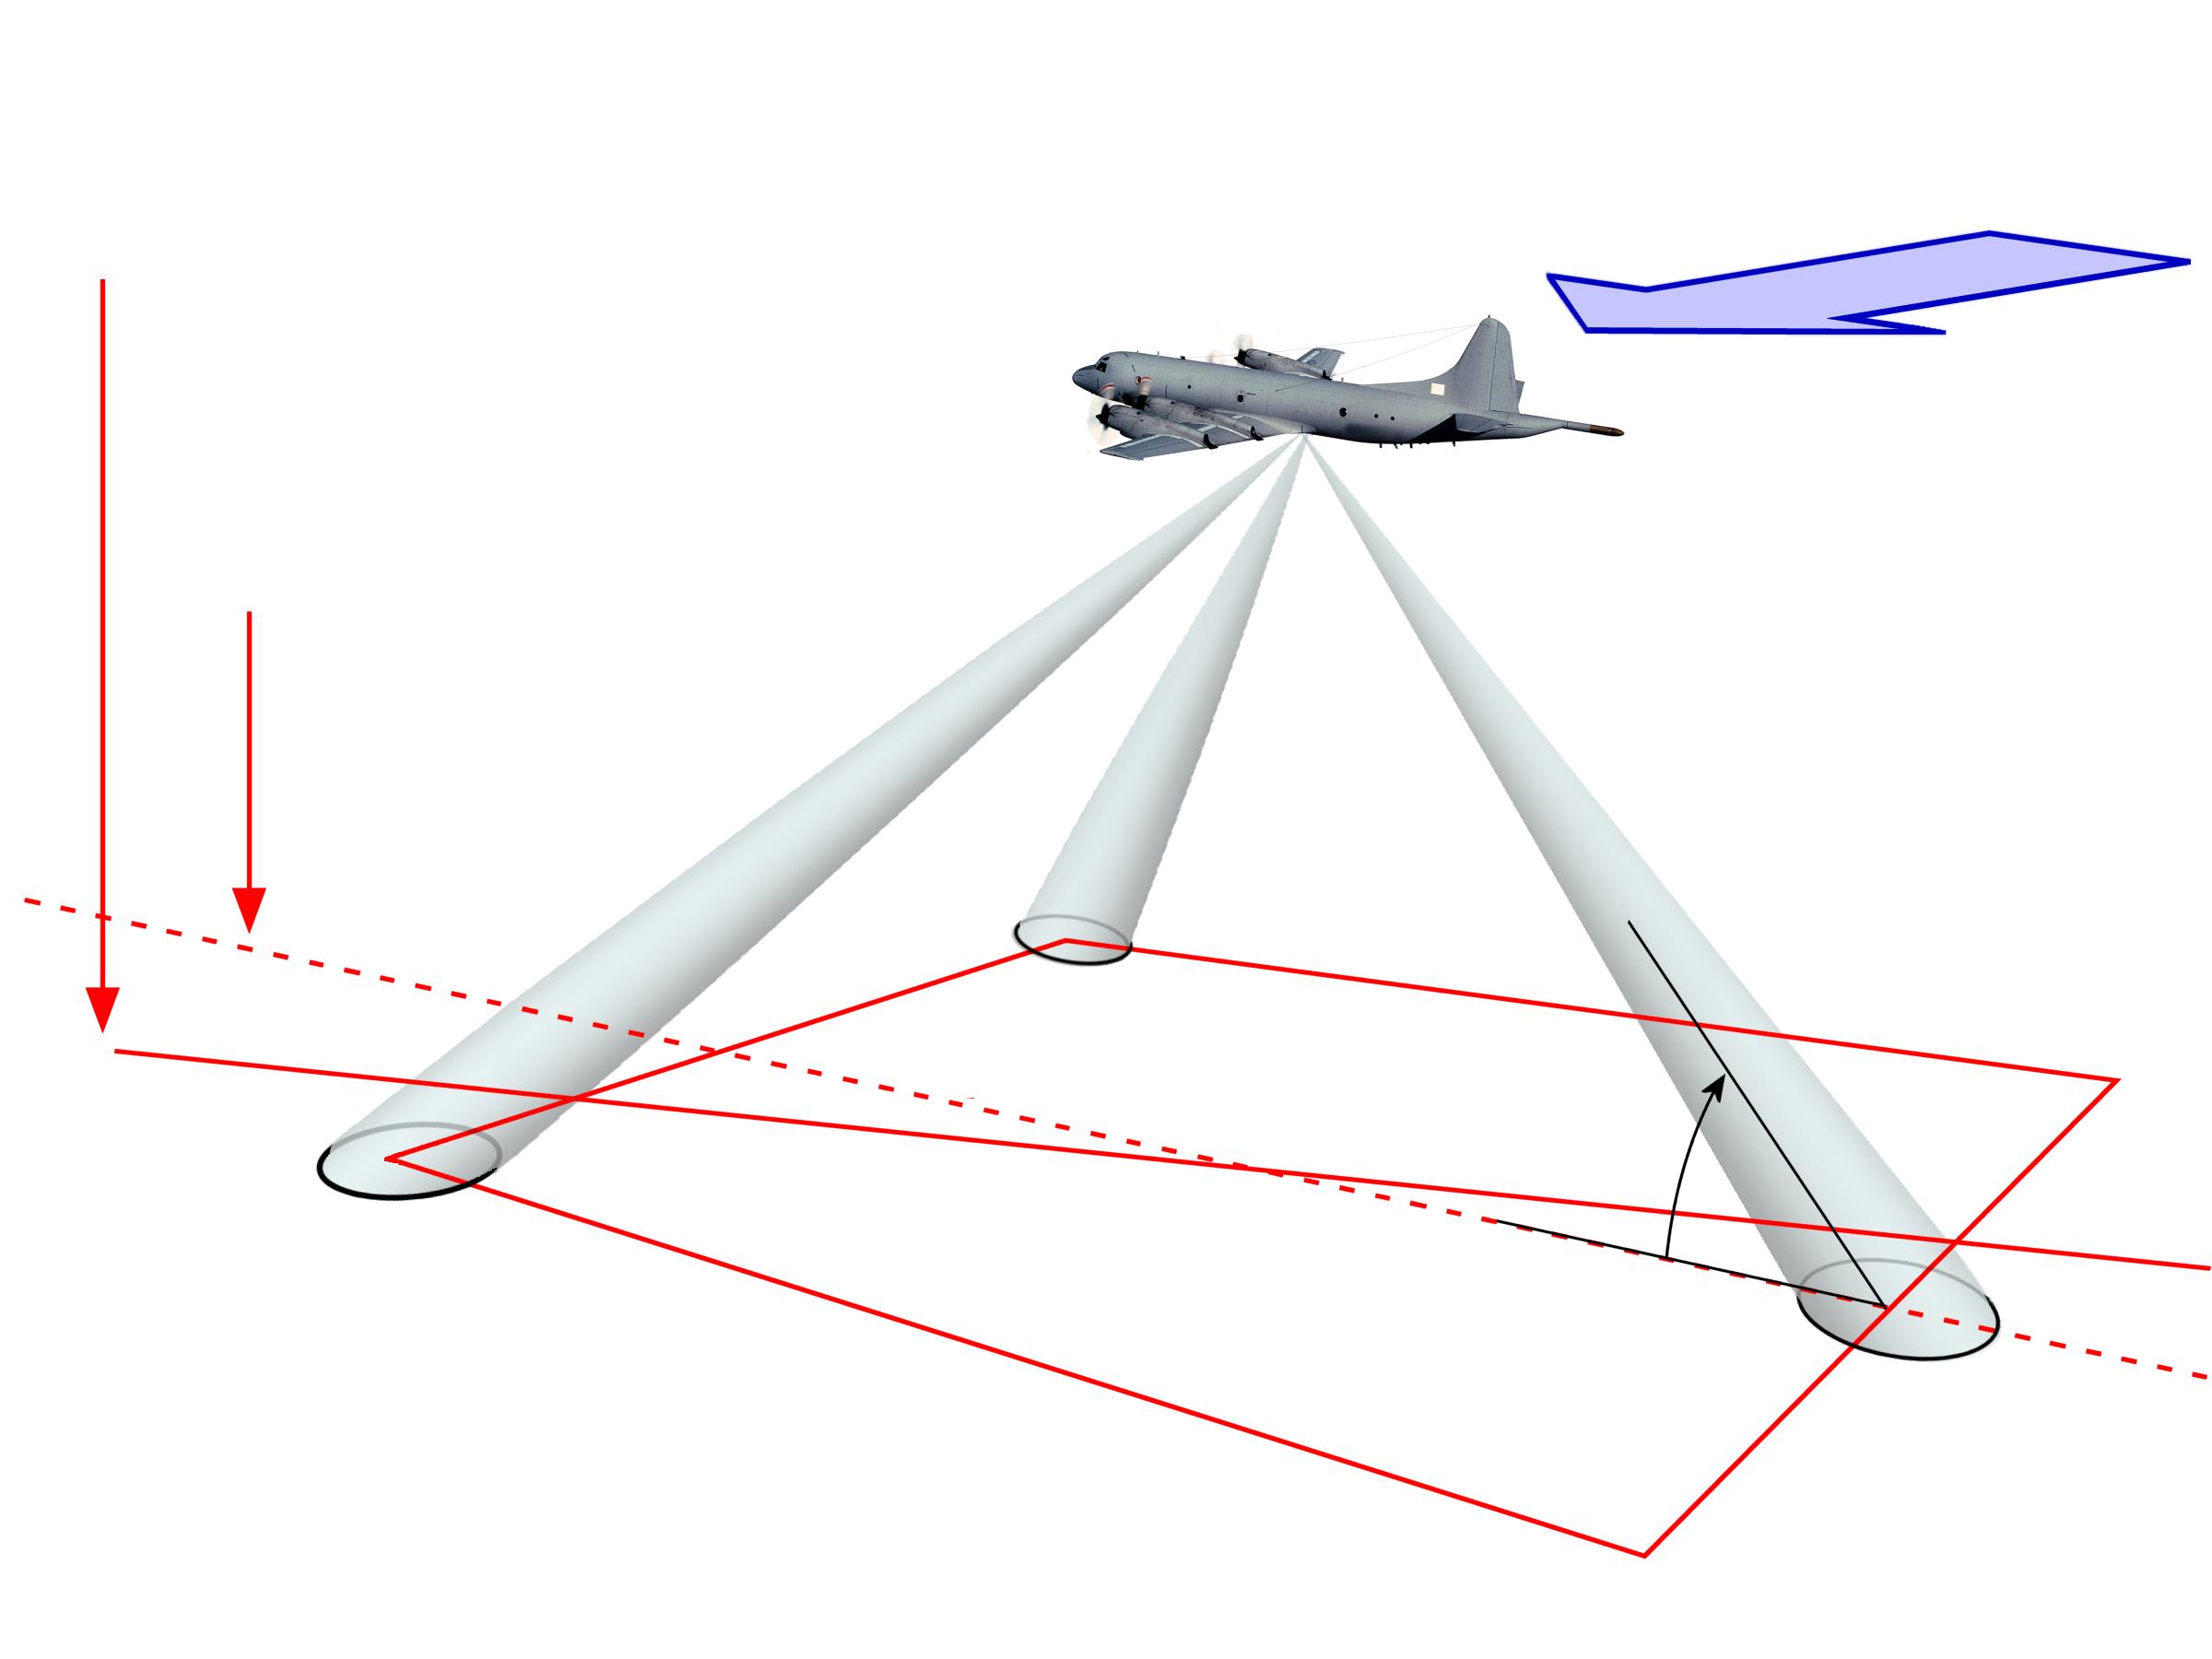
Figuur 1: Geometrie van een Doppler-navigatieradar in de X-configuratie

Figuur 1: Geometrie van een Doppler-navigatieradar in de X-configuratie
Doppler-navigatieradar
Een Doppler-navigatieradar is een navigatiehulpmiddel dat in de luchtvaart wordt gebruikt. Het meet de grondsnelheid en eventuele drifthoeken onafhankelijk van de windsnelheid en -richting.
Deze radarsystemen bestaan uit tot vier ongemoduleerde continu-golfradarsets, die uitsluitend Dopplerfrequenties meten en deze met elkaar vergelijken. Het systeem met vier antennepatronen binnen een rechthoek wordt een “X-configuratie” genoemd. In de “λ-configuratie” wordt een van de achterste patronen weggelaten.
De stralingshoeken moeten allemaal onder dezelfde hoek ten opzichte van de loodlijn worden uitgelijnd. De snelheid over de grond wordt berekend door de Dopplerfrequenties van de voorste diagrammen te vergelijken met die van de achterste diagrammen De vergelijking van diagram 1 en diagram 2 geeft de drift.
Figuur 2: Geometrie van een Doppler-navigatieradar in de “Y-configuratie”
Figuur 2: Geometrie van een Doppler-navigatieradar in de “Y-configuratie”
In de zogenaamde “Y-configuratie” wordt het naar achteren gerichte stralingspatroon (3) gebruikt om de snelheid over de grond direct te meten. De radiale snelheid gemeten door de continu-golfradar kan met behulp van een trigonometrische functie worden omgezet in de werkelijke snelheid over de grond.
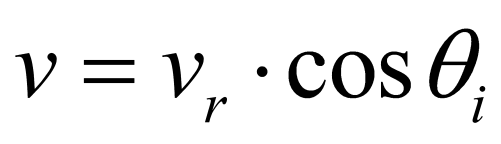
(1)
De invalshoek θi vertegenwoordigt het midden van de straal van de radarantenne. Deze wordt berekend op basis van de tijdens de installatie van de antenne opgegeven kanteling van de antenne en de hellingshoek van het vliegtuig. (Dit komt omdat het vliegtuig niet horizontaal in de lucht vliegt – het heeft een hellingshoek nodig die aerodynamisch gunstig is voor de dichtheid van de lucht op de vlieghoogte.) Voor de X-configuratie wordt de radiale snelheid vr berekend op basis van het rekenkundig gemiddelde van de resultaten van diagrammen 3 en 4 of 1 en 2.
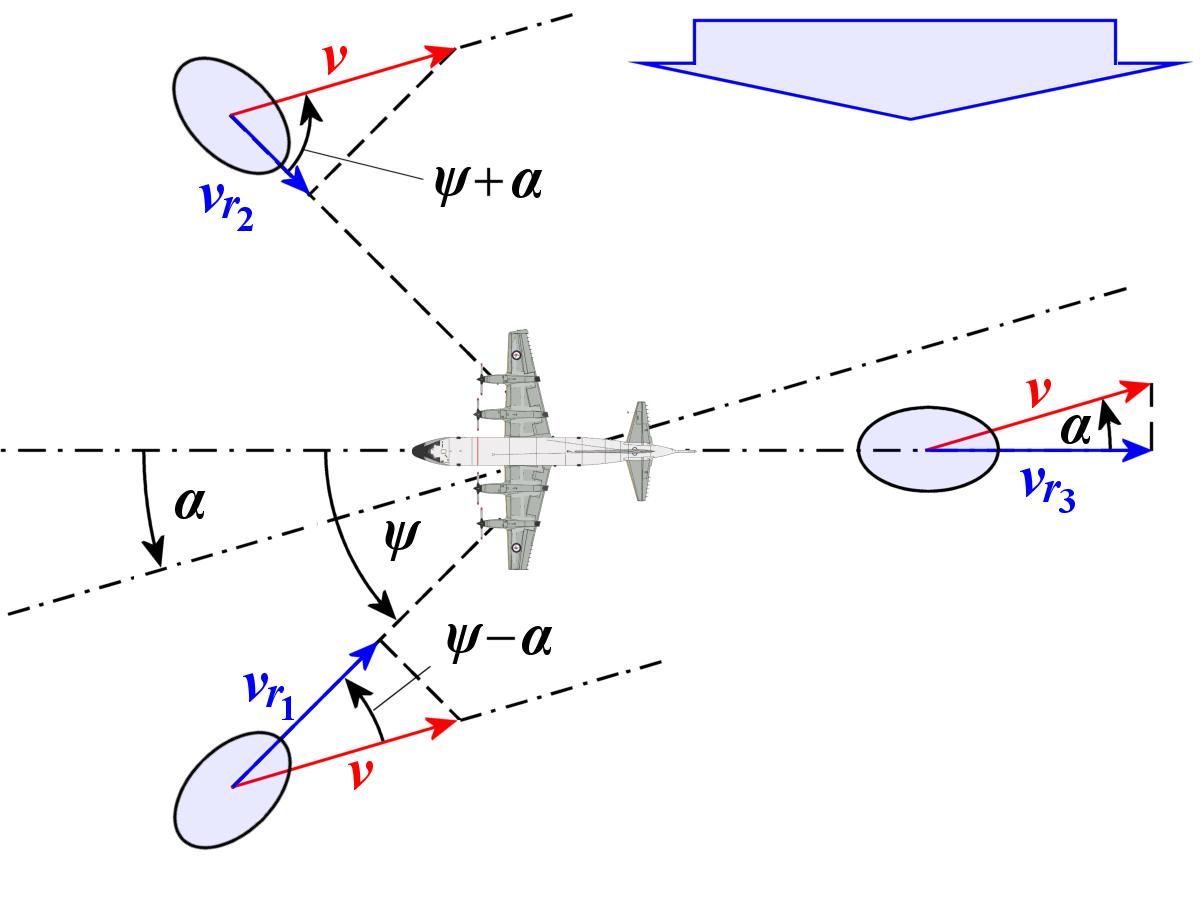
koers
Figuur 3: Bovenaanzicht:
projectie van hoeken en vectoren

De twee stralingsrichtingen 1 en 2 leveren de snelheidsinformatie volgens figuur 3:
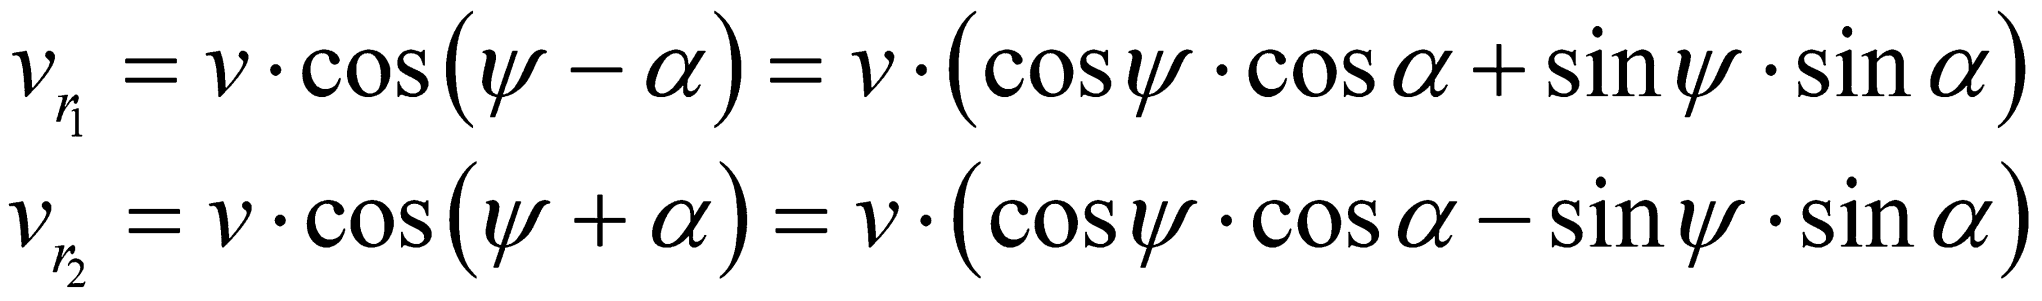
(2)
In feite zouden stralingsrichtingen 1 en 2 dus voldoende zijn om de snelheid over de grond en de afwijkingshoek te berekenen. In de praktijk wordt echter ook stralingsrichting 3 (of 3 en 4) gebruikt om een verandering in de hellingshoek als gevolg van stijgen of dalen te compenseren door de naar voren gemeten waarden te vergelijken met de naar achteren gemeten waarden.
De nauwkeurigheid van de snelheidsmeting die met deze methode kan worden bereikt, is ongeveer 0,5 % boven land en ongeveer 0,7 % boven water. De lichte verslechtering van de nauwkeurigheid boven water wordt veroorzaakt door een extra Doppler-frequentie als gevolg van de beweging van oceaangolven.
In oudere strategische aanvalsvliegtuigen werd dit systeem gebruikt om ondanks de windomstandigheden koers te houden boven de Atlantische of Stille Oceaan. Moderne vliegtuigen met GPS hebben een dergelijk navigatiehulpmiddel niet meer nodig. Hetzelfde principe kan echter omgekeerd worden toegepast voor teledetectie van de aarde en kan worden gebruikt om lokale wind- en golfrichtingen op oceanen te meten.