
Doppler-Navigationsradar

winkel
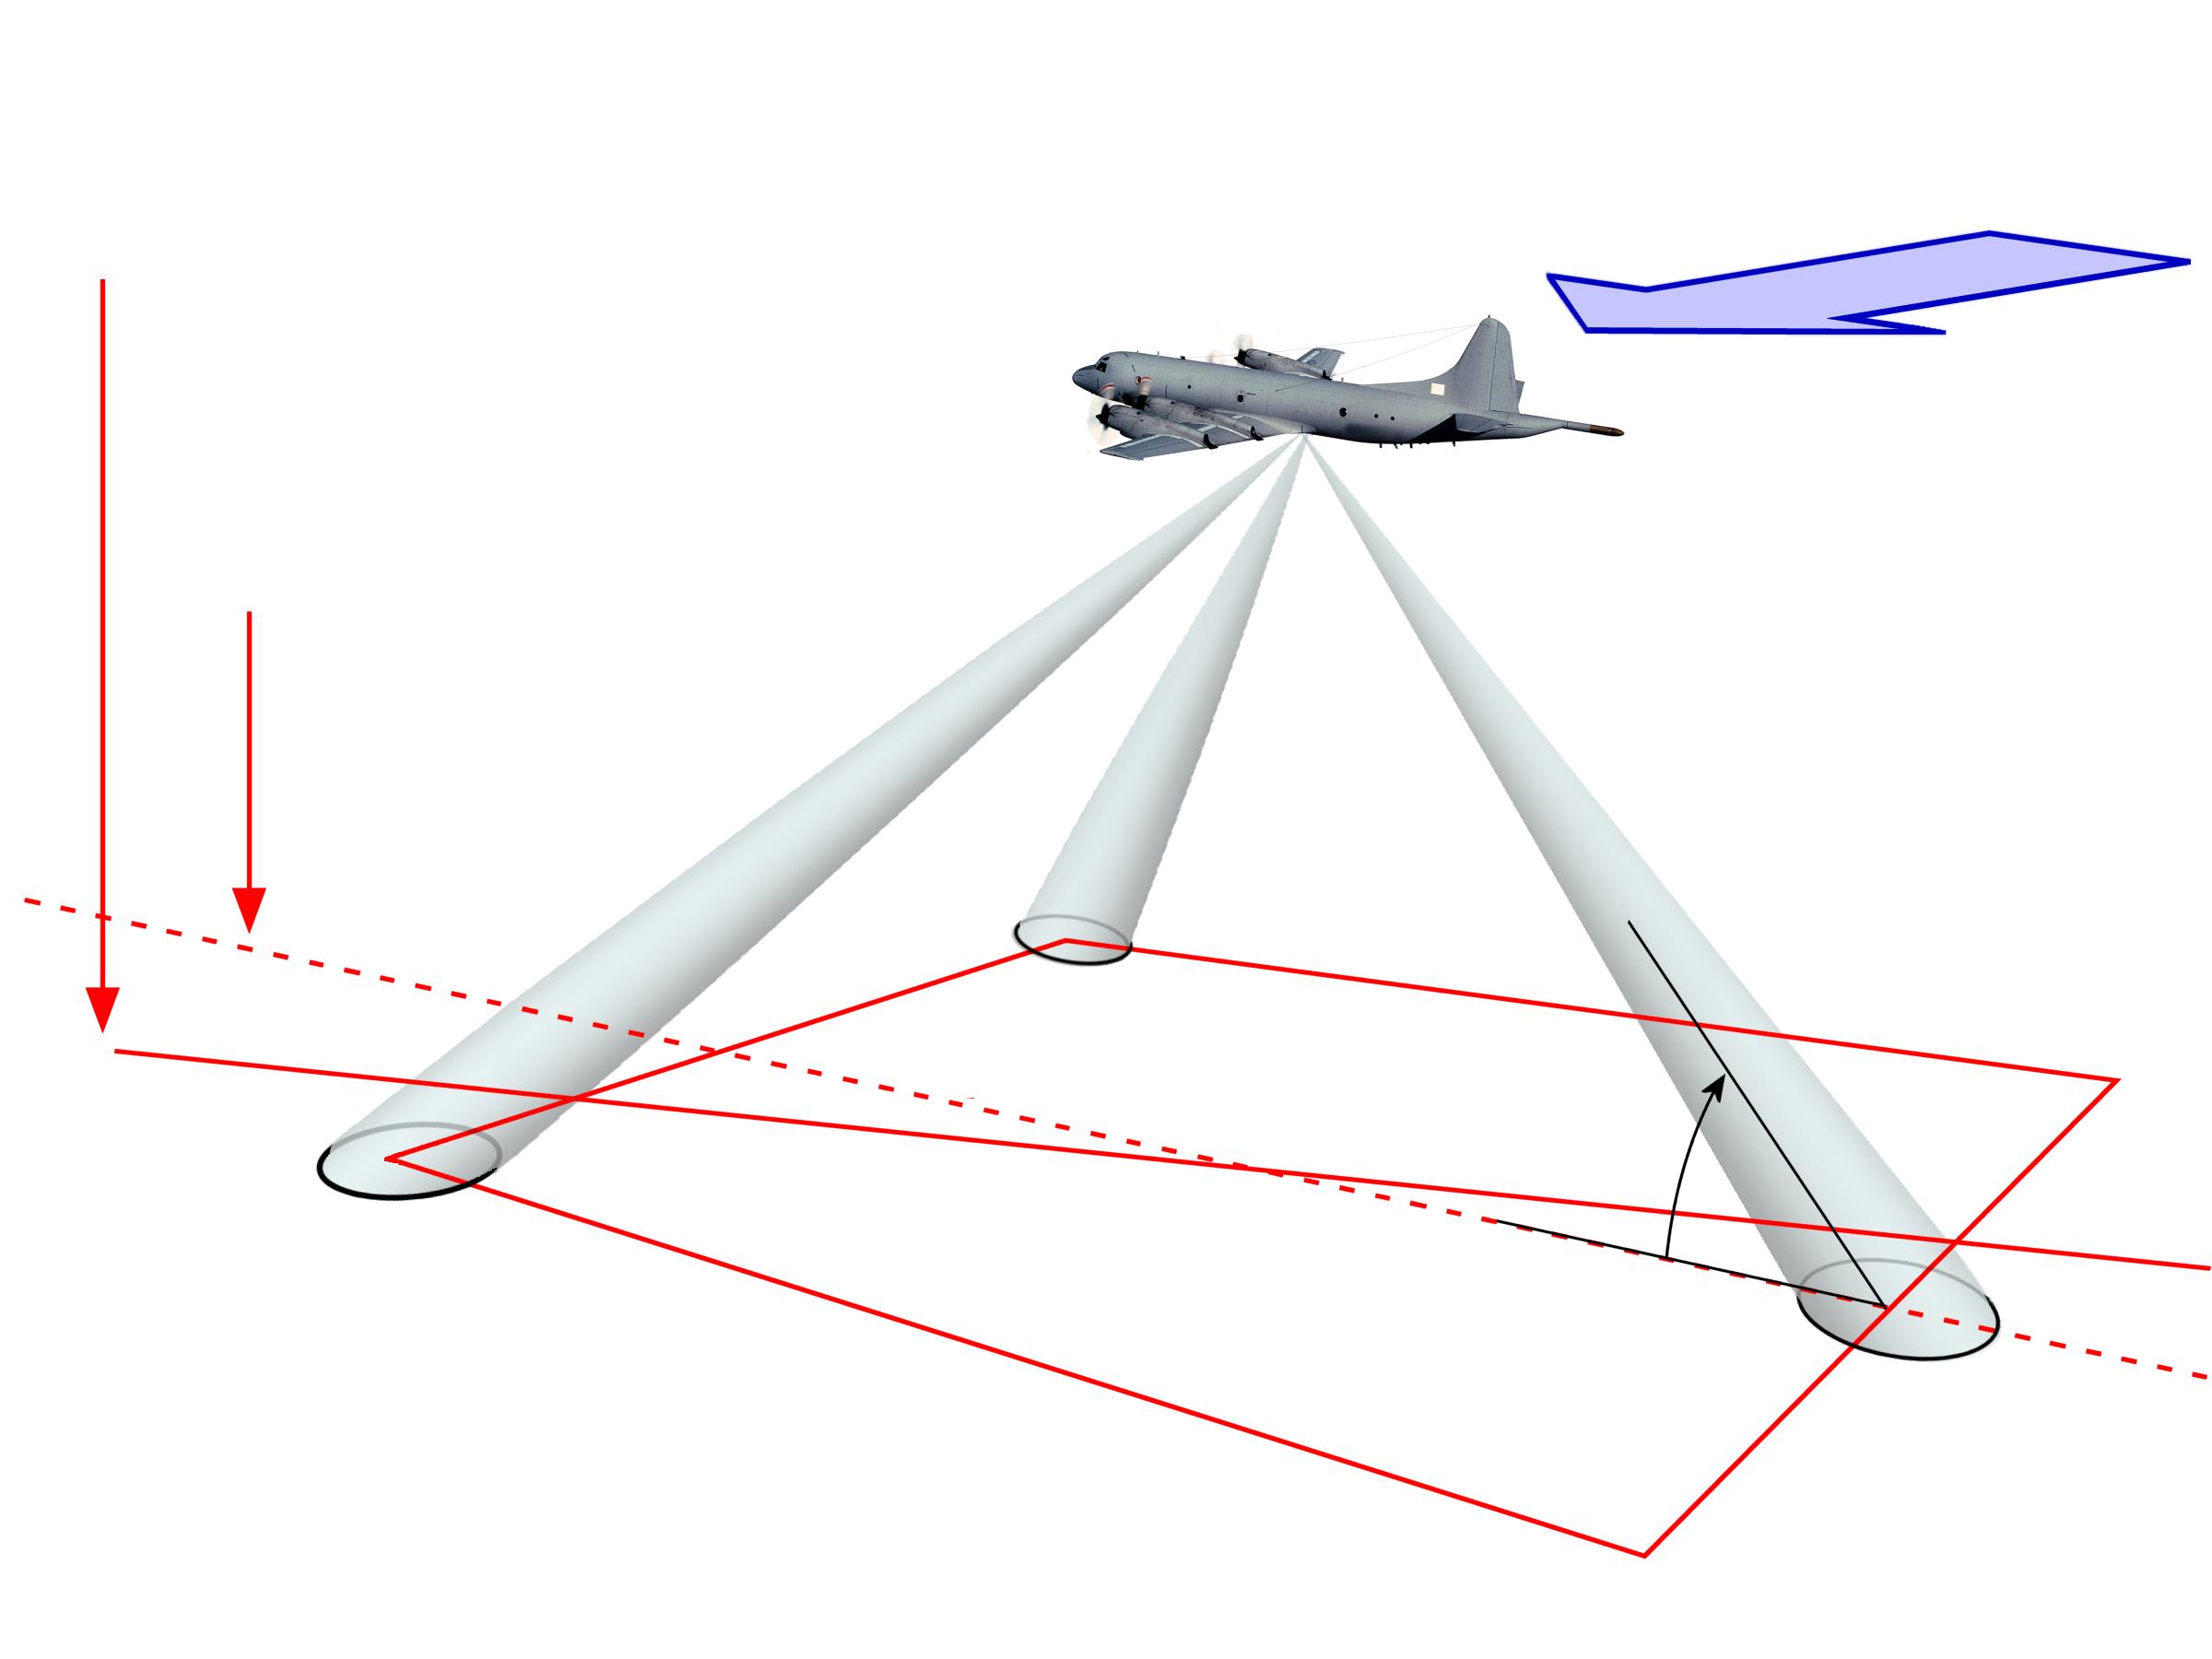
Bild 1: Geometrie eines Doppler Navigationsradars in der X-Konfiguration

winkel
Bild 1: Geometrie eines Doppler Navigationsradars in der X-Konfiguration
Doppler-Navigationsradar
Ein Doppler-Navigationsradar ist in der Luftfahrt ein Hilfsmittel zur Navigation. Es misst unabhängig von Windstärke und -richtung die Geschwindigkeit über Grund und eventuelle Abdriftwinkel.
Diese Radarsysteme bestehen aus bis zu 4 unmodulierten Dauerstrichradargeräten, welche ausschließlich Dopplerfrequenzen messen und miteinander vergleichen. Das System mit vier Antennendiagrammen innerhalb eines Rechtecks wird „X-Konfiguration“ genannt. In der „λ-Konfiguration“ entfällt eines der hinteren Diagramme.
Die Abstrahlwinkel müssen alle exakt im gleichen Winkel vom Lot ausgerichtet sein. Aus dem Vergleich der Dopplerfrequenzen der vorderen Diagramme mit den hinteren Diagrammen wird die Geschwindigkeit über Grund errechnet. Der Vergleich von Diagramm 1 und Diagramm 2 ergibt die Abdrift.
winkel
Bild 2: Geometrie eines Doppler Navigationsradars in der Y-Konfiguration
winkel
Bild 2: Geometrie eines Doppler Navigationsradars in der Y-Konfiguration
In der sogenannten Y-Konfiguration wird das nach hinten gerichtete Strahlungsdiagramm (3) genutzt, um direkt die Geschwindigkeit über Grund zu messen. Die durch das Dauerstrichradar gemessene Radialgeschwindigkeit kann mithilfe einer Winkelfunktion in die reale Geschwindigkeit über Grund umgerechnet werden.
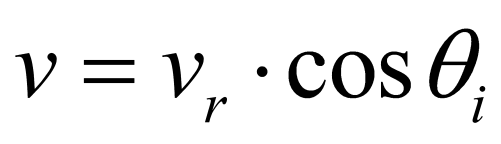
(1)
Der Inzidenzwinkel θi steht hier stellvertretend für den Abstrahlwinkel des Radars. Der berechnet sich aus der bei der Antennenmontage festgelegten Abstrahlwinkel der der Antenne und dem Anstellwinkel (oder Pitchwinkel) des Flugzeuges. (Denn das Flugzeug liegt nicht waagerecht in der Luft - es benötigt einen für die Dichte der Luft in der Flughöhe aerodynamisch günstigen Anstellwinkel.) Für die X-Konfiguration berechnet sich die Radialgeschwindigkeit vr aus dem arithmetischen Mittel der Ergebnisse aus den Diagrammen 3 und 4 oder auch 1 und 2.
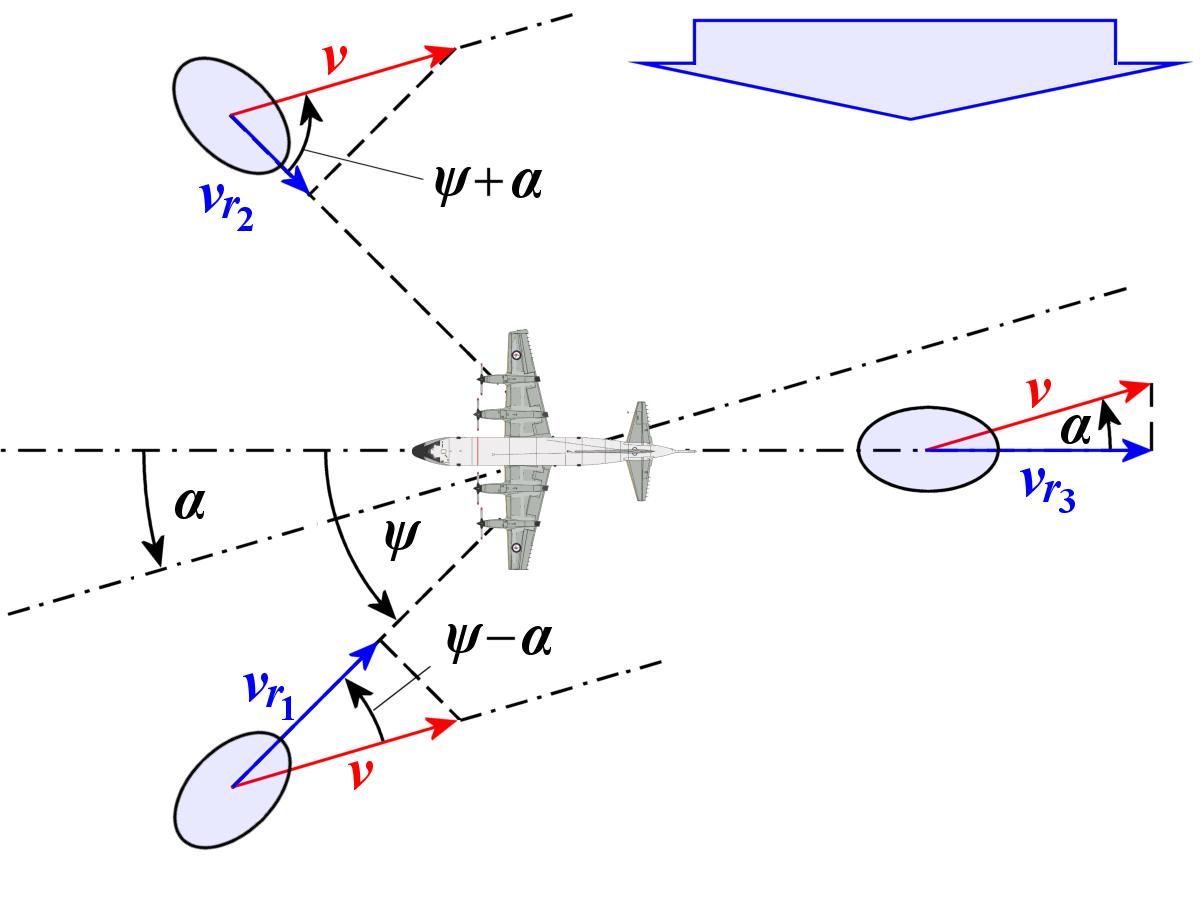
winkel
Bild 3: Draufsicht: Projektion der Winkel und Vektoren

Die beiden Abstrahlrichtungen 1 und 2 ergeben nach Bild 3 die Geschwindigkeitsinformation:
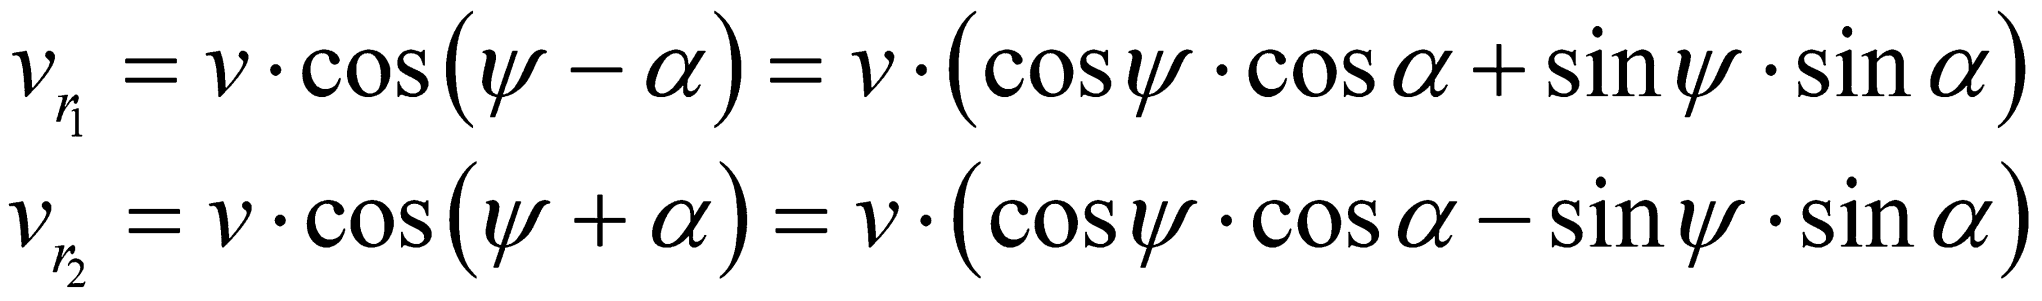
(2)
Eigentlich würden die Abstrahlrichtungen 1 und 2 somit für die Berechnung von realer Geschwindigkeit über Grund sowie dem Abdriftwinkel ausreichen. In der Praxis wird jedoch auch die Abstrahlrichtung 3 (bzw. 3 und 4) verwendet, um durch den Vergleich der vorwärts gemessenen Werte und dem rückwärts gemessenen eine Änderung des Anstellwinkels durch Steigflug oder Sinkflug auszugleichen.
Die mit dieser Methode erreichbare Genauigkeit der Geschwindigkeitsmessung beträgt über Land etwa 0,5 % und über Wasser etwa 0,7 %. Die leichte Verschlechterung der Genauigkeit über Wasser wird durch eine zusätzliche Doppler-Frequenz durch die Bewegung der Meereswellen bewirkt. Diese Wellenbewegung ist zwar gemessen an der Geschwindigkeit des Flugzeuges sehr gering, erzeugt aber einen zusätzlichen systematischen Fehler.
In älteren strategischen Angriffsflugzeugen wurde dieses System genutzt, um über dem Atlantik oder dem Pazifik trotz Wind den Kurs zu halten. Moderne Flugzeuge mit GPS benötigen ein solches Navigationshilfsmittel nicht mehr. Jedoch kann das gleiche Prinzip umgekehrt angewendet zur Fernerkundung der Erde genutzt werden und kann auf Ozeanen lokale Wind- und Wellenrichtungen vermessen.