
Radar de navegación Doppler

del viento
el fondo
de rumbo
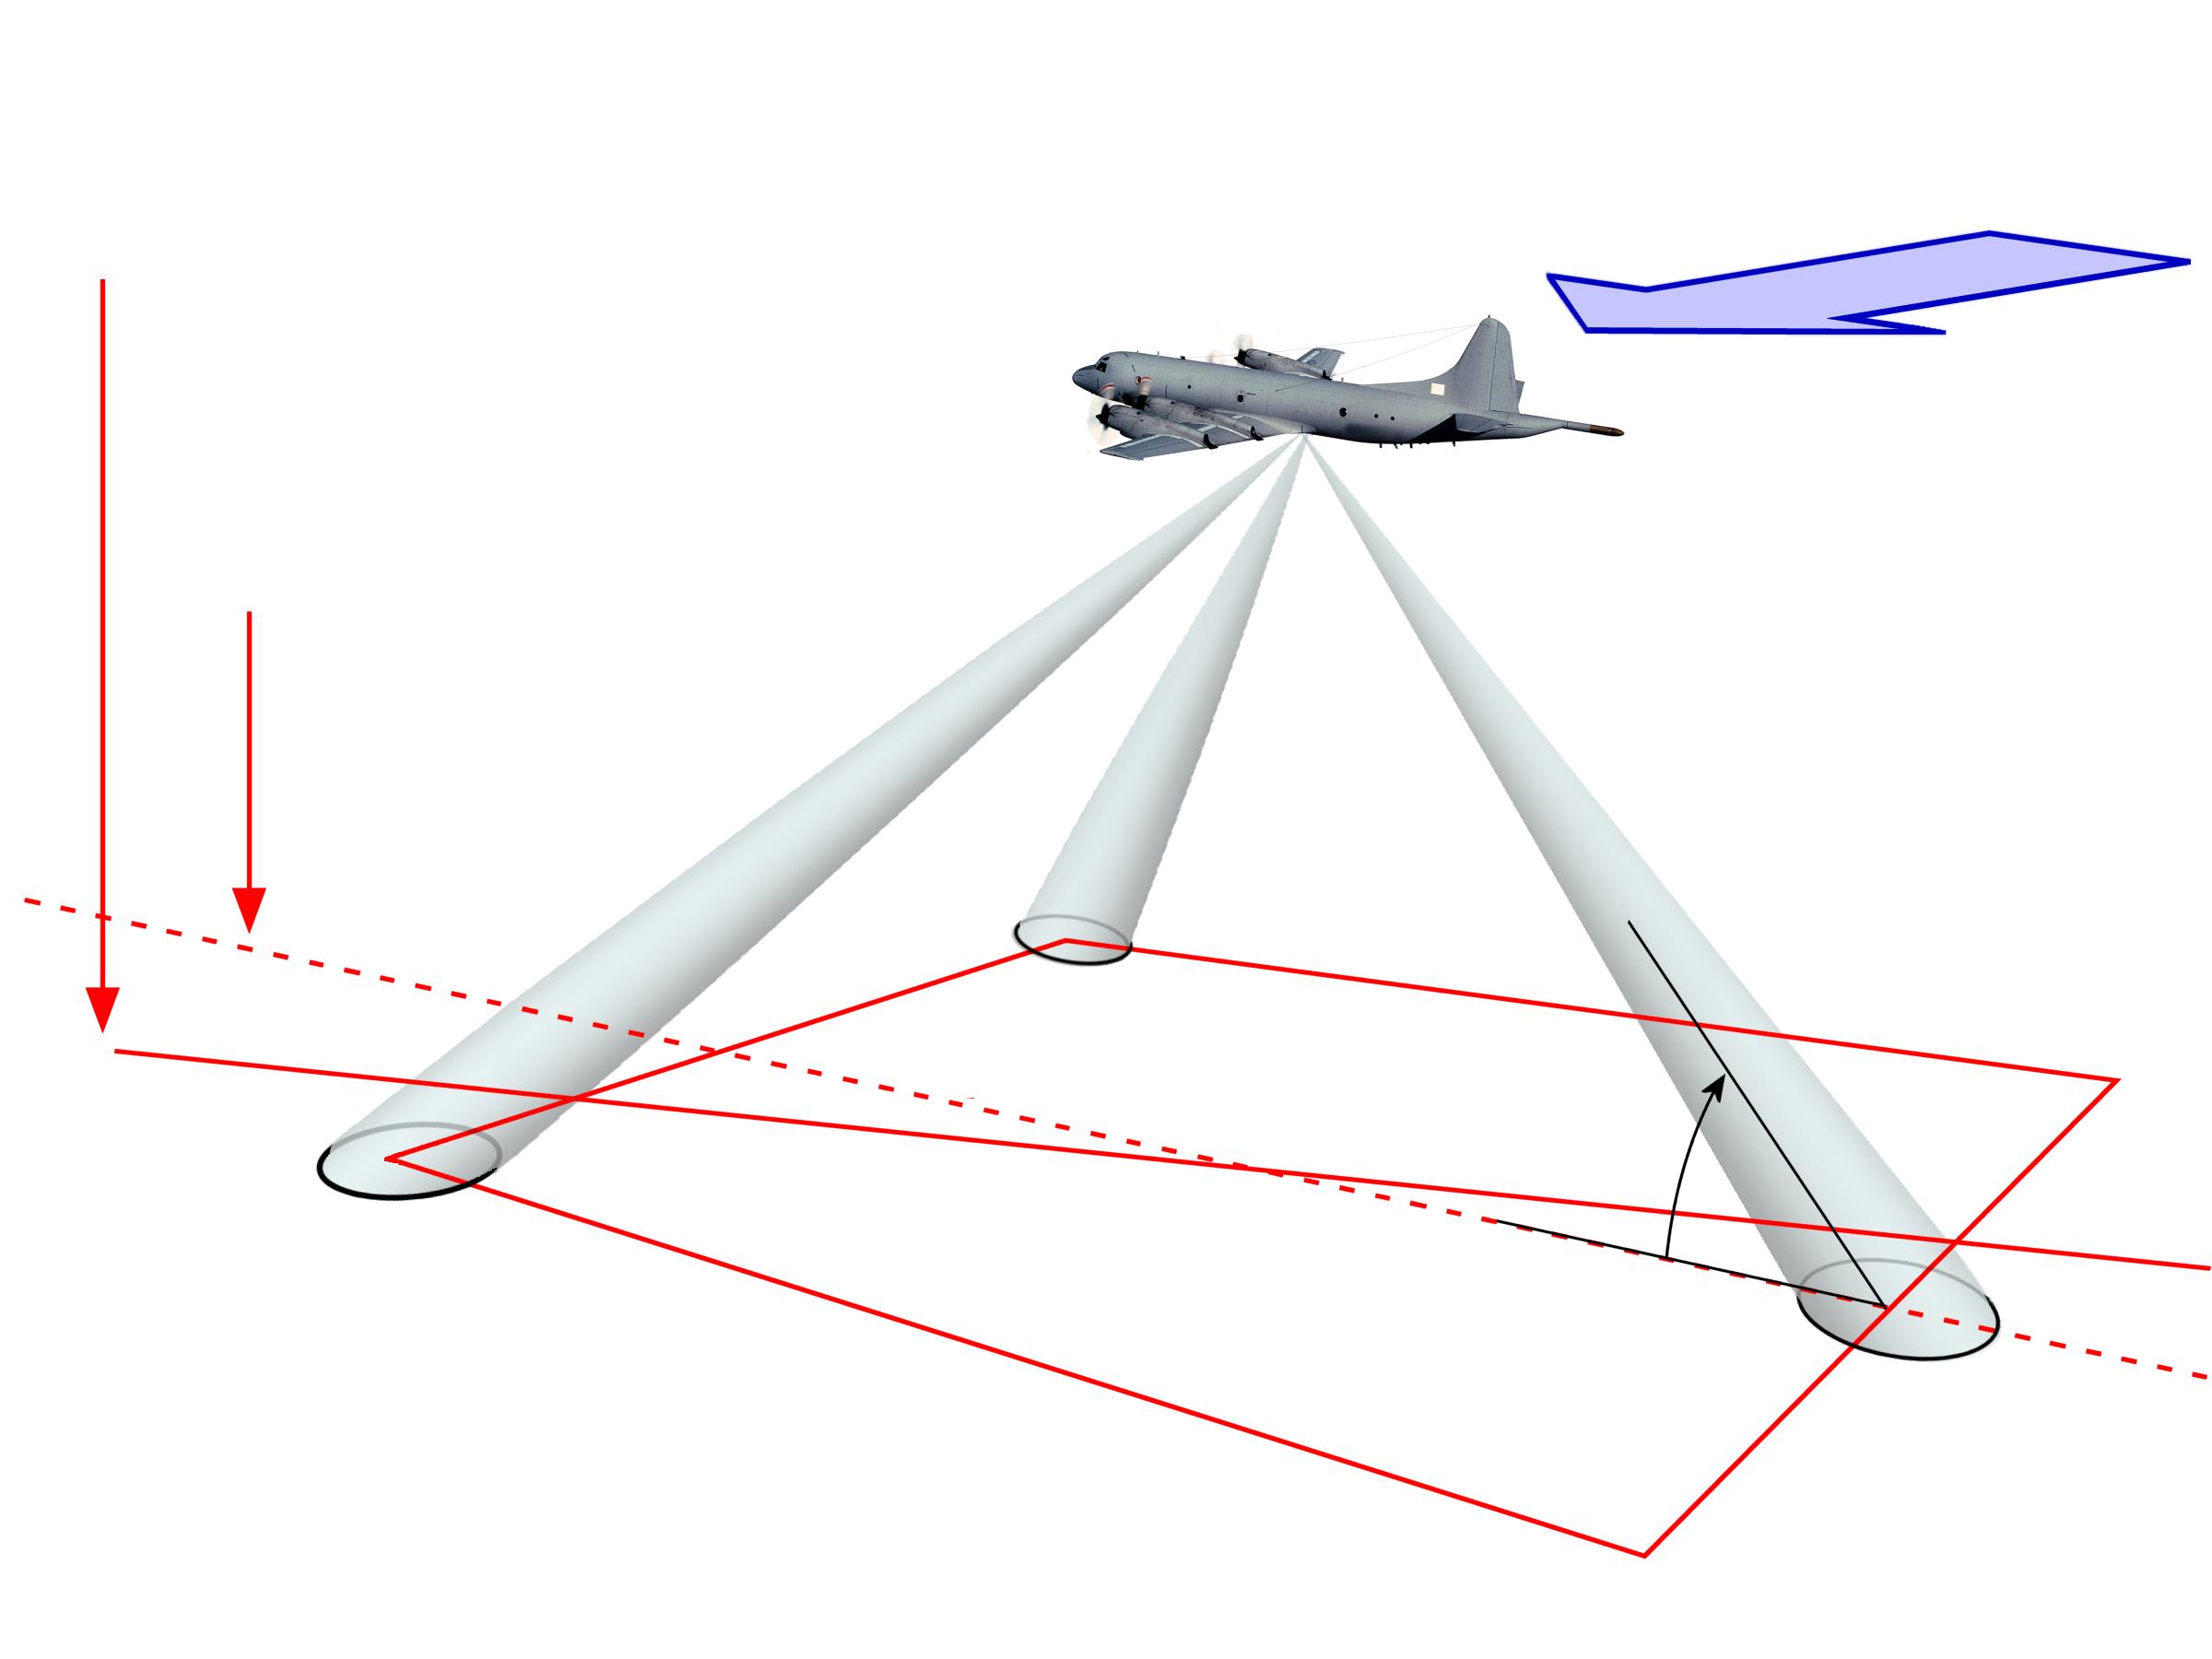
Figura 1: Geometría de un radar de navegación Doppler en configuración X

del viento
el fondo
de rumbo
Figura 1: Geometría de un radar de navegación Doppler en configuración X
Radar de navegación Doppler
Un radar de navegación Doppler es un instrumento auxiliar para la navegación aérea. Mide la velocidad sobre el fondo y los posibles ángulos de deriva, independientemente de la fuerza y la dirección del viento.
Estos sistemas de radar constan de hasta 4 dispositivos de radar de onda continua no modulada, que miden exclusivamente frecuencias Doppler y las comparan entre sí. El sistema con cuatro diagramas de antena dentro de un rectángulo se denomina «configuración X». En la «configuración λ» se omite uno de los diagramas traseros.
Todos los ángulos de radiación deben estar alineados exactamente en el mismo ángulo desde la plomada. La velocidad sobre el fondo se calcula comparando las frecuencias Doppler de los diagramas delanteros con los diagramas traseros. La comparación del diagrama 1 y el diagrama 2 da como resultado la deriva.
del viento
el fondo
de rumbo
Figura 2: Geometría de un radar de navegación Doppler en la configuración Y
del viento
el fondo
de rumbo
Figura 2: Geometría de un radar de navegación Doppler en la configuración Y
En la denominada configuración Y, se utiliza el diagrama de radiación orientado hacia atrás (3) para medir directamente la velocidad sobre el fondo. La velocidad radial medida por el radar de onda continua se puede convertir en la velocidad real sobre el fondo utilizando una función angular.
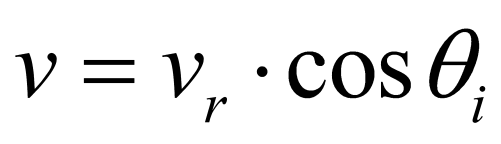
(1)
El ángulo de incidencia θi representa aquí el ángulo de radiación del radar. Se calcula a partir del ángulo de radiación de la antena, fijado durante el montaje de la misma, y del ángulo de ataque (o ángulo de inclinación) del avión. (Esto se debe a que el avión no se encuentra en posición horizontal en el aire, sino que necesita un ángulo de ataque aerodinámicamente favorable para la densidad del aire a la altura de vuelo). Para la configuración X, la velocidad radial vr se calcula a partir de la media aritmética de los resultados de los diagramas 3 y 4 o también 1 y 2.
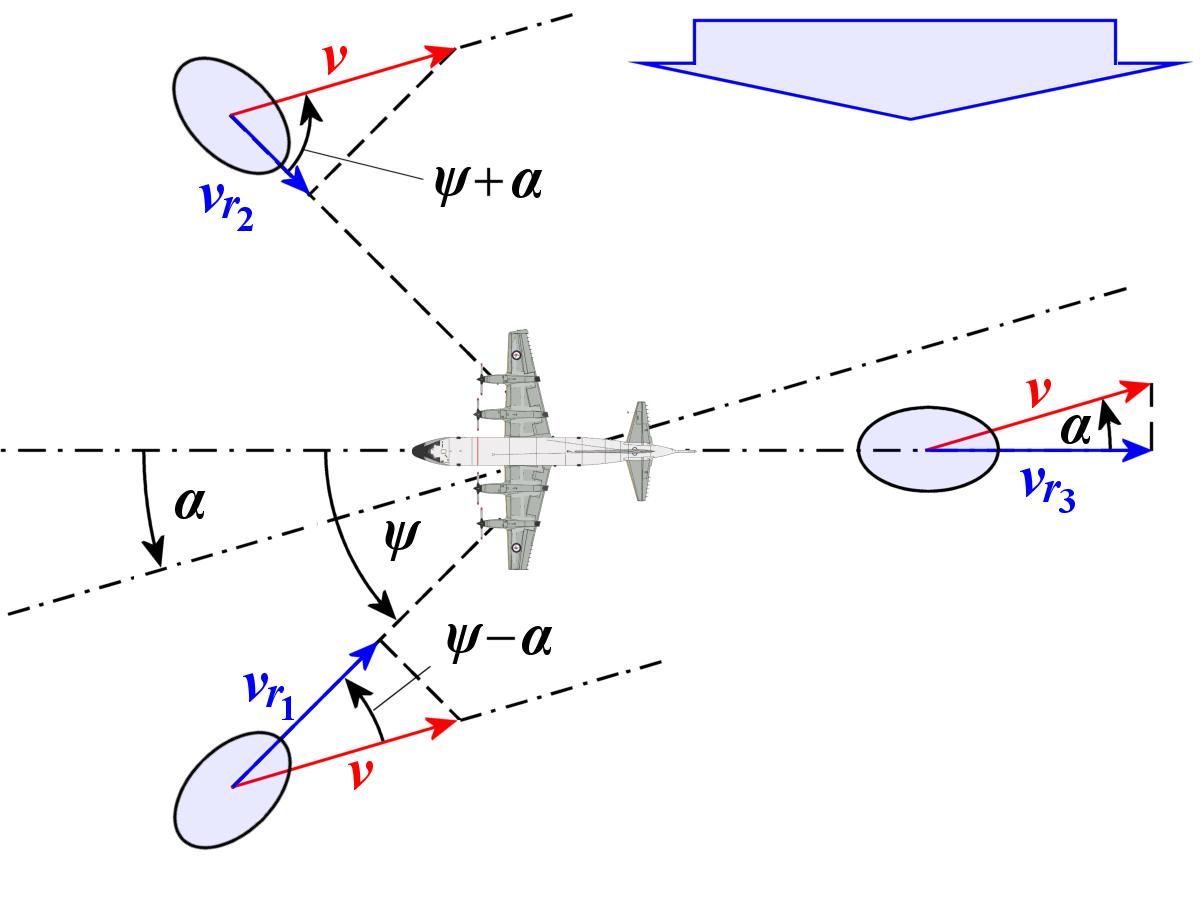
del viento
winkel
Figura 3: Vista superior: proyección de los ángulos y vectores

del viento
winkel
Figura 3: Vista superior: proyección de los ángulos y vectores
Las dos direcciones de radiación 1 y 2 proporcionan la información de velocidad según la figura 3:
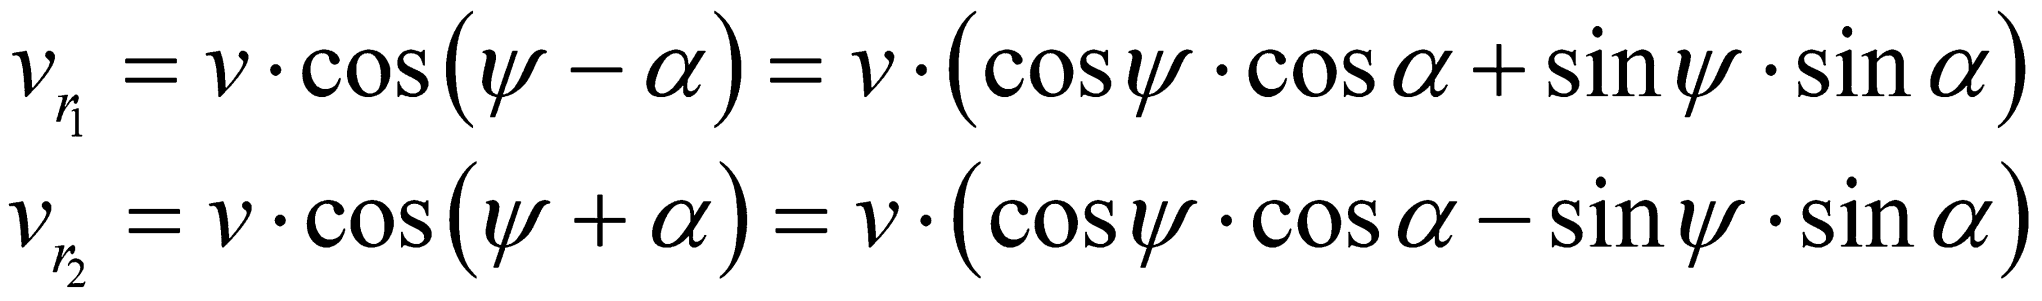
(2)
En realidad, las direcciones de emisión 1 y 2 serían suficientes para calcular la velocidad real sobre el suelo y el ángulo de deriva. Sin embargo, en la práctica también se utiliza la dirección de emisión 3 (o 3 y 4) para compensar un cambio en el ángulo de ataque debido al ascenso o descenso, comparando los valores medidos hacia delante con los medidos hacia atrás.
La precisión de la medición de la velocidad que se puede alcanzar con este método es de aproximadamente un 0,5 % sobre tierra y de aproximadamente un 0,7 % sobre agua. El ligero deterioro de la precisión sobre el agua se debe a una frecuencia Doppler adicional causada por el movimiento de las olas del mar.
En los antiguos aviones de ataque estratégico, este sistema se utilizaba para mantener el rumbo sobre el Atlántico o el Pacífico a pesar del viento. Los aviones modernos con GPS ya no necesitan este tipo de ayuda a la navegación. Sin embargo, el mismo principio puede aplicarse a la inversa para la teledetección de la Tierra y puede medir las direcciones locales del viento y las olas en los océanos.
Autor: Christian Wolff
Traducción al Español:
www.DeepL.com/Translator