
Доплеровский навигационный радар

ветра
курс
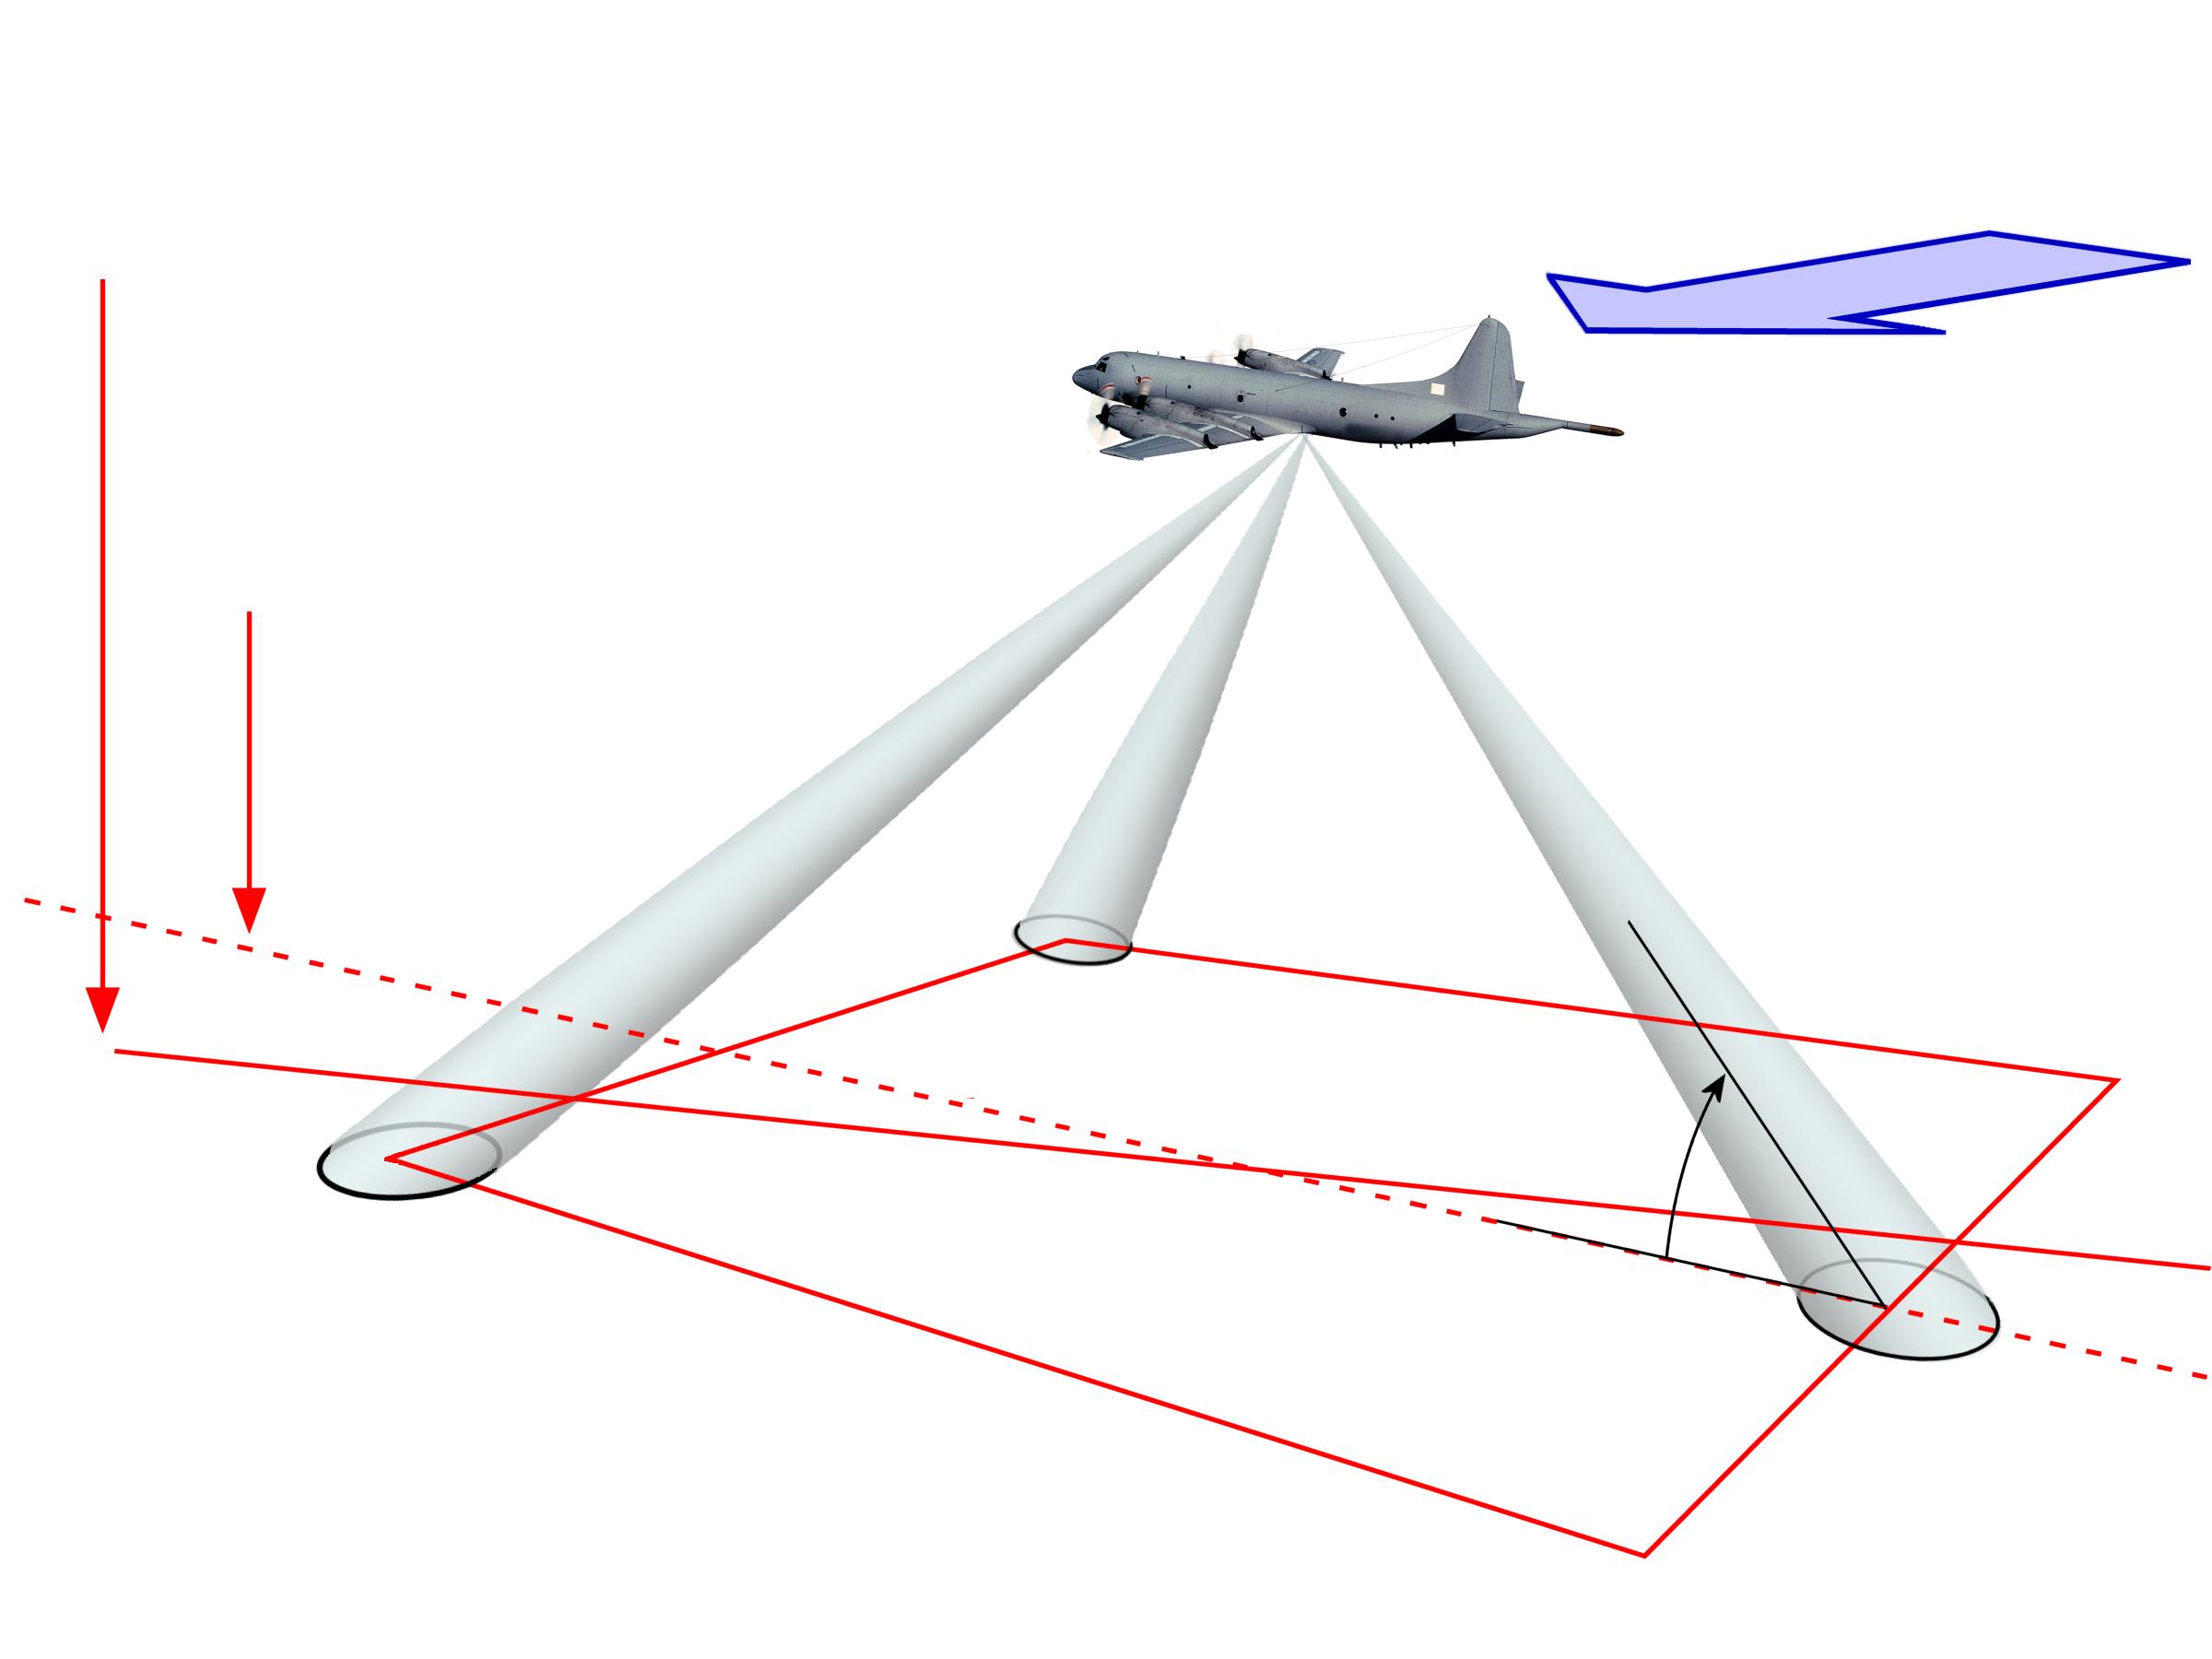
Рисунок 1: Геометрия доплеровского навигационного радара в X-конфигурации

ветра
курс
Рисунок 1: Геометрия доплеровского навигационного радара в X-конфигурации
Доплеровский навигационный радар
Доплеровский навигационный радар — это навигационное средство, используемое в авиации. Он измеряет скорость по земле и углы сноса независимо от скорости и направления ветра.
Эти радиолокационные системы состоят из четырех немодулированных радиолокационных непрерывного излучения, которые измеряют исключительно доплеровские частоты и сравнивают их друг с другом. Система с четырьмя антенными диаграммами в прямоугольной конфигурации называется «X-конфигурацией». В «λ-конфигурации» одна из задних диаграмм опущена.
Углы излучения должны быть выровнены под одним и тем же углом относительно отвеса. Скорость по земле рассчитывается путем сравнения доплеровских частот передних диаграмм с задними. Разница между диаграммами 1 и 2 дает дрейф.
ветра
курс
Рисунок 2: Геометрия доплеровского навигационного радара в «Y-конфигурации»
ветра
курс
Рисунок 2: Геометрия доплеровского навигационного радара в «Y-конфигурации»
В так называемой Y-конфигурации диаграмма излучения, обращенная назад (на рисунках 2 и 3 луч 3), используется для непосредственного измерения скорости по земле. Радиальная скорость, измеренная радаром непрерывной волны, может быть преобразована в фактическую скорость по земле с помощью тригонометрической функции.
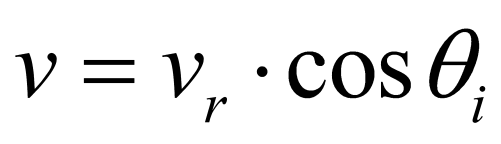
(1)
Угол падения θi представляет собой угол центра луча антенны радара. Он рассчитывается на основе наклона антенны, указанного при установке, и угла тангажа самолета. (Это связано с тем, что самолет не летит в воздухе горизонтально — ему требуется угол тангажа, который является аэродинамически благоприятным для плотности воздуха на высоте полета). Для конфигурации Х радиальная скорость vr рассчитывается по среднему арифметическому результатам диаграмм 3 и 4 или 1 и 2.
ветра
курс
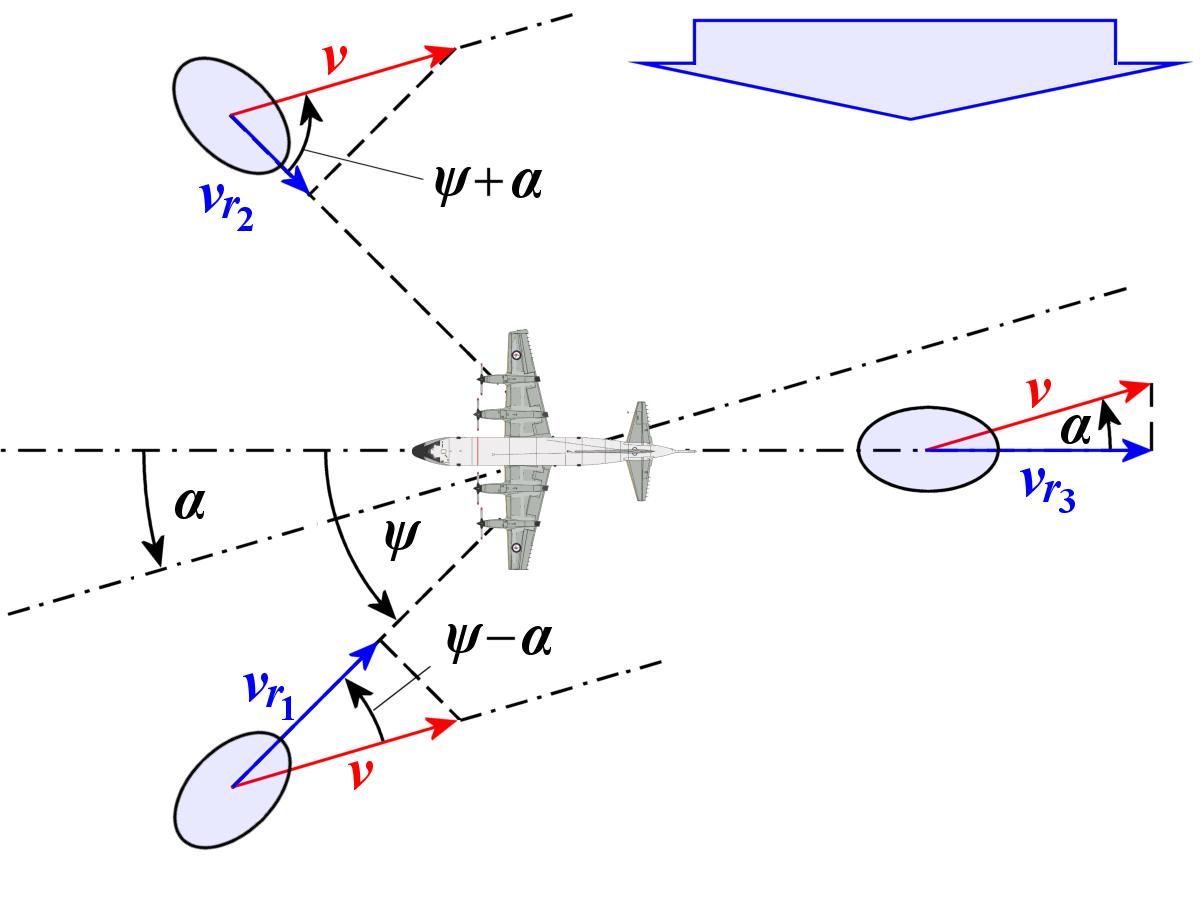
Рисунок 3: Вид сверху: проекция углов и векторов

Два направления излучения 1 и 2 предоставляют информацию о скорости согласно рисунку 3:
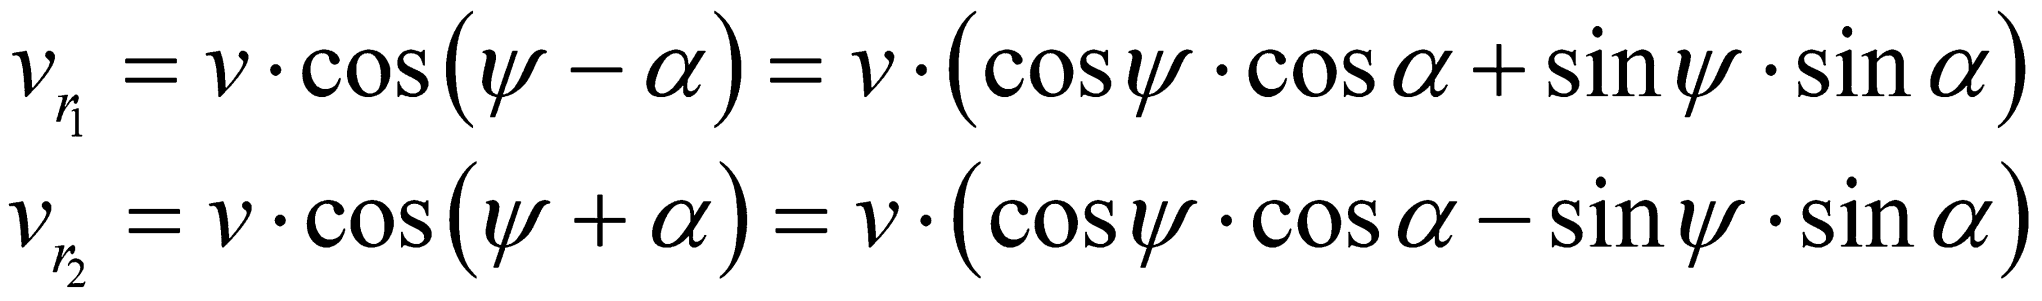
(2)
Фактически, направления излучения 1 и 2 были бы достаточными для расчета скорости над землей и угла дрейфа. Однако на практике направление излучения 3 (или 3 и 4) также используется для компенсации изменения угла наклона вследствие набора высоты или снижения, путём сравнения значений, измеренных впереди, со значениями, измеренными назад.
Точность измерения скорости, достигаемая этим методом, составляет примерно 0,5 % над сушей и примерно 0,7 % над водой. Незначительное ухудшение точности над водой вызвано дополнительной доплеровской частотой, обусловленной движением океанских волн.
В старых стратегических ударных самолетах эта система использовалась для поддержания курса над Атлантическим или Тихим океаном, несмотря на ветровые условия. Современные самолеты с GPS больше не нуждаются в такой навигационной помощи. Однако тот же принцип может быть применен для дистанционного зондирования Земли и используется для измерения местных направлений ветра и волн на океанах.
Автор: Д-р Андрій Музиченко