
Доплерівський навігаційний радар

вітру
курс
Рисунок 1: Геометрія доплерівського навігаційного радара в X-конфігурації

вітру
курс
Рисунок 1: Геометрія доплерівського навігаційного радара в X-конфігурації
Доплерівський навігаційний радар
Доплерівський навігаційний радар — це навігаційний засіб, що використовується в авіації. Він вимірює швидкість по землі і кути знесення незалежно від швидкості і напрямку вітру.
Ці радіолокаційні системи складаються з чотирьох немодульованих радіолокаційних безперервного випромінювання, які вимірюють виключно доплерівські частоти і порівнюють їх один з одним. Система з чотирма антенними діаграмами в прямокутній конфігурації називається «X-конфігурацією». У «λ-конфігурації» одна з задніх діаграм опущена.
Кути випромінювання повинні бути вирівняні під одним і тим же кутом відносно схилу. Швидкість по землі розраховується шляхом порівняння доплерівських частот передніх діаграм із задніми. Різниця між діаграмами 1 і 2 дає дрейф.
вітру
курс
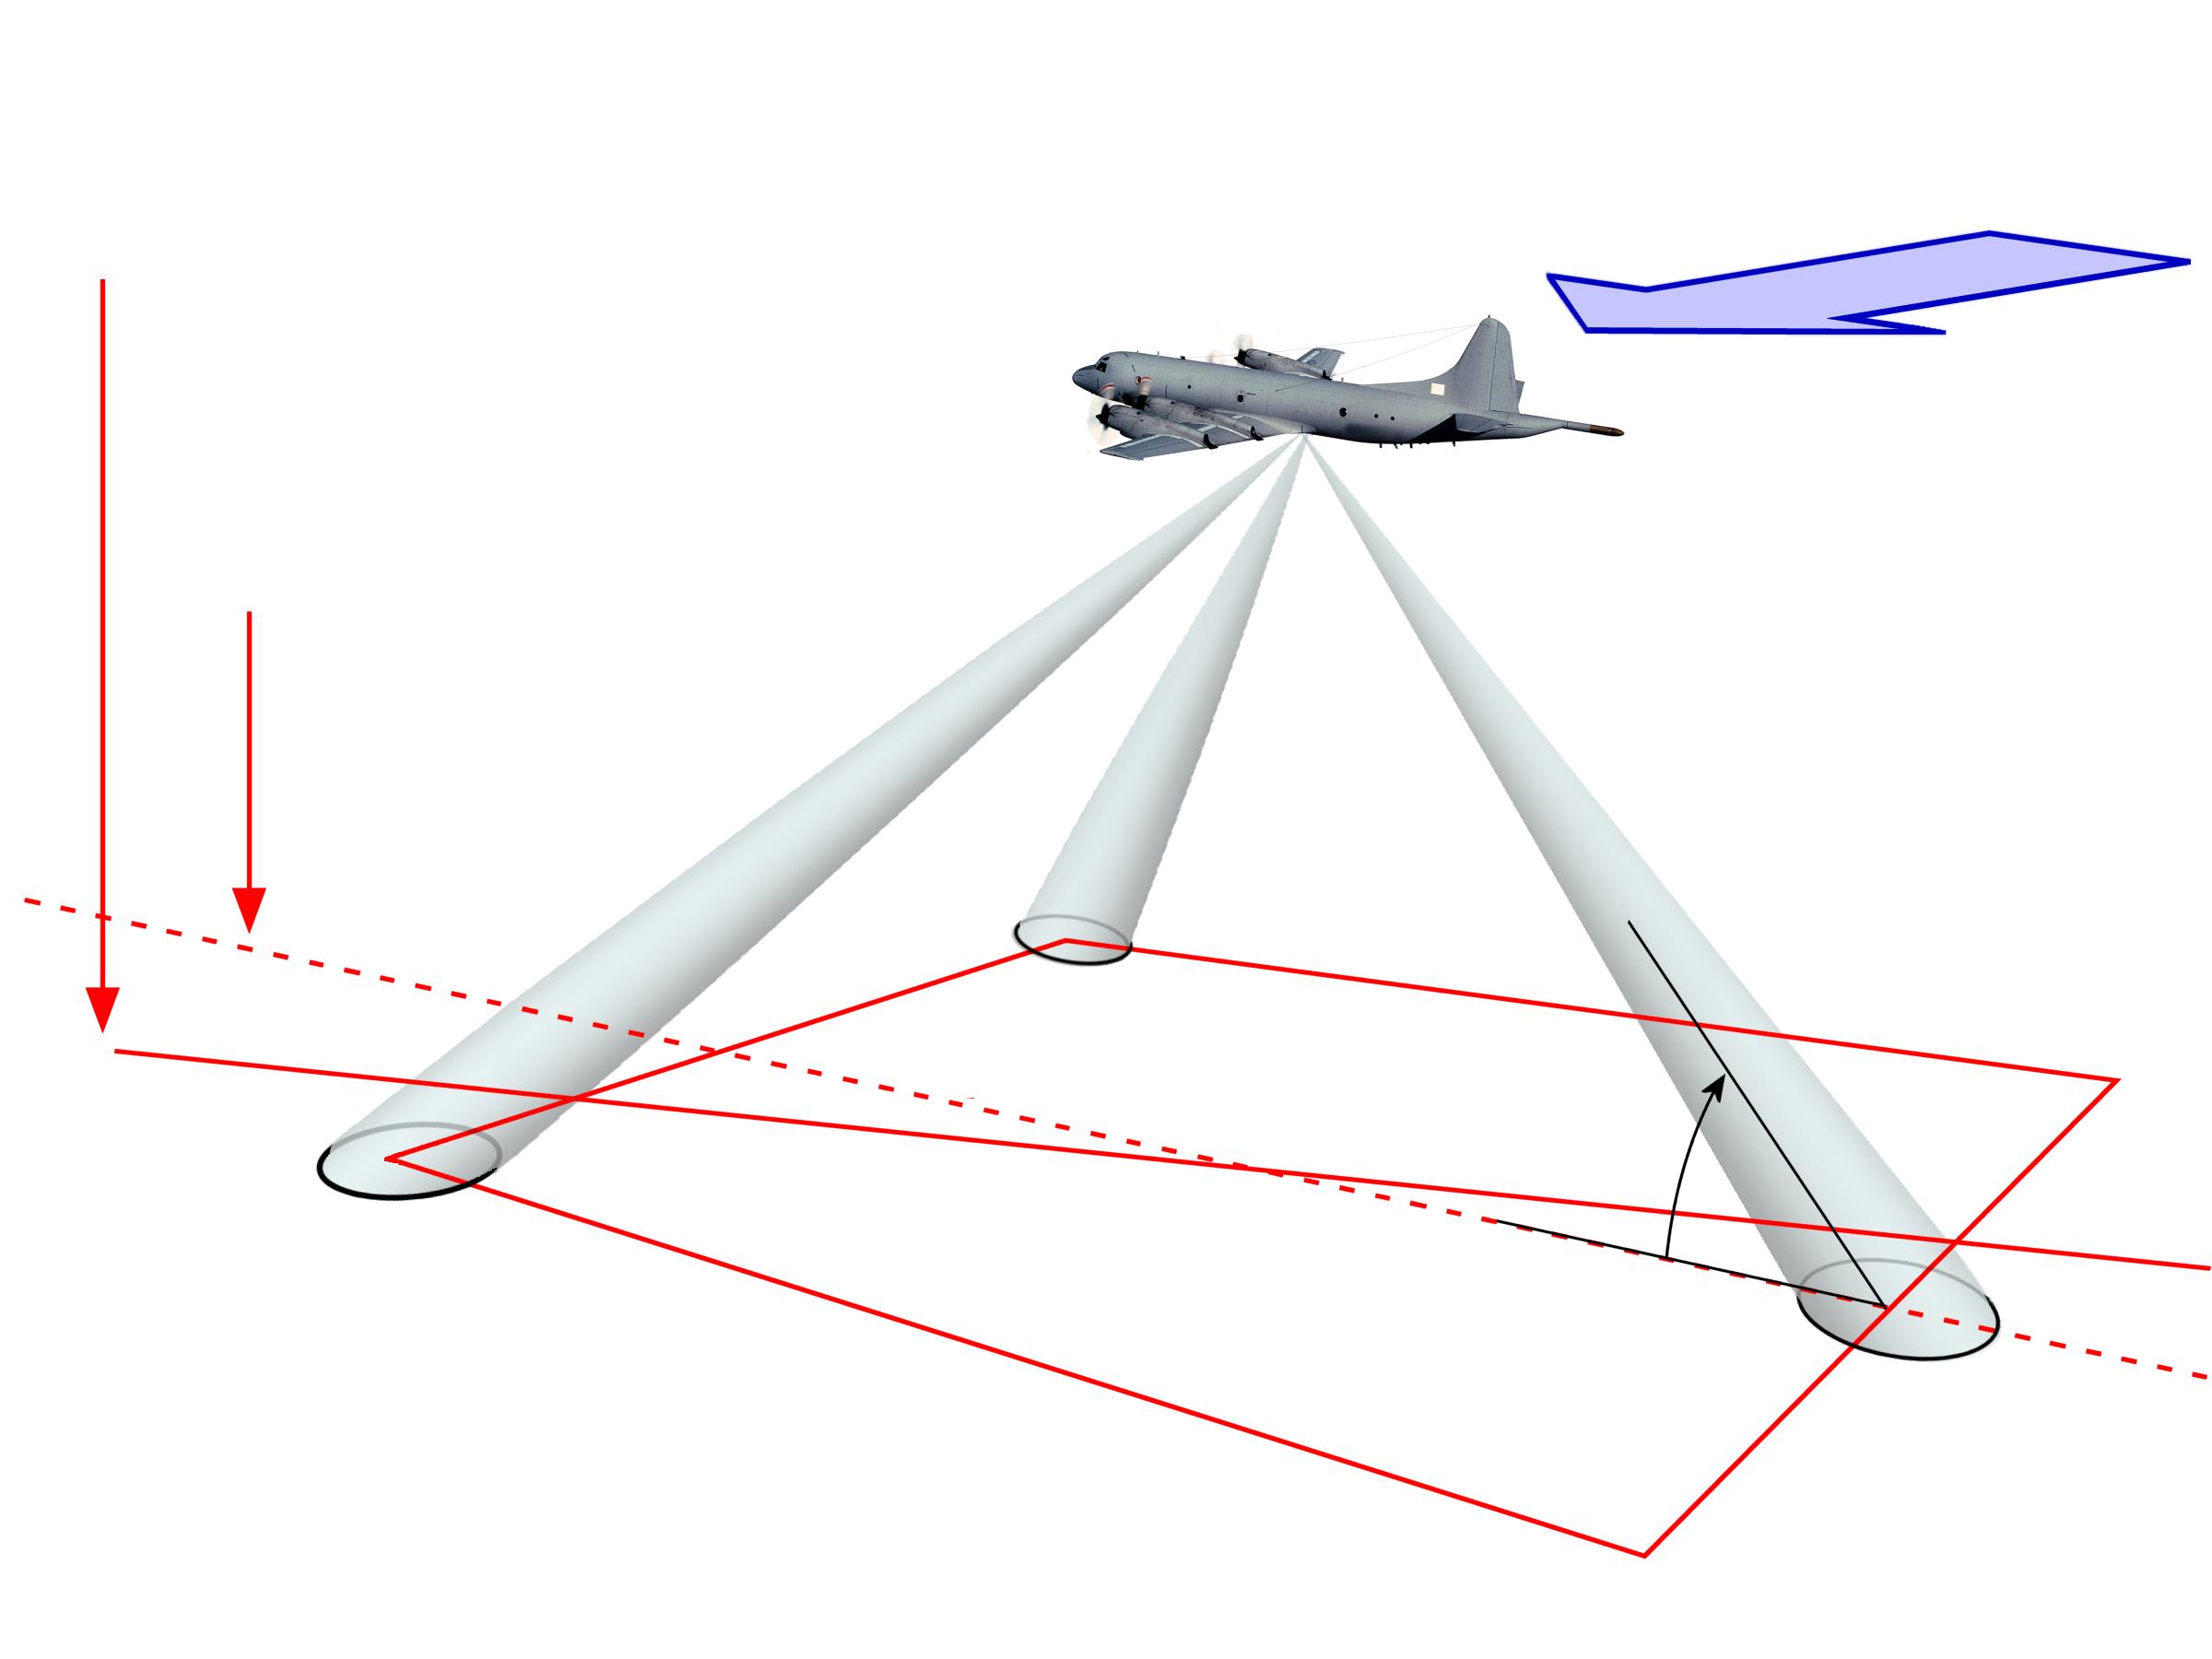
Рисунок 2: Геометрія доплерівського навігаційного радара в «Y-конфігурації»
вітру
курс
Рисунок 2: Геометрія доплерівського навігаційного радара в «Y-конфігурації»
У так званій Y-конфігурації діаграма випромінювання, звернена назад (на малюнках 2 і 3 промінь 3), використовується для безпосереднього вимірювання швидкості по землі. Радіальна швидкість, виміряна радаром безперервної хвилі, може бути перетворена в фактичну швидкість по землі за допомогою тригонометричної функції.
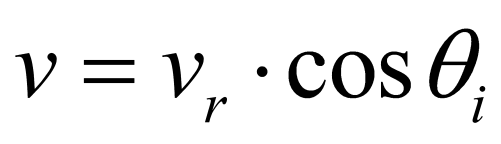
(1)
Кут падіння θi являє собою кут центру променя антени радара. Він розраховується на основі нахилу антени, зазначеного при установці, і кута тангажу літака. (Це пов'язано з тим, що літак не летить в повітрі горизонтально — йому потрібен кут тангажу, який є аеродинамічно сприятливим для щільності повітря на висоті польоту). Для конфігурації Х радіальна швидкість vr розраховується за середнім арифметичним результатами діаграм 3 і 4 або 1 і 2.
вітру
курс
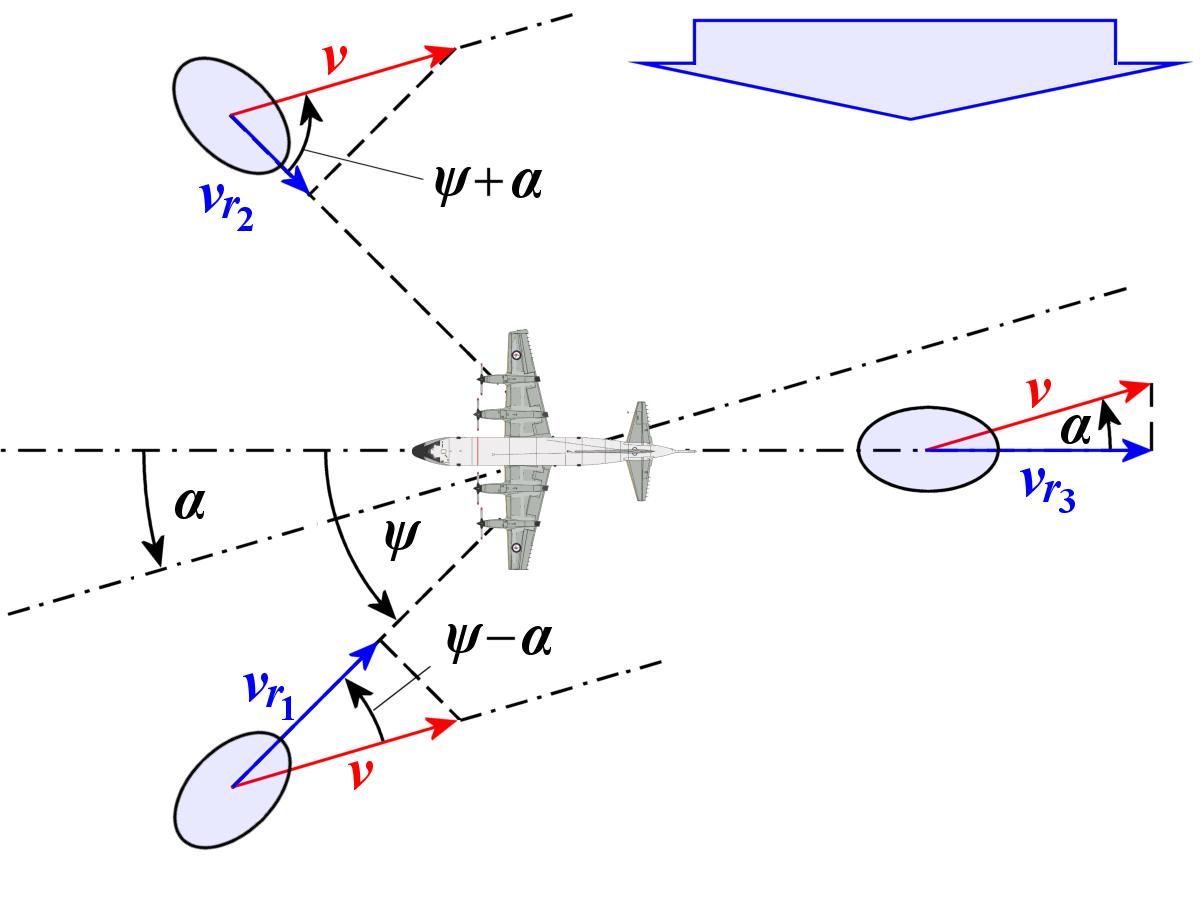
Рисунок 3: Вид зверху: проекція кутів і векторів

Два напрямки випромінювання 1 і 2 надають інформацію про швидкість згідно з рисунком 3:
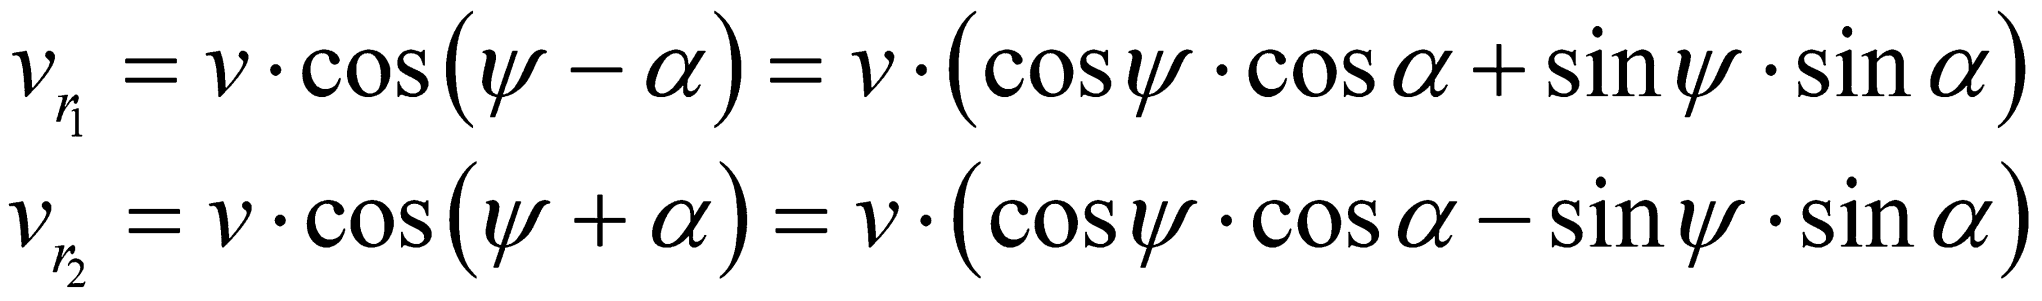
(2)
Фактично, напрямки випромінювання 1 і 2 були б достатніми для розрахунку швидкості над землею і кута дрейфу. Однак на практиці напрямок випромінювання 3 (або 3 і 4) також використовується для компенсації зміни кута нахилу внаслідок набору висоти або зниження, шляхом порівняння значень, виміряних попереду, із значеннями, виміряними позаду.
Точність вимірювання швидкості, що досягається цим методом, становить приблизно 0,5 % над сушею і приблизно 0,7 % над водою. Незначне погіршення точності над водою викликане додатковою доплерівською частотою, обумовленою рухом океанських хвиль.
У старих стратегічних ударних літаках ця система використовувалася для підтримки курсу над Атлантичним або Тихим океаном, незважаючи на вітрові умови. Сучасні літаки з GPS більше не потребують такої навігаційної допомоги. Однак той самий принцип може бути застосований для дистанційного зондування Землі і використовується для вимірювання місцевих напрямків вітру і хвиль на океанах.