
Radar de navegação Doppler

do vento
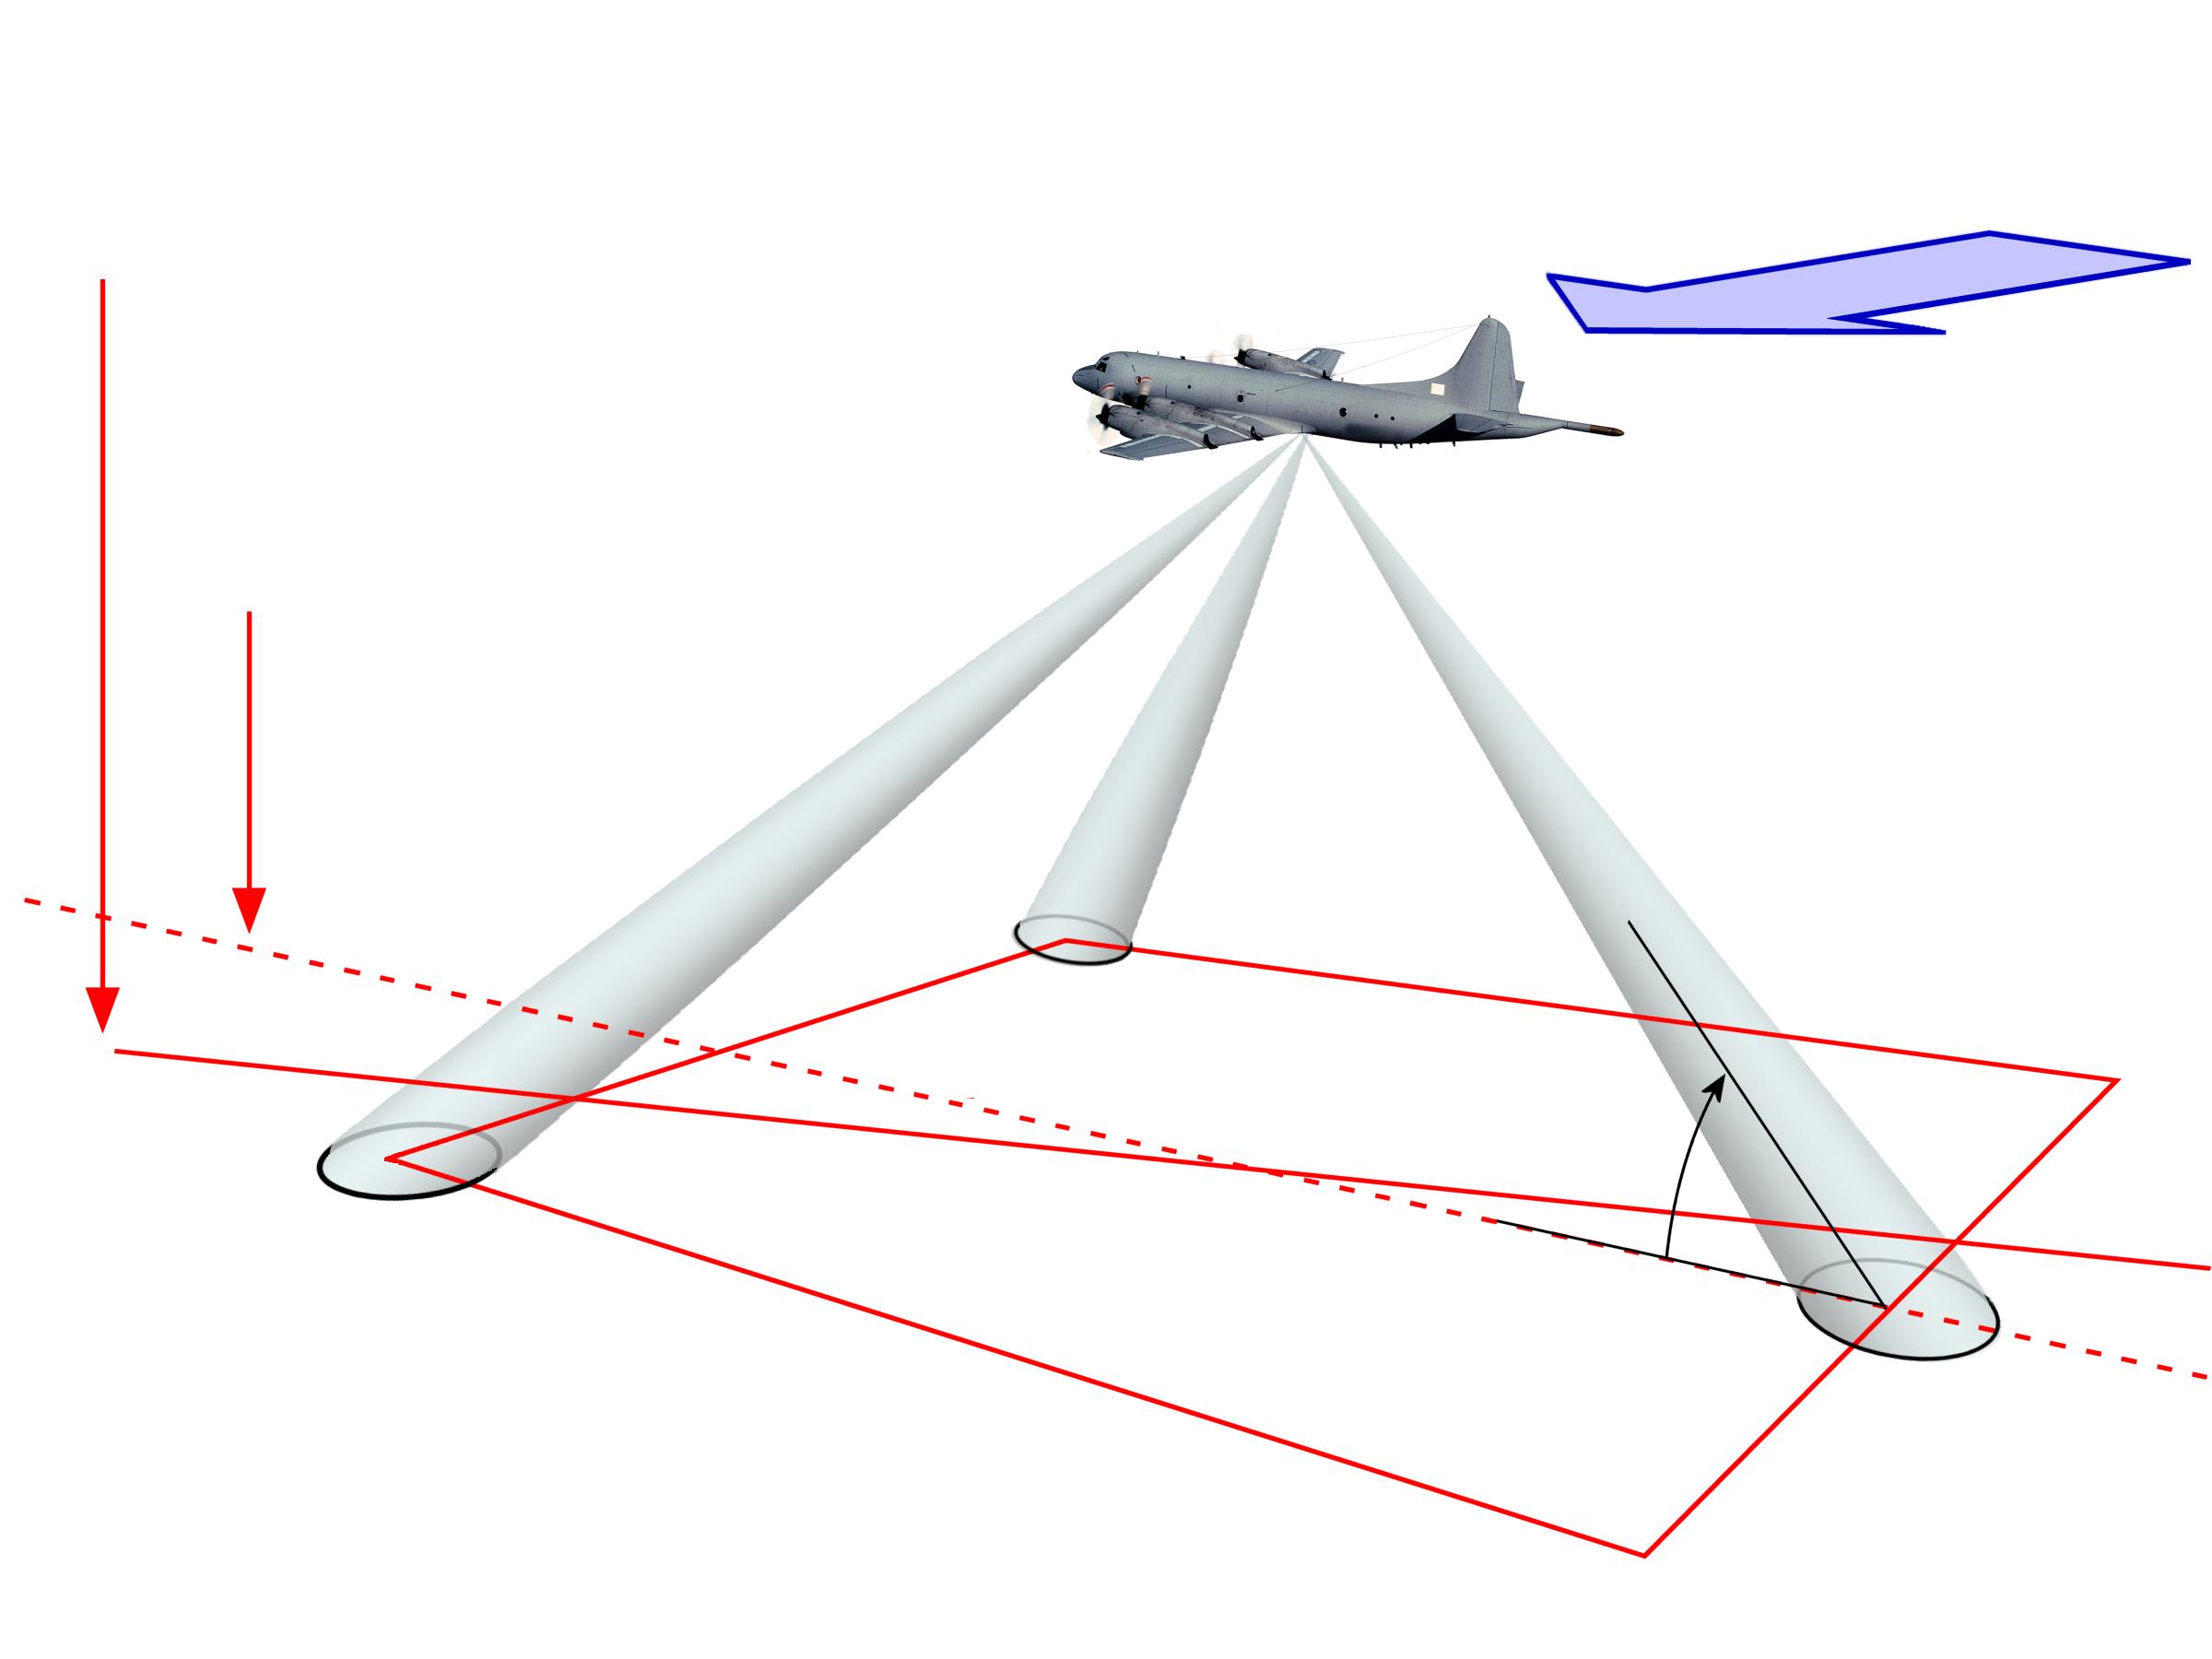
Figura 1: Geometria de um radar de navegação Doppler na configuração X

do vento
Figura 1: Geometria de um radar de navegação Doppler na configuração X
Radar de navegação Doppler
Um radar de navegação Doppler é um auxílio à navegação utilizado na aviação. Ele mede a velocidade em relação ao solo e quaisquer ângulos de deriva independentemente da velocidade e direção do vento.
Esses sistemas de radar consistem em até quatro conjuntos de radar de onda contínua não modulada, que medem exclusivamente as frequências Doppler e as comparam entre si. O sistema com quatro padrões de antena dentro de um retângulo é chamado de “configuração X”. Na “configuração λ”, um dos padrões traseiros é omitido.
Os ângulos de radiação devem estar todos alinhados no mesmo ângulo da linha de prumo. A velocidade sobre o solo é calculada comparando as frequências Doppler dos diagramas frontais com os diagramas traseiros. A comparação do diagrama 1 e do diagrama 2 dá o desvio.
do vento
Figura 2: Geometria de um radar de navegação Doppler na “configuração Y”
do vento
Figura 2: Geometria de um radar de navegação Doppler na “configuração Y”
Na chamada configuração Y, o padrão de radiação voltado para trás (3) é usado para medir diretamente a velocidade sobre o solo. A velocidade radial medida pelo radar de onda contínua pode ser convertida na velocidade real sobre o solo usando uma função trigonométrica.
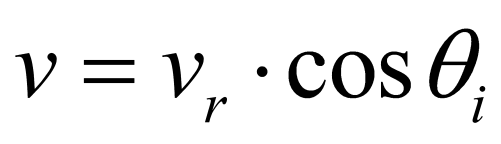
(1)
O ângulo de incidência θi representa o centro do feixe da antena do radar. Ele é calculado a partir da inclinação da antena especificada durante a instalação da antena e do ângulo de inclinação da aeronave. (Isso ocorre porque a aeronave não voa horizontalmente no ar — ela requer um ângulo de inclinação que seja aerodinamicamente favorável para a densidade do ar na altitude de voo.) Para a configuração X, a velocidade radial vr é calculada a partir da média aritmética dos resultados dos diagramas 3 e 4 ou 1 e 2.
do vento
aparente
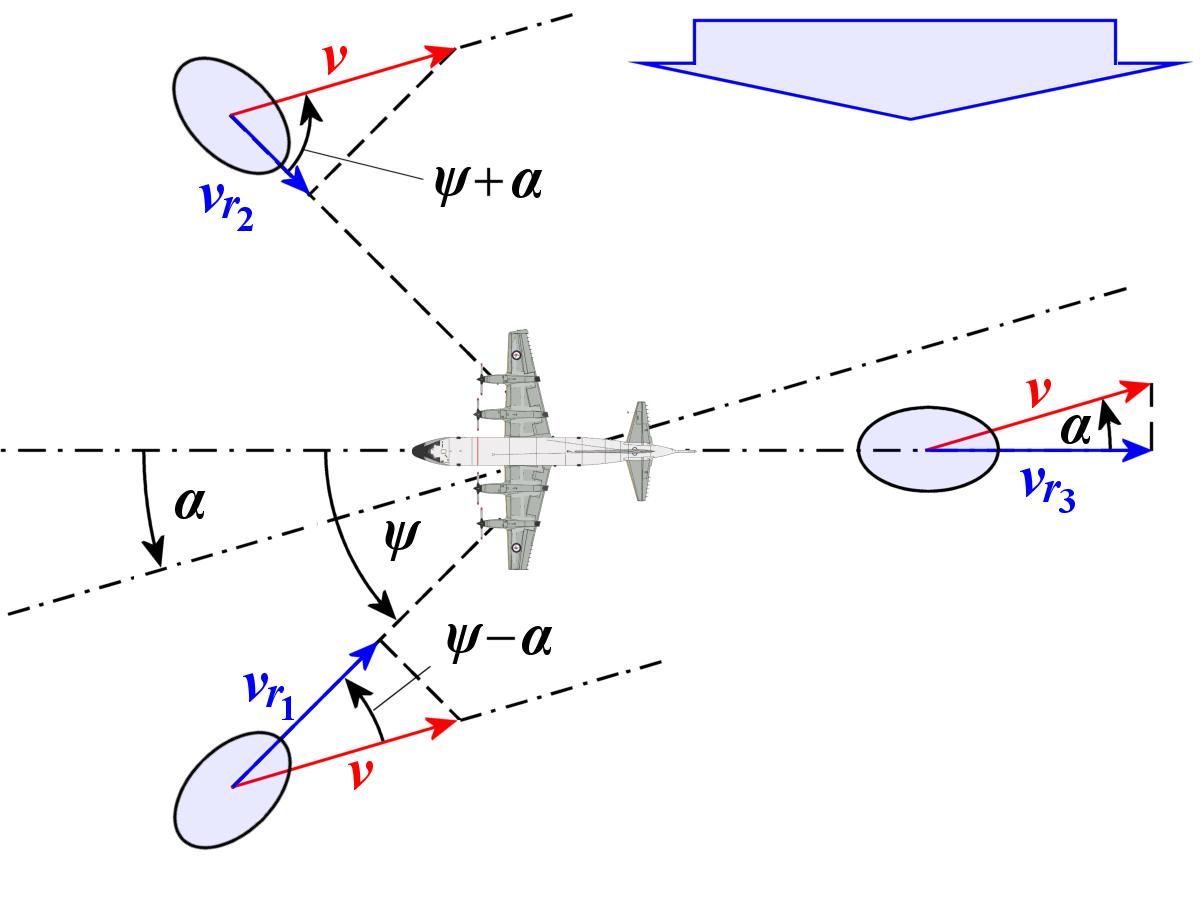
Figura 3: Vista superior:
projeção de ângulos e vetores

As duas direções de radiação 1 e 2 fornecem as informações de velocidade de acordo com a Figura 3:
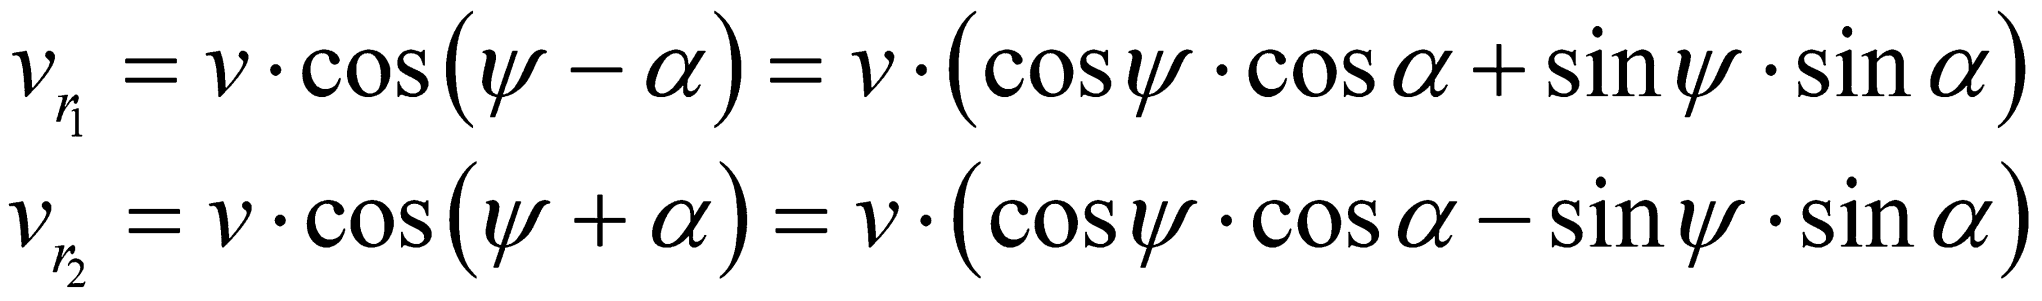
(2)
Na verdade, as direções de radiação 1 e 2 seriam, portanto, suficientes para calcular a velocidade sobre o solo e o ângulo de deriva. Na prática, porém, a direção de radiação 3 (ou 3 e 4) também é usada para compensar uma mudança no ângulo de inclinação devido à subida ou descida, comparando os valores medidos para a frente com os medidos para trás.
A precisão da medição de velocidade alcançável com este método é de aproximadamente 0,5 % sobre terra e aproximadamente 0,7 % sobre água. A ligeira deterioração da precisão sobre a água é causada por uma frequência Doppler adicional devido ao movimento das ondas do mar.
Em aeronaves de ataque estratégico mais antigas, esse sistema era usado para manter o curso sobre o Atlântico ou o Pacífico, independentemente das condições do vento. As aeronaves modernas com GPS não precisam mais desse auxílio à navegação. No entanto, o mesmo princípio pode ser aplicado de forma inversa para o sensoriamento remoto da Terra e pode ser usado para medir as direções locais do vento e das ondas nos oceanos.
Editor: Christian Wolff, Tradutor: Eduardo Dourado