
Radar de navigation Doppler

du vent
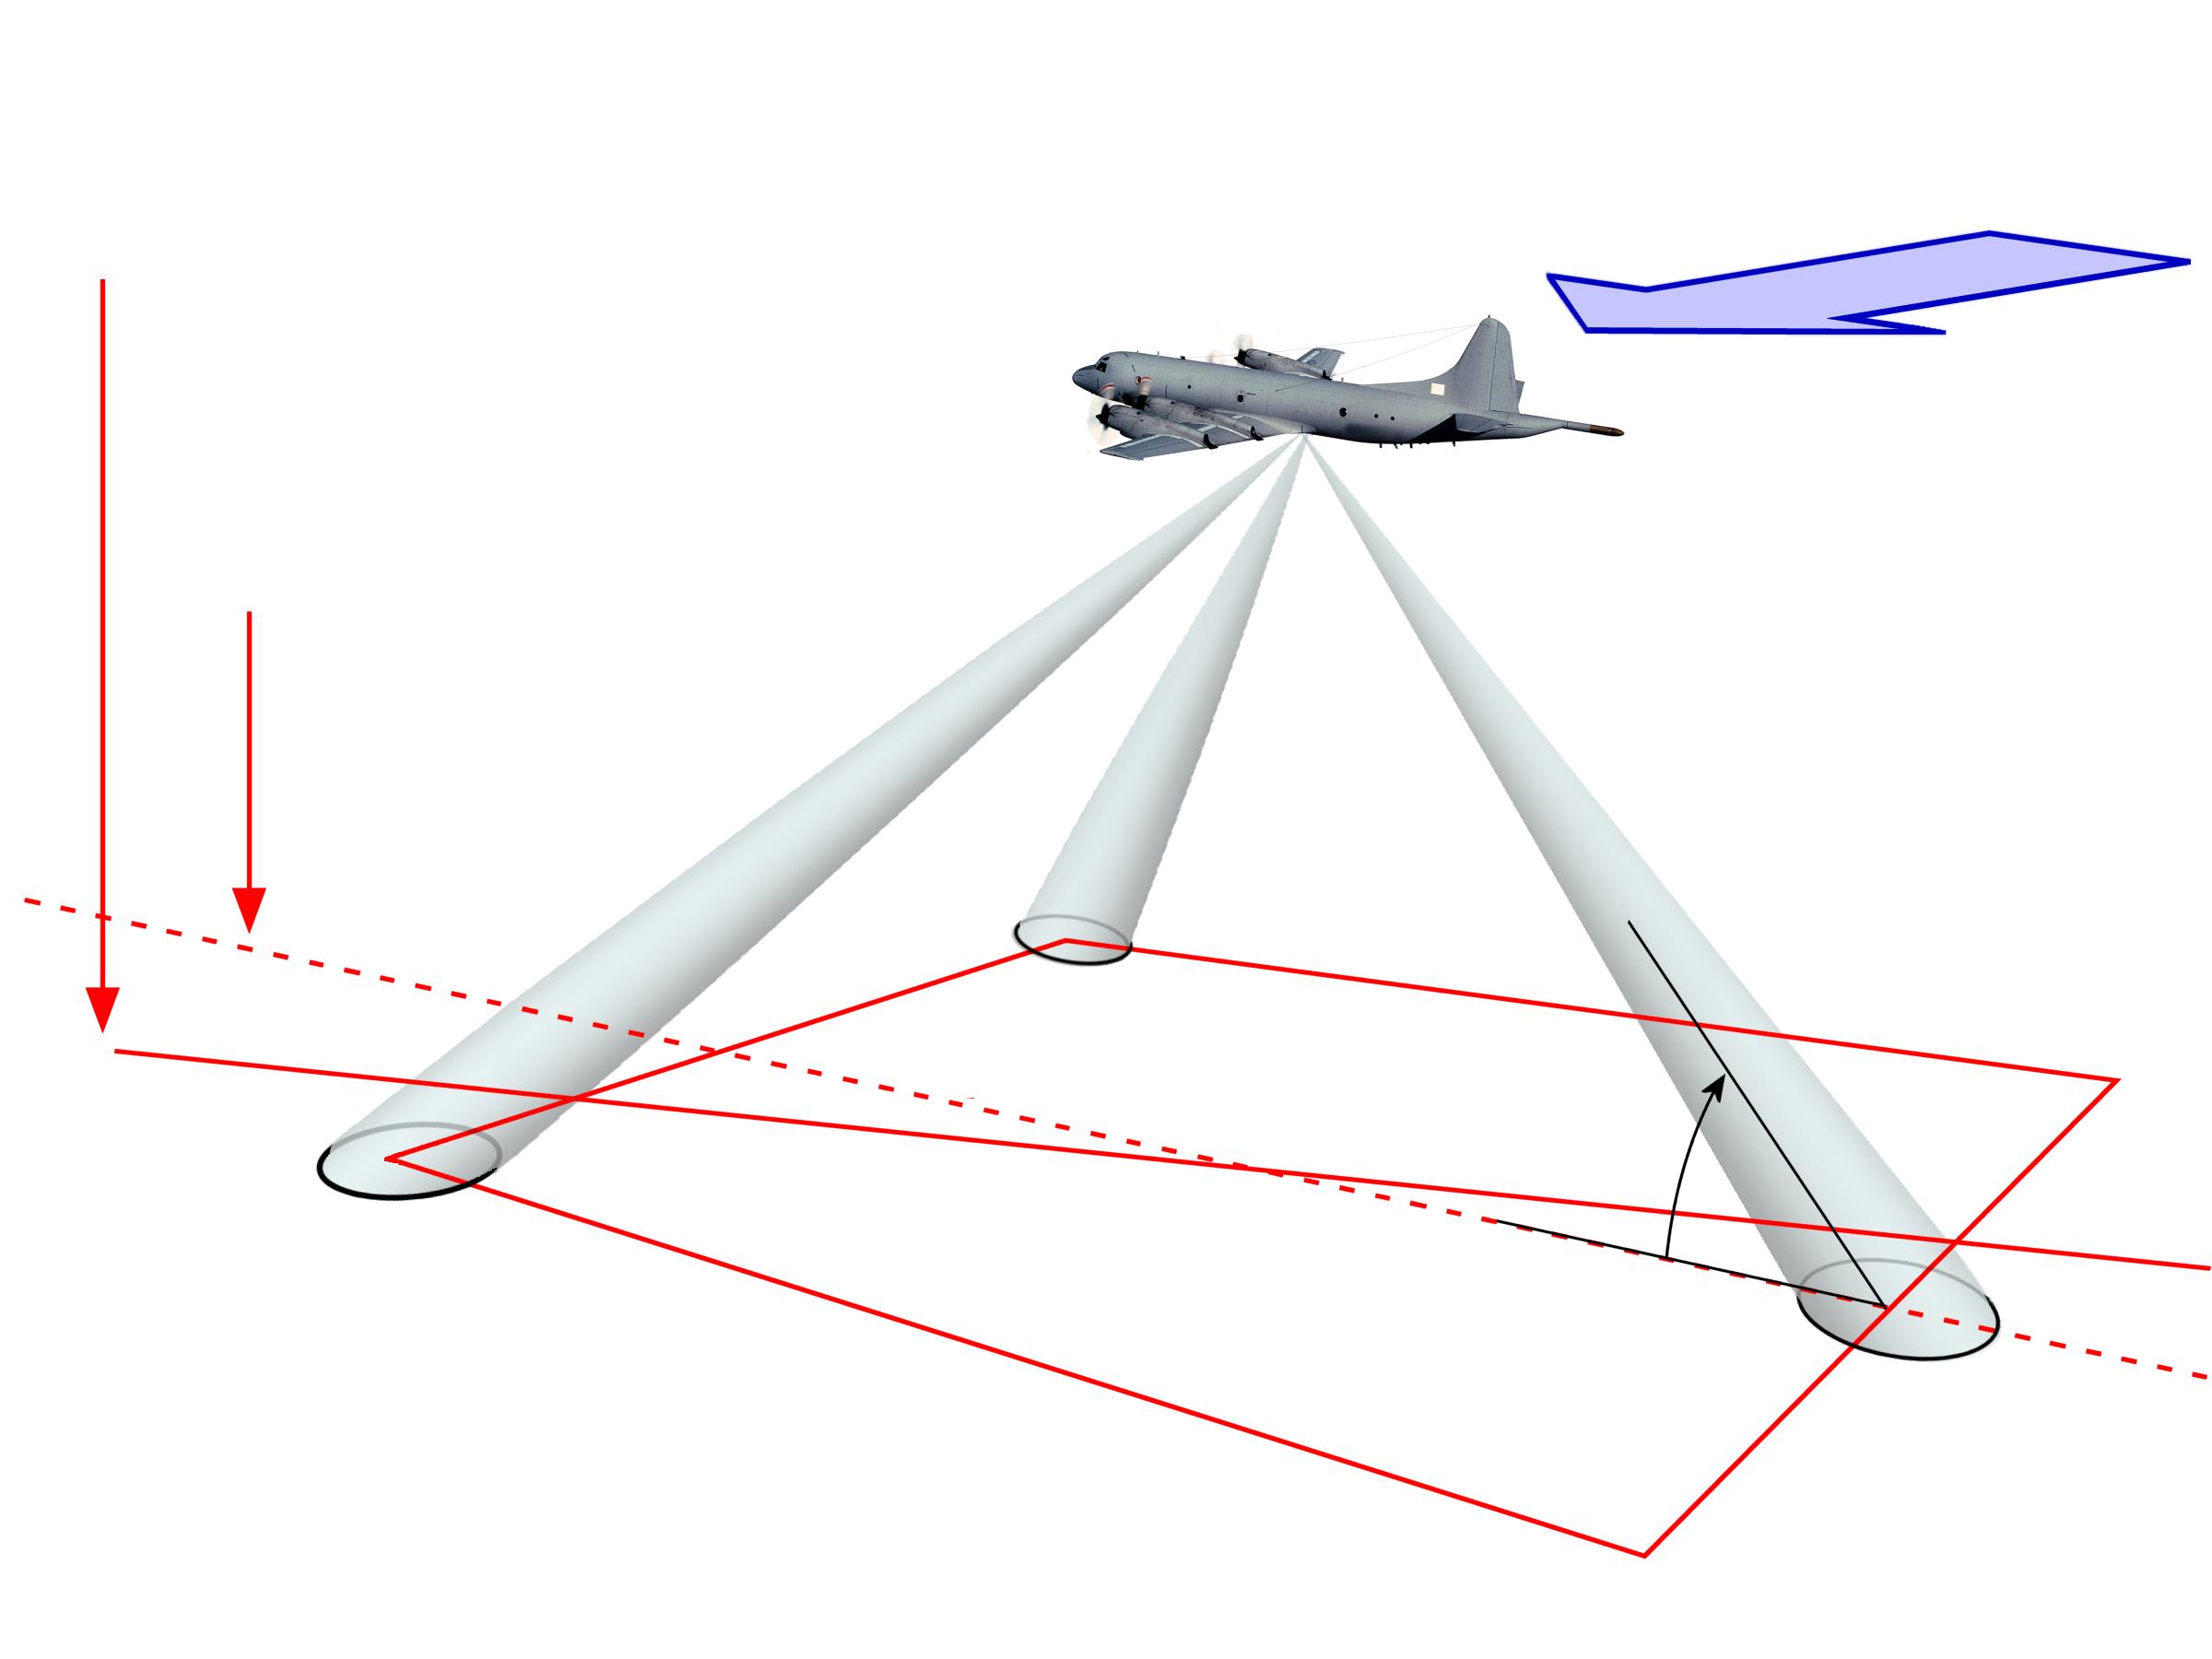
Figure 1 : Géométrie d’un radar de navigation Doppler en « configuration X »

du vent
Figure 1 : Géométrie d’un radar de navigation Doppler en « configuration X »
Radar de navigation Doppler
Un radar de navigation Doppler est un aide à la navigation utilisé en aviation. Il mesure la vitesse au sol et les angles de dérive indépendamment de la vitesse et de la direction du vent.
Ces systèmes radar se composent de quatre ensembles radar à onde continue non modulée, qui mesurent exclusivement les fréquences Doppler et les comparent entre elles. Le système comportant quatre diagrammes d’antenne dans un rectangle est appelé « configuration X ». Dans la « configuration λ », l’un des diagrammes arrière est omis.
Les angles de rayonnement doivent tous être alignés selon le même angle par rapport au fil à plomb. La vitesse au sol est calculée en comparant les fréquences Doppler des diagrammes avant avec les diagrammes arrière. La comparaison du diagramme 1 et du diagramme 2 donne la dérive.
du vent
Figure 2 : Géométrie d’un radar de navigation Doppler en « configuration Y »
du vent
Figure 2 : Géométrie d’un radar de navigation Doppler en « configuration Y »
Dans la « configuration Y », le diagramme de rayonnement arrière (3) est utilisé pour mesurer directement la vitesse sol. La vitesse radiale mesurée par le radar à onde continue peut être convertie en vitesse sol réelle à l’aide d’une fonction trigonométrique.
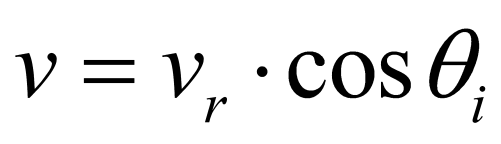
(1)
L’angle d’incidence θi représente le centre du faisceau de l’antenne radar. Il est calculé à partir de l’inclinaison de l’antenne spécifiée lors de l’installation de l’antenne et de l’angle de tangage de l’avion. (En effet, l’avion ne vole pas à l’horizontale dans les airs : il nécessite un angle de tangage aérodynamiquement favorable à la densité de l’air à l’altitude de vol.) Pour la « configuration X », la vitesse radiale vr est calculée à partir de la moyenne arithmétique des résultats des diagrammes 3 et 4 ou 1 et 2.
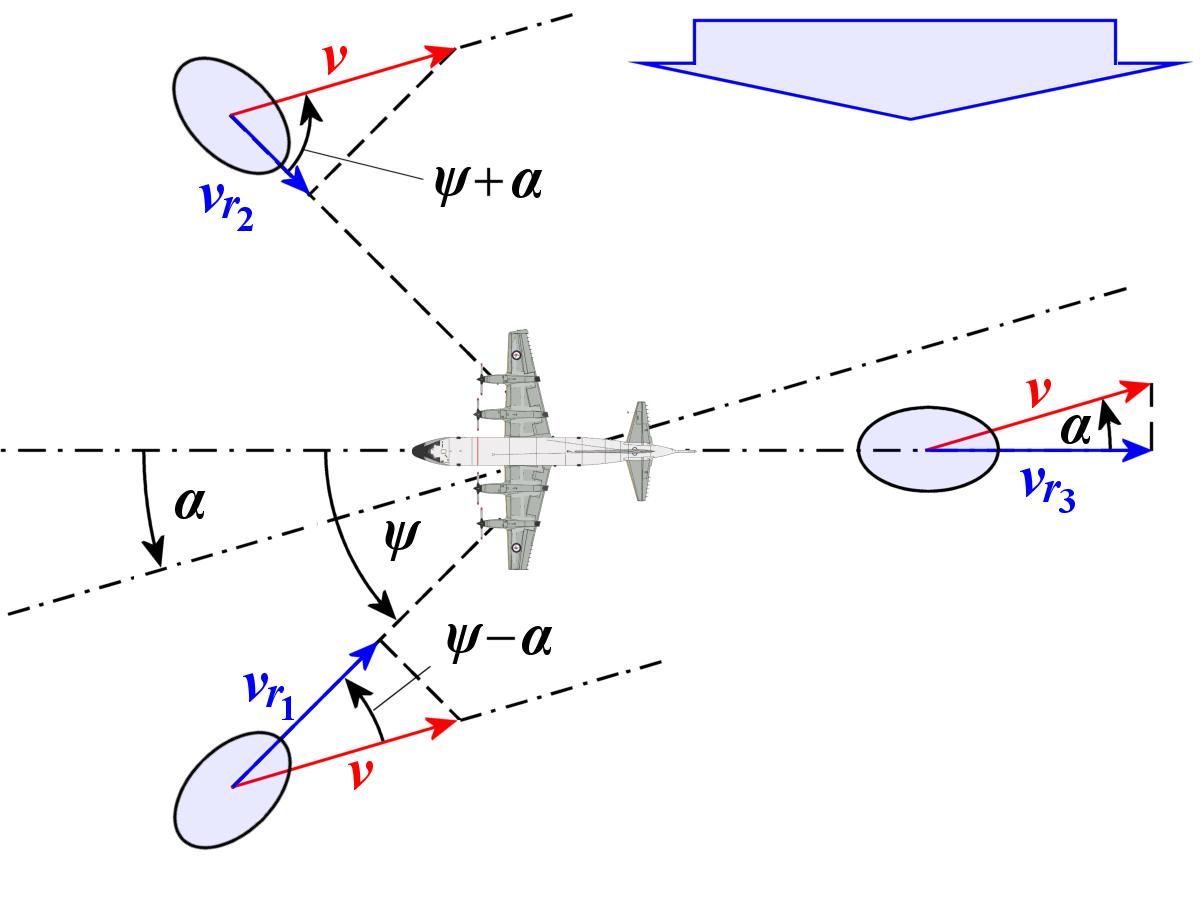
du vent
Figure 3 : Vue de dessus :
projection des angles et des vecteurs

du vent
Figure 3 : Vue de dessus :
projection des angles et des vecteurs
Les deux directions de rayonnement 1 et 2 fournissent les informations de vitesse selon la figure 3 :
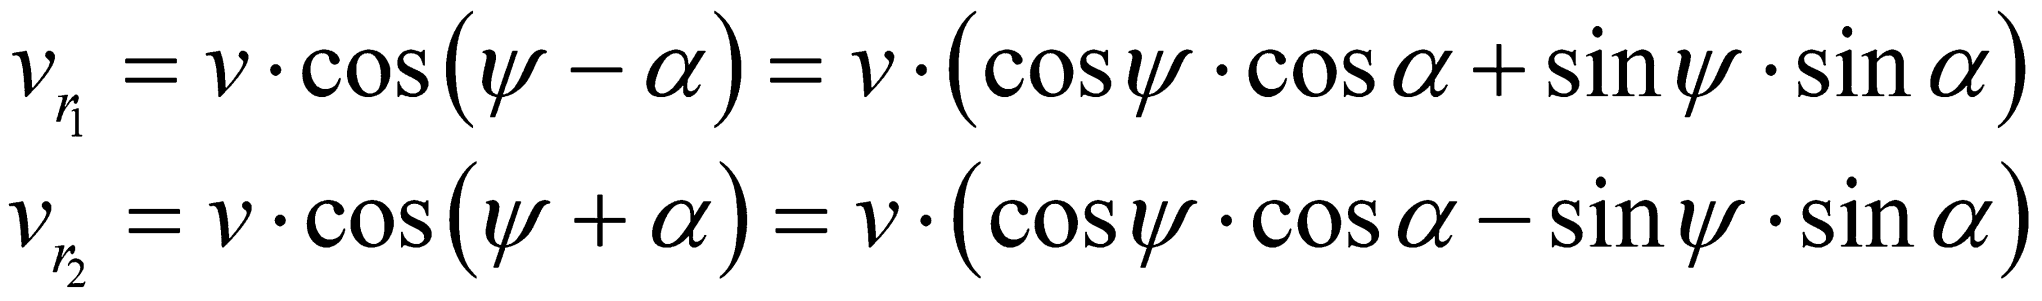
(2)
En fait, les directions de rayonnement 1 et 2 seraient donc suffisantes pour calculer la vitesse au sol et l’angle de dérive. Dans la pratique, cependant, la direction de rayonnement 3 (ou 3 et 4) est également utilisée pour compenser un changement d’angle de tangage dû à la montée ou à la descente en comparant les valeurs mesurées vers l’avant avec celles mesurées vers l’arrière.
La précision de la mesure de la vitesse obtenue avec cette méthode est d’environ 0,5 % au-dessus de la terre et d’environ 0,7 % au-dessus de l’eau. La légère détérioration de la précision au-dessus de l’eau est due à une fréquence Doppler supplémentaire causée par le mouvement des vagues océaniques.
Dans les anciens avions d’attaque stratégique, ce système était utilisé pour maintenir le cap au-dessus de l’Atlantique ou du Pacifique malgré les conditions de vent. Les avions modernes équipés d’un GPS n’ont plus besoin d’une telle aide à la navigation. Cependant, le même principe peut être appliqué à l’inverse pour la télédétection de la Terre et peut être utilisé pour mesurer les directions locales du vent et des vagues sur les océans.