
Radar Doppler di navigazione

del vento
apparente
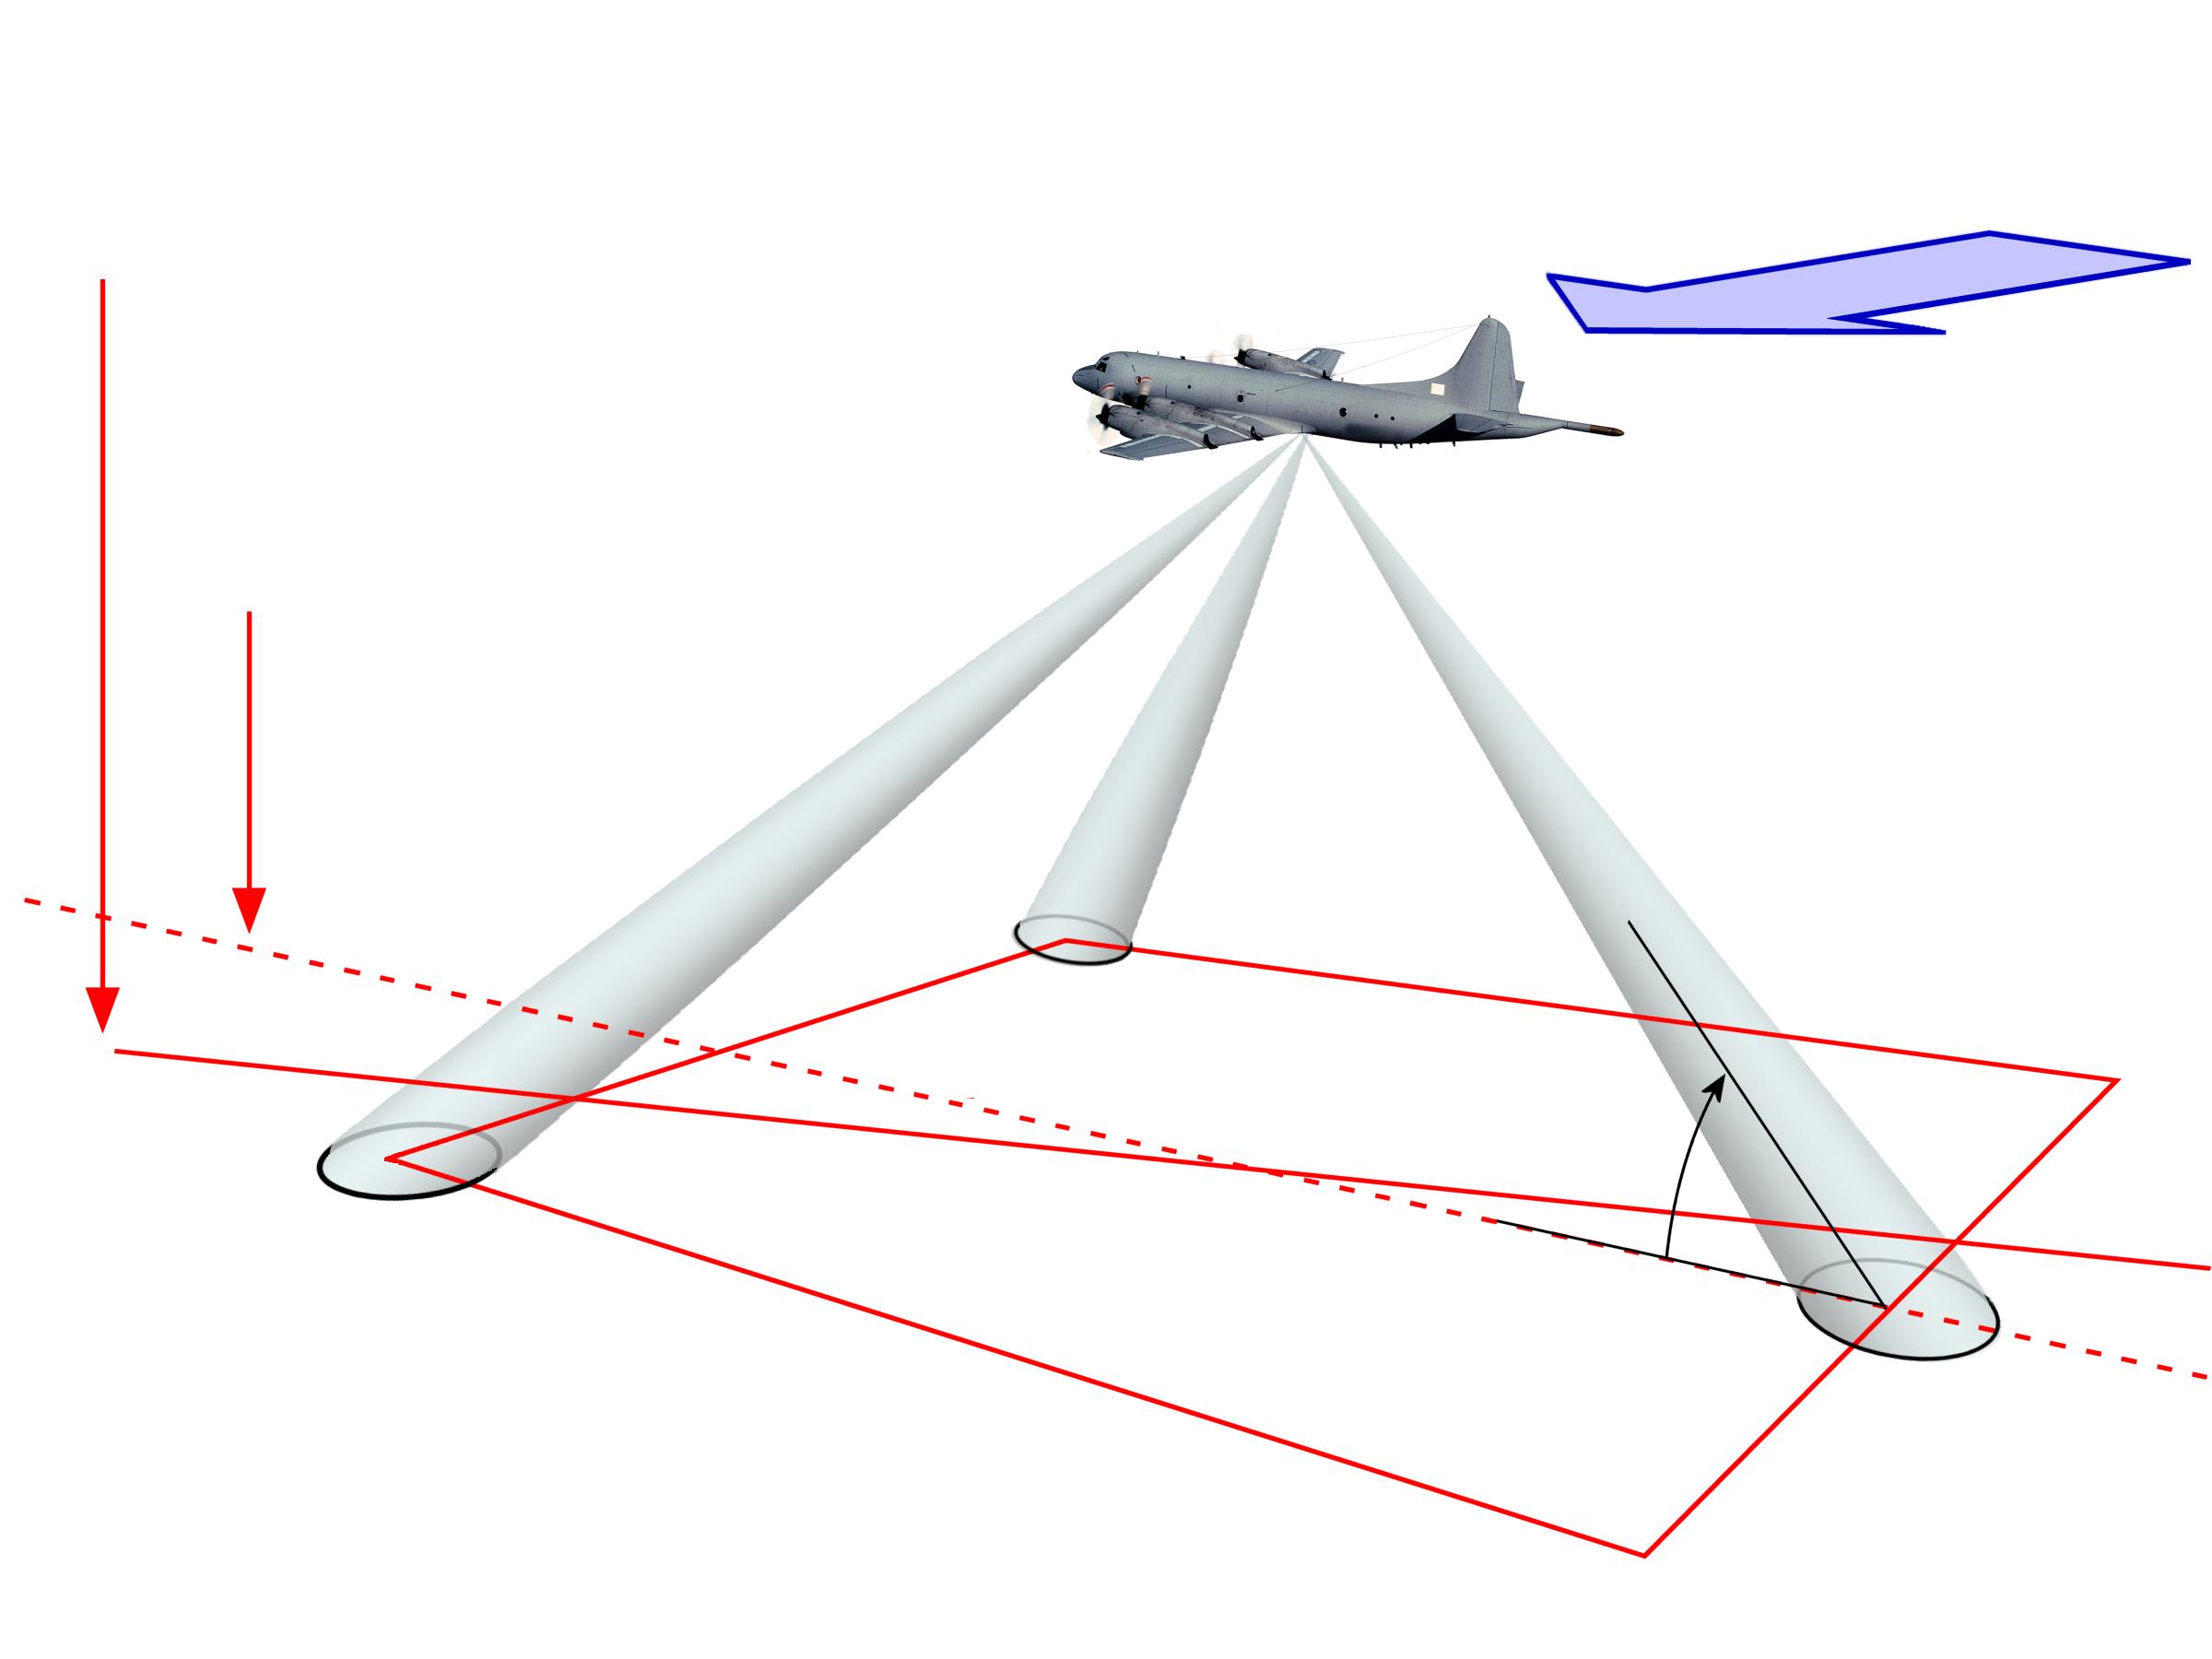
Figura 1: Geometria di un radar di navigazione Doppler nella configurazione X

del vento
apparente
Figura 1: Geometria di un radar di navigazione Doppler nella configurazione X
Radar Doppler di navigazione
Un radar Doppler di navigazione è un ausilio alla navigazione utilizzato in aviazione. Misura la velocità al suolo e gli angoli di deriva indipendentemente dalla velocità e dalla direzione del vento.
Questi sistemi radar sono costituiti da un massimo di quattro apparecchi radar a onda continua non modulata, che misurano esclusivamente le frequenze Doppler e le confrontano tra loro. Il sistema con quattro diagrammi di antenna all’interno di un rettangolo è chiamato “configurazione X”. Nella “configurazione λ”, uno dei diagrammi posteriori viene omesso.
Gli angoli di radiazione devono essere tutti allineati con lo stesso angolo rispetto alla linea a piombo. La velocità al suolo viene calcolata confrontando le frequenze Doppler dei diagrammi anteriori con quelle posteriori. Il confronto tra il diagramma 1 e il diagramma 2 fornisce la deriva.
del vento
apparente
Figura 2: Geometria di un radar di navigazione Doppler nella “configurazione Y”
del vento
apparente
Figura 2: Geometria di un radar di navigazione Doppler nella “configurazione Y”
Nella cosiddetta “configurazione Y”, il diagramma di radiazione rivolto verso la parte posteriore (3) viene utilizzato per misurare direttamente la velocità al suolo. La velocità radiale misurata dal radar a onda continua può essere convertita nella velocità effettiva al suolo utilizzando una funzione trigonometrica.
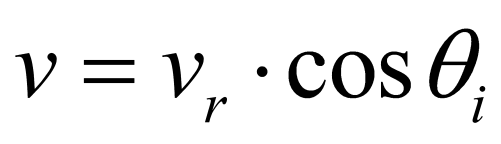
(1)
L’angolo di incidenza θi rappresenta il centro del fascio dell’antenna radar. Questo viene calcolato dall’inclinazione dell’antenna specificata durante l’installazione dell’antenna e dall’angolo di beccheggio dell’aeromobile. (Questo perché l’aeromobile non vola orizzontalmente nell’aria, ma richiede un angolo di beccheggio aerodinamicamente favorevole alla densità dell’aria all’altitudine di volo.) Per la “configurazione X”, la velocità radiale vr viene calcolata dalla media aritmetica dei risultati dei diagrammi 3 e 4 o 1 e 2.
del vento
apparente
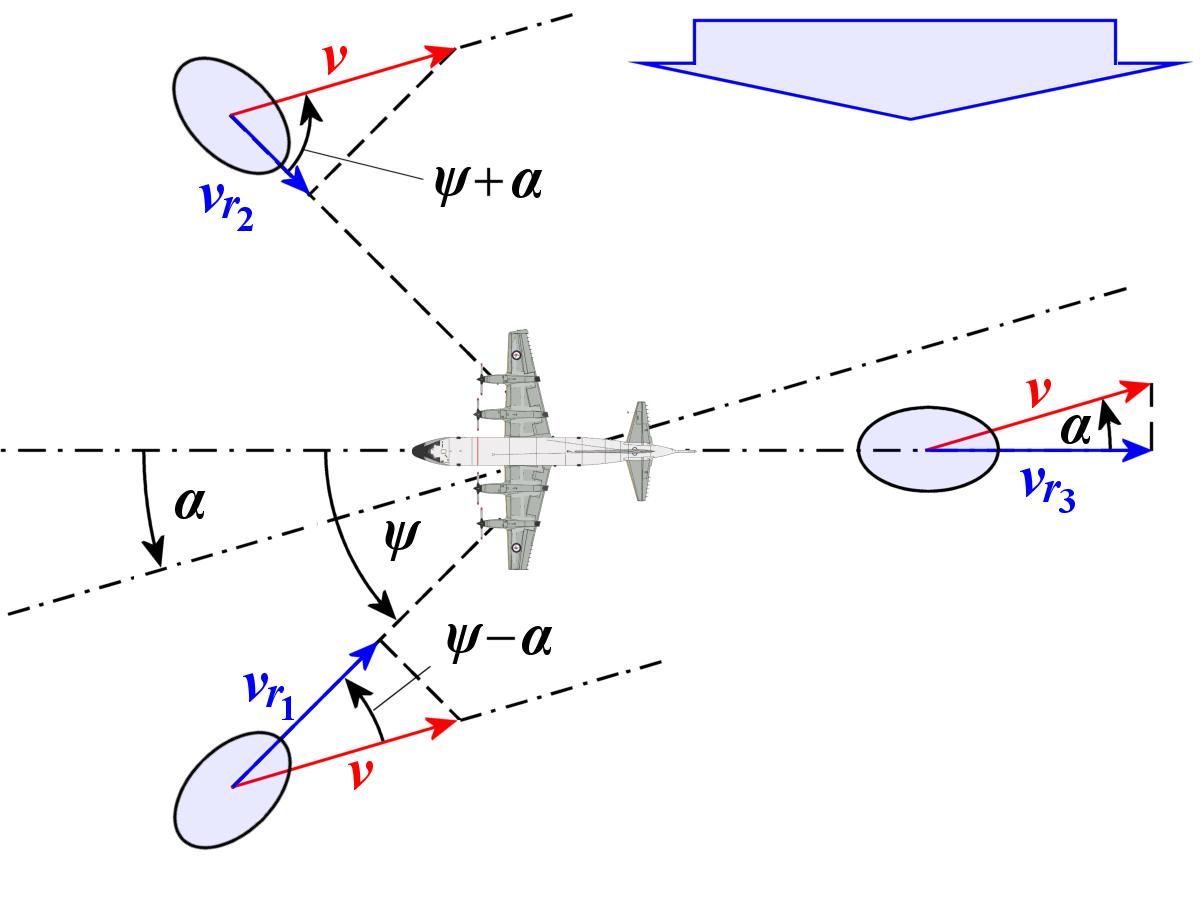
Figura 3: Vista dall’alto: proiezione di angoli e vettori

Le due direzioni di radiazione 1 e 2 forniscono le informazioni sulla velocità secondo la Figura 3:
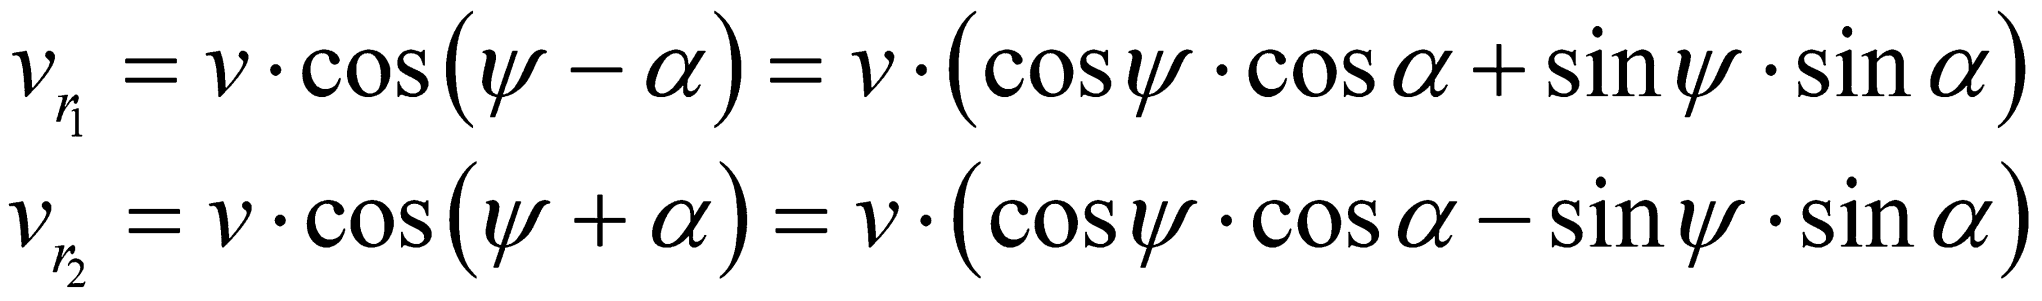
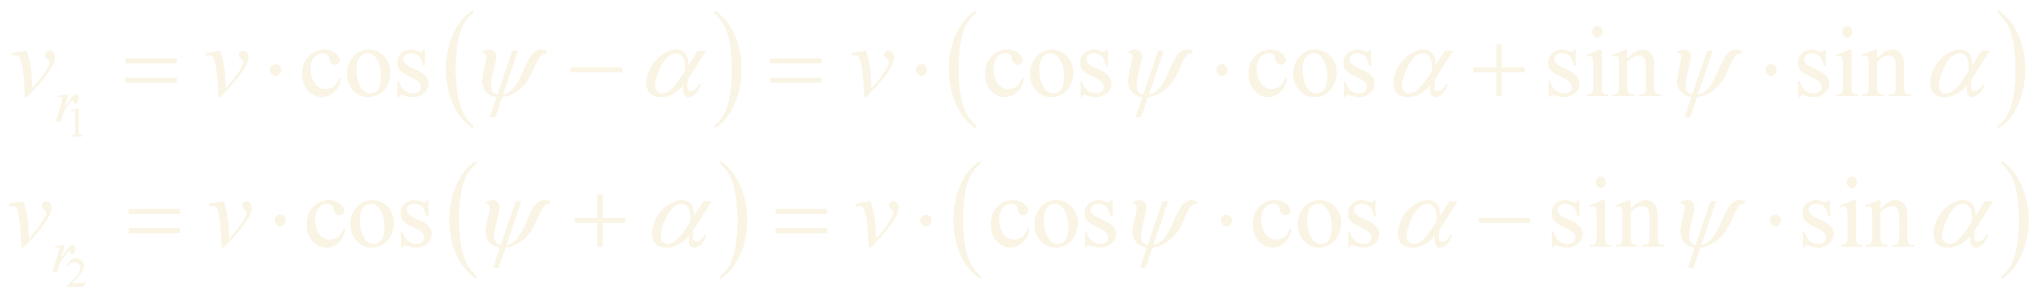
(2)
In realtà, le direzioni di radiazione 1 e 2 sarebbero quindi sufficienti per calcolare la velocità al suolo e l’angolo di deriva. In pratica, tuttavia, viene utilizzata anche la direzione di radiazione 3 (o 3 e 4) per compensare una variazione dell’angolo di beccheggio dovuta alla salita o alla discesa, confrontando i valori misurati in avanti con quelli misurati all’indietro.
La precisione della misurazione della velocità ottenibile con questo metodo è di circa lo 0,5 % sulla terraferma e di circa lo 0,7 % sull’acqua. Il leggero deterioramento della precisione sull’acqua è causato da una frequenza Doppler aggiuntiva dovuta al movimento delle onde oceaniche.
Nei vecchi aerei da attacco strategico, questo sistema veniva utilizzato per mantenere la rotta sull’Atlantico o sul Pacifico nonostante le condizioni del vento. Gli aerei moderni dotati di GPS non necessitano più di tale ausilio alla navigazione. Tuttavia, lo stesso principio può essere applicato al contrario per il telerilevamento della Terra e può essere utilizzato per misurare la direzione del vento e delle onde locali sugli oceani.