
Просторно-временска адаптивна обрада (STAP)

Слика 1: Просторно-временски спектар

Просторно-временска адаптивна обрада (STAP)
Од савремених ваздухопловних радарских система очекује се да откривају жељене циљеве и под утицајем одраза од непокретних циљева (клатер) и ометајућег зрачења (ометање). Услед сопственог кретања авиона и ехо-сигнали клатера имају Доплеров помак. Ова Доплерова фреквенција пропорционална је одговарајућој радијалној компоненти релативне брзине и зависи од угла у односу на осу кретања. Доплерова фреквенција споро покретних циљева обично се налази унутар дела спектра клатера који припада главној латици, па раздвајање само на основу Доплерове фреквенције, као код земаљских радара, није могуће.
Раздвајање таквих ехо-сигнала клатера од ехо-сигнала покретних циљева може се извести помоћу Space-Time Adaptive Processing (STAP), односно просторно-временске адаптивне обраде или филтрирања. Помоћу STAP-а могу се из мешавине клатера, па чак и у условима ометања, открити споро летећи објекти чији би ехо-сигнали иначе били прикривени сигналима сметњи. Ако се користи више субапертура померених дуж смера лета, таласно поље одбијено од тла узоркује се појединачним субапертурама са временским помаком, па се сигнали у појединачним каналима у идеалном случају разликују само по том временском помаку. Покретни циљеви са радијалном компонентом брзине током тог временског интервала мењају растојање од сензора, због чега њихови сигнали добијају фазни помак и могу се разликовати од сигнала клатера. Овај циљ се постиже обрадом пријемних сигнала у просторној и временској равни. Околина ехо-сигнала циља више се не посматра само линеарно у времену, већ се пореди и у другој димензији, односно према просторној промени. (Због тога се овај поступак у неким публикацијама назива дводимензионални процесор.
Технички предуслов је постојање више пријемних сензора (антенских група), постављених дуж смера лета и опремљених паралелним пријемним каналима. У идеалном случају, сопствено кретање авиона усклађено је и са периодом понављања импулса. Ако то није могуће, резултат се може приближно добити пондерисањем улазних сигнала. Излазни сигнал је тада или линеарна комбинација или збир пондерисаних улазних сигнала.
- Појам „Adaptive“ означава да STAP на основу променљивих параметара окружења ехо-сигнала циља израчунава факторе пондерисања.
- Појам „Space“ означава зависност пондерисања од просторног окружења које различите антенске групе примају са временским помаком. При појави ометајућег зрачења STAP може одредити смер извора сметње и потиснути га.
- Појам „Time“ изведен је из сигнала које једна антенска група прима током више периода понављања импулса. У идеалном случају, импулсни образац клатера који прима задња антенска група једнак је обрасцу који је претходна антенска група примила у претходном периоду импулса. Обрада је слична обради парова импулса код стационарног радара, али је услед сопственог кретања авиона и са њим повезаног нелинеарног Доплеровог помака знатно сложенија чак и за ехо-сигнале непокретних циљева.
- STAP processing обрађује тренутни спектар клатера и поређењем укупног спектра може издвојити ехо-сигнале покретног циља који су се променили у времену и простору.
Прилагођени фактори пондерисања које STAP израчунава узорковањем користе се у инверзној коваријансној матрици која представља окружење шума и непокретних циљева. Међутим, тачност вредности ове матрице зависи од тога да се структура ехо-сигнала клатера током обраде, односно током више периода понављања импулса, не мења.
Објашњења
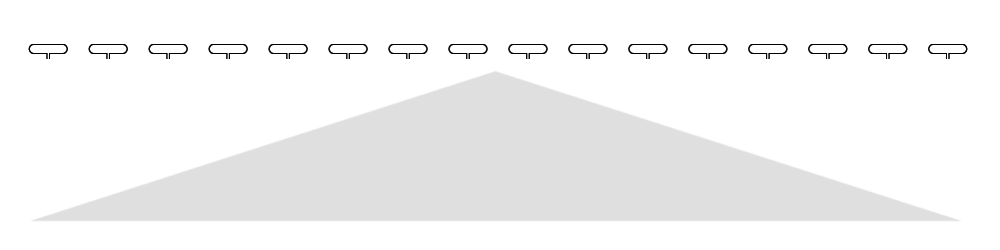
Слика 2: Приказ почетне ситуације

Као почетну ситуацију претпостављамо да је увек реч о радару са синтетичком апертуром. Он у пракси функционише као виртуелни радар са фазном антенском решетком величине синтетичке апертуре, која је често дугачка више километара. Међутим, њени појединачни зрачећи елементи не раде паралелно и истовремено, већ један за другим у времену, у складу са одговарајућим положајима авиона или сателита на путањи лета. Необрађени подаци се привремено чувају и обрађују тек када сви подаци буду доступни.
Ова ситуација приказана је на слици 2.
Као резултат, на слици 1 настао би само дијаграм обојен плавом бојом.
Он се назива нормализовани Доплер,
јер су утицаји промена фреквенције предајног сигнала
(фреквенцијска разноликост и
унутаримпулсна модулација)
већ уклоњени прорачуном.
Негде унутар тог дијаграма налази се ознака покретног циља,
али на погрешној даљини.
Његова тачна даљина била би приказана када би се налазио тачно у максимуму дијаграма,
али тада не би имао сопствено кретање и био би непокретни циљ.

Слика 3: Међукорак ради лакшег разумевања

Претпоставимо да је, као што је приказано на слици 3, целокупно синтетичко антенско поље подељено на две независне антене. На тај начин практично настају две радарске слике исте ситуације на тлу, једна за другом у времену. Непокретни циљеви би и даље требало да се налазе на истом месту и да стварају ехо-сигнал са константним фазним положајем. Само је споро покретни циљ незнатно променио свој положај. Често је та промена толико мала да се чини да се циљ и даље налази на истом месту. Међутим, фазни положај израчунате ознаке циља променио се у односу на претходни положај антене.
На основу ове промењене фазе може се извршити
потискивање непокретних циљева,
као што је већ описано у поглављу „Радарски клатер у кохерентним радарским системима“.
Међутим, код овакве претпостављене конструкције употребљива синтетичка апертура би се смањила,
што би довело до значајног погоршања способности разлучивања.

Слика 4: Два виртуелна положаја антене дуж целе синтетичке апертуре

Пошто је овде практично реч о виртуелној фазној антенској решетки, током даље обраде сигнала необрађеним подацима за сваки положај зрачећег елемента може се прорачунски додати фазни помак. На тај начин фазна антенска решетка електронски усмерава свој дијаграм. Сада се оба виртуелна положаја антене могу израчунати истовремено и омогућити потискивање непокретних циљева при максималној дужини синтетичке апертуре. Фреквенцију понављања импулса треба прилагодити брзини лета како би растојања између положаја приказаних као виртуелни појединачни зрачећи елементи била оптимална за антенске решетке. Као и код стварне фазне антенске решетке, појединачни скупови необрађених података не користе се сви са пуном снагом. Од средине према ивици синтетичке апертуре снаге се, на пример, смањују према Гаусовој функцији. Овим пондерисањем добија се оштар дијаграм антене са малим бочним латицама.
Оно што је овде приказано као пример са само два виртуелна положаја антене може се, са истим необрађеним подацима, применити на сваки претпостављени положај појединачних зрачећих елемената приказан на сликама 2 до 4. То је практично могуће за сваки период понављања импулса радара. Тако на слици 1 настаје друга димензија, која се назива азимут.
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић