
Adaptacyjne przetwarzanie przestrzenno-czasowe (STAP)

Rysunek 1: Widmo przestrzenno-czasowe

Adaptacyjne przetwarzanie przestrzenno-czasowe (STAP)
Od nowoczesnych pokładowych systemów radarowych oczekuje się wykrywania pożądanych celów także w obecności ech od celów stałych (clutter) oraz promieniowania zakłócającego (jamming). W wyniku ruchu własnego statku powietrznego również echa clutteru wykazują przesunięcie Dopplera. Ta częstotliwość Dopplera jest proporcjonalna do odpowiedniej składowej radialnej prędkości względnej i zależy od kąta względem osi ruchu. Częstotliwość Dopplera celów poruszających się powoli znajduje się zazwyczaj w części widma clutteru odpowiadającej listkowi głównemu, dlatego rozdzielenie ich wyłącznie na podstawie częstotliwości Dopplera, tak jak w radarach naziemnych, nie jest możliwe.
Rozdzielenie takich ech clutteru od ech celów ruchomych można przeprowadzić za pomocą Space-Time Adaptive Processing (STAP), czyli adaptacyjnego przetwarzania przestrzenno-czasowego lub filtrowania. Za pomocą STAP można wykrywać w mieszaninie clutteru, a nawet w warunkach zakłóceń, wolno lecące obiekty, których sygnał echa zostałby w przeciwnym razie zagłuszony przez sygnały zakłócające. Jeżeli stosuje się kilka subapertur przesuniętych wzdłuż kierunku lotu, pole falowe odbite od powierzchni ziemi jest próbkowane przez poszczególne subapertury z przesunięciem czasowym, a sygnały w poszczególnych kanałach różnią się w idealnym przypadku wyłącznie tym przesunięciem. Cele ruchome mające radialną składową prędkości zmieniają jednak w tym czasie swoją odległość od czujnika, wskutek czego ich sygnały ulegają przesunięciu fazowemu i mogą zostać odróżnione od sygnałów clutteru. Cel ten osiąga się przez przetwarzanie sygnałów odbiorczych w płaszczyźnie przestrzennej i czasowej. Otoczenie sygnału echa celu nie jest już analizowane wyłącznie liniowo w czasie, lecz porównuje się je także w drugim wymiarze, tutaj jako zmianę przestrzenną. (Dlatego w niektórych publikacjach metodę tę określa się jako procesor dwuwymiarowy.
Warunkiem technicznym jest zastosowanie po stronie odbiorczej kilku czujników (grup antenowych), rozmieszczonych wzdłuż kierunku lotu i wyposażonych w równoległe kanały odbiorcze. W idealnym przypadku ruch własny statku powietrznego jest również zsynchronizowany z okresem powtarzania impulsów. Jeżeli nie jest to możliwe, wynik można przybliżyć przez ważenie sygnałów wejściowych. Sygnałem wyjściowym jest wówczas kombinacja liniowa albo suma ważonych sygnałów wejściowych.
- Pojęcie „Adaptive“ oznacza, że STAP oblicza współczynniki wagowe na podstawie zmiennych parametrów otoczenia sygnału echa celu.
- Pojęcie „Space“ określa zależność ważenia od otoczenia przestrzennego, odbieranego z przesunięciem czasowym przez różne grupy antenowe. W przypadku wystąpienia promieniowania zakłócającego STAP może określić kierunek źródła zakłóceń i je wytłumić.
- Pojęcie „Time“ wywodzi się z sygnałów odbieranych przez jedną grupę antenową w ciągu kilku okresów powtarzania impulsów. W idealnym przypadku wzorzec impulsów clutteru odebrany przez tylną grupę antenową jest taki sam jak wzorzec odebrany przez znajdującą się przed nią grupę antenową w poprzednim okresie impulsowym. Przetwarzanie jest wprawdzie podobne do przetwarzania par impulsów w radarze stacjonarnym, lecz wskutek ruchu własnego statku powietrznego i związanego z nim nieliniowego przesunięcia Dopplera jest znacznie bardziej złożone także w przypadku ech od celów stałych.
- Przetwarzanie STAP analizuje aktualne widmo clutteru i na podstawie porównania całego widma może odfiltrować sygnały echa celu ruchomego, które uległy zmianie w czasie i przestrzeni.
Dostosowane współczynniki wagowe obliczone przez STAP na podstawie próbek są wykorzystywane w odwrotnej macierzy kowariancji, reprezentującej środowisko szumów i celów stałych. Dokładność wartości tej macierzy zależy jednak od tego, aby struktura ech clutteru nie zmieniała się podczas przetwarzania, czyli w ciągu kilku okresów powtarzania impulsów.
Objaśnienia
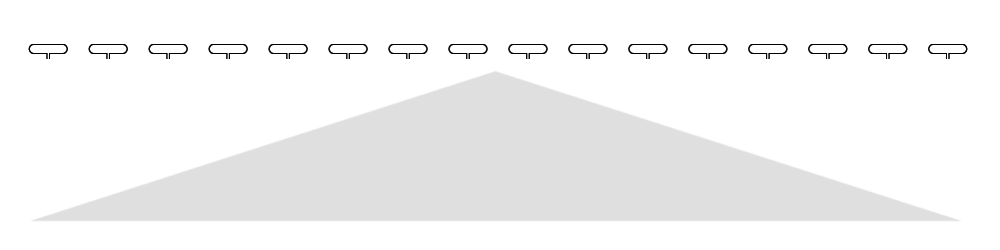
Rysunek 2: Przedstawienie sytuacji wyjściowej

Jako sytuację wyjściową przyjmujemy, że zawsze chodzi o radar z syntetyczną aperturą. W praktyce działa on jak radar wirtualny z anteną z szykiem fazowanym o rozmiarze syntetycznej apertury, często długości kilku kilometrów. Jej poszczególne elementy promieniujące nie pracują jednak równolegle i jednocześnie, lecz kolejno w czasie, zgodnie z odpowiednimi położeniami samolotu lub satelity na torze lotu. Dane surowe są tymczasowo przechowywane i przetwarzane dopiero wtedy, gdy dostępne są wszystkie dane.
Sytuację tę przedstawiono na rysunku 2.
W wyniku tego na rysunku 1 powstałby jedynie diagram zaznaczony kolorem niebieskim.
Jest on określany jako znormalizowany Doppler,
ponieważ wpływy zmian częstotliwości sygnału nadawanego
(różnorodność częstotliwościowa oraz
modulacja wewnątrzimpulsowa)
zostały już usunięte obliczeniowo.
Wewnątrz tego diagramu znajduje się znacznik celu ruchomego,
jednak przy nieprawidłowej odległości.
Jego prawidłowa odległość byłaby przedstawiona, gdyby znajdował się dokładnie w maksimum diagramu,
lecz wtedy nie miałby ruchu własnego i byłby również celem stałym.

Rysunek 3: Etap pośredni ułatwiający zrozumienie

Załóżmy, że, jak pokazano na rysunku 3, całe syntetyczne pole antenowe zostaje podzielone na dwie niezależne anteny. W praktyce powstają w ten sposób dwa kolejne w czasie obrazy radarowe tej samej sytuacji na powierzchni ziemi. Cele stałe powinny nadal znajdować się w tym samym miejscu i wytwarzać sygnał echa o stałej fazie. Jedynie wolno poruszający się cel nieznacznie zmienił swoje położenie. Często zmiana ta jest tak mała, że pozornie nadal znajduje się on w tym samym miejscu. Jednak faza obliczonego znacznika celu zmieniła się w stosunku do poprzedniego położenia anteny.
Na podstawie tej zmienionej fazy można przeprowadzić
tłumienie celów stałych,
jak opisano już w rozdziale „Clutter radarowy w koherentnych systemach radarowych”.
Jednak w tej hipotetycznej konfiguracji użyteczna syntetyczna apertura uległaby zmniejszeniu,
co doprowadziłoby do znacznego pogorszenia zdolności rozdzielczej.

Rysunek 4: Dwie wirtualne pozycje anteny na całej długości syntetycznej apertury

Ponieważ w ujęciu wirtualnym jest to antena z szykiem fazowanym, podczas dalszego przetwarzania sygnałów można obliczeniowo dodać przesunięcie fazowe do danych surowych dla każdej pozycji elementu promieniującego. W ten sposób antena z szykiem fazowanym elektronicznie odchylałaby swoją charakterystykę promieniowania. Obie wirtualne pozycje anteny można teraz obliczać jednocześnie i umożliwić tłumienie celów stałych przy maksymalnej długości syntetycznej apertury. Częstotliwość powtarzania impulsów powinna być dostosowana do prędkości lotu, aby odległości między pozycjami przedstawionymi jako pojedyncze wirtualne elementy promieniujące były optymalne dla szyków antenowych. Podobnie jak w rzeczywistej antenie z szykiem fazowanym, nie wszystkie poszczególne zestawy danych surowych są wykorzystywane z pełną mocą. Od środka ku krawędziom syntetycznej apertury moc zmniejsza się na przykład zgodnie z funkcją Gaussa. Dzięki temu ważeniu uzyskuje się wąską charakterystykę antenową z małymi listkami bocznymi.
To, co przedstawiono tutaj jako przykład z zaledwie dwiema wirtualnymi pozycjami anteny, można wykonać przy użyciu tych samych danych surowych dla każdej przyjętej pozycji poszczególnych elementów promieniujących, pokazanej na rysunkach od 2 do 4. W praktyce jest to możliwe dla każdego okresu powtarzania impulsów radaru. W ten sposób na rysunku 1 powstaje drugi wymiar, określany jako azymut.