
Пространствено-времева адаптивна обработка (STAP)

Фигура 1: Пространствено-времеви спектър

Фигура 1: Пространствено-времеви спектър
Пространствено-времева адаптивна обработка (STAP)
От съвременните бордови радарни системи се очаква да откриват желаните цели и при наличие на отражения от неподвижни цели (клатер) и смущаващи излъчвания (активни смущения). Поради собственото движение на самолета ехо-сигналите от клатера също имат Доплерово отместване. Тази Доплерова честота е пропорционална на съответната радиална компонента на относителната скорост и зависи от ъгъла спрямо оста на движение. Доплеровата честота на бавно движещите се цели обикновено се намира в частта на клатерния спектър, съответстваща на главния лист, поради което разделяне само по Доплерова честота, както при наземните радари, не е възможно.
Разделянето на такива клатерни ехо-сигнали от ехо-сигналите на подвижни цели може да се извърши чрез Space-Time Adaptive Processing (STAP), тоест пространствено-времева адаптивна обработка или филтриране. С помощта на STAP от сместа с клатер и дори при наличие на смущения могат да бъдат откривани бавно движещи се обекти, чиито ехо-сигнали иначе биха се загубили сред сигналите на смущенията. Ако се използват няколко субапертури, разположени последователно по посоката на полета, отразеното от земята вълново поле се дискретизира от отделните субапертури с времево отместване, като в идеалния случай сигналите в отделните канали се различават само по това времево отместване. Подвижните цели с радиална компонента на скоростта обаче променят разстоянието си до сензора в рамките на този времеви интервал, вследствие на което сигналите им получават фазово отместване и могат да бъдат разграничени от клатерните сигнали. Това се постига чрез обработване на приетите сигнали в пространствена и времева равнина. Обкръжението на ехо-сигнала на целта вече не се разглежда само линейно във времето, а се сравнява и във второ измерение, тук пространствената промяна. (Поради това в някои публикации този метод се нарича двумерен процесор.
Техническо изискване е от приемната страна да има няколко сензора (антенни групи), разположени по посоката на полета и оборудвани с паралелни приемни канали. В идеалния случай собственото движение на самолета е съгласувано и с периода на повторение на импулсите. Ако това не е възможно, резултатът може да бъде приближен чрез претегляне на входните сигнали. Изходният сигнал тогава е или линейна комбинация, или сума от претеглените входни сигнали.
- Понятието „Adaptive“ означава, че STAP изчислява коефициентите на претегляне въз основа на променливите параметри на средата около ехо-сигнала на целта.
- Понятието „Space“ обозначава зависимостта на претеглянето от пространствената среда, приемана с времево отместване от различните антенни групи. При наличие на смущаващо излъчване STAP може да определи посоката към източника на смущението и да го потисне.
- Понятието „Time“ произлиза от сигналите, приемани от една антенна група в продължение на няколко периода на повторение на импулсите. В идеалния случай импулсният образец на клатера, приет от задната антенна група, е еднакъв с този, който предната антенна група е приела през предходния импулсен период. Обработката наподобява обработката на двойки импулси при стационарен радар, но поради собственото движение на самолета и свързаното с него нелинейно Доплерово отместване е значително по-сложна дори за ехо-сигналите от неподвижни цели.
- STAP processing обработва текущия клатерен спектър и чрез сравняване на целия спектър може да отдели ехо-сигналите на подвижна цел, които са се променили във времето и пространството.
Адаптираните коефициенти на претегляне, изчислени от STAP чрез дискретни извадки, се използват в обратна ковариационна матрица, представяща средата на шума и неподвижните цели. Точността на стойностите в тази матрица обаче зависи от това структурата на клатерните ехо-сигнали да не се променя по време на обработката, тоест в продължение на няколко периода на повторение на импулсите.
Обяснения
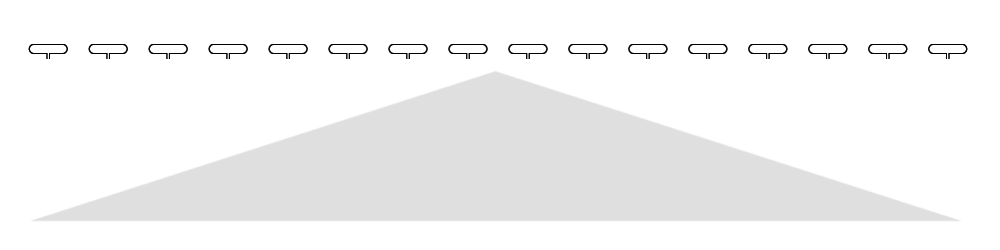
Фигура 2: Представяне на изходната ситуация

Като изходна ситуация приемаме, че винаги става въпрос за радар със синтезирана апертура. На практика той функционира като виртуален радар с фазирана антенна решетка с размерите на синтезираната апертура, която често е дълга няколко километра. Отделните ѝ излъчватели обаче не работят паралелно и едновременно, а последователно във времето, съобразно съответните положения на самолета или спътника по траекторията на полета. Необработените данни се съхраняват временно и се обработват едва когато са налични всички данни.
Тази ситуация е показана на фигура 2.
Като резултат на фигура 1 би се получил само диаграмният участък, оцветен в синьо.
Той се нарича нормализиран Доплер,
тъй като влиянията от измененията на честотата на предавания сигнал
(честотно разнообразие и
вътреимпулсна модулация)
вече са отстранени чрез изчисление.
Някъде в този диаграмен участък се намира отметката на подвижната цел,
но на неправилно разстояние.
Правилното ѝ разстояние би било изобразено, ако тя се намираше точно в максимума на диаграмата,
но тогава нямаше да има собствено движение и би била неподвижна цел.

Фигура 3: Междинна стъпка за по-лесно разбиране

Да приемем, че, както е показано на фигура 3, цялото синтетично антенно поле е разделено на две независими антени. Така на практика последователно във времето се получават две радарни изображения на една и съща ситуация на земната повърхност. Неподвижните цели би трябвало все още да се намират на същото място и да създават ехо-сигнал с постоянна фазова позиция. Единствено бавно движещата се цел е променила незначително положението си. Често промяната е толкова малка, че целта привидно все още се намира на същото място. Фазовата позиция на изчислената отметка на целта обаче се е променила спрямо предходното положение на антената.
Въз основа на тази променена фазова позиция може да се извърши
потискане на неподвижните цели,
както вече е описано в раздела „Радарен клатер в кохерентни радарни системи“.
При тази предполагаема конструкция обаче използваемата синтезирана апертура би се намалила,
което би довело до значително влошаване на разделителната способност.

Фигура 4: Две виртуални положения на антената по цялата синтезирана апертура

Тъй като тук виртуално става въпрос за фазирана антенна решетка, при по-нататъшната обработка на сигналите към необработените данни за всяко положение на излъчвателя може изчислително да се добави фазово отместване. По този начин фазираната антенна решетка електронно отклонява своята диаграма. Сега двете виртуални положения на антената могат да бъдат изчислени едновременно и да осигурят потискане на неподвижните цели при максимална дължина на синтезираната апертура. Честотата на повторение на импулсите трябва да бъде съгласувана със скоростта на полета, така че разстоянията между положенията, изобразени като виртуални отделни излъчватели, да бъдат оптимални за антенните решетки. Както при реална фазирана антенна решетка, отделните набори от необработени данни не се използват всички с пълна мощност. От средата към краищата на синтезираната апертура мощността например намалява съгласно Гаусова функция. Чрез това претегляне се получава остра диаграма на антената с малки странични листове.
Показаното тук като пример само с две виртуални положения на антената може да се изпълни със същите необработени данни за всяко от приетите положения на отделните излъчватели, показани на фигури 2 до 4. Това практически е възможно за всеки период на повторение на импулсите на радара. Така на фигура 1 се формира второто измерение, наречено азимут.