
Adaptieve ruimte-tijdverwerking (STAP)

Figuur 1: Ruimte-tijdspectrum

Adaptieve ruimte-tijdverwerking (STAP)
Van moderne radarsystemen aan boord van vliegtuigen wordt verwacht dat zij de gewenste doelen ook onder invloed van vaste doelen (clutter) en stoorstraling (jamming) kunnen detecteren. Door de eigen beweging van het vliegtuig vertonen ook de clutterecho’s een dopplerverschuiving. Deze dopplerfrequentie is evenredig met de betreffende radiale component van de relatieve snelheid en hangt af van de hoek ten opzichte van de bewegingsas. De dopplerfrequentie van langzaam bewegende doelen ligt doorgaans binnen het hoofd-lobgedeelte van het clutterspectrum, zodat een scheiding uitsluitend op basis van de dopplerfrequentie, zoals bij grondradars, niet mogelijk is.
De scheiding van dergelijke clutterecho’s van echo’s van bewegende doelen kan worden uitgevoerd met behulp van Space-Time Adaptive Processing (STAP), oftewel adaptieve ruimte-tijdverwerking of -filtering. Met behulp van STAP kunnen langzaam vliegende objecten uit het cluttermengsel en zelfs onder storingsomstandigheden worden gedetecteerd, terwijl hun echosignaal anders in de stoorsignalen verloren zou gaan. Wanneer meerdere subaperturen worden gebruikt die langs de vliegrichting ten opzichte van elkaar zijn verschoven, wordt het door de grond teruggekaatste golfveld door de afzonderlijke subaperturen met een tijdsverschil bemonsterd. In het ideale geval verschillen de signalen in de afzonderlijke kanalen alleen door dit tijdsverschil. Bewegende doelen met een radiale snelheidscomponent veranderen gedurende deze tijd echter hun afstand tot de sensor, waardoor hun signalen een faseverschuiving ondergaan en van de cluttersignalen kunnen worden onderscheiden. Dit doel wordt bereikt door de ontvangen signalen in een ruimtelijk en een tijdsvlak te verwerken. De omgeving van het echosignaal van een doel wordt niet langer alleen lineair in de tijd beschouwd, maar ook in een tweede dimensie vergeleken, hier de ruimtelijke verandering. (Daarom wordt deze methode in sommige publicaties een tweedimensionale processor genoemd.
Technisch vereist dit aan de ontvangstzijde meerdere sensoren (antennegroepen), die langs de vliegrichting zijn aangebracht en met parallelle ontvangstkanalen zijn uitgerust. Idealiter is ook de eigen beweging van het vliegtuig afgestemd op de pulsherhalingsperiode. Als dit niet mogelijk is, kan het resultaat worden benaderd door de ingangssignalen te wegen. Het uitgangssignaal is dan een lineaire combinatie of de som van de gewogen ingangssignalen.
- De term „Adaptive“ betekent dat STAP de wegingscoëfficiënten berekent op basis van de omgevingsvariabelen van het echosignaal van een doel.
- De term „Space“ beschrijft de afhankelijkheid van de weging van de ruimtelijke omgeving die door de verschillende antennegroepen met een tijdsverschil wordt ontvangen. Wanneer stoorstraling optreedt, kan STAP de richting van de storingsbron bepalen en deze onderdrukken.
- De term „Time“ is afgeleid van de signalen die door één antennegroep gedurende meerdere pulsperioden worden ontvangen. Idealiter is het door een achterste antennegroep ontvangen pulspatroon van de clutter gelijk aan het patroon dat door de daarvoor liggende antennegroep in de voorafgaande pulsperiode werd ontvangen. De verwerking lijkt weliswaar op de puls-paarverwerking van een stationaire radar, maar is door de eigen beweging van het vliegtuig en de daarmee samenhangende niet-lineaire dopplerverschuiving ook voor echo’s van vaste doelen veel complexer.
- De STAP-processing verwerkt het actuele clutterspectrum en kan door vergelijking van het totale spectrum de in tijd en ruimte veranderde echosignalen van een bewegend doel uitfilteren.
De door STAP op basis van steekproeven berekende aangepaste wegingscoëfficiënten worden gebruikt in een inverse covariantiematrix die de ruisomgeving en de omgeving van vaste doelen weergeeft. De nauwkeurigheid van de waarden in deze matrix hangt er echter van af dat de structuur van de clutterecho’s tijdens de verwerking, dus gedurende meerdere pulsperioden, niet verandert.
Toelichtingen
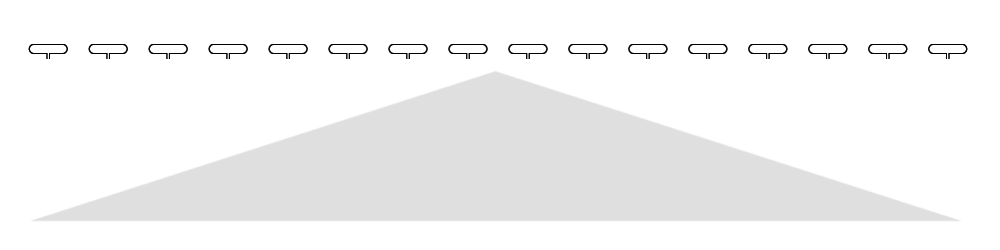
Figuur 2: Weergave van de uitgangssituatie

Als uitgangssituatie nemen we aan dat het steeds om een radar met synthetische apertuur gaat. Deze werkt in de praktijk als een virtuele radar met een phased-arrayantenne ter grootte van de synthetische apertuur, die vaak enkele kilometers lang is. De afzonderlijke stralingselementen werken echter niet parallel en gelijktijdig, maar na elkaar in de tijd, overeenkomstig de respectieve posities van het vliegtuig of de satelliet langs de vliegroute. De ruwe gegevens worden tijdelijk opgeslagen en pas verwerkt wanneer alle gegevens beschikbaar zijn.
Deze situatie is weergegeven in figuur 2.
Als resultaat zou in figuur 1 alleen het blauw gekleurde diagram ontstaan.
Dit wordt de genormaliseerde Doppler genoemd,
omdat de invloeden van frequentieveranderingen van het uitgezonden signaal
(frequentiediversiteit en
intrapulsmodulatie)
al door berekening zijn verwijderd.
Ergens in dit diagram bevindt zich dan het doelteken van het bewegende doel,
maar op een onjuiste afstand.
De juiste afstand zou worden weergegeven wanneer het zich precies in het maximum van het diagram bevond,
maar dan zou het geen eigen beweging hebben en eveneens een vast doel zijn.

Figuur 3: Tussenstap ter verduidelijking

Stel dat, zoals weergegeven in figuur 3, het volledige synthetische antenneveld wordt verdeeld over twee onafhankelijke antennes. In de praktijk ontstaan dan na elkaar in de tijd twee radarbeelden van dezelfde situatie op de grond. De vaste doelen zouden zich daarbij nog steeds op dezelfde plaats moeten bevinden en een echosignaal met een constante fase moeten produceren. Alleen een langzaam bewegend doel heeft zijn positie enigszins veranderd. Vaak is deze verandering zo klein dat het zich schijnbaar nog steeds op dezelfde plaats bevindt. De fase van het berekende doelteken is echter veranderd ten opzichte van de vorige antennepositie.
Uit deze gewijzigde fase kan een
onderdrukking van vaste doelen
worden uitgevoerd,
zoals reeds beschreven in het hoofdstuk „Radarclutter in coherente radarsystemen”.
Bij deze veronderstelde constructie zou de bruikbare synthetische apertuur echter kleiner worden,
wat tot een aanzienlijke verslechtering van het scheidend vermogen zou leiden.

Figuur 4: Twee virtuele antenneposities over de volledige synthetische apertuur

Omdat het hier virtueel om een phased-arrayantenne gaat, kan bij de verdere signaalverwerking voor elke positie van het stralingselement door berekening een faseverschuiving aan de ruwe gegevens worden toegevoegd. Daardoor zou de phased-arrayantenne haar antennediagram elektronisch zwenken. Beide virtuele antenneposities kunnen nu gelijktijdig worden berekend en bij de maximale lengte van de synthetische apertuur een onderdrukking van vaste doelen mogelijk maken. De pulsherhalingsfrequentie moet op de vliegsnelheid zijn afgestemd, zodat de afstanden tussen de als afzonderlijke virtuele stralingselementen weergegeven posities optimaal zijn voor de antennegroepen. Net als bij een echte phased-arrayantenne worden niet alle afzonderlijke ruwegegevenssets met het volledige vermogen gebruikt. Vanaf het midden naar de randen van de synthetische apertuur neemt het vermogen bijvoorbeeld af volgens een Gauss-functie. Door deze weging ontstaat een scherp antennediagram met geringe zijlobben.
Wat hier als voorbeeld met slechts twee virtuele antenneposities is weergegeven, kan met dezelfde ruwe gegevens worden uitgevoerd voor elke aangenomen positie van de afzonderlijke stralingselementen die in de figuren 2 tot en met 4 zijn weergegeven. Dit is in de praktijk mogelijk voor elke pulsherhalingsperiode van de radar. Zo ontstaat in figuur 1 de tweede dimensie, die als azimut wordt aangeduid.