
Procesamiento adaptativo espacio-temporal (STAP)

Figura 1: Espectro espacio-temporal

Procesamiento adaptativo espacio-temporal (STAP)
De los sistemas radar aerotransportados modernos se espera que detecten los blancos deseados incluso bajo la influencia de ecos de blancos fijos (clutter) y de radiaciones interferentes (jamming). Debido al movimiento propio de la aeronave, los ecos de clutter también presentan un desplazamiento Doppler. Esta frecuencia Doppler es proporcional a la componente radial correspondiente de la velocidad relativa y depende del ángulo con respecto al eje de movimiento. La frecuencia Doppler de los blancos que se mueven lentamente suele encontrarse dentro de la parte del espectro de clutter correspondiente al lóbulo principal, por lo que no es posible separarlos únicamente mediante la frecuencia Doppler, como en los radares terrestres.
La separación de estos ecos de clutter de los ecos de blancos móviles puede realizarse mediante Space-Time Adaptive Processing (STAP), es decir, procesamiento adaptativo espacio-temporal o filtrado. Mediante STAP pueden detectarse objetos de vuelo lento dentro de la mezcla de clutter e incluso en condiciones de interferencia, cuyos ecos de otro modo quedarían ocultos por las señales interferentes. Cuando se utilizan varias subaperturas desplazadas a lo largo de la dirección de vuelo, el campo de ondas reflejado por el suelo es muestreado por las subaperturas individuales con un desfase temporal, y en condiciones ideales las señales de los distintos canales solo se diferencian por dicho desfase. Sin embargo, los blancos móviles con una componente radial de velocidad cambian durante ese intervalo su distancia respecto del sensor, por lo que sus señales experimentan un desplazamiento de fase y pueden distinguirse de las señales de clutter. Este objetivo se alcanza procesando las señales recibidas en un plano espacial y otro temporal. El entorno del eco de un blanco ya no se analiza únicamente de forma lineal en el tiempo, sino que también se compara en una segunda dimensión, en este caso el cambio espacial. (Por ello, en algunas publicaciones este método se denomina procesador bidimensional.
El requisito técnico es disponer, en el lado de recepción, de varios sensores (grupos de antenas) instalados a lo largo de la dirección de vuelo y equipados con canales de recepción paralelos. Idealmente, el movimiento propio de la aeronave también está sincronizado con el período de repetición de impulsos. Si esto no es posible, el resultado puede aproximarse mediante la ponderación de las señales de entrada. La señal de salida será entonces una combinación lineal o la suma de las señales de entrada ponderadas.
- El término „Adaptive“ significa que STAP calcula los coeficientes de ponderación a partir de las variables del entorno del eco de un blanco.
- El término „Space“ designa la dependencia de la ponderación respecto del entorno espacial recibido con desfase temporal por los diferentes grupos de antenas. Cuando aparece radiación interferente, STAP puede determinar la dirección de la fuente de interferencia y suprimirla.
- El término „Time“ se deriva de las señales recibidas por un grupo de antenas durante varios períodos de repetición de impulsos. Idealmente, el patrón de impulsos del clutter recibido por el grupo de antenas posterior es igual al recibido por el grupo anterior durante el período de impulsos precedente. Aunque el procesamiento se asemeja al procesamiento de pares de impulsos de un radar estacionario, el movimiento propio de la aeronave y el desplazamiento Doppler no lineal asociado hacen que sea mucho más complejo, incluso para los ecos de blancos fijos.
- El procesamiento STAP procesa el espectro actual del clutter y, mediante la comparación del espectro completo, puede filtrar los ecos de un blanco móvil que hayan cambiado en el tiempo y en el espacio.
Los coeficientes de ponderación adaptados que STAP calcula mediante muestreo se utilizan en una matriz de covarianza inversa que representa el entorno de ruido y de blancos fijos. Sin embargo, la precisión de los valores de esta matriz depende de que la estructura de los ecos de clutter no cambie durante el procesamiento, es decir, a lo largo de varios períodos de repetición de impulsos.
Explicaciones
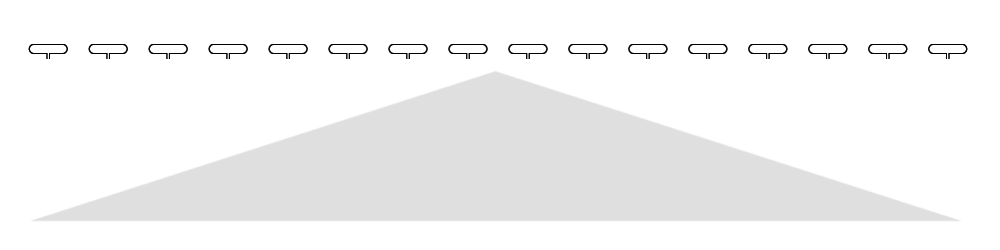
Figura 2: Representación de la situación inicial

Como situación inicial, suponemos que siempre debe tratarse de un radar de apertura sintética. En la práctica, funciona como un radar virtual con una antena de arreglo en fase del tamaño de la apertura sintética, que suele alcanzar varios kilómetros de longitud. Sin embargo, sus elementos radiantes individuales no funcionan en paralelo y simultáneamente, sino de forma sucesiva en el tiempo, de acuerdo con las posiciones correspondientes de la aeronave o el satélite a lo largo de su trayectoria. Los datos sin procesar se almacenan temporalmente y no se procesan hasta que todos están disponibles.
Esta situación se representa en la figura 2.
Como resultado, en la figura 1 solo aparecería el diagrama coloreado en azul.
Se denomina Doppler normalizado
porque ya se han eliminado mediante cálculo los efectos de las variaciones de frecuencia de la señal transmitida
(diversidad de frecuencia y
modulación intrapulso).
En algún punto de este diagrama se encuentra la marca del blanco móvil,
aunque a una distancia incorrecta.
Su distancia correcta se representaría si se encontrara exactamente en el máximo del diagrama,
pero entonces no tendría movimiento propio y también sería un blanco fijo.

Figura 3: Paso intermedio para facilitar la comprensión

Supongamos que, como se muestra en la figura 3, todo el campo de antena sintética se divide en dos antenas independientes. De este modo se generan en la práctica dos imágenes de radar consecutivas en el tiempo de la misma situación sobre el terreno. Los blancos fijos deberían seguir encontrándose en el mismo lugar y producir una señal de eco con una fase constante. Solo el blanco que se desplaza lentamente ha cambiado ligeramente de posición. A menudo, este cambio es tan pequeño que aparentemente continúa en el mismo lugar. Sin embargo, la fase de la marca calculada del blanco ha cambiado con respecto a la posición anterior de la antena.
A partir de este cambio de fase puede realizarse una
supresión de blancos fijos,
como ya se describió en el capítulo «Clutter de radar en sistemas de radar coherentes».
Sin embargo, con esta configuración hipotética se reduciría la apertura sintética utilizable,
lo que provocaría un deterioro significativo de la capacidad de resolución.

Figura 4: Dos posiciones virtuales de la antena a lo largo de toda la apertura sintética

Sin embargo, como virtualmente se trata de una antena de arreglo en fase, durante el procesamiento posterior de las señales puede añadirse por cálculo un desplazamiento de fase a los datos sin procesar correspondientes a cada posición del elemento radiante. De este modo, la antena de arreglo en fase orientaría electrónicamente su diagrama. Ahora pueden calcularse simultáneamente ambas posiciones virtuales de la antena y permitir la supresión de blancos fijos utilizando la longitud máxima de la apertura sintética. La frecuencia de repetición de impulsos debe adaptarse a la velocidad de vuelo para que las distancias entre las posiciones representadas como elementos radiantes virtuales individuales sean óptimas para los arreglos de antenas. Al igual que en una antena de arreglo en fase real, no todos los conjuntos de datos sin procesar se utilizan con la potencia máxima. Desde el centro hacia los bordes de la apertura sintética, la potencia disminuye, por ejemplo, conforme a una función gaussiana. Mediante esta ponderación se obtiene un diagrama de antena estrecho con lóbulos laterales reducidos.
Lo que aquí se ha representado como ejemplo con solo dos posiciones virtuales de la antena puede realizarse con los mismos datos sin procesar para cada una de las posiciones supuestas de los elementos radiantes individuales mostradas en las figuras 2 a 4. En la práctica, esto es posible para cada período de repetición de impulsos del radar. De este modo se genera en la figura 1 la segunda dimensión, denominada azimut.