
Prelucrare adaptivă spațio-temporală (STAP)

Figura 1: Spectru spațio-temporal

Prelucrare adaptivă spațio-temporală (STAP)
De la sistemele radar aeropurtate moderne se așteaptă să detecteze țintele dorite chiar și sub influența ecourilor provenite de la ținte fixe (clutter) și a radiațiilor perturbatoare (jamming). Din cauza mișcării proprii a aeronavei, și ecourile clutterului prezintă o deplasare Doppler. Această frecvență Doppler este proporțională cu componenta radială corespunzătoare a vitezei relative și depinde de unghiul față de axa mișcării. Frecvența Doppler a țintelor care se deplasează lent se află, de regulă, în porțiunea lobului principal a spectrului clutterului, astfel încât separarea numai pe baza frecvenței Doppler, ca la radarele terestre, nu este posibilă.
Separarea unor asemenea ecouri de clutter de ecourile țintelor mobile poate fi realizată cu ajutorul Space-Time Adaptive Processing (STAP), adică prin prelucrare adaptivă spațio-temporală sau filtrare adaptivă spațio-temporală. Cu ajutorul STAP pot fi detectate în amestecul de clutter, chiar și în condiții de bruiaj, obiecte care zboară lent, al căror semnal de ecou ar fi altfel acoperit de semnalele perturbatoare. Dacă se utilizează mai multe subaperturi decalate de-a lungul direcției de zbor, câmpul de unde reflectat de sol este eșantionat de subaperturile individuale cu un decalaj temporal, iar în cazul ideal semnalele din canalele individuale diferă numai prin acest decalaj. Țintele mobile cu o componentă radială a vitezei își modifică însă în acest interval distanța față de senzor, astfel încât semnalele lor suferă o deplasare de fază și pot fi diferențiate de semnalele clutterului. Acest obiectiv este realizat prin prelucrarea semnalelor recepționate într-un plan spațial și unul temporal. Mediul semnalului de ecou al unei ținte nu mai este analizat numai liniar în timp, ci este comparat și într-o a doua dimensiune, aici modificarea spațială. (De aceea, în unele publicații, această metodă este denumită procesor bidimensional.
Condiția tehnică este existența, pe partea de recepție, a mai multor senzori (grupuri de antene), amplasați de-a lungul direcției de zbor și echipați cu canale de recepție paralele. În cazul ideal, mișcarea proprie a aeronavei este sincronizată și cu perioada de repetare a impulsurilor. Dacă acest lucru nu este posibil, rezultatul poate fi aproximat prin ponderarea semnalelor de intrare. Semnalul de ieșire este atunci fie o combinație liniară, fie suma semnalelor de intrare ponderate.
- Termenul „Adaptive“ înseamnă că STAP calculează coeficienții de ponderare pe baza variabilelor mediului semnalului de ecou al unei ținte.
- Termenul „Space“ descrie dependența ponderării de mediul spațial recepționat cu decalaj temporal de diferitele grupuri de antene. La apariția radiațiilor perturbatoare, STAP poate determina direcția sursei de bruiaj și o poate suprima.
- Termenul „Time“ derivă din semnalele recepționate de un grup de antene pe parcursul mai multor perioade de repetare a impulsurilor. În cazul ideal, modelul impulsurilor clutterului recepționat de un grup posterior de antene este identic cu modelul recepționat de grupul de antene aflat în fața acestuia în perioada de impulsuri precedentă. Deși prelucrarea se aseamănă cu prelucrarea perechilor de impulsuri a unui radar staționar, mișcarea proprie a aeronavei și deplasarea Doppler neliniară asociată fac această prelucrare mult mai complexă și pentru ecourile țintelor fixe.
- Prelucrarea STAP analizează spectrul actual al clutterului și, prin compararea spectrului complet, poate filtra semnalele de ecou ale unei ținte mobile care s-au modificat în timp și spațiu.
Coeficienții de ponderare adaptați, calculați de STAP pe baza eșantioanelor, sunt utilizați într-o matrice de covarianță inversă care reprezintă mediul de zgomot și de ținte fixe. Precizia valorilor acestei matrice depinde însă de faptul că structura ecourilor de clutter nu se modifică în timpul prelucrării, adică pe parcursul mai multor perioade de repetare a impulsurilor.
Explicații
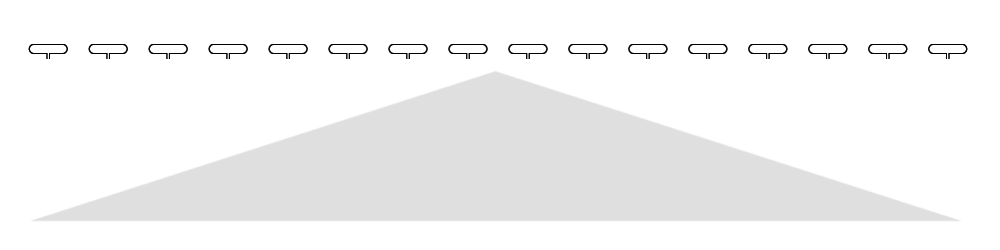
Figura 2: Reprezentarea situației inițiale

Ca situație inițială, presupunem că este vorba întotdeauna despre un radar cu apertură sintetică. În practică, acesta funcționează ca un radar virtual cu o antenă cu rețea fazată de dimensiunea aperturii sintetice, adesea cu o lungime de mai mulți kilometri. Elementele sale radiante individuale nu funcționează însă în paralel și simultan, ci succesiv în timp, în conformitate cu pozițiile respective ale aeronavei sau satelitului de-a lungul traiectoriei de zbor. Datele brute sunt stocate temporar și sunt prelucrate numai după ce toate datele sunt disponibile.
Această situație este reprezentată în figura 2.
Ca rezultat, în figura 1 ar apărea numai diagrama colorată în albastru.
Aceasta este denumită Doppler normalizat,
deoarece efectele modificărilor frecvenței semnalului emis
(diversitatea de frecvență și
modulația intraimpuls)
au fost deja eliminate prin calcul.
Undeva în interiorul acestei diagrame se află marcajul țintei mobile,
însă la o distanță incorectă.
Distanța sa corectă ar fi reprezentată dacă s-ar afla exact în maximul diagramei,
dar atunci nu ar avea mișcare proprie și ar fi, de asemenea, o țintă fixă.

Figura 3: Etapă intermediară pentru facilitarea înțelegerii

Să presupunem că, așa cum este prezentat în figura 3, întregul câmp de antenă sintetică este împărțit în două antene independente. Astfel, în practică, se obțin succesiv în timp două imagini radar ale aceleiași situații de la sol. Țintele fixe ar trebui să se afle în continuare în același loc și să genereze un semnal de ecou cu fază constantă. Numai ținta care se deplasează lent și-a modificat ușor poziția. Adesea, această modificare este atât de mică, încât aparent se află încă în același loc. Totuși, faza marcajului calculat al țintei s-a modificat față de poziția anterioară a antenei.
Pe baza acestei modificări de fază se poate realiza
suprimarea țintelor fixe,
așa cum a fost deja descris în capitolul „Clutter radar în sistemele radar coerente”.
Totuși, în această configurație ipotetică, apertura sintetică utilizabilă s-ar micșora,
ceea ce ar conduce la o deteriorare semnificativă a puterii de rezoluție.

Figura 4: Două poziții virtuale ale antenei pe întreaga apertură sintetică

Deoarece, în mod virtual, este vorba despre o antenă cu rețea fazată, în cadrul prelucrării ulterioare a semnalelor se poate adăuga prin calcul un defazaj datelor brute corespunzătoare fiecărei poziții a elementului radiant. Astfel, antena cu rețea fazată și-ar orienta electronic diagrama de radiație. Acum, ambele poziții virtuale ale antenei pot fi calculate simultan și pot permite suprimarea țintelor fixe la lungimea maximă a aperturii sintetice. Frecvența de repetare a impulsurilor trebuie adaptată la viteza de zbor, astfel încât distanțele dintre pozițiile reprezentate ca elemente radiante virtuale individuale să fie optime pentru rețelele de antene. La fel ca în cazul unei antene reale cu rețea fazată, nu toate seturile individuale de date brute sunt utilizate la puterea maximă. De la centru spre marginile aperturii sintetice, puterea scade, de exemplu, conform unei funcții Gauss. Prin această ponderare se obține o diagramă de antenă îngustă, cu lobi secundari reduși.
Ceea ce a fost prezentat aici ca exemplu cu numai două poziții virtuale ale antenei poate fi realizat cu aceleași date brute pentru fiecare dintre pozițiile presupuse ale elementelor radiante individuale prezentate în figurile 2 până la 4. În practică, acest lucru este posibil pentru fiecare perioadă de repetare a impulsurilor radarului. Astfel, în figura 1 se formează a doua dimensiune, denumită azimut.