
Проширење Доплерове фреквенције

платформе
апертуре L
Слика 1: Доплерова фреквенција непокретних тачака током пролета

платформе
апертуре L
Слика 1: Доплерова фреквенција непокретних тачака током пролета
Проширење Доплерове фреквенције
Када радар пролети поред две непокретне тачке, од B ка A, Доплерова фреквенција наметнута ехо-сигналима мења се приближно линеарно с временом. У тачки у којој је радијална брзина једнака нули и Доплерова фреквенција ће бити једнака нули. Затим ће поново расти, али са негативним предзнаком. Доплерова фреквенција ће, дакле, имати облик сличан „chirp” сигналу. Ширина опсега Доплерове фреквенције, односно опсег свих очекиваних Доплерових фреквенција, налази се између две крајње вредности у тачкама A и B. За мали угао ширине дијаграма она је дата изразом:
| fD1 - fD2 = | 2v · φa | v = брзина платформе φa = угао ширине дијаграма на нивоу −3 dB λ = таласна дужина радара. |
(1) |
| λ |

Слика 2: Доплерова фреквенција одраза од тла зависи од смера кретања радарске платформе (овде при 100 m/s)

Слика 2: Доплерова фреквенција одраза од тла зависи од смера кретања радарске платформе (овде при 100 m/s)
Ехо-сигнали непокретних циљева услед кретања платформе добијају Доплерову фреквенцију. Упркос константној брзини лета, ова Доплерова фреквенција није константна, већ се мења услед промене угла, а тиме и промене радијалне брзине током пролета. Само на већем бочном растојању од платформе промена Доплерове фреквенције може се сматрати приближно линеарном.
Непокретни циљеви на тлу имају карактеристичан ток промене Доплерове фреквенције, који зависи од њиховог растојања од путање лета радарске платформе. Што је тачка удаљенија од ове путање, то је ширина опсега Доплерове фреквенције мања. На основу ове ширине опсега може се чак одредити и растојање. Овај начин одређивања растојања, заједно са измереним временом простирања сигнала за косу даљину, даје тродимензионални приказ Земљине површине.
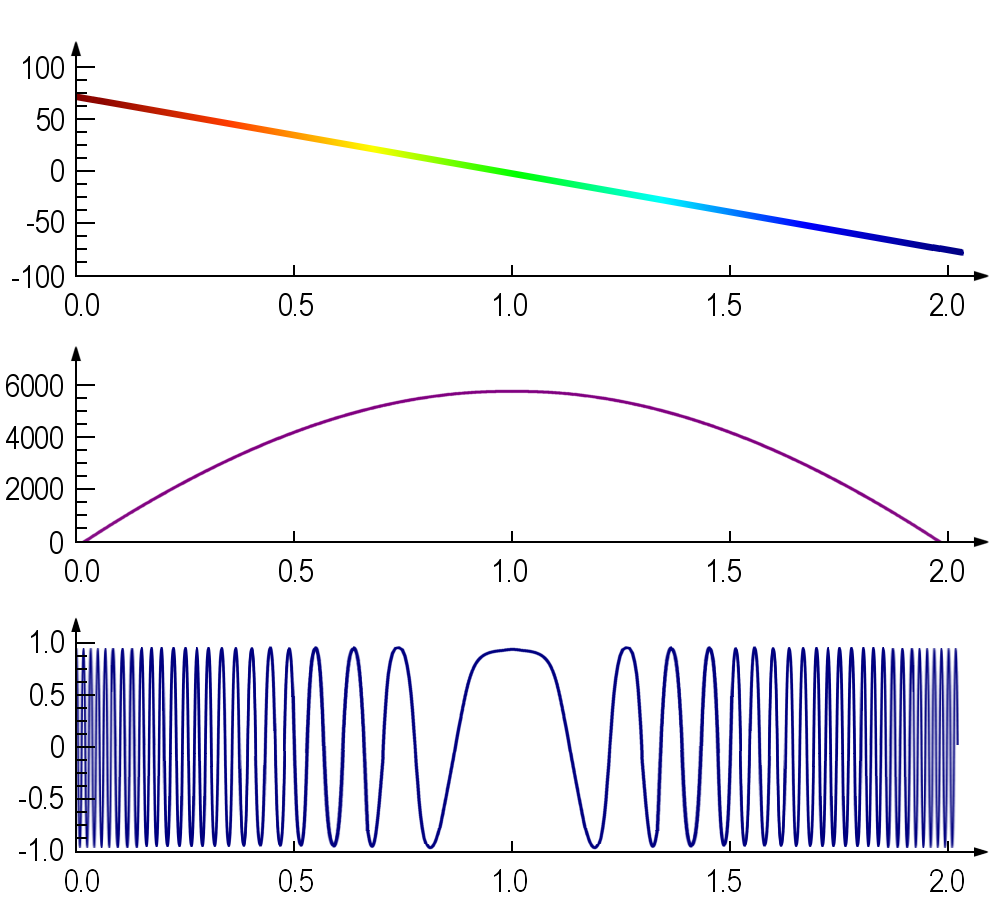
Слика 3: Ток фреквенције, фазе и амплитуде азимуталног сигнала за тачкасти циљ

Слика 3: Ток фреквенције, фазе и амплитуде азимуталног сигнала за тачкасти циљ
Покретни циљеви у SAR-у
SAR процесор сигнала ради под претпоставком да су рефлектујуће тачке терена непокретне током трајања мерења. Свака тачка унутар видљивог терена карактерише се јединственом променом фазног тока ехо-сигнала из различитих положаја SAR-а. Ова јединственост се обрнуто користи да би се из фазног тока одредио положај рефлектујућег објекта. Међутим, овај услов истовремено важи за две тачке које се налазе симетрично лево и десно од путање лета пројектоване на површину Земље.
Када се на овај фазни ток надовеже фазни помак изазван сопственим кретањем, у зависности од карактеристика тог кретања, као што су смер и брзина, настају појаве које се крећу од једноставног померања приказаног положаја, преко замућене слике, па све до потпуне неоштре слике због које ознака циља постаје невидљива. Ова појава се може видети на радарским картама на којима су, на пример, бродови при пуној брзини приказани неколико десетина метара поред свог прамчаног таласа или је воз приказан поред железничке пруге. Ови покретни циљеви могу се анализирати испитивањем промене Доплерове фреквенције током времена и концентрисати у оштру тачку слике. То такође омогућава да се покретни циљеви разликују од непокретних тачака позадине и да се њихово померање положаја коригује у зависности од курса и сопствене брзине.
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић