
Prostorově-časové adaptivní zpracování (STAP)

Obrázek 1: Prostorově-časové spektrum

Prostorově-časové adaptivní zpracování (STAP)
Od moderních palubních radarových systémů se očekává, že budou detekovat požadované cíle také za přítomnosti odrazů od pevných cílů (clutter) a rušivého vyzařování (jamming). V důsledku vlastního pohybu letadla vykazují Dopplerův posuv také odrazy clutteru. Tato Dopplerova frekvence je úměrná příslušné radiální složce relativní rychlosti a závisí na úhlu vůči ose pohybu. Dopplerova frekvence pomalu se pohybujících cílů se zpravidla nachází v části spektra clutteru odpovídající hlavnímu laloku, takže oddělení pouze podle Dopplerovy frekvence, jako u pozemních radarů, není možné.
Oddělení takových odrazů clutteru od odrazů pohyblivých cílů lze provést pomocí Space-Time Adaptive Processing (STAP), tedy prostorově-časového adaptivního zpracování nebo filtrování. Pomocí STAP lze ze směsi clutteru, a dokonce i za podmínek rušení, detekovat pomalu letící objekty, jejichž echo by jinak zaniklo v rušivých signálech. Pokud se použije několik subapertur posunutých podél směru letu, vlnové pole odražené od země se jednotlivými subaperturami vzorkuje s časovým posunem, přičemž signály v jednotlivých kanálech se v ideálním případě liší pouze tímto časovým posunem. Pohyblivé cíle s radiální složkou rychlosti však během tohoto časového intervalu mění vzdálenost od senzoru, takže jejich signály podléhají fázovému posunu a lze je odlišit od signálů clutteru. Tohoto cíle se dosahuje zpracováním přijímaných signálů v prostorové a časové rovině. Okolí echa cíle se již neposuzuje pouze lineárně v čase, ale porovnává se také ve druhém rozměru, zde v prostorové změně. (Proto se tento postup v některých publikacích označuje jako dvourozměrný procesor.
Technickým předpokladem je několik přijímacích senzorů (anténních skupin), které jsou umístěny podél směru letu a vybaveny paralelními přijímacími kanály. V ideálním případě je vlastní pohyb letadla sladěn také s periodou opakování impulsů. Pokud to není možné, lze výsledek přiblížit váhováním vstupních signálů. Výstupním signálem je potom buď lineární kombinace, nebo součet váhovaných vstupních signálů.
- Pojem „Adaptive“ znamená, že STAP vypočítává váhové koeficienty z proměnných parametrů okolí echa cíle.
- Pojem „Space“ označuje závislost váhování na prostorovém okolí, které různé anténní skupiny přijímají s časovým posunem. Při výskytu rušivého vyzařování může STAP určit směr zdroje rušení a potlačit jej.
- Pojem „Time“ je odvozen od signálů přijímaných jednou anténní skupinou během několika period opakování impulsů. V ideálním případě je impulsní obraz clutteru přijatý zadní anténní skupinou shodný s obrazem, který přední anténní skupina přijala v předchozí impulsní periodě. Zpracování se podobá zpracování dvojic impulsů u stacionárního radaru, ale v důsledku vlastního pohybu letadla a s ním spojeného nelineárního Dopplerova posuvu je podstatně složitější i pro odrazy pevných cílů.
- STAP processing zpracovává aktuální spektrum clutteru a porovnáním celého spektra může odfiltrovat odrazy pohyblivého cíle, které se změnily v čase a prostoru.
Přizpůsobené váhové koeficienty vypočítané systémem STAP ze vzorků se používají v inverzní kovarianční matici, která reprezentuje prostředí šumu a pevných cílů. Přesnost hodnot této matice však závisí na tom, aby se struktura odrazů clutteru během zpracování, tedy v průběhu několika period opakování impulsů, neměnila.
Vysvětlení
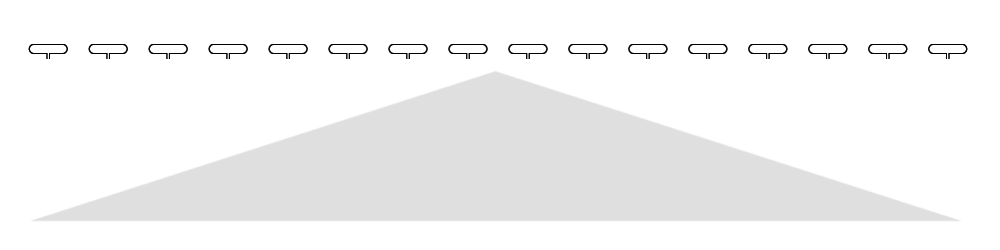
Obrázek 2: Znázornění výchozí situace

Jako výchozí situaci předpokládáme, že se vždy jedná o radar se syntetickou aperturou. V praxi funguje jako virtuální radar s fázovanou anténní soustavou o rozměru syntetické apertury, která je často dlouhá několik kilometrů. Její jednotlivé zářiče však nepracují paralelně a současně, nýbrž postupně v čase, podle příslušných poloh letadla nebo družice na letové dráze. Nezpracovaná data se dočasně ukládají a zpracují se teprve tehdy, když jsou k dispozici všechna data.
Tato situace je znázorněna na obrázku 2.
Výsledkem by byl na obrázku 1 pouze modře zbarvený diagram.
Označuje se jako normalizovaný Doppler,
protože vlivy změn frekvence vysílaného signálu
(frekvenční diverzita a
vnitroimpulsní modulace)
již byly výpočtem odstraněny.
Někde uvnitř tohoto diagramu se nachází značka pohyblivého cíle,
avšak v nesprávné vzdálenosti.
Jeho správná vzdálenost by byla zobrazena tehdy, kdyby ležel přesně v maximu diagramu,
ale v takovém případě by neměl vlastní pohyb a byl by pevným cílem.

Obrázek 3: Mezistupeň pro snazší pochopení

Předpokládejme, že je celé syntetické anténní pole, jak je znázorněno na obrázku 3, rozděleno na dvě nezávislé antény. Tím prakticky vzniknou dvě radarové obrazy stejné situace na zemi, časově následující jeden za druhým. Pevné cíle by se přitom měly stále nacházet na stejném místě a vytvářet echo s konstantní fází. Pouze pomalu se pohybující cíl nepatrně změnil svou polohu. Tato změna je často tak malá, že se zdánlivě stále nachází na stejném místě. Fáze vypočítané značky cíle se však oproti předchozí poloze antény změnila.
Z této změněné fáze lze provést
potlačení pevných cílů,
jak již bylo popsáno v kapitole „Radarový clutter v koherentních radarových systémech“.
U této předpokládané konstrukce by se však zmenšila využitelná syntetická apertura,
což by vedlo k výraznému zhoršení rozlišovací schopnosti.

Obrázek 4: Dvě virtuální polohy antény v celé syntetické apertuře

Protože se zde virtuálně jedná o fázovanou anténní soustavu, lze při dalším zpracování signálů k nezpracovaným datům pro každou polohu zářiče výpočtem přidat fázový posun. Fázovaná anténní soustava by tím elektronicky vychylovala svůj diagram. Nyní lze obě virtuální polohy antény vypočítat současně a umožnit potlačení pevných cílů při maximální délce syntetické apertury. Opakovací frekvence impulsů by měla být přizpůsobena rychlosti letu, aby vzdálenosti mezi polohami znázorněnými jako virtuální jednotlivé zářiče byly optimální pro anténní soustavy. Stejně jako u skutečné fázované anténní soustavy se jednotlivé soubory nezpracovaných dat nepoužívají všechny s plným výkonem. Od středu k okrajům syntetické apertury výkon například klesá podle Gaussovy funkce. Tímto váhováním vzniká ostrý vyzařovací diagram antény s malými postranními laloky.
To, co zde bylo znázorněno jako příklad pouze se dvěma virtuálními polohami antény, lze se stejnými nezpracovanými daty provést pro každou předpokládanou polohu jednotlivých zářičů znázorněnou na obrázcích 2 až 4. To je prakticky možné pro každou periodu opakování impulsů radaru. Tím na obrázku 1 vzniká druhý rozměr označovaný jako azimut.