
Processamento adaptativo espaço-temporal (STAP)

Figura 1: Espectro espaço-temporal

Figura 1: Espectro espaço-temporal
Processamento adaptativo espaço-temporal (STAP)
Espera-se que os modernos sistemas de radar aerotransportados detectem os alvos desejados mesmo sob a influência de ecos de alvos fixos (clutter) e de radiações interferentes (jamming). Devido ao movimento próprio da aeronave, os ecos do clutter também apresentam um desvio Doppler. Essa frequência Doppler é proporcional à respectiva componente radial da velocidade relativa e depende do ângulo em relação ao eixo de movimento. A frequência Doppler dos alvos que se deslocam lentamente normalmente se encontra na parte do espectro do clutter correspondente ao lóbulo principal, de modo que não é possível separá-los apenas pela frequência Doppler, como ocorre nos radares terrestres.
A separação desses ecos de clutter dos ecos de alvos móveis pode ser realizada com o auxílio do Space-Time Adaptive Processing (STAP), isto é, do processamento adaptativo espaço-temporal ou da filtragem adaptativa espaço-temporal. Com o auxílio do STAP, objetos que voam lentamente podem ser detectados na mistura de clutter e até mesmo sob condições de interferência, embora seu sinal de eco ficasse, de outro modo, encoberto pelos sinais interferentes. Quando são utilizadas várias subaberturas deslocadas ao longo da direção de voo, o campo de ondas refletido pelo solo é amostrado pelas subaberturas individuais com defasagem temporal, e, no caso ideal, os sinais nos canais individuais diferem apenas por essa defasagem. No entanto, os alvos móveis com uma componente radial da velocidade alteram durante esse intervalo sua distância em relação ao sensor, de modo que os sinais sofrem um deslocamento de fase e podem ser diferenciados dos sinais de clutter. Esse objetivo é alcançado pelo processamento dos sinais recebidos em um plano espacial e em um plano temporal. O ambiente do sinal de eco de um alvo deixa de ser analisado apenas linearmente no tempo e passa a ser comparado também em uma segunda dimensão, neste caso a variação espacial. (Por isso, em algumas publicações, esse método é denominado processador bidimensional.
O requisito técnico é a existência, no lado da recepção, de vários sensores (grupos de antenas), instalados ao longo da direção de voo e equipados com canais de recepção paralelos. Idealmente, o movimento próprio da aeronave também deve estar sincronizado com o período de repetição de impulsos. Se isso não for possível, o resultado poderá ser aproximado por meio da ponderação dos sinais de entrada. O sinal de saída será então uma combinação linear ou a soma dos sinais de entrada ponderados.
- O termo „Adaptive“ significa que o STAP calcula os coeficientes de ponderação a partir das variáveis do ambiente do sinal de eco de um alvo.
- O termo „Space“ descreve a dependência da ponderação em relação ao ambiente espacial recebido com defasagem temporal pelos diferentes grupos de antenas. Na presença de radiações interferentes, o STAP pode determinar a direção da fonte de interferência e suprimi-la.
- O termo „Time“ deriva dos sinais recebidos por um grupo de antenas durante vários períodos de repetição de impulsos. Idealmente, o padrão de impulsos do clutter recebido por um grupo de antenas traseiro é igual ao padrão recebido pelo grupo de antenas localizado à frente durante o período de impulsos anterior. Embora o processamento seja semelhante ao processamento por pares de impulsos de um radar estacionário, o movimento próprio da aeronave e o desvio Doppler não linear associado tornam o processamento muito mais complexo, inclusive para os ecos de alvos fixos.
- O processamento STAP processa o espectro atual do clutter e, pela comparação do espectro completo, pode filtrar os sinais de eco de um alvo móvel que se modificaram no tempo e no espaço.
Os coeficientes de ponderação adaptados, calculados pelo STAP a partir de amostras, são utilizados em uma matriz de covariância inversa que representa o ambiente de ruído e de alvos fixos. No entanto, a precisão dos valores dessa matriz depende de que a estrutura dos ecos de clutter não se altere durante o processamento, isto é, ao longo de vários períodos de repetição de impulsos.
Explicações
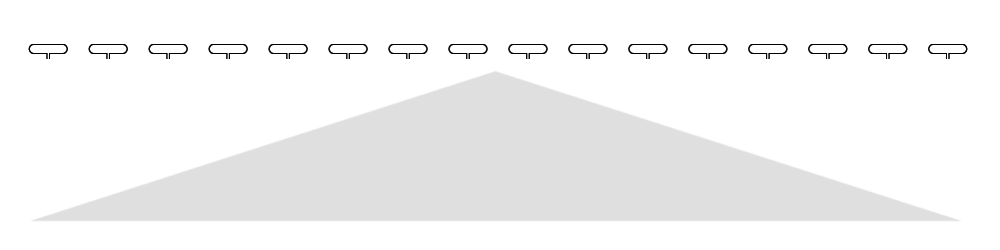
Figura 2: Representação da situação inicial

Como situação inicial, pressupomos que se trate sempre de um radar de abertura sintética. Na prática, ele funciona como um radar virtual com uma antena de arranjo faseado do tamanho da abertura sintética, que muitas vezes possui vários quilômetros de comprimento. No entanto, seus elementos radiantes individuais não funcionam em paralelo e simultaneamente, mas sucessivamente no tempo, de acordo com as respectivas posições da aeronave ou do satélite ao longo de sua trajetória de voo. Os dados brutos são armazenados temporariamente e somente são processados quando todos os dados estão disponíveis.
Essa situação está representada na figura 2.
Como resultado, na figura 1 surgiria apenas o diagrama colorido em azul.
Ele é denominado Doppler normalizado,
porque os efeitos das alterações de frequência do sinal transmitido
(diversidade de frequência e
modulação intrapulso)
já foram eliminados por meio de cálculo.
Em algum ponto desse diagrama encontra-se então a marca do alvo móvel,
porém a uma distância incorreta.
Sua distância correta seria representada se ele estivesse exatamente no máximo do diagrama,
mas então não teria movimento próprio e também seria um alvo fixo.

Figura 3: Etapa intermediária para facilitar a compreensão

Suponhamos que, como mostrado na figura 3, todo o campo de antena sintética seja dividido em duas antenas independentes. Desse modo, são geradas na prática duas imagens de radar consecutivas no tempo da mesma situação no solo. Os alvos fixos ainda deveriam permanecer no mesmo lugar e produzir um sinal de eco com fase constante. Apenas o alvo que se desloca lentamente alterou ligeiramente sua posição. Muitas vezes, essa alteração é tão pequena que ele aparentemente continua no mesmo lugar. No entanto, a fase da marca calculada do alvo se modificou em relação à posição anterior da antena.
A partir dessa alteração de fase, pode ser realizada uma
supressão de alvos fixos,
como já foi descrito no capítulo “Clutter de radar em sistemas de radar coerentes”.
No entanto, com essa configuração hipotética, a abertura sintética utilizável seria reduzida,
o que provocaria uma deterioração significativa da capacidade de resolução.

Figura 4: Duas posições virtuais da antena ao longo de toda a abertura sintética

Como se trata virtualmente de uma antena de arranjo faseado, durante o processamento posterior dos sinais pode ser acrescentado por cálculo um deslocamento de fase aos dados brutos correspondentes a cada posição do elemento radiante. Dessa forma, a antena de arranjo faseado orientaria eletronicamente seu diagrama. Agora, ambas as posições virtuais da antena podem ser calculadas simultaneamente e permitir a supressão de alvos fixos com o comprimento máximo da abertura sintética. A frequência de repetição de impulsos deve ser ajustada à velocidade de voo, para que as distâncias entre as posições representadas como elementos radiantes virtuais individuais sejam ideais para os arranjos de antenas. Assim como em uma antena de arranjo faseado real, nem todos os conjuntos individuais de dados brutos são utilizados com a potência máxima. Do centro em direção às bordas da abertura sintética, a potência diminui, por exemplo, de acordo com uma função gaussiana. Por meio dessa ponderação, obtém-se um diagrama de antena estreito com lóbulos laterais reduzidos.
O que foi apresentado aqui como exemplo com apenas duas posições virtuais da antena pode ser realizado com os mesmos dados brutos para cada uma das posições consideradas dos elementos radiantes individuais mostradas nas figuras 2 a 4. Na prática, isso é possível para cada período de repetição de impulsos do radar. Desse modo, forma-se na figura 1 a segunda dimensão, denominada azimute.