
Elaborazione adattiva spazio-temporale (STAP)

Figura 1: Spettro spazio-temporale

Elaborazione adattiva spazio-temporale (STAP)
Dai moderni sistemi radar aviotrasportati ci si aspetta che rilevino i bersagli desiderati anche in presenza di echi da bersagli fissi (clutter) e di emissioni interferenti (jamming). A causa del moto proprio dell’aeromobile, anche gli echi del clutter presentano uno spostamento Doppler. Questa frequenza Doppler è proporzionale alla rispettiva componente radiale della velocità relativa e dipende dall’angolo rispetto all’asse di movimento. La frequenza Doppler dei bersagli in lento movimento si trova generalmente nella parte dello spettro del clutter corrispondente al lobo principale, per cui non è possibile separarli unicamente mediante la frequenza Doppler, come avviene nei radar terrestri.
La separazione di tali echi del clutter dagli echi dei bersagli mobili può essere effettuata mediante Space-Time Adaptive Processing (STAP), cioè elaborazione adattiva spazio-temporale o filtraggio. Mediante STAP è quindi possibile rilevare, nella miscela di clutter e persino in condizioni di disturbo, oggetti che volano lentamente, il cui segnale di eco verrebbe altrimenti mascherato dai segnali interferenti. Se si utilizzano più sottoaperture sfalsate lungo la direzione di volo, il campo d’onda riflesso dal suolo viene campionato dalle singole sottoaperture con uno sfasamento temporale, e in condizioni ideali i segnali nei singoli canali differiscono soltanto per tale sfasamento. Tuttavia, i bersagli mobili con una componente radiale della velocità modificano durante questo intervallo la loro distanza dal sensore, per cui i segnali subiscono uno sfasamento e possono essere distinti dai segnali del clutter. Questo obiettivo viene raggiunto elaborando i segnali ricevuti su un piano spaziale e uno temporale. L’ambiente del segnale di eco di un bersaglio non viene più considerato soltanto linearmente nel tempo, ma viene confrontato anche in una seconda dimensione, in questo caso la variazione spaziale. (Per questo motivo, in alcune pubblicazioni questo metodo è definito processore bidimensionale.
Il requisito tecnico consiste nella presenza, sul lato ricevente, di più sensori (gruppi di antenne), disposti lungo la direzione di volo e dotati di canali di ricezione paralleli. Idealmente, anche il moto proprio dell’aeromobile è sincronizzato con il periodo di ripetizione degli impulsi. Se ciò non è possibile, il risultato può essere approssimato mediante la ponderazione dei segnali d’ingresso. Il segnale d’uscita è quindi una combinazione lineare oppure la somma dei segnali d’ingresso ponderati.
- Il termine „Adaptive“ significa che STAP calcola i coefficienti di ponderazione a partire dalle variabili dell’ambiente circostante il segnale di eco di un bersaglio.
- Il termine „Space“ indica la dipendenza della ponderazione dall’ambiente spaziale ricevuto con ritardo temporale dai diversi gruppi di antenne. In presenza di emissioni interferenti, STAP può individuare la direzione della sorgente di disturbo ed escluderla.
- Il termine „Time“ deriva dai segnali ricevuti da un gruppo di antenne durante più periodi di ripetizione degli impulsi. Idealmente, la sequenza di impulsi del clutter ricevuta da un gruppo di antenne posteriore è uguale a quella ricevuta dal gruppo di antenne anteriore nel periodo di impulsi precedente. Sebbene l’elaborazione sia simile al processamento a coppie di impulsi di un radar stazionario, il moto proprio dell’aeromobile e il relativo spostamento Doppler non lineare la rendono molto più complessa anche per gli echi dei bersagli fissi.
- Il processing STAP elabora lo spettro attuale del clutter e, confrontando lo spettro complessivo, può filtrare i segnali di eco di un bersaglio mobile che sono variati nel tempo e nello spazio.
I coefficienti di ponderazione adattati, calcolati da STAP mediante campionamento, vengono utilizzati in una matrice di covarianza inversa che rappresenta l’ambiente di rumore e dei bersagli fissi. Tuttavia, la precisione dei valori di questa matrice dipende dal fatto che la struttura degli echi del clutter non cambi durante l’elaborazione, cioè nell’arco di più periodi di ripetizione degli impulsi.
Spiegazioni
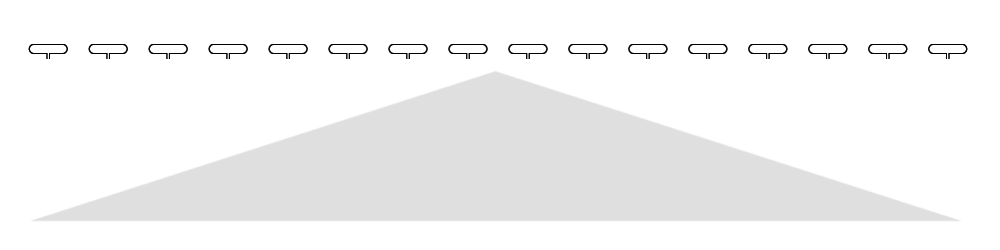
Figura 2: Rappresentazione della situazione iniziale

Come situazione iniziale si presuppone che si tratti sempre di un radar ad apertura sintetica. In pratica, esso funziona come un radar virtuale con un’ antenna phased array delle dimensioni dell’apertura sintetica, spesso lunga diversi chilometri. Tuttavia, i suoi singoli elementi radianti non funzionano in parallelo e contemporaneamente, bensì in successione temporale, in corrispondenza delle rispettive posizioni dell’aeromobile o del satellite lungo la traiettoria di volo. I dati grezzi vengono memorizzati temporaneamente e sono elaborati soltanto quando tutti i dati sono disponibili.
Questa situazione è rappresentata nella figura 2.
Come risultato, nella figura 1 si otterrebbe soltanto il diagramma colorato in blu.
Esso viene definito Doppler normalizzato,
poiché gli effetti delle variazioni di frequenza del segnale trasmesso
(diversità di frequenza e
modulazione intraimpulso)
sono già stati eliminati mediante calcolo.
In qualche punto di questo diagramma si trova quindi la traccia del bersaglio mobile,
ma a una distanza errata.
La sua distanza corretta verrebbe rappresentata se si trovasse esattamente nel massimo del diagramma,
ma in tal caso non avrebbe un moto proprio e sarebbe anch’esso un bersaglio fisso.

Figura 3: Passaggio intermedio per facilitare la comprensione

Supponiamo che, come mostrato nella figura 3, l’intero campo d’antenna sintetico venga suddiviso in due antenne indipendenti. In questo modo si generano praticamente due immagini radar successive nel tempo della stessa situazione al suolo. I bersagli fissi dovrebbero trovarsi ancora nella stessa posizione e produrre un segnale di eco con fase costante. Soltanto il bersaglio in lento movimento ha modificato leggermente la propria posizione. Spesso la variazione è così piccola che apparentemente continua a trovarsi nello stesso punto. Tuttavia, la fase della traccia calcolata del bersaglio è cambiata rispetto alla precedente posizione dell’antenna.
Da questa variazione di fase è possibile effettuare una
soppressione dei bersagli fissi,
come già descritto nel capitolo «Clutter radar nei sistemi radar coerenti».
Tuttavia, con questa configurazione ipotetica si ridurrebbe l’apertura sintetica utilizzabile,
provocando un significativo deterioramento della capacità di risoluzione.

Figura 4: Due posizioni virtuali dell’antenna lungo l’intera apertura sintetica

Poiché si tratta virtualmente di un’antenna phased array, nella successiva elaborazione dei segnali è possibile aggiungere mediante calcolo uno sfasamento ai dati grezzi per ogni posizione dell’elemento radiante. In questo modo l’antenna phased array orienterebbe elettronicamente il proprio diagramma. Ora entrambe le posizioni virtuali dell’antenna possono essere calcolate simultaneamente e consentire la soppressione dei bersagli fissi utilizzando la massima lunghezza dell’apertura sintetica. La frequenza di ripetizione degli impulsi dovrebbe essere adattata alla velocità di volo, affinché le distanze tra le posizioni rappresentate come singoli elementi radianti virtuali siano ottimali per le schiere di antenne. Come in una reale antenna phased array, i singoli insiemi di dati grezzi non vengono utilizzati tutti alla massima potenza. Dal centro verso i bordi dell’apertura sintetica, la potenza diminuisce, per esempio, secondo una funzione gaussiana. Questa ponderazione consente di ottenere un diagramma d’antenna stretto con lobi laterali ridotti.
Quanto qui rappresentato come esempio con soltanto due posizioni virtuali dell’antenna può essere eseguito con gli stessi dati grezzi per ciascuna delle posizioni ipotizzate dei singoli elementi radianti mostrate nelle figure da 2 a 4. In pratica, ciò è possibile per ogni periodo di ripetizione degli impulsi del radar. In questo modo, nella figura 1 si genera la seconda dimensione, denominata azimut.