
Przetwarzanie par impulsów
Przetwarzanie par impulsów to metoda tłumienia sygnałów echa od celów stacjonarnych. Na ekranach wyświetlane są tylko sygnały echa od celów ruchomych. Stąd angielski termin „moving target indication” (wskazanie celu ruchomego), powszechnie skracany do MTI.
Aby odróżnić cel ruchomy od obiektu stałego za pomocą częstotliwości Dopplera, należy porównać ze sobą co najmniej dwa okresy odchylenia. Ponieważ częstotliwość Dopplera (kilka herców) jest mała w porównaniu z częstotliwością nadawaną (wiele megaherców), porównanie faz jest technicznie lepszym rozwiązaniem niż bezpośrednie porównanie częstotliwości. Zapis odchylenia odbywa się na odpowiednich nośnikach pamięci, w przeszłości w specjalnych analogowych lampach próżniowych, później również za pomocą łańcucha kondensatorów (odległość: cyfrowa, sygnał: analogowy), a obecnie wyłącznie w cyfrowych komórkach pamięci.

Etap
echo
przesłanej
mocy
Rysunek 1: Schemat blokowy działania odbiornika spójnego z odbiorem

Etap
echo
przesłanej
mocy
Rysunek 1: Schemat blokowy działania odbiornika spójnego z odbiorem
Etap
echo
przesłanej
mocy
Rysunek 1: Schemat blokowy działania odbiornika spójnego z odbiorem (Obraz interaktywny)

Rysunek 2: Przesunięcie fazowe sygnału odebranego. Zmiana odległości r powoduje również zmianę przesunięcia fazowego.

Rysunek 2: Przesunięcie fazowe sygnału odebranego. Zmiana odległości r powoduje również zmianę przesunięcia fazowego.
Cóż, tłumienie stałego celu odbywa się poprzez porównanie faz echa odebranego przez kilka okresów impulsu (przetwarzanie par impulsów).
Jeśli relacja fazowa jest zawsze taka sama, nie ma różnicy faz, a cel zostanie stłumiony.
Jeśli cel się przesunął, różnica faz jest różna od zera, a cel zostanie wyświetlony na ekranie.
Aby uzyskać niezbędną częstotliwość odniesienia dla detektora fazy, precyzyjny
koherentny oscylator
(zwany „Coho”) jest synchronizowany z impulsem nadawczym o częstotliwości pośredniej, poddanym konwersji w dół.

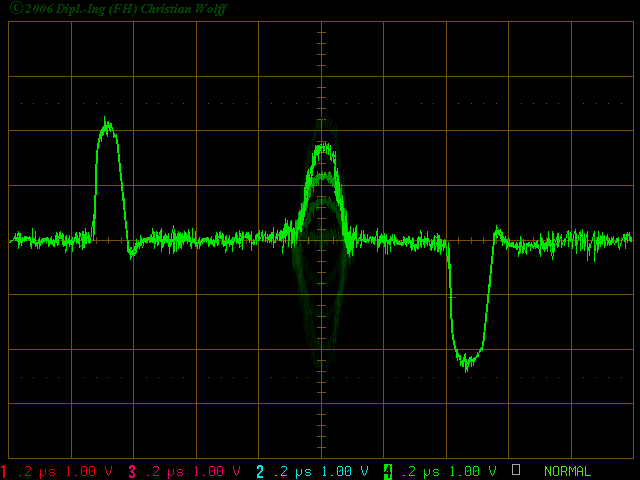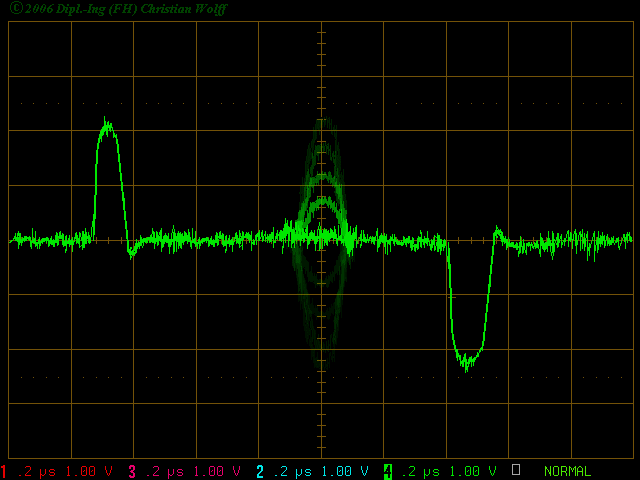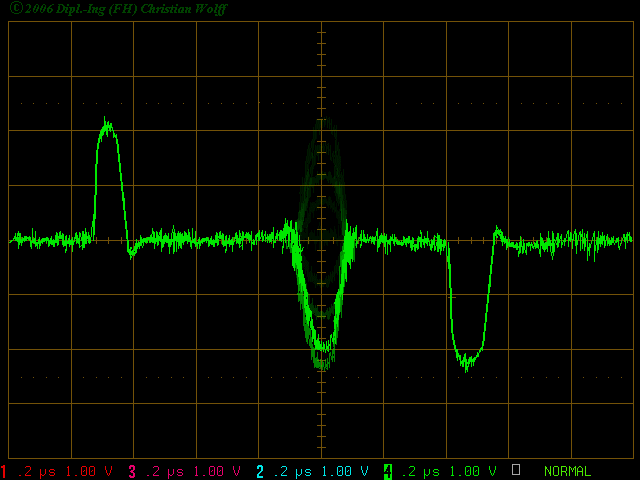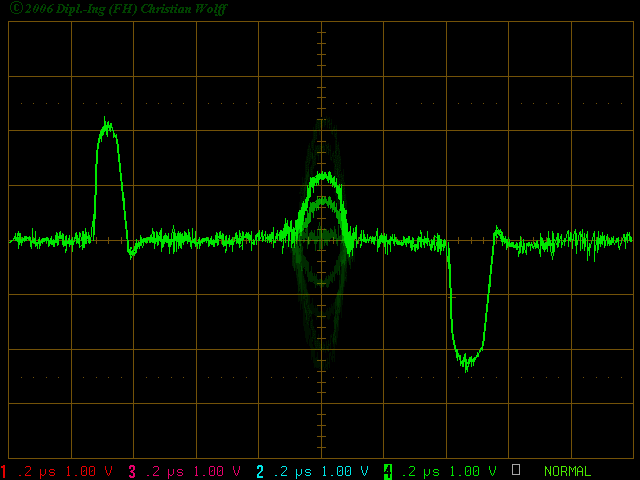
Rysunek 3: Oscylogram sygnału wyjściowego detektora fazy
Sygnał echa poruszającego się celu na wyjściu detektora fazy zmienia swoją wartość, a także polaryzację w każdym okresie impulsu. Sygnał stałego zakłócenia zachowuje swoją wartość i polaryzację w każdym okresie impulsu.
Okres impulsu jest przechowywany w pamięci. Ten etap pamięci ma komórkę pamięci dla każdej komórki zasięgu i opóźnia całe skanowanie o jeden okres impulsu (PRT). Oba okresy, rzeczywisty i poprzedni, prowadzą do ekstraktora. Wynikiem tego etapu jest różnica między sygnałami wejściowymi. Zakłócenia o stałej amplitudzie zostaną wyeliminowane. Cele ruchome przechodzą przez ten etap. W ten sposób cel ruchomy generuje sygnał wyjściowy, a stałe zakłócenia nie. (zobacz podpowiedź dotyczącą punktu testowego TP2 na rysunku 1!)
Opis modułów na schemacie blokowym

Rysunek 3: Sygnały echa stałych zakłóceń mają tę samą amplitudę impulsów i mogą zostać wyeliminowane:
magenta: wyjście detektora fazy (rzeczywisty okres)
zielony: wyjście pamięci (opóźniony okres)
niebieski: wyeliminowany sygnał wideo