
Rozproszenie częstotliwości Dopplera

platformy
Rysunek 1: Częstotliwość Dopplera punktów stałych podczas przelotu

platformy
Rysunek 1: Częstotliwość Dopplera punktów stałych podczas przelotu
Rozproszenie częstotliwości Dopplera
Gdy radar mija dwa punkty stałe (od B do A), częstotliwość Dopplera nakładana na sygnały echa zmienia się w sposób w przybliżeniu liniowy w stosunku do czasu. W punkcie, w którym prędkość promieniowa wynosi zero, częstotliwość Dopplera również będzie wynosić zero. Następnie ponownie wzrośnie, ale z znakiem ujemnym. Częstotliwość Dopplera będzie więc przypominać „chirp”. Szerokość pasma częstotliwości Dopplera (w tym przypadku zakres wszystkich oczekiwanych częstotliwości Dopplera) znajduje się pomiędzy dwoma skrajnymi wartościami w punktach A i B. Dla wąskiego kąta otwarcia jest ona określona jako:
| fD1 - fD2 = | 2v · φa | v = prędkość platformy φa = kąt otwarcia −3dB λ = długość fali radaru. |
(1) |
| λ |

Rysunek 2: Częstotliwość Dopplera ech stałych celów zależy od kierunku przy poruszającej się platformie radarowej (tutaj z prędkością 100 m/s)

Rysunek 2: Częstotliwość Dopplera ech stałych celów zależy od kierunku przy poruszającej się platformie radarowej (tutaj z prędkością 100 m/s)
Sygnały echa od stałych celów uzyskują częstotliwość Dopplera dzięki ruchowi platformy. Pomimo stałej prędkości lotu częstotliwość Dopplera nie jest stała, ale zmienia się wraz ze zmianą kąta (a tym samym prędkości promieniowej) podczas przelotu. Tylko w większej odległości bocznej od platformy zmianę częstotliwości Dopplera można uznać za w przybliżeniu liniową.
Stałe cele na ziemi mają charakterystyczny przebieg zmiany częstotliwości Dopplera w zależności od ich odległości od toru lotu platformy radarowej. Im dalej punkt znajduje się od tego toru lotu, tym mniejsze jest pasmo częstotliwości Dopplera. Na podstawie tego zakresu można nawet określić odległość. Ten rodzaj pomiaru odległości oraz zmierzony czas przebiegu dla odległości ukośnej tworzą razem trójwymiarowy obraz powierzchni ziemi.
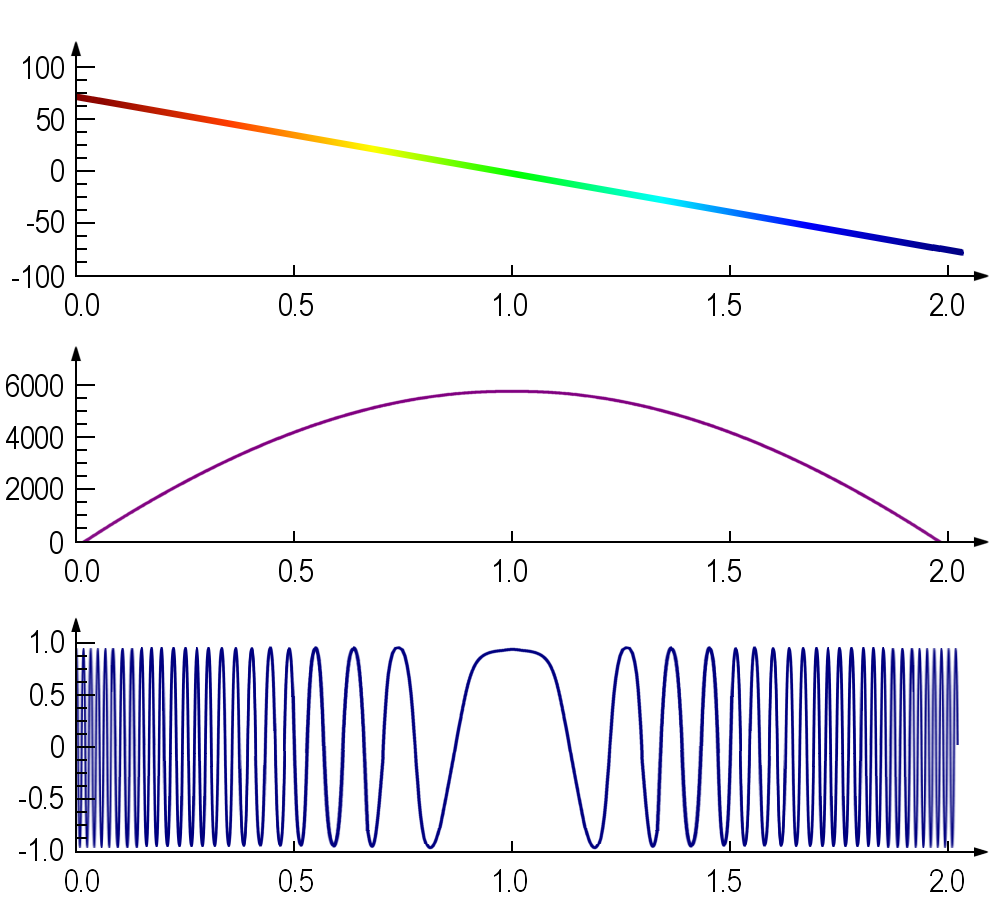
Rysunek 3: Przebieg częstotliwości, fazy i amplitudy sygnału azymutu dla punktu celem

Rysunek 3: Przebieg częstotliwości, fazy i amplitudy sygnału azymutu dla punktu celem
Ruchome cele w syntetycznej aperturze
Procesor sygnału dla apertury syntetycznej działa w oparciu o założenie, że punkty odbijające krajobraz są stacjonarne w trakcie trwania pomiaru. Każdy punkt w widocznym krajobrazie charakteryzuje się unikalną zmianą przebiegu fazowego sygnału echa z różnych pozycji SAR. Ta wyjątkowość jest wykorzystywana odwrotnie, aby na podstawie przebiegu fazowego wywnioskować położenie odbijającego obiektu, jednak warunek ten dotyczy dwóch punktów, które znajdują się symetrycznie po lewej i prawej stronie trasy lotu rzutowanej na powierzchnię ziemi.
Jeśli przebieg fazowy nakłada się na przesunięcie fazowe spowodowane ruchem własnym celu, w zależności od specyfiki tego ruchu (kierunek, prędkość) powstają zjawiska, które mogą obejmować proste przesunięcie wyświetlanej lokalizacji, zamazany rysunek, a nawet całkowitą nieostrość, która sprawia, że znak celu staje się niewidoczny. Zjawisko to jest widoczne na mapach radarowych, na których na przykład statki płynące z pełną prędkością są wyświetlane kilkadziesiąt metrów od swojej fali dziobowej lub kolej jest wyświetlana obok torów. Te ruchome cele można analizować poprzez badanie zmiany częstotliwości Dopplera w czasie i skupiać je w ostrym punkcie obrazu. Umożliwia to również odróżnienie tych ruchomych celów od stacjonarnych punktów obrazu tła, a tym samym skorygowanie ich przesunięcia pozycji w zależności od kursu i prędkości własnej.