
匹配滤波器
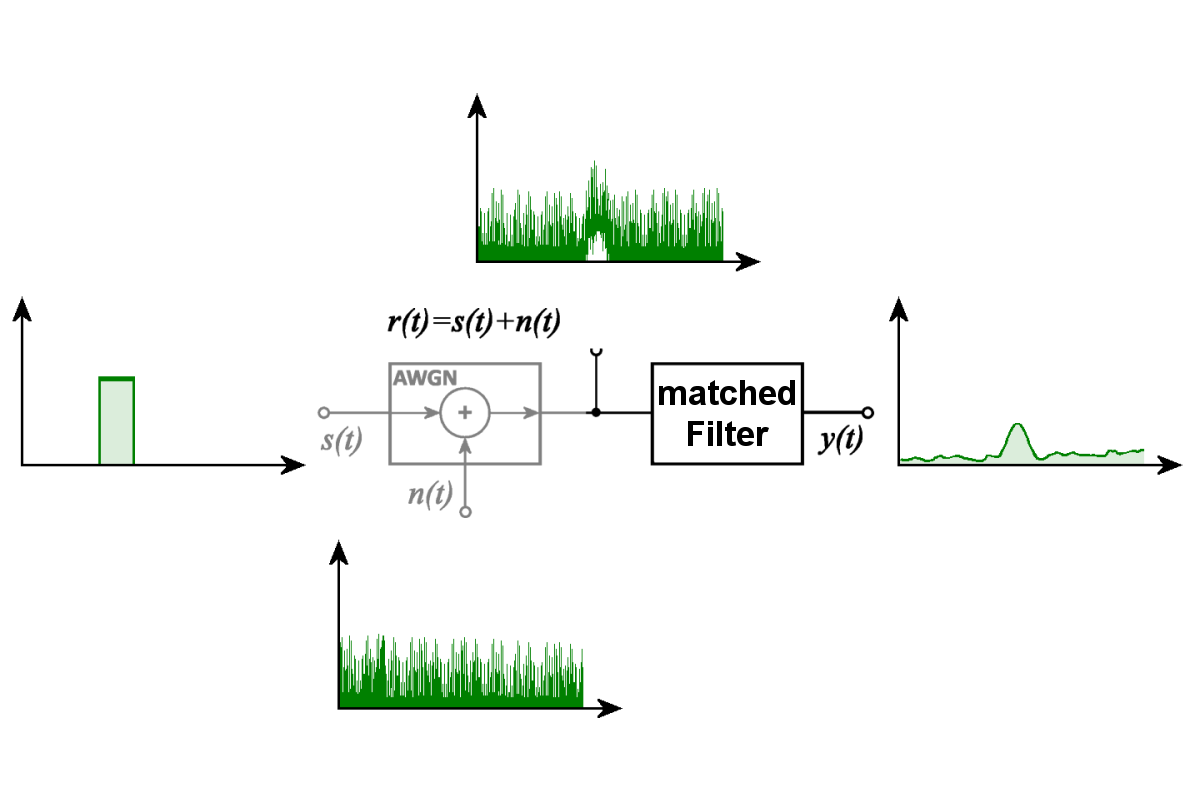
图1:匹配滤波器从加性高斯白噪声(AWGN)中突出已知信号。
匹配滤波器
匹配滤波器(英文:Matched Filter,又称最佳滤波器)是一种 针对某种预先假定为已知的信号波形进行匹配的滤波器。 即使这种信号受到噪声干扰,也可以利用匹配滤波器将其检测出来。 在规定条件下,它能够使滤波器输出端某一特定采样时刻的 信噪比 (英文:signal-to-noise ratio,SNR)达到最大值。 这种最佳特性适用于已知的假定信号波形以及加性白噪声条件。 匹配滤波器还可用于确定接收信号的时间位置, 并在适当条件下估计其幅度。
 视频版本
图 1通过一个理想化示例说明了这一原理。 一个已知的矩形脉冲 s(t) 与噪声信号 n(t) 叠加。 这里假定噪声为加性高斯白噪声 (英文:Additive White Gaussian Noise,AWGN)。 因此,得到的接收信号 r(t) 同时包含原始脉冲和噪声。 在受到噪声干扰的信号波形中,原始脉冲几乎无法辨认。 但是,经过匹配滤波器处理后,输出端会出现一个明显的峰值。 这并不意味着噪声被完全消除,而是已知信号相对于噪声背景更加突出。
匹配滤波器的工作原理
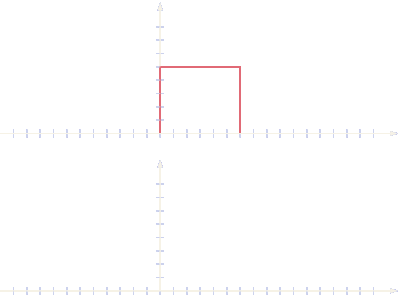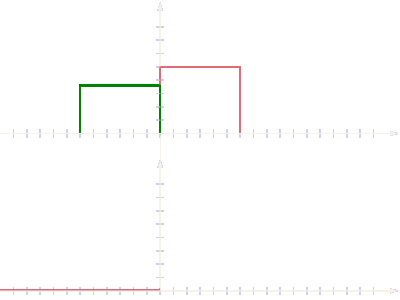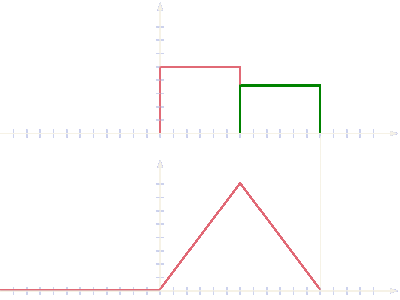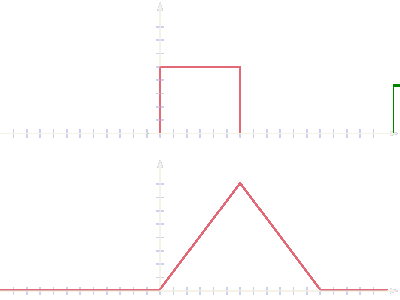
匹配滤波器的工作原理是将接收到的信号与已知信号波形进行比较。 为此,利用比较信号在时间上反转、对于复数信号还需取复共轭的波形,对接收信号进行滤波。 这一过程等效于互相关运算。 在计算过程中,两个信号的相对时间位置不断变化, 并针对每一个时间位移计算相应的相关值。
图 2一个简单的思想实验 利用理想矩形脉冲说明了这一过程。 当两个相同的矩形脉冲在时间上完全不重叠时, 不会产生相关贡献。 随着重叠部分增大,相关值随之增加。 当两个脉冲在时间上完全对齐时,相关值达到最大值。 继续移动其中一个脉冲,相关值又会逐渐减小。 因此,两个相同理想矩形脉冲的相关响应呈三角形。
对于更复杂的信号波形,比较过程仍然遵循相同的数学原理。 相关峰值表明接收信号与假定信号波形在哪一个时间位移处最为吻合。 例如,可以根据这个时间位移确定雷达回波的传播时间。 同时,已知信号分量的能量得到集中, 从而在规定条件下获得尽可能有利的信噪比。 但这并不意味着接收信号的其他所有特性也得到了最佳处理。
为什么雷达回波的波形是未知的?
在雷达设备中,发射信号的波形是已知的。 但是,实际接收到的回波波形通常是未知的。 如果回波仅仅是发射信号经过时间延迟和幅度衰减后的副本, 就可以针对这一已知波形设计最佳匹配滤波器。 然而,对于真实雷达目标,发射信号会在传播和反射过程中发生变化。
这些变化恰恰包含了雷达希望从目标获取的信息。 例如,目标运动的信息可以表现为多普勒频移。 扩展目标上的不同散射中心可能产生具有不同时间延迟的部分反射信号, 从而改变回波的脉冲形状和持续时间。 接收电磁波的相位、幅度分布和极化状态 也可能与发射信号不同。
其他影响还包括多径传播、不同反射分量之间的干涉、 随时间变化的反射特性以及目标各部分的运动。 因此,一个接收到的雷达回波可能包含多个信号分量, 这些分量具有不同的传播时间、幅度、相位和多普勒频率。 哪些特性对信号处理最重要, 取决于雷达设备所承担的具体任务。
有关利用这些差异获取目标信息的内容,在 雷达信号中的信息 一章中有更详细的介绍。 这给匹配滤波器带来了一个根本性问题: 滤波器只能针对某一种假定信号波形实现最佳匹配。 如果实际回波与这一波形存在差异, 原有的匹配条件就不再能够完全满足。
多普勒频移的影响
一个特别重要的影响因素是 多普勒效应。 目标的径向速度会引起接收回波信号的频率变化。 对于经过调制的发射脉冲,这种频率偏移可能导致 接收信号的时间相位关系与滤波器所假定的信号波形 不再一致。 因此,相关峰值可能降低,其出现的时间位置也可能发生变化。
多普勒频率对处理结果的影响程度, 取决于所采用的信号波形及其持续时间。 某些信号波形对多普勒频移相对不敏感。 另一些信号波形即使出现很小的频率偏差, 也会使匹配滤波器的输出响应发生明显变化。 时间延迟与多普勒频率之间的这种关系 可以通过模糊函数来描述。
在 直升机识别 中,这一问题表现得尤其明显。 回波不仅包含由整个直升机的径向速度产生的多普勒频率。 旋转的旋翼叶片还会产生随时间变化的附加多普勒分量, 这些分量称为微多普勒。 因此,最终的回波信号并不具有单一的多普勒频率, 单个匹配滤波器也就难以直接对其实现最佳匹配。
一种可能的解决方案是为不同的假定多普勒频率设置多个匹配滤波器。 每个滤波器处理同一个接收信号, 但分别针对不同的频率偏移进行匹配。 通过这种方式,可以确定在所考察的各种假设条件下, 哪一个滤波器与实际回波最为吻合。
滤波器组与并行信号处理

选择电路
图3:多个匹配滤波器的并联结构

选择电路
图2:多个匹配滤波器的并联结构
图 3图 2 展示了多个匹配滤波器的并联结构。 每个滤波器都针对预期信号波形的一种特定形式进行匹配, 例如不同的多普勒频率。 随后,各个滤波器的输出信号被相互比较。 后级的最大值选择(Greatest-Of)电路 可以按照所采用的评价准则,选出数值最大的输出信号。
但是,最大的输出幅度并不总是意味着最佳信噪比。 当各个滤波器支路的噪声功率或增益不同时,尤其如此。 因此,为了进行有意义的比较, 必须对各支路的输出进行适当归一化, 或采用统一的检测判据进行评价。
现代雷达设备可以同时使用大量这样的滤波器。 由于数字信号处理技术能够较方便地实现所需的滤波运算, 滤波器组如今通常通过软件或数字信号处理器实现。 因此,图中所示的结构并不一定需要 由同等数量的独立模拟滤波器电路组成。
匹配滤波器在脉冲压缩中的应用

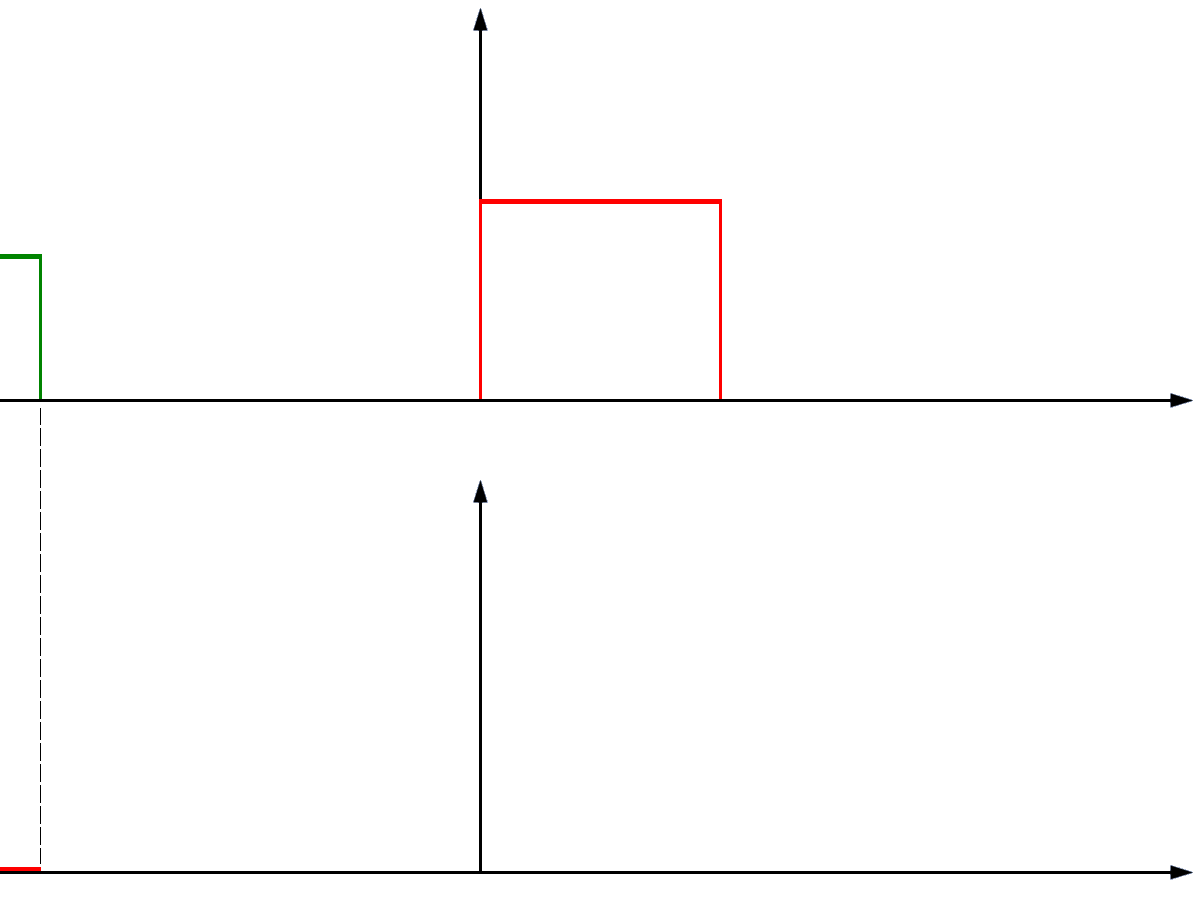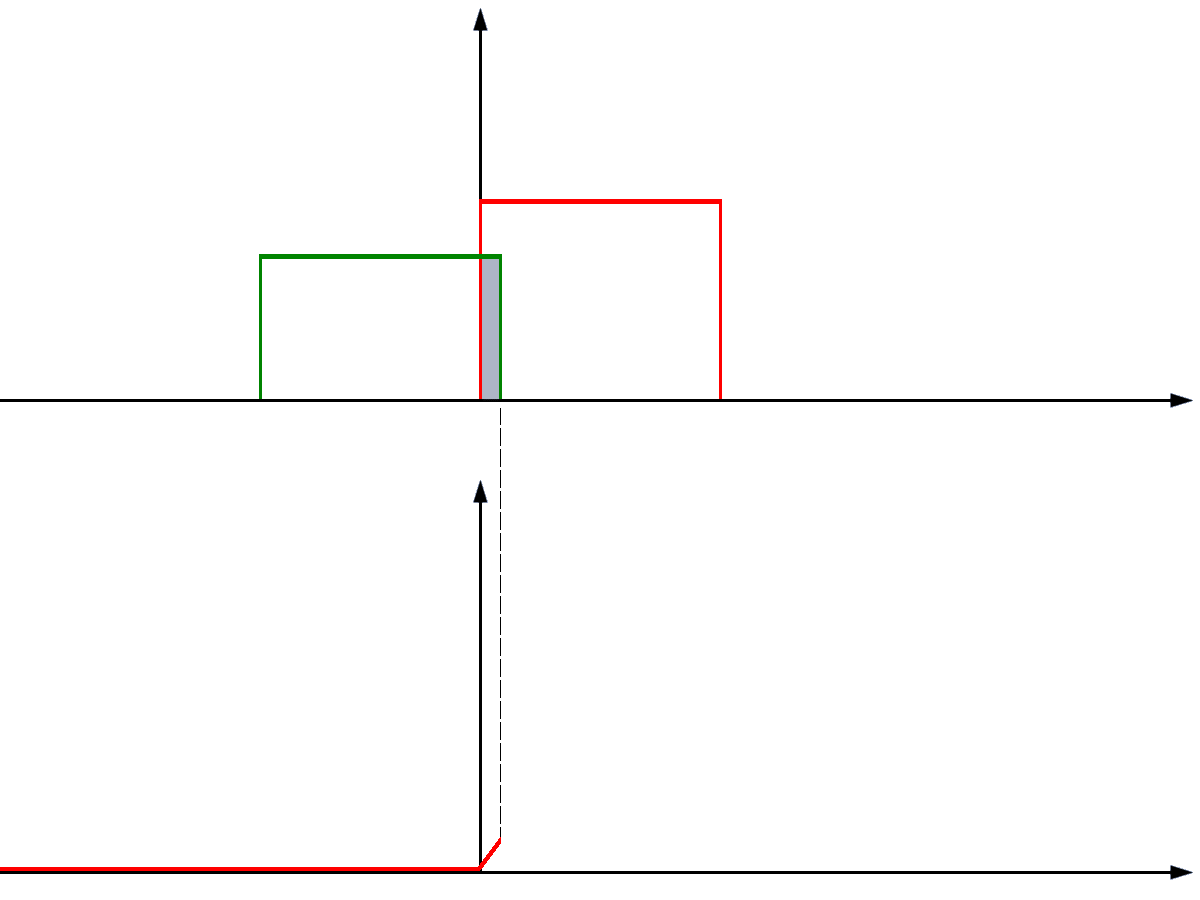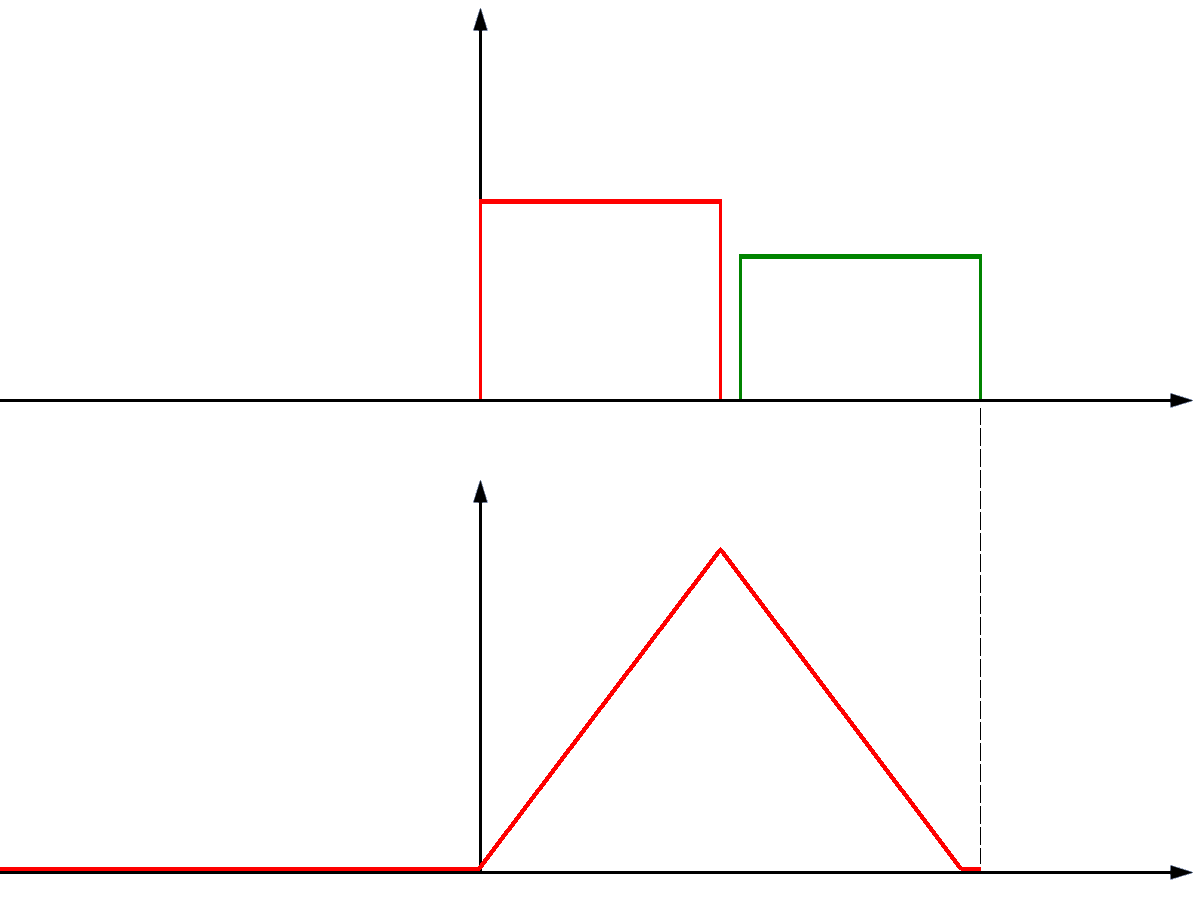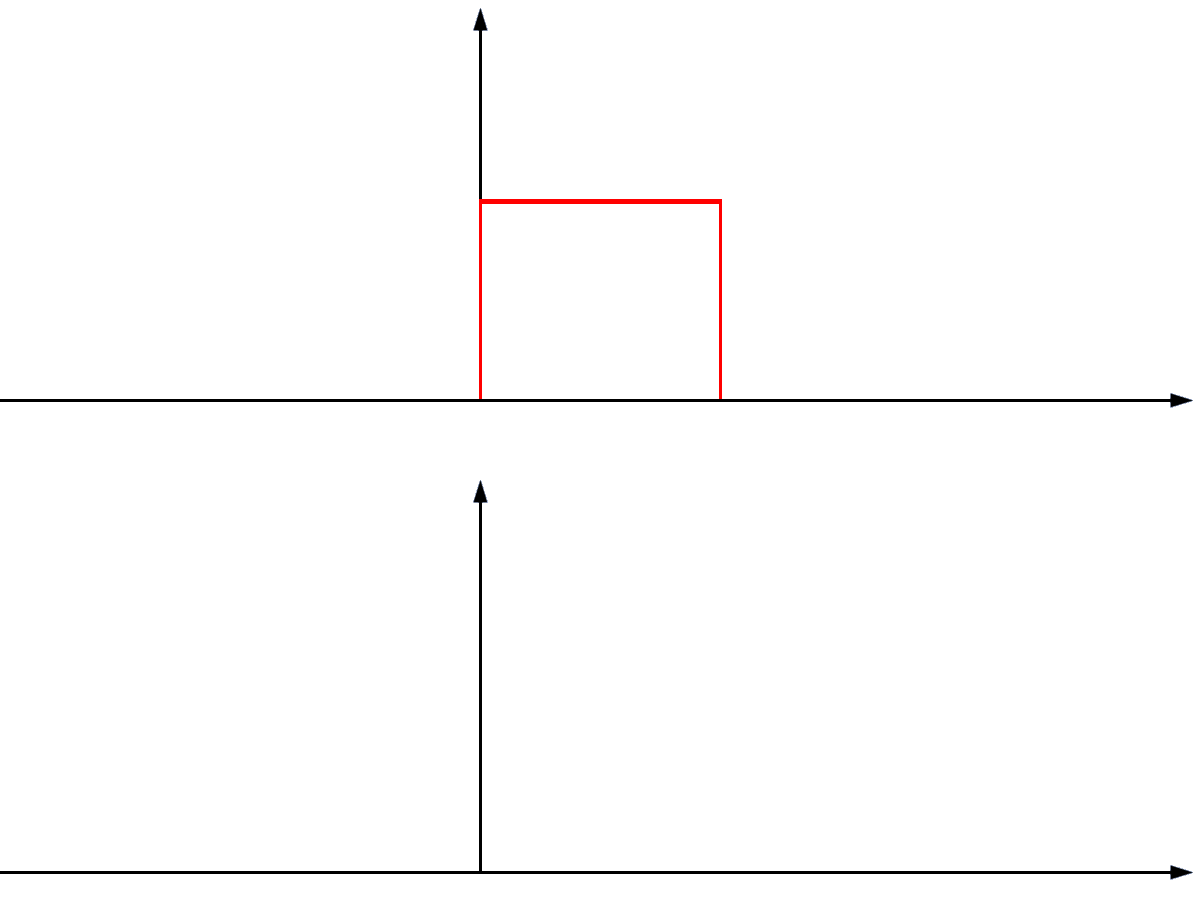

图3:脉冲压缩电路原理图——匹配滤波器的一个实例
匹配滤波器的一项重要应用是 脉冲压缩。 这种技术使用持续时间较长的发射脉冲,并按照已知规律 在脉冲持续期间改变其频率或相位。 接收信号经过与这种调制方式相匹配的滤波器处理。 由此,长接收脉冲中所包含的信号能量 被集中到一个相对较窄的相关峰值中。
图 4图 3 中的原理图展示了脉冲压缩的一种可能实现方式。 接收信号被分成多个子频带。 通过不同长度的延迟,使相应的信号分量 在时间上得到对齐,从而尽可能同时到达各个求和级。 当信号符合预定波形时,这些分量相加形成一个明显的输出脉冲。 因此,该图展示了相关运算原理的一种可能的技术实现方式。
脉冲压缩能够将较大的发射脉冲能量 与良好的距离分辨力结合起来。 但是,其前提是滤波所采用的参考波形 与实际接收信号足够吻合。 多普勒频移或脉冲形状的变化都可能影响处理结果。 这种影响的程度取决于所采用的调制方式。
对于理想化的静止点目标,可以近似认为接收信号 是发射信号经过时间延迟和幅度衰减后的副本。 在这种情况下,匹配滤波器能够获得特别有利的工作条件。 但是,对于运动目标或扩展目标,可能存在各种偏差, 在设计脉冲压缩电路时必须考虑这些影响。
失配滤波器
在系统设计中,最大的输出信噪比并不总是最重要的目标。 例如,在脉冲压缩中,相关响应的旁瓣 可能妨碍对强目标附近弱目标的检测。 因此,有时会采用传递函数 有意偏离最佳匹配条件的滤波器。 这种滤波器称为失配滤波器(Mismatched Filter)。
例如,使用失配滤波器可以降低 脉冲压缩响应中的旁瓣。 为此,可能需要接受相对于理想匹配滤波器 而言一定程度的信噪比损失。 因此,这是一种在不同信号处理要求之间进行的有意折中, 而不是简单地为某个附加多普勒频率设置滤波器。
例如,气象雷达可能对时间旁瓣的抑制提出特别高的要求。 这类雷达不仅需要检测单个目标, 还必须尽可能准确地测量后向散射信号的空间分布。 时间旁瓣可能使强降水回波的能量 看起来分布到相邻距离区域,从而造成测量误差。 在此类应用中,较低的旁瓣功率 可能比理论上能够达到的最大信噪比更加重要。
匹配接收机
匹配原理也可以应用于整个接收通道。 此时,不仅要考虑单个滤波器的特性, 还要考虑接收电路的带宽和噪声特性等因素。 对于不同的接收信号, 采用不同的 接收机带宽 设置可能更加合适。
这种针对预期信号波形和接收条件进行匹配设计的接收机 称为匹配接收机(Matched Receiver)。 这一术语表示针对特定任务 对整个接收系统进行优化。 但是,这种匹配也只有在相应的 信号和噪声条件下才能达到最佳效果。
在雷达信号处理中的意义
匹配滤波器是提高噪声背景中 微弱信号检测能力的重要方法。 它的主要优势在于能够利用 预期信号已知的时间结构进行处理。 但是,对于未知回波可能出现的各种变化, 单个滤波器不可能同时实现最佳匹配。
因此,在实际应用中,根据具体任务, 通常需要采用滤波器组、不同的信号模型或附加处理方法。 必须区分两个不同的目标:一是尽可能可靠地检测目标, 二是从目标回波中提取更多信息。 对于某个特定的匹配滤波器而言,接收信号的变化 可能意味着不希望出现的失配, 但同时也可能包含有关目标特性或运动状态的重要信息。
如果希望通过实验进一步了解匹配滤波器的工作过程, 可以使用 匹配滤波器仿真器。 其中提供了多种输入信号示例, 也可以使用自定义信号波形进行处理。