
Шта је GPR?
Ground penetrating radar

и дисплеј
предајник,
пријемник и
антене
Слика 1: Ground Penetrating Radar у раду,
© 2010 Swedish History Museum, Stockholm

и дисплеј
предајник, пријемник
и антене
Слика 1: Ground Penetrating Radar у раду,
© 2010 Swedish History Museum, Stockholm

wavelet
Слика 2: Изабрана средишња фреквенција увек представља компромис између дубине продирања и резолуционе моћи

wavelet
Слика 2: Изабрана средишња фреквенција увек представља компромис између дубине продирања и резолуционе моћи
Ground penetrating radar
Ground Penetrating Radar (GPR) (српски: радар за испитивање подземља) је геофизичка метода испитивања за откривање и картографисање објеката или слојева који су закопани или сакривени у оптички непрозирним структурама (на пример у земљишту, бетону, зидовима, асфалту, камену, дрвету или леду). Ова недеструктивна метода испитивања користи се још од седамдесетих година прошлог века у заштити животне средине, машинству и археологији. GPR је успешан пример примене ултраширокопојасног радара. Типичан радар за испитивање подземља са дубином продирања до једног метра може радити у фреквенцијском опсегу од 300 MHz до 3 300 MHz. Он омогућава бржа, једноставнија и јефтинија испитивања од многих других метода. Густина зрачења је потпуно безопасна. Типична просечна предајна снага износи само неколико миливата.
Принцип рада
Радар за испитивање подземља користи електромагнетну енергију за добијање информација о подлози. Енергија се усмерава надоле у тло и одбија се од нехомогености и граничних слојева различите проводљивости назад ка пријемнику. На основу времена простирања између предајног и ехо-сигнала може се израчунати дубина те нехомогености. У зависности од типа радара и услова простирања, радар за испитивање подземља може приказати пресек подлоге до дубина од више десетина метара.
Са техничке тачке гледишта, радари за испитивање подземља могу се поделити у две различите класе. Ако радар емитује импулсни сигнал, онда се назива импулсни радар. Ови радарски уређаји имају пријемник са високом учестаношћу узорковања и могу директно радити у временском домену. Да би се постигла велика ширина опсега, импулси морају бити изузетно кратки, типично у подручју од неколико наносекунди или чак краћи. Често се доња гранична фреквенција приближава нули како би се добила велика ширина опсега. У том случају се у предајнику више не модулише носећа фреквенција, већ се високонапонски импулс (типично између 20 и 200 волти) директно доводи на антену. Таква врста импулса назива се базнопојасни импулс. Његов облик подсећа на „мексички шешир“ и математички се описује као негативни нормализовани други извод Гаусове функције.

импулс
импулс
импулс
Радари за испитивање подземља који емитују фреквенцију која се постепено или континуално мења и обрађују разлику фреквенција (или разлику фазе) између тренутно емитованог и са закашњењем примљеног сигнала, раде у фреквенцијском домену. То су најчешће фреквенцијски модулисани радари са непрекидним таласом са степенастом променом фреквенције (SFCW радар). Такви радари су конструкционо много једноставнији и самим тим јефтинији од импулсних радара, али су знатно спорији. Време простирања се одређује из измерених фреквенција применом брзе Фуријеове трансформације. Захваљујући могућности интеграције ехо-сигнала током дужег временског периода, имају бољи однос сигнал-шум од импулсних радара.
Избор фреквенцијског опсега представља компромис између могуће дубине продирања и резолуционе моћи. Материјал тла има карактеристике нископропусног филтра. Ниже фреквенције могу продрети дубље него више фреквенције. Са друге стране, више фреквенције обезбеђују бољу резолуцију. Предајни сигнал се у различитим слојевима земљишта различито пригушује. Најтеже је продрети кроз влажну глину, а најлакше кроз сув песак. Најмања величина објекта коју радар може да открије повећава се са смањењем фреквенције. Слика 2 даје груб преглед тог односа: при 1 MHz радар би могао откривати објекте на дубинама од 30 до 40 метара, али само ако су већи од 2 метра. За вертикалну резолуцију одлучујућа је ефективна ширина опсега примљеног сигнала. Хоризонтална резолуција одређена је карактеристикама зрачења употребљене антене. Она се може незнатно побољшати употребом метода обраде радарских сигнала које, слично радару са синтетичком апертуром (SAR), повезују ехо-сигнале добијене са више положаја радара за испитивање подземља. Нажалост, ове методе код радара за испитивање подземља нису толико успешне као код SAR-а, јер брзина простирања у земљишту није хомогена и неопходне фазне корекције могу се само процењивати.
У оквиру коришћеног фреквенцијског опсега налазе се и бројне мобилне комуникационе мреже, чије електромагнетно поље може осетљиво ометати GPR. Корисник треба да води рачуна да током мерења његов мобилни телефон буде пребачен у режим лета. Један од начина за смањење таквих сметњи је фазно кодирана модулација. Међутим, ова врста модулације могућа је само код ускопојасног FMCW радара.

Слика 3: Овде је више A-scan приказа спојено у једноставан B-scan. Позитивни део импулса је приказан бојом и сада може да симулира модулацију осветљености B-scope приказа.

Слика 3: Овде је више A-scan приказа спојено у једноставан B-scan. Позитивни део импулса је приказан бојом и сада може да симулира модулацију осветљености B-scan приказа.
Обрада радарских сигнала
У смеру кретања формира се сирова слика из радарских података. Она представља пресек терена. Пошто антене због ниских фреквенција и потребне ширине опсега не могу имати изражену усмереност, сви објекти у тлу дају ехо-сигнал већ и пре него што се нађу непосредно испод радара. Тај ехо-сигнал се ипак приказује тачно испод радара. Због веће косе даљине тај ехо се приказује на већој дубини него што стварно јесте. При преласку преко рефлектујућег објекта настаје хиперболични знак циља. Стварни положај објекта налази се у темену хиперболе. На сировој слици увек је приказана најмање једна непрекидна линија близу површине, која потиче од директне везе између предајне и пријемне антене кроз ваздух, а затим и друга линија која потиче од директног таласа у земљишту.
Помоћу одговарајућег софтвера ова слика се може обрадити великим бројем филтера тако да се добију стварни положаји објеката. Ови филтери смањују губитке услед расејања, шум, као и појаву која се и овде назива земаљски клатер (Ground Clutter), односно сметње изазване различитим нехомогеностима које у ствари нису објекти. Истовремено се фактор појачања може повећавати у зависности од времена простирања, како би се компензовало пригушење у тлу.
Прерачунавање времена простирања у растојање, односно дубину, није тако једноставно. Брзина простирања електромагнетних таласа у земљишту веома варира. У сувом земљишту брзина простирања је само око половине брзине у ваздуху. У влажном песку она се смањује чак на четвртину, а у води на нешто више од једне десетине. Ове разлике морају бити познате и могу се проценити, на пример, мерењем електричног отпора или поређењем са сеизмолошким мерењима. Коначну потврду ипак може дати само бушотина са узорковањем језгра.
Резултат једног појединачног радарског мерења може се приказати као A-Scan на осцилоскопу. На X-оси приказана је временска скала, а на Y-оси амплитуде закашњелих импулса. Од више таквих појединачних мерења може се формирати B-Scan. На X-оси се приказује пут који је радар прешао, а на Y-оси временска скала. Ехо-сигнали се затим приказују модулацијом осветљености или употребом лажних боја. Такав B-Scan представља пресек земљишта дуж путање кретања радара. Од више таквих паралелних пресека може се формирати карта са погледом одозго на испитивано подручје, такозвани C-Scan, при чему обе осе представљају растојања на испитиваном терену. Сви ови прикази у литератури се називају радарограм. Појмове A-Scan, B-Scan и C-Scan не треба мешати са A-Scope, B-Scope и C-Scope као приказним уређајима осматрачких радара и радара за доделу циљева.

као зрачници
између напајања
и параболичког рефлектора
Слика 4: Конструкција импулсне зрачеће антене (IRA)

као зрачници
између напајања
и параболичког рефлектора
Слика 4: Конструкција импулсне зрачеће антене (IRA)
Импулсне зрачеће антене
Код GPR система који раде у фреквенцијском домену избор антене није критичан. Њена ширина опсега треба само да покрива коришћени фреквенцијски опсег. Код импулсних радара који раде у временском домену избор антене је сложенији. Антена мора имати исто фазно средиште за све фреквенције у опсегу, како не би мењала облик импулса. Због тога је, на пример, логаритамско-периодична антена мање погодна. Поред тога, код преносивих уређаја мора се водити рачуна о малим геометријским димензијама, како уређај не би био превише незграпан за употребу.
Посебно за примене ултрашироког опсега развијене су импулсне зрачеће антене (IRA, од енгл. Impulse Radiating Antenna). Оне се састоје од дипола, на пример израђеног од конусног проводног материјала, постављеног испред параболичког рефлектора. Имају добру усмереност и омогућавају веома високу вршну јачину поља. При пречнику од 0,8 m њихова ширина опсега покрива подручје од 0,2 до 6 GHz. Захваљујући отпорничком прелазу између оба крака зрачника и параболичког рефлектора, избегавају се рефлексије високофреквентних компоненти импулса на самом зрачнику. У поређењу са електрично еквивалентним линеарним конусним рогом, IRA је знатно компактније конструкције.
Примене
GPR постоји у облику преносивих уређаја који се могу ручно водити по тлу или зидовима. Такви уређаји су погодни и за испитивање неметалних материјала на присуство пукотина или шупљина. Већи системи могу се вући по земљи на саоницама или бити смештени у мала колица која гура једна особа. Кућишта и транспортна средства треба, ако је могуће, да буду израђена од неметалних материјала, како не би утицала на рад система. Уградња у моторна возила је такође могућа, али се у том случају антена поставља на неметални носач далеко испред хаубе или далеко иза задњег дела возила. Радар за испитивање подземља може се транспортовати и као спољни терет хеликоптера, као што је систем „HERA“ (HE licopter RA dar) швајцарске компаније RST.
GPR систем MARSIS представља стални део свемирске сонде Mars Express и испитује тло Марса до дубине од 5 km користећи фреквенције од 1,8 до 5 MHz. Удаљеност антене од површине Марса износи између 300 и највише 800 km.
GPR се, између осталог, користи за испитивање водоносних слојева, мерење дебљине стенских маса, слојева наслага и дубине воде, као и за откривање пећина. Друге области примене обухватају картографисање цевовода, канализационих шахтова, каблова и стенских блокова. Комбинација са другим методама испитивања, као што су сеизмолошка мерења и мерења електричног отпора, смањује неизвесности при одређивању узрока рефлексија.
Галерија слика археолошке примене радара за испитивање подземља
Радарско испитивање у Јапану које је водио Dean Goodman приказује кружну гробну хумку са сахраном у њој, која је јасно видљива у доњем слоју на слици 6. Слика 7 представља тродимензионални пресек гробне коморе коју је Dean Goodman открио у једној гробној хумци на острву Кјушу у Јапану. Она је садржала остатке самураја са бројним гробним прилозима, укључујући и бронзане мачеве. (Извор слика: Dean Goodman)

Слика 5: старији Ground Penetrating Radar у раду
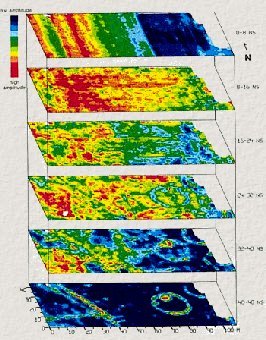


Слика 7: 3Д приказ
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић