
Co je to georadar?
Georadar

a displej
vysílač,
přijímač
a antény
vzdálenosti
Obrázek 1: Georadar v akci,
© 2010 Švédské historické muzeum, Stockholm

a displej
vysílač,
přijímač
a antény
vzdálenosti
Obrázek 1: Georadar v akci,
© 2010 Švédské historické muzeum, Stockholm

„Mexican Hat“
Obrázek 2: Použitá střední frekvence je vždy kompromisem mezi hloubkou proniknutí a rozlišovací schopností.

„Mexican Hat“
Obrázek 2: Použitá střední frekvence je vždy kompromisem mezi hloubkou proniknutí a rozlišovací schopností.
Georadar
Georadar (anglicky: Ground Penetrating Radar, GPR) je geofyzikální vyšetřovací metoda, která slouží k lokalizaci a mapování objektů nebo vrstev zakopaných nebo skrytých v opticky neprůhledné struktuře (například v zemi, betonu, zdivu, asfaltu, kameni, dřevě nebo ledu). Tato nedestruktivní vyšetřovací metoda se používá od 70. let 20. století pro výzkum životního prostředí, ve strojírenství a archeologii. Georadar je úspěšným příkladem použití jako ultraširokopásmový radar (UWB). Typický georadar s hloubkou proniknutí až jeden metr může pracovat v frekvenčním rozsahu od 300 MHz do 3300 MHz. Umožňuje rychlejší, jednodušší a levnější zkoušky než jiné metody zkoušení. Hustota záření je naprosto bezpečné. Typický průměrný vysílací výkon se pohybuje v řádu několika miliwattů. To je mnohem méně než u mobilního telefonu.
Princip fungování
Georadar využívá elektromagnetickou energii k získání informací o podloží. Energie je vyzařována směrem dolů do půdy a odráží se zpět k přijímači od nehomogenit a mezivrstev s různou vodivostí. Z doby mezi vysílacím signálem a echo signálem lze vypočítat hloubku této nehomogenity. V závislosti na typu radaru a podmínkách šíření je georadar schopen zobrazit průřez podzemím až do hloubky několika desítek metrů.
Z technického hlediska lze georadary rozdělit do dvou různých tříd. Pokud georadar vysílá pulzní signál, nazývá se pulzní radar. Tyto radary mají přijímač s vysokou vzorkovací frekvencí a mohou pracovat přímo v časové oblasti. Aby bylo možné dosáhnout velké šířky pásma, musí být tyto pulzy extrémně krátké, obvykle v řádu několika nanosekund nebo dokonce ještě kratší. Často se dolní mezní frekvence přibližuje nule, aby se dosáhlo velkého pásma. V tomto případě se ve vysílači již nemoduluje nosná frekvence, ale na anténu se přímo přivádí vysokonapěťový impuls (obvykle mezi 20 a 200 volty). Výsledný typ impulsu se nazývá videoimpuls v základním pásmu. Jeho tvar připomíná „mexický klobouk“ („Mexican Hat“) a matematicky se popisuje jako negativní normovaná druhá derivace zvonové křivky (Gaussova funkce).

modulovaný
modulovaný
Georadary, které vysílají postupně nebo plynule se měnící frekvenci a zpracovávají rozdílové frekvence (nebo rozdílové fáze) mezi aktuálně vysílaným a zpožděně přijatým signálem, pracují ve frekvenční doméně. Jedná se většinou o frekvenčně modulované radary s kontinuálním signálem a postupnou změnou frekvence (SFCW-радар). Takové radary mají mnohem jednodušší konstrukci a jsou tedy levnější než impulsní radary, ale také mnohem pomalejší. Doba běhu se určuje z naměřených frekvencí pomocí rychlé Fourierovy transformace. Díky možnosti integrovat echo signály po delší dobu mají lepší poměr signálu k šumu než pulzní radary.
Volba frekvenčního rozsahu je kompromisem mezi možnou hloubkou proniknutí a rozlišovací schopností. Půdní materiál má charakter hlubokopásmového filtru. Nižší frekvence do něj mohou proniknout hlouběji než vyšší frekvence. Vyšší frekvence však nabízejí lepší rozlišovací schopnost. Vysílaný signál je v různých vrstvách zeminy také různě silně tluměn. Nejtěžší je proniknout vlhkou hlínou, nejlehčí suchým pískem. Nejmenší velikost objektu, který může být radarem viditelný, se zvětšuje se snižováním frekvence. Obrázek 2 poskytuje hrubý přehled: při 1 MHz by radar mohl lokalizovat objekty do hloubky 30 až 40 metrů, ale pouze pokud jsou větší než 2 metry. Rozhodující pro vertikální rozlišení je efektivní šířka pásma přijímaného signálu. Horizontální rozlišení je určeno vyzařovací charakteristikou použité antény. Tuto charakteristiku lze mírně zlepšit použitím metod zpracování radarového signálu, které podobně jako syntetický aperturní radar (SAR) propojují echo signály z několika pozic georadaru. Bohužel tyto možnosti nejsou u georadaru tak úspěšné jako u SAR, protože rychlost šíření v zemi není homogenní a nezbytné fázové korekce lze pouze odhadovat.
V rámci používaného frekvenčního rozsahu se nachází také mnoho mobilních sítí, jejichž vyzařovací pole může citlivě rušit GPR. Uživatel by měl dbát na to, aby byl jeho mobilní telefon během měření přepnut do letového režimu. Jednou z možností, jak takové rušení minimalizovat, je fázově kódovaná modulace. Tento typ modulace je však možný pouze u úzkopásmového radaru FMCW.

Obrázek 3: Zde bylo mnoho A-skenů sloučeno do nejjednoduššího B-skenu. Pozitivní část impulsu byla vyplněna barvou a nyní může simulovat jasovou modulaci B-skenu.

Obrázek 3: Zde bylo mnoho A-skenů sloučeno do nejjednoduššího B-skenu. Pozitivní část impulsu byla vyplněna barvou a nyní může simulovat jasovou modulaci B-skenu.
Zpracování radarového signálu
Podél směru pohybu je z radarových dat generován hrubý obraz. Ten zobrazuje řez terénem. Vzhledem k tomu, že antény nemohou mít kvůli nízkým frekvencím a potřebné šířce pásma velký směrový účinek, všechny objekty v zemi již vytvářejí echo signál, i když se ještě nenacházejí přesně pod georadarem. Tento echo signál je přesto zobrazen přesně pod georadarem. Vzhledem k větší šikmé vzdálenosti je však tento echo signál zobrazen v větší hloubce, než ve skutečnosti je. Při přeletu nad odražícím objektem se tedy vytvoří hyperbolický cíl. Skutečná poloha je vrchol hyperboly. V surovém obrazu je vždy zobrazena alespoň jedna souvislá čára v blízkosti povrchu, která vzniká přímým spojením vysílací antény s přijímací anténou vzduchem, následovaná druhou čarou, která vzniká přímou vlnou v zemi.
Pomocí vhodného softwaru lze tento obraz pomocí řady filtrů redukovat na skutečné polohy objektů. Tyto filtry redukují rozptylové ztráty, šum a také jev známý jako pozemní rušení, který je způsoben různými nehomogenitami, které ve skutečnosti nejsou žádnými objekty. Zároveň lze zvýšit zesilovací faktor v závislosti na době běhu, aby se kompenzovalo tlumení v zemi.
Převod doby běhu na vzdálenost/hloubku však není tak jednoduchý. Rychlost šíření elektromagnetických vln v zemi se velmi liší. V suché zemi je rychlost šíření pouze poloviční oproti vzduchu. Ve vlhkém písku se dokonce snižuje na čtvrtinu, ve vodě dokonce na něco málo přes desetinu. Tyto rozdíly je třeba znát a lze je odhadnout například měřením odporu nebo porovnáním se seismologickými měřeními. Konečnou jistotu však může poskytnout pouze jádrové vrtání.
Výsledek jednotlivého radarového měření lze zobrazit jako A-sken na osciloskopu. Ten zobrazuje na ose X časovou osu a na ose Y amplitudy zpožděných impulsů. Z několika takových jednotlivých měření lze vygenerovat B-sken. Na ose X se zaznamenává vzdálenost ujetá radarem a na ose Y časová osa. Echo signály jsou nyní modulovány jasem nebo zobrazeny pomocí falešných barev na této ploše. Tento B-sken je řezem zemí podél dráhy, kterou radar urazil. Z několika takových paralelních řezů lze vygenerovat mapu s pohledem shora na testovací oblast jako takzvaný C-sken, přičemž osy jsou nyní dvourozměrné vzdálenosti na testovací ploše. Všechny tyto zobrazení se v publikacích nazývají radargramy. Pojmy A-sken, B-sken a C-sken mají pro GPR specifický význam a neměly by být zaměňovány s radarovou obrazovkou typu „A“, „B“ a „C“ jako zobrazovacími zařízeními průzkumných a zaměřovacích radarů.

jako zářiče
napájením a
parabolickým reflektorem
Obrázek 4: Struktura impulsní vyzařovací antény (IRA)

jako zářiče
napájením a
parabolickým reflektorem
Obrázek 4: Struktura impulsní vyzařovací antény (IRA)
Impulsní vyzařovací antény
U georadaru pracujícího v frekvenčním rozsahu není výběr antény kritický. Svou širokopásmovostí by měla pokrývat pouze využívaný frekvenční rozsah. U pulzních radarových zařízení pracujících v časovém rozsahu je výběr antény obtížnější. Anténa musí mít pro všechny frekvence v rozsahu stejné fázové centrum, aby nedošlo ke změně tvaru pulzu. Proto je například logaritmicko-periodická anténa méně vhodná. U přenosných zařízení je navíc nutné dbát na malé geometrické rozměry, aby zařízení nebyla příliš nepraktická.
Speciálně pro ultraširokopásmové aplikace byly vyvinuty antény vyzařující impulsy (IRA, z angl.: Impulse Radiating Antenna). Skládají se z dipólu, například z kuželovitého kulatého materiálu, před parabolickým reflektorem. Mají dobrou směrovost a umožňují velmi vysokou špičkovou intenzitu pole. Při průměru 0,8 m dosahuje jejich šířka pásma 0,2 až 6 GHz. Díky přechodu mezi oběma polovinami zářiče a parabolickým reflektorem, který je opatřen odporovým povlakem, se zabrání odrazům impulzních složek s velmi vysokou frekvencí na zářiči. Ve srovnání s elektricky ekvivalentním lineárním trychtýřovým zářičem má IRA podstatně kompaktnější konstrukci.
Aplikace
Georadary jsou k dispozici jako ruční přístroje, které lze ručně vést po zemi nebo po stěnách. Tato zařízení jsou rovněž vhodná pro zkoušení nekovových materiálů na praskliny nebo dutiny. Větší zařízení lze buď táhnout po zemi na lyžinách, nebo je lze zabudovat do malého vozíku, který tlačí jedna osoba. Skříně a dopravní prostředky by měly být pokud možno vyrobeny z nekovových materiálů, aby nedošlo k narušení funkce. Je také možné zabudovat do motorového vozidla, ale v tomto případě se montují s co nejvíce nekovovým výložníkem buď daleko před kapotou motoru, nebo daleko za zadními dveřmi. Georadar lze také přepravovat jako přívěsné zařízení vrtulníkem, jako je například „HERA“ (HE licopter RA dar) švýcarské firmy RST.
Georadar MARSIS je pevnou součástí kosmické sondy Mars Express a zkoumá povrch Marsu do hloubky 5 km s frekvencemi mezi 1,8 a 5 MHz. Vzdálenost antény od povrchu Marsu je mezi 300 a maximálně 800 km.
Georadar se používá mimo jiné k výzkumu vodonosných vrstev, k měření tloušťky skalních masivů, vrstev usazenin a hloubky vody, jakož i k vyhledávání jeskyní. Dalšími možnostmi použití je mapování potrubí, kanalizačních šachet, kabelů a skalních bloků. Kombinace s jinými metodami zkoumání, jako jsou seismologická měření a měření odporu, snižuje nejistotu při charakterizaci příčiny odrazu.
Fotogalerie archeologického použití georadaru
Radarové zkoumání vedené Deanem Goodmanem v Japonsku ukazuje kruhový mohylový hrob s pohřbem, který je jasně zobrazen ve spodní vrstvě obrázku 6. Obrázek 7 je trojrozměrný řez pohřební komorou, kterou Dean Goodman objevil v mohyle na ostrově Kjúšú v Japonsku. Obsahovala ostatky samuraje s řadou pohřebních darů, včetně bronzových mečů. (Zdroj obrázků: Dean Goodmann)

Obrázek 5: starší radar pro průzkum podzemí v akci
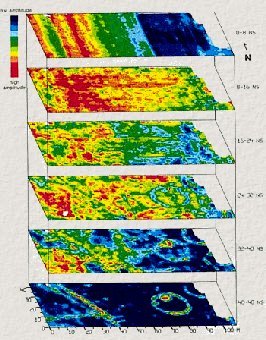


Obrázek 7: 3D zobrazení