
Какво е георадар?
Георадар

и дисплей
предавател,
приемник
и антени
Изображение 1: Георадар в действие,
© 2010 Шведски исторически музей, Стокхолм

и дисплей
предавател,
приемник
и антени
Изображение 1: Георадар в действие,
© 2010 Шведски исторически музей, Стокхолм

тип „Mexican Hat“
Изображение 2: Използваната средна честота винаги е компромис между дълбочината на проникване и разделителната способност

тип „Mexican Hat“
Изображение 2: Използваната средна честота винаги е компромис между дълбочината на проникване и разделителната способност
Георадар
Георадарът (на английски: Ground Penetrating Radar, GPR) е геофизичен метод за изследване, който се използва за локализиране и картографиране на заровени или скрити обекти или слоеве в оптически непрозрачни структури (например почва, бетон, зидария, асфалт, камък, дърво или лед). Този неразрушителен метод за изследване се използва от 70-те години на миналия век за изследвания на околната среда, в машиностроенето и археологията. GPR е успешен пример за приложението на ултрашироколентов радар. Типичен георадар с дълбочина на проникване до един метър може да работи в честотен диапазон от 300 MHz до 3300 MHz. Той позволява по-бързи, по-лесни и по-евтини изследвания в сравнение с други методи за изследване. Плътността на излъчването е абсолютно безопасна. Типичната средна мощност на излъчване е в диапазона от няколко миливата. Това е много по-малко отколкото от мобилен телефон.
Принцип на работа
Георадарът използва електромагнитна енергия, за да получи информация за подпочвения слой. Енергията се излъчва надолу в земята и се отразява обратно към приемника при нехомогенности и гранични слоеве с различна проводимост. От времето между излъчването на сигнала и ехосигнала може да се изчисли дълбочината на тази нехомогенност. В зависимост от типа на радара и условията на разпространение, георадарът е в състояние да изобрази напречен разрез на подпочвения слой на дълбочина до няколко десетки метра.
От техническа гледна точка георадите могат да бъдат разделени на две различни категории. Когато георадарът излъчва импулсен сигнал, той се нарича импулсен радар. Тези георади имат приемник с висока честота на дискретизация и могат да работят директно във времевата област. За да се постигне голяма честотна лента, тези импулси трябва да бъдат изключително къси, обикновено в диапазона от няколко наносекунди или дори по-къси. Често долната гранична честота се доближава до нула, за да се получи голяма честотна лента. В този случай в предавателя вече не се модулира носеща честота, а се подава импулс с високо напрежение (обикновено между 20 и 200 волта) директно към антената. Полученият тип импулс се нарича видеоимпулс в базовата лента. Формата му прилича на „мексиканска шапка“ („Mexican Hat“) и математически се описва като отрицателна нормализирана втора производна на камбанова крива (Гаусова функция).

Георадорите, които излъчват постепенно или непрекъснато променяща се честота и обработват разликата в честотата (или фазата) между текущо излъчвания и забавено получен сигнал, работят в честотната област. Обикновено това са честотно модулирани радари с непрекъснат сигнал и постепенна промяна на честотата (SFCW-радар). Такива радари са много по-прости по конструкция и следователно по-евтини от импулсните радари, но са и много по-бавни. Времето на преминаване се определя от измерените честоти чрез бърза Фурие трансформация. Благодарение на възможността да интегрират ехо сигналите за по-дълъг период от време, те имат по-добро съотношение сигнал-шум от импулсните радари.
Изборът на честотния диапазон е компромис между възможната дълбочина на проникване и разделителната способност. Почвеният материал има характер на честотна характеристика на филтър за ниски честоти. По-ниските честоти могат да проникват по-дълбоко в него, отколкото по-високите честоти. По-високите честоти обаче предлагат по-добра разделителна способност. Излъчваното сигнал се заглушава с различна сила в различните слоеве на земята. Най-трудно се прониква през влажна глина, а най-лесно през сух пясък. Най-малкият размер на обект, който може да се види чрез радара, се увеличава, когато честотата се намали. Изображението 2 дава приблизителна представа за това: при 1 MHz радарът може да локализира обекти на дълбочина от 30 до 40 метра, но само ако те са с размер над 2 метра. Решаващ фактор за вертикалната разделителна способност е ефективната честотна лента на получения сигнал. Хоризонталната разделителна способност се определя от характеристиките на излъчване на използваната антена. Тя може да бъде леко подобрена чрез използване на методи за обработка на радарни сигнали, които, подобно на синтетичен апертурен радар (SAR), свързват ехо сигналите от няколко позиции на георадара. За съжаление, тези възможности не са толкова успешни при георадара, колкото при SAR, тъй като скоростта на разпространение в земята не е хомогенна и необходимите фазови корекции могат да бъдат само приблизително оценени.
В рамките на използваната честотна област има и много мобилни мрежи, чието излъчване може да наруши чувствителността на GPR. Потребителят трябва да се увери, че мобилният му телефон е превключен в режим „полет” по време на измерването. Една възможност за минимизиране на такива смущения е фазово кодираната модулация. Този вид модулация обаче е възможен само при теснолентов FMCW радар.

Изображение 3: Тук много A-сканирания са обединени в едно най-просто B-сканиране. Положителната част от импулса е оцветена и сега може да симулира модулацията на яркостта на B-сканирането.

Изображение 3: Тук много A-сканирания са обединени в едно най-просто B-сканиране. Положителната част от импулса е оцветена и сега може да симулира модулацията на яркостта на B-сканирането.
Обработка на радарния сигнал
По посоката на движението се генерира сурово изображение от радарните данни. Те образуват разрез през терена. Тъй като антените не могат да имат голяма насоченост поради ниските честоти и необходимата честотна лента, всички обекти в земята вече дават ехо сигнал, когато все още не се намират точно под георадара. Този ехо сигнал все пак се показва точно под георадара. Поради по-голямото наклонно разстояние обаче, това ехо се показва на по-голяма дълбочина, отколкото е в действителност. При преминаване над отразяващия обект се генерира хиперболичен сигнал. Действителната позиция е връхната точка на хиперболата. В суровия образ винаги се изобразява поне една непрекъсната линия в близост до повърхността, която се получава от директната връзка между излъчващата антена и приемащата антена през въздуха, последвана от втора линия, която се получава от директната вълна в земята.
С помощта на подходящ софтуер това изображение може да бъде редуцирано до действителните позиции на обектите с помощта на множество филтри. Тези филтри намаляват разсейващите загуби, шума, както и феномена, известен като „земни смущения“, който се дължи на различни нехомогенности, които всъщност не са обекти. В същото време усилвателният фактор може да бъде увеличен в зависимост от времето на разпространение, за да се компенсира затихването в земята.
Превръщането на времето на разпространение в разстояние/дълбочина обаче не е толкова лесно. Скоростта на разпространение на електромагнитните вълни в земята варира много силно. В суха земя скоростта на разпространение е само половината от тази във въздуха. Във влажен пясък тя се намалява дори до една четвърт, а във вода – до малко повече от една десета. Тези разлики трябва да бъдат известни и могат да бъдат оценени например чрез измерване на съпротивлението или сравнени със сеизмологични измервания. Окончателна сигурност обаче може да даде само колонково пробиване.
Резултатът от еднократно радарно измерване може да бъде изобразен като A-Scan на осцилоскоп. Той показва времевата ос на ос Х и амплитудите на забавените импулси на ос Y. От няколко такива единични измервания може да се генерира B-сканиране (B-Scan). На ос Х се отбелязва изминатото разстояние с радара, а на ос Y – времевата ос. Ехо сигналите се модулират по яркост или се визуализират на тази повърхност с помощта на фалшиви цветове. Този B-Scan е разрез през земята по пътя, изминат от радара. От няколко такива успоредни разреза може да се генерира карта с изглед отгоре на тестовата зона като т.нар. C-Scan, като осите сега са двуизмерни разстояния на тестовата зона. Всички тези изображения се наричат Radargramm в публикациите. Термините A-сканиране, B-сканиране и C-сканиране имат специфично значение за GPR и не трябва да се бъркат с радиолокационен екран «Тип А», «Тип B» и «Тип C» като визуални устройства на разузнавателни и целеуказателни радарни устройства.

като излъчватели
между захранването и
параболичния рефлектор
Изображение 4: Структура на импулсна излъчваща антена (IRA)

като излъчватели
между захранването и
параболичния рефлектор
Изображение 4: Структура на импулсна излъчваща антена (IRA)
Антени за излъчващи импулси
При георадари, работещи в честотния диапазон, изборът на антена не е критичен. Тя трябва да покрива само използваната честотна област с широката си лента. При импулсни радари, работещи във времевия диапазон, изборът на антена е по-труден. Антената трябва да има един и същ фазов център за всички честоти в диапазона, за да не се променя формата на импулса. По този начин например логаритмично-периодичната антена е по-малко подходяща. Освен това при преносимите устройства трябва да се обърне внимание на малките геометрични размери, за да не станат устройствата прекалено тромави.
Специално за ултрашироколентови приложения са разработени импулсно излъчващи антени (IRA, от англ.: Impulse Radiating Antenna). Те се състоят от дипол, например от коничен кръгъл материал, пред параболичен рефлектор. Те имат добра насоченост и позволяват много висока пикова интензивност на полето. При диаметър от 0,8 m тяхната честотна лента варира от 0,2 до 6 GHz. Чрез прехода между двете половини на излъчвателя и параболичния рефлектор, снабден с резистивно покритие, се избягват отраженията на импулсни компоненти с много висока честота върху излъчвателя. В сравнение с електрически еквивалентен линеен рупорен излъчвател, IRA е с много по-компактна конструкция.
Приложения
Георадарът се предлага като удобни устройства, които могат да се водят ръчно по земята или по стените. Тези устройства са подходящи и за изследване на неметални материали за наличие на пукнатини или кухини. По-големите устройства могат да се влачат или теглят по земята на плъзгачи или да бъдат монтирани в малка количка, която се бута от един човек. Корпусът и транспортното средство трябва да бъдат изработени от неметални материали, за да не се нарушава функционирането. Вграждането в автомобил също е възможно, но в този случай уредът се монтира с възможно най-неметален излаз или далеч пред капака на двигателя, или далеч зад задната врата. Георадарът може да се транспортира и като прикачено оборудване с хеликоптер, като например „HERA“ (HE licopter RA dar) на швейцарската фирма RST.
Георадара MARSIS е неразделна част от космическия сонд Mars Express и изследва повърхността на Марс до дълбочина от 5 km с честоти между 1,8 и 5 MHz. Разстоянието от антената до повърхността на Марс е между 300 и максимум 800 km.
Георадарът се използва, между другото, за изследване на водоносни пластове, за измерване на дебелината на скални масиви, отлагателни пластове и дълбочина на водата, както и за откриване на пещери. Други възможности за приложение са картографирането на тръбопроводи, канализационни шахти, кабели и скални блокове. Комбинацията с други методи за изследване, като сеизмологични и съпротивления измервания, намалява несигурността при определянето на причината за отражението.
Галерия със снимки на археологическо приложение на георадар
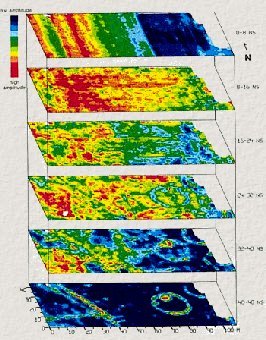
Радарно проучване, проведено от Дийн Гудман в Япония, показва кръгла могила с погребение в нея, което се вижда ясно в долния слой на изображение 6. Изображение 7 е триизмерно сечение на погребална камера, открита от Дийн Гудман в могила на остров Кюшу в Япония. В нея са били открити останките на самурай с множество погребални дарове, включително бронзови мечове. (Източник на изображенията: Дийн Гудман)

Изображение 5: По-стар георадар в действие


Изображение 7: 3D презентация