
Ce este un radar cu penetrare terestră?
Radar cu penetrare terestră

și afișaj
transmițător,
receptor și
antene
distanță
Figura 1: Radar cu penetrare terestră în acțiune,
© 2010 Muzeul de Istorie Suedez, Stockholm

și afișaj
transmițător,
receptor și
antene
distanță
Figura 1: Radar cu penetrare terestră în acțiune,
© 2010 Muzeul de Istorie Suedez, Stockholm

tip „Mexican Hat”
Figura 2: Frecvența medie utilizată este întotdeauna un compromis între adâncimea de penetrare și capacitatea de rezoluție

tip „Mexican Hat”
Figura 2: Frecvența medie utilizată este întotdeauna un compromis între adâncimea de penetrare și capacitatea de rezoluție
Radar cu penetrare terestră
Radarul cu penetrare terestră (în engleză: Ground Penetrating Radar, GPR) este o metodă de investigare geofizică utilizată pentru localizarea și cartografierea obiectelor sau straturilor îngropate sau ascunse într-o structură opacă (de exemplu, sol, beton, zidărie, asfalt, piatră, lemn sau gheață). Această metodă de investigare nedistructivă este utilizată din anii 1970 pentru investigarea mediului, în ingineria mecanică și în arheologie. Radarul cu penetrare terestră este un exemplu de succes pentru utilizarea radarului cu bandă ultra-largă. Un radar cu penetrare terestră tipic, cu o adâncime de penetrare de până la un metru, ar putea funcționa în gama de frecvențe de la 300 MHz la 3300 MHz. Acesta permite investigații mai rapide, mai simple și mai ieftine decât alte metode de investigare. Densitatea radiației este absolut inofensivă. Puterea medie tipică de transmisie este de ordinul milivatelor. Aceasta este mult mai mică decât cea a unui telefon mobil.
Principiul de funcționare
Un radar cu penetrare terestră utilizează energie electromagnetică pentru a obține informații despre subsol. Energia este emisă în jos în sol și reflectată înapoi către receptor la inhomogenități și straturi limită cu conductivitate diferită. Din timpul de propagare între semnalul de emisie și semnalul de ecou se poate calcula adâncimea acestei inhomogenități. În funcție de tipul de radar și de condițiile de propagare, radarul cu penetrare terestră poate afișa o secțiune transversală a subsolului la o adâncime de până la câteva zeci de metri.
Din punct de vedere tehnic, radarele cu penetrare terestră pot fi clasificate în două categorii diferite. Dacă radarul cu penetrare terestră emite un semnal pulsat, acesta se numește radar cu impulsuri. Aceste radare au un receptor cu o rată de eșantionare ridicată și pot funcționa direct în domeniul timpului. Pentru a obține o lățime de bandă mare, aceste impulsuri trebuie să fie extrem de scurte, de obicei în intervalul de câteva nanosecunde sau chiar mai scurte. Adesea, frecvența limită inferioară se apropie de zero pentru a obține o lățime de bandă mare. În acest caz, transmițătorul nu mai modulează o frecvență purtătoare, ci transmite un impuls de înaltă tensiune (de obicei între 20 și 200 de volți) direct la antenă. Tipul de impuls rezultat este denumit impuls video în banda de bază. Forma sa seamănă cu un „pălărie mexicană” („Mexican Hat“) și este descrisă matematic ca o derivată negativă normalizată a unei curbe clopot (funcție gaussiană).

Radar cu penetrare terestră care emit o frecvență care se modifică treptat sau continuu și procesează frecvența diferențială (sau faza) între semnalul transmis în prezent și semnalul recepționat cu întârziere funcționează în domeniul frecvenței. Acestea sunt, de obicei, radare cu undă continuă modulate în frecvență cu modificare treptată a frecvenței (radar SFCW). Astfel de radare sunt mult mai simple ca structură și, prin urmare, mai ieftine decât radarele cu impulsuri, dar mult mai lente. Timpul de propagare este determinat din frecvențele măsurate printr-o transformare Fourier rapidă. Datorită posibilității de a integra semnalele de ecou pe o perioadă mai lungă de timp, acestea au un raport semnal-zgomot mai bun decât radarele cu impulsuri.
Alegerea gamei de frecvențelor este un compromis între adâncimea de penetrare posibilă și capacitatea de rezoluție. Materialul solului are u caracter de trecere joasă. Frecvențele mai joase pot pătrunde mai adânc în sol decât frecvențele mai înalte. Frecvențele mai înalte oferă însă o capacitate de rezoluție mai bună. Semnalul de transmisie este atenuat în mod diferit în diferite straturi ale solului. Cel mai dificil de penetrat este argila umedă, cel mai ușor nisipul uscat. Cea mai mică dimensiune a obiectului care poate fi vizibilă prin radar crește odată cu scăderea frecvenței. Figura 2 oferă o imagine de ansamblu aproximativă: la 1 MHz, radarul ar putea localiza obiecte la o adâncime de 30 până la 40 de metri, dar numai dacă acestea au o dimensiune mai mare de 2 metri. Lățimea de bandă efectivă a semnalului recepționat este decisivă pentru rezoluția verticală. Rezoluția orizontală este determinată de caracteristica de radiație a antenei utilizate. Aceasta poate fi ușor îmbunătățită prin utilizarea metodelor de procesare a semnalelor radar, care, similar cu un radar cu apertură sintetică (SAR), combină semnalele de ecou din mai multe poziții ale radarului cu penetrare terestră. Din păcate, aceste posibilități nu sunt la fel de eficiente în cazul radarului cu penetrare terestră ca în cazul SAR, deoarece viteza de propagare în sol nu este omogenă, iar corecțiile de fază necesare pot fi doar estimate.
În gama de frecvențe utilizată se află, de asemenea, multe rețele de telefonie mobilă, al căror câmp de radiație poate perturba sensibil GPR. Utilizatorul trebuie să se asigure că telefonul său mobil este comutat în modul avion în timpul măsurătorii. O posibilitate de a minimiza astfel de perturbații este modularea codată în fază. Totuși, acest tip de modulație este posibil numai în cazul radarului FMCW cu bandă îngustă.

Figura 3: Aici, multe scanări A au fost combinate într-o scanare B simplă. Porțiunea pozitivă a impulsului a fost colorată și poate simula acum modularea luminozității scanării B.

Figura 3: Aici, multe scanări A au fost combinate într-o scanare B simplă. Porțiunea pozitivă a impulsului a fost colorată și poate simula acum modularea luminozității scanării B.
Prelucrarea semnalului radar
De-a lungul direcției de mișcare, se generează o imagine brută din datele radar. Acestea reprezintă o secțiune transversală a terenului. Deoarece antenele nu pot avea o directivitate mare din cauza frecvențelor joase și a lățimii de bandă necesare, toate obiectele din sol produc un semnal de ecou chiar dacă nu se află încă exact sub radarul cu penetrare terestră. Acest semnal de ecou este totuși afișat exact sub radarul cu penetrare terestră. Datorită distanței oblice mai mari, acest ecou este însă afișat la o adâncime mai mare decât cea reală. Prin urmare, la trecerea peste obiectul reflectorizant se generează un semn hiperbolic al țintei. Poziția reală este punctul de vârf al hiperbolei. În imaginea brută este afișată întotdeauna cel puțin o linie continuă în apropierea suprafeței, care rezultă din conexiunea directă dintre antena de emisie și antena de recepție prin aer, urmată de o a doua linie, care rezultă din unda directă din sol.
Cu ajutorul unui software adecvat, această figură poate fi redusă la pozițiile reale ale obiectelor cu ajutorul unei varietăți de filtre. Aceste filtre reduc pierderile prin dispersie, zgomotul, precum și fenomenul denumit și aici „clutter de sol”, adică interferențele cauzate de diverse neomogenități, care nu sunt de fapt obiecte. În același timp, factorul de amplificare poate fi mărit în funcție de timpul de propagare, pentru a compensa atenuarea în sol.
Conversia timpului de propagare într-o distanță/adâncime nu este însă atât de simplă. Viteza de propagare a undelor electromagnetice în sol variază foarte mult. În solul uscat, viteza de propagare este doar jumătate din cea din aer. În nisipul umed, aceasta scade chiar la doar un sfert, iar în apă la puțin mai mult de o zecime. Aceste diferențe trebuie cunoscute și pot fi estimate, de exemplu, prin măsurarea rezistenței sau comparate cu măsurători seismologice. Cu toate acestea, doar o carotare poate oferi certitudine finală.
Rezultatul unei singure măsurători radar poate fi afișat ca A-Scan pe un osciloscop. Acesta afișează pe axa X o linie temporală și pe axa Y amplitudinile impulsurilor întârziate. Din mai multe astfel de măsurători individuale se poate genera un B-Scan. Pe axa X se afișează distanța parcursă de radar, iar pe axa Y linia temporală. Semnalele de ecou sunt acum modulate în funcție de luminozitate sau vizualizate pe această suprafață prin intermediul culorilor false. Acest B-Scan este secțiunea prin sol de-a lungul traseului parcurs de radar. Din mai multe astfel de secțiuni paralele se poate genera o hartă cu vedere de sus asupra zonei de testare, numită C-Scan, în care axele sunt acum bidimensionale și reprezintă distanțele pe terenul de testare. Toate aceste reprezentări sunt denumite radargrame în publicații. Termenii scanare A, scanare B și scanare C au o semnificație specifică pentru GPR și nu trebuie confundați cu indicator tip A, tip B și tip C, care sunt dispozitive de vizualizare ale echipamentelor radar de recunoaștere și alocare a țintelor.

ca emițătoare
a impulsului
între alimentare
și reflector parabolic
Figura 4: Structura unei antene de radiație a impulsurilor (IRA)

ca emițătoare
a impulsului
între alimentare
și reflector parabolic
Figura 4: Structura unei antene de radiație a impulsurilor (IRA)
Antene cu radiație impulsivă
În cazul radarelor cu penetrare terestră, alegerea antenei nu este critică. Cu lățimea sa de bandă, aceasta ar trebui să acopere doar domeniul de frecvențe utilizat. În cazul radarelor cu impulsuri care funcționează în domeniul timpului, alegerea antenei este mai dificilă. Antena trebuie să aibă același centru de fază pentru toate frecvențele din domeniu, pentru a nu modifica forma impulsului. Astfel, de exemplu, antena logaritmică periodică este mai puțin potrivită. În plus, pentru dispozitivele portabile trebuie să se acorde atenție dimensiunilor geometrice reduse, astfel încât dispozitivele să nu devină prea greu de manevrat.
Antene cu radiație impulsivă (IRA, din engleză: Impulse Radiating Antenna) au fost dezvoltate special pentru aplicații cu bandă ultra-largă. Acestea constau dintr-un dipol din material conic rotund, de exemplu, în fața unui reflector parabolic. Au o directivitate bună și permit o intensitate de câmp de vârf foarte mare. Cu un diametru de 0,8 m, lățimea de bandă variază de la 0,2 la 6 GHz. Tranziția prevăzută cu un strat rezistiv între cele două jumătăți ale radiatorului și reflectorul parabolic evită reflexiile de impulsuri cu frecvență foarte înaltă pe radiator. În comparație cu un radiator conic liniar echivalent din punct de vedere electric, IRA are o structură mult mai compactă.
Aplicații
Radarul cu penetrare terestră este disponibil sub formă de dispozitive manuale, care pot fi ghidate manual pe sol sau pe pereți. Aceste dispozitive sunt, de asemenea, potrivite pentru examinarea materialelor nemetalice în vederea detectării fisurilor sau cavităților. Dispozitivele mai mari pot fi fie târâte sau trase pe sol pe patine, fie montate într-un cărucior mic, care poate fi împins de o singură persoană. Carcasa și mijlocul de transport trebuie să fie construite, pe cât posibil, din materiale nemetalice, pentru a nu afecta funcționarea. Este posibilă și montarea în autovehicule, dar în acest caz se montează cu un braț cât mai nemetalic posibil, fie în fața capotei, fie în spatele hayonului. Radarul cu penetrare terestră poate fi transportat și ca sarcină remorcată cu un elicopter, cum ar fi „HERA” (HE licopter RA dar) al companiei elvețiene RST.
Radarul cu penetrare terestră MARSIS este o componentă integrală a sondei spațiale Mars Express și examinează solul marțian până la o adâncime de 5 km cu frecvențe între 1,8 și 5 MHz. Distanța dintre antenă și solul marțian este între 300 și maximum 800 km.
Radarul cu penetrare terestră este utilizat, printre altele, pentru investigarea straturilor acvifere, pentru măsurarea grosimii masivelor de rocă, a straturilor de depuneri și a adâncimilor de apă, precum și pentru detectarea peșterilor. Alte aplicații posibile sunt cartografierea conductelor, canalelor, cablurilor și blocurilor de rocă. Combinarea cu alte metode de investigare, cum ar fi măsurătorile seismologice și de rezistență, reduce incertitudinile în caracterizarea cauzei reflexiei.
Galerie de imagini cu o aplicație arheologică a unui radar cu penetrare terestră
O investigație radar condusă de Dean Goodman în Japonia arată un tumul circular cu o înmormântare în interior, care este clar vizibil în stratul inferior din figura 6. Figura 7 este o secțiune tridimensională a unei camere funerare descoperite de Dean Goodman într-un tumul funerar de pe insula Kyushu din Japonia. Acesta conținea rămășițele unui samurai cu o serie de obiecte funerare, inclusiv săbii de bronz. (Surse imagini: Dean Goodmann)

Figura 5: un radar de penetrare a solului mai vechi în acțiune
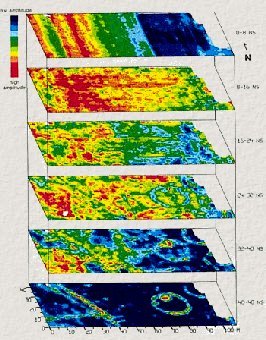


Figura 7: reprezentare 3D