
Wat is een grondradar?
Grondradar

en display
voor zender,
ontvanger en
antennes
Figuur 1: Grondradar in actie,
© 2010 Zweeds Historisch Museum, Stockholm

en display
voor zender,
ontvanger en
antennes
Figuur 1: Grondradar in actie,
© 2010 Zweeds Historisch Museum, Stockholm

“Mexican Hat”
Figuur 2: De gebruikte middenfrequentie is altijd een compromis tussen penetratiediepte en resolutievermogen.

“Mexican Hat”
Figuur 2: De gebruikte middenfrequentie is altijd een compromis tussen penetratiediepte en resolutievermogen.
Grondradar
De grondradar (Engels: Ground Penetrating Radar, GPR) is een geofysische onderzoeksmethode om objecten of lagen die begraven of verborgen zijn in een optisch ondoorzichtige structuur (bijvoorbeeld aarde, beton, metselwerk, asfalt, steen, hout of ijs) te lokaliseren en in kaart te brengen. Deze niet-destructieve onderzoeksmethode wordt sinds de jaren 70 gebruikt voor onderzoek naar het milieu, in de machinebouw en in de archeologie. Grondradar is een succesvol voorbeeld van de toepassing van ultrabreedbandradar. Een typische grondradar met een penetratiediepte tot één meter zou kunnen werken in het frequentiebereik van 300 MHz tot 3300 MHz. Het maakt snellere, eenvoudigere en goedkopere onderzoeken mogelijk dan andere onderzoeksmethoden. De stralingsdichtheid is absoluut ongevaarlijk. Het typische gemiddelde zendvermogen ligt in het bereik van enkele milliwatt. Dat is veel minder dan van een mobiele telefoon.
Werkingsprincipe
Een grondradar maakt gebruik van elektromagnetische energie om informatie over de ondergrond te verkrijgen. De energie wordt naar beneden in de grond gestraald en wordt door inhomogeniteiten en grenslagen met verschillende geleidbaarheid teruggekaatst naar de ontvanger. Aan de hand van de looptijd tussen het zendsignaal en het echosignaal kan de diepte van deze inhomogeniteit worden berekend. Afhankelijk van het type radar en de verspreidingsomstandigheden kan grondradar een dwarsdoorsnede van de ondergrond tot op een diepte van enkele tientallen meters weergeven.
Technisch gezien kunnen grondradars worden onderverdeeld in twee verschillende klassen. Als de grondradar een pulserend signaal uitzendt, wordt deze impulsradar genoemd. Deze radars hebben een ontvanger met een hoge bemonsteringsfrequentie en kunnen direct in het tijdsdomein werken. Om een grote bandbreedte te bereiken, moeten deze impulsen extreem kort zijn, doorgaans in het bereik van enkele nanoseconden of zelfs nog korter. Vaak wordt de onderste grensfrequentie benaderd tot nul om een grote bandbreedte te verkrijgen. In dit geval wordt in de zender niet langer een draaggolffrequentie gemoduleerd, maar wordt een hoogspanningsimpuls (doorgaans tussen 20 en 200 volt) rechtstreeks op de antenne gezet. Het resulterende type impuls wordt een videopuls in de basisband genoemd. De vorm lijkt op een “Mexicaanse hoed” („Mexican Hat“) en wordt wiskundig beschreven als een negatieve genormaliseerde tweede afgeleide van een klokcurve (Gauss-functie).

Grondradars die een stapsgewijs of continu veranderende frequentie uitzenden en het frequentieverschil (of faseverschil) tussen het momenteel uitgezonden en het vertraagd ontvangen signaal verwerken, werken in het frequentiedomein. Het zijn meestal frequentiegemoduleerde continugolfradars met stapsgewijze frequentieverandering (SFCW-радар). Dergelijke radarsystemen zijn veel eenvoudiger van opbouw en dus ook goedkoper dan impulsradars, maar wel veel langzamer. De looptijd wordt bepaald aan de hand van de gemeten frequenties door middel van een snelle Fourier-transformatie. Door de mogelijkheid om de echosignalen over een langere periode te integreren, hebben ze een betere signaal-ruisverhouding dan impulsradars.
De keuze van het frequentiebereik is een compromis tussen de mogelijke penetratiediepte en het oplossend vermogen. Bodemmateriaal heeft een laagdoorlaatfilterkarakter. Lagere frequenties kunnen er dieper in doordringen dan hogere frequenties. Hogere frequenties bieden echter een beter oplossend vermogen. Het zendsignaal wordt in verschillende aardlagen ook in verschillende mate gedempt. Nat klei is het moeilijkst te penetreren, droog zand het gemakkelijkst. De kleinste objectgrootte die door de radar zichtbaar kan worden, wordt groter naarmate de frequentie wordt verlaagd. Afbeelding 2 geeft hiervan een globaal overzicht: bij 1 MHz zou de radar weliswaar objecten tot een diepte van 30 tot 40 meter kunnen lokaliseren, maar alleen als deze ook groter zijn dan 2 meter. Bepalend voor het verticale oplossingsvermogen is de effectieve bandbreedte van het ontvangen signaal. De horizontale resolutie wordt bepaald door de stralingskarakteristiek van de gebruikte antenne. Deze kan enigszins worden verbeterd door gebruik te maken van methoden voor radarsignaalverwerking die, vergelijkbaar met een Synthetic Aperture Radar (SAR), de echosignalen van meerdere posities van de grondradar met elkaar verbinden. Helaas zijn deze mogelijkheden bij grondradar niet zo succesvol als bij SAR, omdat de voortplantingssnelheid in de bodem niet homogeen is en de noodzakelijke fasecorrecties alleen kunnen worden geschat.
Binnen het gebruikte frequentiebereik bevinden zich ook veel mobiele netwerken, waarvan het stralingsveld de GPR gevoelig kan verstoren. De gebruiker moet ervoor zorgen dat zijn mobiele telefoon tijdens de meting in de vliegtuigmodus staat. Een mogelijkheid om dergelijke storingen te minimaliseren is fasegecodeerde modulatie. Dit type modulatie is echter alleen mogelijk bij smalbandige FMCW-radar.

Figuur 3: Hier zijn veel A-scans samengevoegd tot een eenvoudige B-scan. Het positieve impulsgedeelte is in kleur gevuld en kan nu de helderheidsmodulatie van de B-scan simuleren.

Figuur 3: Hier zijn veel A-scans samengevoegd tot een eenvoudige B-scan. Het positieve impulsgedeelte is in kleur gevuld en kan nu de helderheidsmodulatie van de B-scan simuleren.
Radarsignaalverwerking
Langs de bewegingsrichting wordt een ruw beeld gegenereerd op basis van de radargegevens. Deze geven een doorsnede van het terrein weer. Omdat de antennes vanwege de lage frequenties en de benodigde bandbreedte geen grote richtingsgevoeligheid kunnen hebben, geven alle objecten in de grond al een echosignaal af als ze zich nog niet precies onder de grondradar bevinden. Dit echosignaal wordt toch precies onder de grondradar weergegeven. Door de grotere schuine afstand wordt deze echo echter op een grotere diepte weergegeven dan hij in werkelijkheid is. Bij het passeren van het reflecterende object wordt dus een hyperbolisch doelmerk gegenereerd. De werkelijke positie is het topunt van de hyperbool. In het ruwe beeld wordt altijd ten minste één doorlopende lijn in de buurt van het oppervlak weergegeven, die het resultaat is van de directe verbinding van de zendantenne met de ontvangstantenne door de lucht, gevolgd door een tweede lijn, die het resultaat is van de directe golf in de grond.
Met behulp van geschikte software kan dit beeld met behulp van een groot aantal filters worden teruggebracht tot de werkelijke posities van de objecten. Deze filters verminderen de strooiverliezen, de ruis en het fenomeen dat ook hier als bodemruis wordt aangeduid, namelijk storingen door verschillende inhomogeniteiten die eigenlijk helemaal geen objecten zijn. Tegelijkertijd kan de versterkingsfactor worden verhoogd in afhankelijkheid van de looptijd om de demping in de grond te compenseren.
Een omrekening van de looptijd naar een afstand/diepte is daarentegen niet zo eenvoudig. De voortplantingssnelheid van elektromagnetische golven in de grond varieert sterk. In droge grond is de voortplantingssnelheid slechts half zo groot als in de lucht. In vochtig zand neemt deze zelfs af tot slechts een kwart, in water zelfs tot iets meer dan een tiende. Deze verschillen moeten bekend zijn en kunnen bijvoorbeeld worden geschat door een weerstandsmeting of worden vergeleken met seismologische metingen. Definitieve zekerheid kan echter alleen worden verkregen door middel van een kernboring.
Het resultaat van een enkele radarmeting kan als A-Scan op een oscilloscoop worden weergegeven. Deze toont op de X-as een tijdlijn en op de Y-as de amplitudes van de vertraagde impulsen. Uit meerdere van dergelijke afzonderlijke metingen kan een B-Scan worden gegenereerd. Op de X-as wordt de met de radar afgelegde weg weergegeven en op de Y-as de tijdlijn. De echosignalen worden nu gemoduleerd in helderheid of zichtbaar gemaakt door middel van valse kleuren op dit oppervlak. Deze B-scan is de doorsnede door de grond langs de weg die de radar aflegt. Uit meerdere van dergelijke parallelle doorsneden kan een kaart met het bovenaanzicht van het testgebied worden gegenereerd als een zogenaamde C-Scan, waarbij de assen nu tweedimensionaal de afstanden op het testterrein zijn. Al deze weergaven worden in de publicaties radargram genoemd. De termen A-scan, B-scan en C-scan hebben een specifieke betekenis voor GPR en mogen niet worden verward met A-scope, B-scope en C-scope als weergaveapparatuur van verkennings- en doeltoewijzingsradars.

als stralers
tussen voeding en
parabolische reflector
Figuur 4: Opbouw van een Impulse Radiating Antenna (IRA)

als stralers
tussen voeding en
parabolische reflector
Figuur 4: Opbouw van een Impulse Radiating Antenna (IRA)
Impulsstralende antennes
Bij grondradar die in het frequentiebereik werkt, is de keuze van de antenne niet kritisch. Deze moet met zijn breedbandigheid alleen het gebruikte frequentiebereik bestrijken. Bij impulsradars die in het tijdsbereik werken, is de keuze van de antenne moeilijker. De antenne moet voor alle frequenties in het bereik hetzelfde fasecentrum hebben om de impulsvorm niet te veranderen. Daardoor is bijvoorbeeld de logaritmisch-periodieke antenne minder geschikt. Bovendien moet bij draagbare apparaten rekening worden gehouden met kleine geometrische afmetingen, zodat de apparaten niet te onhandig worden.
Speciaal voor ultrabreedbandtoepassingen zijn impulsstralende antennes (IRA, van het Engelse: Impulse Radiating Antenna) ontwikkeld. Ze bestaan uit een dipool van bijvoorbeeld conisch rond materiaal voor een parabolische reflector. Ze hebben een goede richtingsgevoeligheid en maken een zeer hoge piekveldsterkte mogelijk. Bij een diameter van 0,8 m reikt hun bandbreedte van 0,2 tot 6 GHz. Door de met een weerstandslaag voorziene overgang tussen beide stralerhelften en de parabolische reflector worden reflecties van impulsdelen met een zeer hoge frequentie op de straler voorkomen. In vergelijking met een elektrisch gelijkwaardige lineaire conische hoornstraler is de IRA aanzienlijk compacter gebouwd.
Toepassingen
Grondradar is verkrijgbaar als handzaam apparaat dat handmatig over de grond of langs muren kan worden geleid. Deze apparaten zijn ook geschikt voor het onderzoeken van niet-metalen materialen op scheuren of holtes. Grotere apparaten kunnen op sleden over de grond worden gesleept of getrokken, of in een kleine wagen worden ingebouwd die door één persoon kan worden voortgeduwd. De behuizing en het transportmiddel moeten zoveel mogelijk van niet-metalen materialen zijn gemaakt om de werking niet te belemmeren. Inbouw in motorvoertuigen is ook mogelijk, maar dan wordt het apparaat met een zo niet-metalen mogelijke uitlegger ver voor de motorkap of ver achter de achterklep gemonteerd. Grondradar kan ook als aanhanglast met een helikopter worden vervoerd, zoals bijvoorbeeld de “HERA” (HE licopter RA dar) van het Zwitserse bedrijf RST.
Het grondradar MARSIS is een vast onderdeel van de ruimtesonde Mars Express en onderzoekt de Marsbodem tot een diepte van 5 km met frequenties tussen 1,8 en 5 MHz. De afstand van de antenne tot de Marsbodem bedraagt tussen 300 en maximaal 800 km.
De grondradar wordt onder andere gebruikt voor het onderzoeken van watervoerende lagen, voor het meten van de dikte van rotsmassieven, afzettingslagen en waterdieptes, en voor het opsporen van grotten. Andere toepassingsmogelijkheden zijn het in kaart brengen van leidingen, rioolputten, kabels en rotsblokken. De combinatie met andere onderzoeksmethoden, zoals seismologische en weerstandsmetingen, vermindert de onzekerheden bij het karakteriseren van de oorzaak van de reflectie.
Fotogalerij van een archeologische toepassing van een grondradar
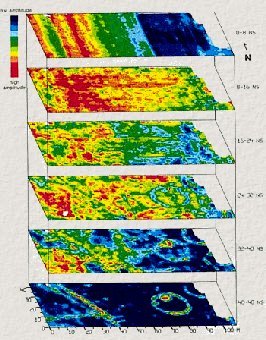
Een door Dean Goodman geleid radaronderzoek in Japan toont een cirkelvormige grafheuvel met daarin een begrafenis, die duidelijk te zien is in de onderste laag van afbeelding 6. Afbeelding 7 is een driedimensionale doorsnede van een grafkamer die door Dean Goodman werd ontdekt in een grafheuvel op het eiland Kyushu in Japan. Deze bevatte de overblijfselen van een samoerai met een groot aantal grafgiften, waaronder bronzen zwaarden. (Afbeeldingsbronnen: Dean Goodmann)

Figuur 5: een oudere grondradar in actie


Figuur 7: 3D-weergave