
Czym jest georadar?
Georadar

i wyświetlacz
nadajnika,
odbiornika
i anten
odległości
Rysunek 1: Georadar w akcji,
© 2010 Szwedzkie Muzeum Historii, Sztokholm

i wyświetlacz
nadajnika,
odbiornika
i anten
odległości
Rysunek 1: Georadar w akcji,
© 2010 Szwedzkie Muzeum Historii, Sztokholm

„Mexican Hat”
Rysunek 2: Wykorzystywana częstotliwość środkowa jest zawsze kompromisem między głębokością penetracji a rozdzielczością.

„Mexican Hat”
Rysunek 2: Wykorzystywana częstotliwość środkowa jest zawsze kompromisem między głębokością penetracji a rozdzielczością.
Georadar
Georadar (ang. Ground Penetrating Radar, GPR) to geofizyczna metoda badawcza służąca do lokalizowania i mapowania obiektów lub warstw zakopanych lub ukrytych w strukturach nieprzezroczystych (np. gleba, beton, mur, asfalt, kamień, drewno lub lód). Ta nieniszcząca metoda badawcza jest stosowana od lat 70. XX wieku do badań środowiska, w budowie maszyn i archeologii. Georadar jest udanym przykładem zastosowania radaru ultraszerokopasmowego. Typowy georadar o głębokości penetracji do jednego metra może pracować w zakresie częstotliwości od 300 MHz do 3300 MHz. Umożliwia on szybsze, łatwiejsze i tańsze badania niż inne metody badawcze. Gęstość promieniowania jest całkowicie nieszkodliwa. Typowa średnia moc nadawcza wynosi kilka miliwatów. Jest to znacznie mniej niż w przypadku telefonu komórkowego.
Zasada działania
Georadar wykorzystuje energię elektromagnetyczną do uzyskania informacji o podłożu. Energia jest emitowana w dół do gruntu i odbijana z powrotem do odbiornika od niejednorodności i warstw granicznych o różnej przewodności. Na podstawie czasu między sygnałem wysyłanym a sygnałem echa można obliczyć głębokość tej niejednorodności. W zależności od typu radaru i warunków rozprzestrzeniania się fali, georadar jest w stanie odwzorować przekrój podłoża na głębokości do kilkudziesięciu metrów.
Pod względem technicznym georadary można podzielić na dwie różne klasy. Jeśli georadar wysyła sygnał impulsowy, nazywany jest radarem impulsowym. Urządzenia te posiadają odbiornik o wysokiej częstotliwości próbkowania i mogą pracować bezpośrednio w dziedzinie czasu. Aby uzyskać dużą szerokość pasma, impulsy te muszą być bardzo krótkie, zazwyczaj rzędu kilku nanosekund lub nawet krótsze. Często dolna częstotliwość graniczna jest zbliżana do zera, aby uzyskać duże pasmo. W tym przypadku nadajnik nie moduluje już częstotliwości nośnej, ale impuls wysokiego napięcia (zazwyczaj między 20 a 200 woltów) jest podawany bezpośrednio do anteny. Powstały impuls nazywany jest impulsem wideo w paśmie podstawowym. Jego kształt przypomina „meksykański kapelusz” („Mexican Hat“) i jest matematycznie opisywany jako ujemna znormalizowana druga pochodna krzywej dzwonowej (funkcji Gaussa).

Georadary, które wysyłają stopniowo lub ciągle zmieniającą się częstotliwość i przetwarzają różnicę częstotliwości (lub różnicę faz) między aktualnie wysyłanym a opóźnionym sygnałem, działają w dziedzinie częstotliwości. Są to zazwyczaj radary modulowane częstotliwością z ciągłą falą nośną i stopniową zmianą częstotliwości (radar SFCW). Takie radary mają znacznie prostszą budowę i są tańsze niż radary impulsowe, ale działają znacznie wolniej. Czas przebiegu jest określany na podstawie zmierzonych częstotliwości za pomocą szybkiej transformacji Fouriera. Dzięki możliwości integrowania sygnałów echa przez dłuższy czas mają one lepszy stosunek sygnału do szumu niż radary impulsowe.
Wybór zakresu częstotliwości jest kompromisem między możliwą głębokością penetracji a rozdzielczością. Materiał gruntowy ma charakter filtra dolnoprzepustowego. Niższe częstotliwości mogą wnikać w niego głębiej niż częstotliwości wyższe. Wyższe częstotliwości zapewniają jednak lepszą rozdzielczość. Sygnał nadawczy jest również w różnym stopniu tłumiony w różnych warstwach ziemi. Najtrudniejszą do penetracji jest wilgotna glina, a najłatwiejszą suchy piasek. Najmniejszy rozmiar obiektu, który może być widoczny dla radaru, zwiększa się wraz ze spadkiem częstotliwości. Rysunek 2 przedstawia ogólny zarys tej zależności: przy częstotliwości 1 MHz radar mógłby lokalizować obiekty na głębokości od 30 do 40 metrów, ale tylko wtedy, gdyby miały one ponad 2 metry. Decydujące znaczenie dla rozdzielczości pionowej ma efektywna szerokość pasma odbieranego sygnału. Rozdzielczość pozioma jest określana przez charakterystykę promieniowania zastosowanej anteny. Można ją nieznacznie poprawić, stosując metody przetwarzania sygnału radarowego, które podobnie jak w przypadku radaru z syntetyczną aperturą (SAR) łączą sygnały echa z kilku pozycji georadaru. Niestety, możliwości te nie są tak skuteczne w przypadku georadaru, jak w przypadku SAR, ponieważ prędkość rozprzestrzeniania się w gruncie nie jest jednorodna, a niezbędne korekty fazowe można jedynie oszacować.
W wykorzystywanym zakresie częstotliwości znajduje się również wiele sieci komórkowych, których pole promieniowania może powodować znaczne zakłócenia w działaniu GPR. Użytkownik powinien upewnić się, że podczas pomiaru jego telefon komórkowy jest przełączony w tryb samolotowy. Jednym ze sposobów zminimalizowania takich zakłóceń jest modulacja kodowana fazowo. Ten rodzaj modulacji jest jednak możliwy tylko w przypadku radarów FMCW o wąskim paśmie.

Rysunek 3: W tym przypadku wiele skanów A zostały połączone w najprostszy skan B. Dodatnia część impulsu została wypełniona kolorem i może teraz symulować modulację jasności skanu B.

Rysunek 3: W tym przypadku wiele skanów A zostały połączone w najprostszy skan B. Dodatnia część impulsu została wypełniona kolorem i może teraz symulować modulację jasności skanu B.
Przetwarzanie sygnału radarowego
Wzdłuż kierunku ruchu generowany jest surowy obraz na podstawie danych radarowych. Tworzą one przekrój terenu. Ponieważ anteny nie mogą mieć dużej kierunkowości ze względu na niskie częstotliwości i wymaganą szerokość pasma, wszystkie obiekty w gruncie generują sygnał echa, nawet jeśli nie znajdują się jeszcze dokładnie pod georadarem. Sygnał echa jest jednak wyświetlany dokładnie pod georadarem. Ze względu na większą odległość ukośną echo to jest jednak wyświetlane na większej głębokości niż w rzeczywistości. Podczas przejazdu nad obiektem odbijającym powstaje więc hiperboliczny znak celu. Rzeczywista pozycja jest wierzchołkiem hiperboli. Na surowym obrazie zawsze widoczna jest co najmniej jedna ciągła linia w pobliżu powierzchni, która powstaje w wyniku bezpośredniego połączenia anteny nadawczej z anteną odbiorczą przez powietrze, a następnie druga linia, która powstaje w wyniku bezpośredniej fali w ziemi.
Za pomocą odpowiedniego oprogramowania rysunek ten można zredukować do rzeczywistych pozycji obiektów za pomocą wielu filtrów. Filtry te redukują straty rozproszenia, szumy, a także zjawisko zakłóceń spowodowanych różnymi niejednorodnościami, które w rzeczywistości nie są obiektami, określane również jako zakłócenia gruntowe. Jednocześnie można zwiększyć współczynnik wzmocnienia w zależności od czasu przebiegu, aby skompensować tłumienie w gruncie.
Przeliczenie czasu przebiegu na odległość/głębokość nie jest jednak tak proste. Prędkość rozprzestrzeniania się fal elektromagnetycznych w gruncie jest bardzo zróżnicowana. W suchym gruncie prędkość rozprzestrzeniania się jest tylko o połowę mniejsza niż w powietrzu. W wilgotnym piasku zmniejsza się ona nawet do jednej czwartej, a w wodzie do nieco ponad jednej dziesiątej. Różnice te muszą być znane i można je oszacować na przykład poprzez pomiar oporu lub porównać z pomiarami sejsmologicznymi. Ostateczną pewność może jednak dać tylko wiercenie rdzeniowe.
Wynik pojedynczego pomiaru radarowego można przedstawić jako skan A na oscyloskopie. Na osi X pokazuje on oś czasu, a na osi Y amplitudy opóźnionych impulsów. Na podstawie kilku takich pojedynczych pomiarów można wygenerować skan B. Na osi X naniesiona jest droga przebyta przez radar, a na osi Y oś czasu. Sygnały echa są teraz modulowane jasnością lub uwidaczniane na tej powierzchni za pomocą fałszywych kolorów. Ten skan B jest przekrojem przez grunt wzdłuż drogi pokonanej przez radar. Na podstawie kilku takich równoległych przekrojów można wygenerować mapę z widokiem z góry na obszar testowy jako tzw. skan C, przy czym osie są teraz dwuwymiarowe i odpowiadają odległościom na terenie testowym. Wszystkie te przedstawienia są nazywane w publikacjach radargramami. Terminy A-scan, B-scan i C-scan mają znaczenie specyficzne dla GPR i nie należy ich mylić z A-scope (wskaźnikiem typu „A”), B-scope i C-scope jako urządzeniami wyświetlającymi z radarów rozpoznawczych i celowniczych.

jako promienniki
między zasilaniem a
reflektorem parabolicznym
Rysunek 4: Budowa anteny promieniującej impulsy (IRA)

jako promienniki
między zasilaniem a
reflektorem parabolicznym
Rysunek 4: Budowa anteny promieniującej impulsy (IRA)
Anteny promieniujące impulsy
W przypadku georadaru pracującego w zakresie częstotliwości wybór anteny nie ma znaczenia. Dzięki swojej szerokopasmowości powinna ona pokrywać tylko wykorzystywany zakres częstotliwości. W przypadku radarów impulsowych pracujących w zakresie czasu wybór anteny jest trudniejszy. Antena musi mieć ten sam środek fazowy dla wszystkich częstotliwości w zakresie, aby nie zmieniać kształtu impulsu. W związku z tym na przykład antena logarytmiczno-periodyczna jest mniej odpowiednia. Dodatkowo w przypadku urządzeń przenośnych należy zwrócić uwagę na niewielkie wymiary geometryczne, aby urządzenia nie były zbyt nieporęczne.
Specjalnie do zastosowań ultraszerokopasmowych opracowano anteny impulsowe (IRA, od ang. Impulse Radiating Antenna). Składają się one z dipola, na przykład z materiału stożkowego, umieszczonego przed reflektorem parabolicznym. Mają one dobrą kierunkowość i umożliwiają uzyskanie bardzo wysokiego natężenia pola szczytowego. Przy średnicy 0,8 m ich pasmo wynosi od 0,2 do 6 GHz. Dzięki pokrytej warstwą oporową przejściu między obiema połowami promiennika a reflektorem parabolicznym unika się odbicia impulsów o bardzo wysokiej częstotliwości na promienniku. W porównaniu z elektrycznie równoważnym liniowym anteną tubową, IRA ma znacznie bardziej kompaktową budowę.
Zastosowania
Georadary są dostępne jako poręczne urządzenia, które można ręcznie prowadzić po podłożu lub ścianach. Urządzenia te nadają się również do badania materiałów niemetalowych pod kątem pęknięć lub pustych przestrzeni. Większe urządzenia mogą być przeciągane lub ciągnięte po ziemi na płozach lub zamontowane w małym wózku, który może być pchany przez jedną osobę. Obudowa i środek transportu powinny być wykonane w miarę możliwości z materiałów niemetalowych, aby nie zakłócać działania urządzenia. Możliwy jest również montaż w pojeździe silnikowym, ale w tym przypadku urządzenie montuje się na wysięgniku wykonanym w miarę możliwości z materiałów niemetalowych, albo daleko przed maską silnika, albo daleko za tylną klapą. Georadar może być również transportowany jako ładunek wiszący za pomocą helikoptera, na przykład „HERA” (HE licopter RA dar) szwajcarskiej firmy RST.
Georadar MARSIS jest integralną częścią sondy kosmicznej Mars Express i bada powierzchnię Marsa do głębokości 5 km przy częstotliwościach od 1,8 do 5 MHz. Odległość anteny od powierzchni Marsa wynosi od 300 do maksymalnie 800 km.
Georadar jest wykorzystywany między innymi do badania warstw wodonośnych, pomiaru grubości masywów skalnych, warstw osadowych i głębokości wody, a także do wykrywania jaskiń. Inne możliwe zastosowania to kartografowanie przewodów, studzienek kanalizacyjnych, kabli i bloków skalnych. Połączenie z innymi metodami badawczymi, takimi jak pomiary sejsmologiczne i pomiary oporu, zmniejsza niepewność w charakteryzowaniu przyczyny odbicia.
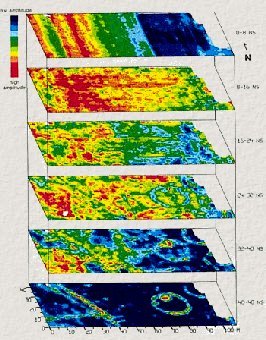
Galeria rysunków przedstawiająca zastosowanie georadaru w archeologii
Badanie radarowe przeprowadzone przez Deana Goodmana w Japonii pokazuje okrągły kurhan z pochówkiem, który jest wyraźnie widoczny w dolnej warstwie rysunku 6. Rysunek 7 przedstawia trójwymiarowy przekrój komory grobowej odkrytej przez Deana Goodmana w kurhanie na wyspie Kyushu w Japonii. Zawierała ona szczątki samuraja wraz z licznymi przedmiotami grobowymi, w tym brązowymi mieczami. (Źródło rysunków: Dean Goodmann)

Rysunek 5: starszy radar penetrujący grunt w akcji


Rysunek 7: przedstawienie 3D