
Che cos’è un radar sottosuperficiale?
Radar sottosuperficiale

e display
per trasmettitore,
ricevitore
e antenne
posizione
Figura 1: Radar sottosuperficiale in azione,
© 2010 Museo di Storia Svedese, Stoccolma

e display
per trasmettitore,
ricevitore
e antenne
posizione
Figura 1: Radar sottosuperficiale in azione,
© 2010 Museo di Storia Svedese, Stoccolma

tipo “Mexican Hat”
Immagine 2: La frequenza centrale utilizzata è sempre un compromesso tra profondità di penetrazione e risoluzione.

tipo “Mexican Hat”
Immagine 2: La frequenza centrale utilizzata è sempre un compromesso tra profondità di penetrazione e risoluzione.
Radar sottosuperficiale
Il radar sottosuperficiale (in inglese: Ground Penetrating Radar, GPR) è un metodo di indagine geofisica utilizzato per localizzare e mappare oggetti o strati sepolti o nascosti in una struttura non trasparente (ad esempio terreno, cemento, muratura, asfalto, pietra, legno o ghiaccio). Questo metodo di indagine non distruttivo è utilizzato dagli anni ’70 per studi ambientali, nell’ingegneria meccanica e nell’archeologia. Il radar sottosuperficiale è un esempio di successo dell’applicazione del radar a banda ultra larga. Un tipico radar sottosuperficiale con una profondità di penetrazione fino a un metro potrebbe funzionare nella gamma di frequenza da 300 MHz a 3300 MHz. Consente indagini più rapide, semplici ed economiche rispetto ad altri metodi di indagine. La densità di radiazione è assolutamente innocua. La potenza di trasmissione media tipica è dell’ordine di pochi milliwatt. Si tratta di un valore molto inferiore a quello emesso da un telefono cellulare.
Principio di funzionamento
Un radar sottosuperficiale utilizza energia elettromagnetica per ottenere informazioni sul sottosuolo. L’energia viene irradiata verso il basso nel terreno e riflessa al ricevitore in corrispondenza di disomogeneità e strati limite con diversa conduttività. La profondità di questa disomogeneità può essere calcolata dal tempo di percorrenza tra il segnale di trasmissione e il segnale di eco. A seconda del tipo di radar e delle condizioni di propagazione, il radar sottosuperficiale è in grado di riprodurre una sezione trasversale del sottosuolo fino a diverse decine di metri di profondità.
Dal punto di vista tecnico, i radar sottosuperficiali possono essere suddivisi in due classi diverse. Se il radar sottosuperficiale emette un segnale a forma di impulso, viene chiamato radar a impulsi. Questi radar hanno un ricevitore con un’elevata frequenza di campionamento e possono funzionare direttamente nel dominio del tempo. Per ottenere un’ampia larghezza di banda, questi impulsi devono essere estremamente brevi, tipicamente dell’ordine di pochi nanosecondi o anche meno. Spesso la frequenza limite inferiore viene avvicinata allo zero per ottenere un’ampia larghezza di banda. In questo caso, nel trasmettitore non viene più modulata una frequenza portante, ma viene applicato un impulso ad alta tensione (tipicamente tra 20 e 200 volt) direttamente all’antenna. Il tipo di impulso risultante è denominato impulso video in banda base. La sua forma è simile a un “cappello messicano” („Mexican Hat“) ed è descritta matematicamente come una derivata seconda normalizzata negativa di una curva a campana (funzione gaussiana).

I radar sottosuperficiali che trasmettono una frequenza che cambia gradualmente o continuamente ed elaborano la differenza di frequenza (o fase) tra il segnale attualmente trasmesso e quello ricevuto in ritardo, funzionano nel dominio della frequenza. Si tratta per lo più di radar a onda continua modulati in frequenza con variazione graduale della frequenza (SFCW-радар). Questi radar hanno una struttura molto più semplice e sono quindi anche più economici dei radar a impulsi, ma sono molto più lenti. Il tempo di propagazione viene determinato dalle frequenze misurate mediante una rapida trasformata di Fourier. Grazie alla possibilità di integrare i segnali di eco per un periodo di tempo più lungo, hanno un rapporto segnale/rumore migliore rispetto ai radar a impulsi.
La scelta della gamma di frequenza è un compromesso tra la profondità di penetrazione possibile e la risoluzione. Il materiale del suolo ha caratteristiche di filtro passa-basso. Le frequenze più basse possono penetrare più in profondità rispetto alle frequenze più alte. Le frequenze più alte, tuttavia, offrono una risoluzione migliore. Il segnale trasmesso viene attenuato in modo diverso nei diversi strati del terreno. Il materiale più difficile da penetrare è l’argilla bagnata, mentre il più facile è la sabbia asciutta. La dimensione minima degli oggetti che possono essere rilevati dal radar aumenta al diminuire della frequenza. La figura 2 fornisce una panoramica approssimativa: a 1 MHz, il radar potrebbe localizzare oggetti fino a una profondità di 30-40 metri, ma solo se questi hanno una dimensione superiore a 2 metri. Determinante per la risoluzione verticale è la larghezza di banda effettiva del segnale ricevuto. La risoluzione orizzontale è determinata dalle caratteristiche di radiazione dell’antenna utilizzata. Questa può essere leggermente migliorata utilizzando metodi di elaborazione del segnale radar simili a quelli di un radar ad apertura sintetica (SAR), che combinano i segnali di eco provenienti da più posizioni del radar sottosuperficiale. Purtroppo, queste possibilità non hanno lo stesso successo con il radar sottosuperficiale che con il SAR, poiché la velocità di propagazione nel terreno non è omogenea e le correzioni di fase necessarie possono solo essere stimate.
All’interno della gamma di frequenze utilizzata si trovano anche molte reti di telefonia mobile, il cui campo di radiazione può interferire sensibilmente con il GPR. L’utente deve assicurarsi che il proprio telefono cellulare sia in modalità aereo durante la misurazione. Un modo per ridurre al minimo tali interferenze è la modulazione a codifica di fase. Tuttavia, questo tipo di modulazione è possibile solo con radar FMCW a banda stretta.

Figura 3: Qui sono state unite molte scansioni A in una scansione B più semplice. La parte positiva dell’impulso è stata colorata e può ora simulare la modulazione di luminosità della scansione B.

Figura 3: Qui sono state unite molte scansioni A in una scansione B più semplice. La parte positiva dell’impulso è stata colorata e può ora simulare la modulazione di luminosità della scansione B.
Elaborazione del segnale radar
Lungo la direzione di movimento viene generata un’immagine grezza dai dati radar. Questi riproducono una sezione del terreno. Poiché le antenne non possono avere una grande direzionalità a causa delle basse frequenze e della larghezza di banda necessaria, tutti gli oggetti nel terreno producono già un segnale di eco quando non si trovano ancora esattamente sotto il radar sottosuperficiale. Questo segnale di eco viene comunque visualizzato esattamente sotto il radar sottosuperficiale. A causa della maggiore distanza obliqua, tuttavia, questo eco viene visualizzato a una profondità maggiore di quella reale. Quando si attraversa l’oggetto riflettente, viene quindi generato un segnale iperbolico. La posizione effettiva è il vertice dell’iperbole. Nell’immagine grezza è sempre raffigurata almeno una linea continua vicino alla superficie, che risulta dal collegamento diretto tra l’antenna trasmittente e l’antenna ricevente attraverso l’aria, seguita da una seconda linea che risulta dall’onda diretta nel terreno.
Utilizzando un software adeguato, questa immagine può essere ridotta alle posizioni effettive degli oggetti con l’aiuto di una serie di filtri. Questi filtri riducono le perdite di dispersione, il rumore e il fenomeno, denominato anche in questo caso “clutter del suolo”, delle interferenze causate da varie disomogeneità che in realtà non sono oggetti. Allo stesso tempo, il fattore di amplificazione può essere aumentato in funzione del tempo di propagazione per compensare l’attenuazione nel terreno.
La conversione del tempo di propagazione in distanza/profondità non è invece così semplice. La velocità di propagazione delle onde elettromagnetiche nel terreno varia notevolmente. Nel terreno asciutto, la velocità di propagazione è solo la metà di quella nell’aria. Nella sabbia umida si riduce addirittura a un quarto, nell’acqua a poco più di un decimo. Queste differenze devono essere conosciute e possono essere stimate, ad esempio, mediante una misurazione della resistenza o confrontate con misurazioni sismologiche. Tuttavia, solo una carotatura può fornire una certezza definitiva.
Il risultato di una singola misurazione radar può essere visualizzato come A-Scan su un oscilloscopio. Questo mostra una linea temporale sull’asse X e le ampiezze degli impulsi ritardati sull’asse Y. Da diverse misurazioni singole di questo tipo è possibile generare un B-Scan. Sull’asse X viene riportato il percorso percorso dal radar e sull’asse Y la linea temporale. I segnali di eco vengono ora modulati in base alla luminosità o resi visibili su questa superficie mediante colori falsi. Questo B-scan è la sezione del terreno lungo il percorso percorso dal radar. Da più sezioni parallele di questo tipo è possibile generare una mappa con la vista dall’alto dell’area di prova come cosiddetto C-Scan, in cui gli assi sono ora bidimensionali e rappresentano le distanze sul terreno di prova. Tutte queste rappresentazioni sono denominate radargrammi nelle pubblicazioni. I termini A-scan, B-scan e C-scan hanno un significato specifico per il GPR e non devono essere confusi con A-scope, B-scope e C-scope, che sono dispositivi di visualizzazione di apparecchiature radar di ricognizione e assegnazione degli obiettivi.

come radiatori
degli impulsi
tra alimentazione e
riflettore parabolico
Figura 4: Struttura di un’antenna a radiazione di impulsi (IRA)

come radiatori
degli impulsi
tra alimentazione e
riflettore parabolico
Figura 4: Struttura di un’antenna a radiazione di impulsi (IRA)
Antenna a radiazione di impulsi
Nel caso dei radar sottosuperficiali che operano nella gamma di frequenza, la scelta dell’antenna non è critica. Con la sua larghezza di banda, dovrebbe coprire solo la gamma di frequenza utilizzata. Per i radar a impulsi che operano nella gamma temporale, la scelta dell’antenna è più difficile. L’antenna deve avere lo stesso centro di fase per tutte le frequenze della gamma, in modo da non alterare la forma dell’impulso. Pertanto, ad esempio, l’antenna logaritmico-periodica è meno adatta. Inoltre, per i dispositivi portatili è necessario prestare attenzione alle dimensioni geometriche ridotte, in modo che i dispositivi non diventino troppo ingombranti.
Le antenne a radiazione impulsiva (IRA, dall’inglese: Impulse Radiating Antenna). sono state sviluppate appositamente per applicazioni a banda ultra larga. Sono costituite da un dipolo, ad esempio in materiale conico rotondo, posto davanti a un riflettore parabolico. Hanno una buona direttività e consentono un’intensità di campo di picco molto elevata. Con un diametro di 0,8 m, la loro larghezza di banda va da 0,2 a 6 GHz. Grazie alla transizione dotata di un rivestimento resistivo tra le due metà dell’emettitore e il riflettore parabolico, si evitano riflessioni di componenti impulsive con frequenza molto elevata sull’emettitore. Rispetto a un radiatore a tromba lineare elettricamente equivalente, l’IRA ha una struttura molto più compatta.
Applicazioni
I radar sottosuperficiali sono disponibili come dispositivi maneggevoli che possono essere guidati manualmente sul pavimento o sulle pareti. Questi dispositivi sono adatti anche per l’esame di materiali non metallici alla ricerca di crepe o cavità. I dispositivi più grandi possono essere trascinati o trainati sul terreno su pattini oppure possono essere installati su un piccolo carrello che può essere spinto da una sola persona. L’alloggiamento e il mezzo di trasporto devono essere realizzati, per quanto possibile, con materiali non metallici, in modo da non comprometterne il funzionamento. È possibile anche l’installazione su autoveicoli, ma in questo caso il dispositivo viene montato con un braccio il più possibile non metallico, molto davanti al cofano o molto dietro il portellone posteriore. Il radar sottosuperficiale può anche essere trasportato come carico sospeso con un elicottero, come ad esempio l’HERA (Helicopter Radar) dell’azienda svizzera RST.
Il radar sottosuperficiale MARSIS è parte integrante della sonda spaziale Mars Express ed esplora il suolo marziano fino a una profondità di 5 km con frequenze comprese tra 1,8 e 5 MHz. La distanza tra l’antenna e il suolo marziano è compresa tra 300 e un massimo di 800 km.
Il radar sottosuperficiale viene utilizzato, tra l’altro, per l’analisi degli strati acquiferi, per la misurazione dello spessore dei massicci rocciosi, degli strati di deposito e della profondità dell’acqua, nonché per l’individuazione di grotte. Altre possibili applicazioni sono la mappatura di condutture, pozzi di canalizzazione, cavi e massi rocciosi. La combinazione con altri metodi di indagine, come le misurazioni sismologiche e di resistenza, riduce le incertezze nella caratterizzazione della causa della riflessione.
Galleria immagini di un’applicazione archeologica di un radar sottosuperficiale
Un’indagine radar condotta da Dean Goodman in Giappone mostra un tumulo circolare con una sepoltura al suo interno, chiaramente visibile nello strato inferiore dell’immagine 6. L’immagine 7 è una sezione tridimensionale di una camera funeraria scoperta da Dean Goodman in un tumulo funerario sull’isola di Kyushu in Giappone. Conteneva i resti di un samurai con una varietà di corredi funerari, tra cui spade di bronzo. (Fonte immagini: Dean Goodmann)

Immagine 5: un vecchio georadar in azione
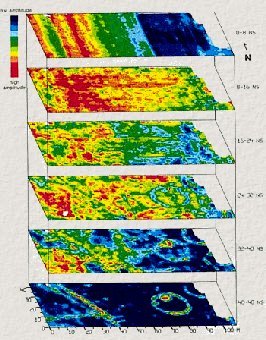


Immagine 7: rappresentazione 3D