
什么是 GPR?
探地雷达

和显示器
接收机和
天线外壳
图 1:探地雷达工作现场,
© 2010 Swedish History Museum, Stockholm


小波
图 2:所采用的中心频率始终是穿透深度与分辨能力之间的折衷

探地雷达
探地雷达(Ground Penetrating Radar,GPR)是一种地球物理探测方法, 用于在光学不可见的结构 (例如土壤、混凝土、砌体、沥青、岩石、木材或冰层) 中定位和绘制被掩埋或隐藏的物体或地层。 自 20 世纪 70 年代以来,这种无损检测方法一直用于环境调查、机械工程和考古学。 GPR 是 超宽带雷达 的一个成功应用实例。 典型的探地雷达如果穿透深度约为一米,可以工作在 300 MHz 至 3 300 MHz 的频率范围内。 与其他调查方法相比,它能够更快速、更简单且成本更低地完成探测。 其辐射功率密度完全无害。 典型平均发射功率仅为数毫瓦。
工作原理
探地雷达利用电磁能量获取地下结构的信息。 能量向下辐射进入地下, 并在具有不同电导率的非均匀区域和界面处反射回接收机。 根据发射信号和回波信号之间的传播时间,可以计算这种非均匀体的深度。 根据雷达类型和传播条件, 探地雷达能够对地下数十米深度范围内的剖面进行成像。
从技术角度看,探地雷达可以分为两类。 如果探地雷达发射脉冲信号,则称为 脉冲雷达。 这类雷达使用高采样率接收机,并且可以直接在 时域 中工作。 为获得较大的带宽,这些脉冲必须非常短, 通常只有几纳秒甚至更短。 为获得较大的带宽,低端截止频率通常接近零。 在这种情况下,发射机不再调制载波频率, 而是直接向天线施加高压脉冲(通常为 20 至 200 伏)。 由此形成的脉冲称为基带脉冲。 其波形类似“墨西哥帽”, 数学上表示为钟形曲线(高斯函数)归一化二阶导数的负值。

发射逐步或连续变化频率的探地雷达, 通过处理当前发射信号与延迟接收信号之间的差频(或相位差), 在 频域 中工作。 这类雷达通常是采用步进频率变化的 调频连续波雷达 (SFCW 雷达)。 与脉冲雷达相比,这类雷达结构简单得多,因此成本也更低,但工作速度慢得多。 传播时间通过对测得的频率进行快速傅里叶变换计算得到。 由于能够在较长时间内积累回波信号, 它们具有比脉冲雷达更好的 信噪比。
频率范围 的选择是穿透深度与分辨能力之间的折衷。 土壤材料具有 低通特性。 低频比高频能够穿透得更深。 但高频可以提供更好的分辨能力。 发射信号在不同土层中受到的衰减程度也不同。 湿黏土最难穿透,而干砂最容易穿透。 当频率降低时,雷达能够探测到的最小目标尺寸会增大。 图 2 给出了大致情况: 在 1 MHz 时,雷达可能探测到 30 至 40 米深的目标, 但前提是目标尺寸大于 2 米。 垂直分辨能力主要取决于接收信号的有效带宽。 水平分辨率则由所用天线的辐射特性决定。 通过采用类似 合成孔径雷达(SAR) 的雷达信号处理方法, 将探地雷达在多个位置接收到的回波信号进行关联,可以略微提高水平分辨率。 遗憾的是,这些方法在探地雷达中的效果不如 SAR, 因为电磁波在土壤中的 传播速度 并不均匀,所需的相位校正只能估算。
所使用的频率范围内还存在许多移动通信网络, 其辐射场可能对 GPR 造成严重干扰。 用户应确保测量期间将手机切换到飞行模式。 减少这类干扰的一种方法是采用相位编码调制。 不过,这种调制方式只能用于窄带 FMCW 雷达。

图 3:这里将多个 A-Scan 组合成最简单的 B-Scan。 正脉冲部分用颜色填充,从而可以模拟 B-Scan 的亮度调制。

雷达信号处理
沿着雷达移动方向,根据雷达数据生成原始图像。 该图像表示地下结构的一个剖面。 由于低工作频率和所需的大带宽,天线无法具有很高的方向性, 因此地下物体即使尚未位于探地雷达正下方,也会产生回波信号。 但这个回波仍会显示在探地雷达正下方。 由于斜距较大,该回波显示的深度会比其实际深度更大。 因此,当雷达经过反射物体时,会形成双曲线形目标标记。 目标的实际位置位于双曲线的顶点。 原始图像中靠近地表的位置通常至少存在一条连续线, 它来自发射天线与接收天线之间通过空气传播的直达波, 随后还有第二条由地下直达波形成的连续线。
利用适当的软件和多种滤波器, 可以将该图像处理为目标的实际位置。 这些滤波器可以减少散射损耗、噪声, 以及由各种并非真实目标的地下非均匀体所形成、在这里同样称为地杂波的干扰。 同时,还可以根据传播时间提高增益, 以补偿地下传播造成的衰减。
将传播时间换算成距离或深度则并不简单。 电磁波在地下的传播速度变化很大。 在干燥土壤中,传播速度只有空气中的一半。 在潮湿砂土中甚至会降低到四分之一, 在水中则只有空气中的略高于十分之一。 必须了解这些差异, 例如可以通过电阻测量进行估算,或与地震学测量结果进行比较。 不过,最终确定仍只能依靠岩芯钻探。
单次雷达测量的结果可以作为A-Scan 显示在示波器上。 X 轴表示时间,Y 轴表示延迟脉冲的幅度。 多个这样的单次测量可以生成B-Scan。 X 轴表示雷达行进的距离,Y 轴表示时间。 回波信号通过亮度调制或伪彩色显示在该平面上。 B-Scan 表示沿雷达移动路径的地下剖面。 由多个平行剖面可以生成测试区域俯视图,即所谓的 C-Scan, 此时两个坐标轴分别表示试验区域内两个方向的距离。 在相关文献中,所有这些显示形式都称为雷达图(Radargram)。 A-Scan、B-Scan 和 C-Scan 在 GPR 中具有特殊含义, 不应与监视雷达和目标指示雷达显示器中的 A-Scope、 B-Scope 和 C-Scope 混淆。

作为辐射器
抛物面反射器之间的
欧姆电阻
图 4:脉冲辐射天线(IRA)的结构

脉冲辐射天线
对于工作在频域的 GPR,天线的选择并不关键。 只需保证其宽带特性能够覆盖所使用的频率范围。 对于工作在时域的脉冲雷达,天线选择则更加困难。 天线在整个频率范围内必须具有相同的相位中心, 才不会改变脉冲波形。 因此,例如 对数周期天线 就不太适合。 对于便携式设备,还必须注意减小几何尺寸, 以免设备过于笨重。
专门针对超宽带应用开发了 脉冲辐射天线 (IRA,英文:Impulse Radiating Antenna)。 这种天线由一个 偶极子 构成, 例如使用锥形圆杆作为辐射体,并放置在抛物面反射器前方。 它具有良好的方向性,并能产生很高的峰值场强。 当直径为 0.8 m 时,其带宽可覆盖 0.2 至 6 GHz。 在两个辐射臂与抛物面反射器之间采用电阻性过渡结构, 可以避免脉冲中极高频率成分在辐射体上的反射。 与电气性能相当的线性锥形喇叭天线相比,IRA 的结构紧凑得多。
应用
GPR 有便携式设备,可以人工沿地面或墙面移动。 这些设备也适用于检测非金属材料中的裂缝或空洞。 较大型设备可以通过滑橇在地面上拖行, 也可以安装在由单人推动的小车上。 外壳和运输装置应尽可能使用非金属材料制造, 以免影响雷达功能。 也可以安装在机动车辆上, 但应通过尽可能非金属的支架安装在发动机罩前方较远处或车尾后方较远处。 探地雷达还可以由直升机吊挂运输, 例如瑞士公司 RST 的“HERA”(HE licopter RA dar)。
MARSIS 探地雷达是 Mars Express 火星探测器的固定组成部分, 使用 1.8 至 5 MHz 的频率探测最深约 5 km 的火星地下结构。 天线与火星表面的距离在 300 至最大 800 km 之间。
GPR 可用于研究含水层, 测量岩体厚度、沉积层厚度和水深,以及探测洞穴。 其他应用还包括绘制地下管线、排水井、电缆和岩块的位置。 与地震测量和电阻测量等其他调查方法结合, 可以减少对反射原因进行判别时的不确定性。
探地雷达考古应用图片库
Dean Goodman 在日本进行的一次雷达调查显示出一个圆形古坟, 其中的墓葬结构在图 6 的下层中清晰可见。 图 7 是 Dean Goodman 在日本九州岛一座古坟中发现的墓室的三维剖面。 墓室中发现了一名武士的遗骸以及大量随葬品, 其中包括青铜剑。 (图片来源:Dean Goodman)

图 5:一部较早期的探地雷达正在工作
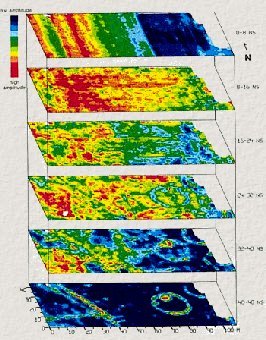


图 7:三维显示