
Импулсни радар

Слика 1: Мерење времена простирања сигнала код импулсног радара

Слика 1: Мерење времена простирања сигнала код импулсног радара


Слика 1: Мерење времена простирања сигнала код импулсног радара (обратите пажњу на размерно приказано хоризонтално скретање показивача у односу на простирање електромагнетних таласа)
Импулсни радар
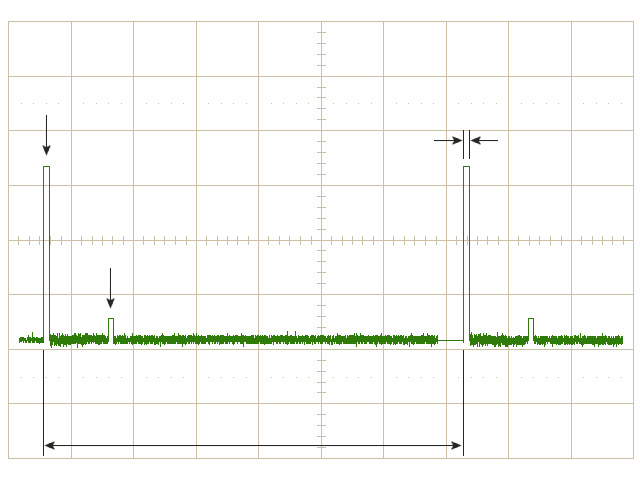
Слика 2: Временски дијаграм импулсног радара

Импулсни радар или пулсни радар је радарски систем који емитује временски кратке импулсе велике снаге и током паузе између предаје прима њихове ехо-сигнале. За разлику од радара са непрекидним таласом, предајник се искључује још пре завршетка процеса мерења. Овај радарски поступак карактерише импулсна модулација са веома кратким предајним импулсима (типично трајање импулса τ ≈ 0,1 … 1 µs). Између предајних импулса налазе се веома дуге паузе пријема, означене као време пријема Τ >> τ (типично Τ ≈ 1 ms). Удаљеност рефлектујућих објеката одређује се мерењем времена простирања сигнала (код непокретног радара). Код радара постављеног на покретној платформи удаљеност се може одредити поређењем карактеристичних промена Доплеровог спектра са вредностима ускладиштеним у бази података за одређену удаљеност. Импулсни радари се најчешће пројектују за велике домете и раде са релативно великом импулсном снагом.
Најважнија разлика у односу на друге радарске поступке јесте неопходно временско управљање свим процесима унутар импулсног радара. Почетак предајног импулса представља референтну тачку за мерење времена простирања сигнала. Мерење се завршава преласком растуће ивице ехо-сигнала у врх импулса. Систематска кашњења у обради сигнала могу и морају бити коригована приликом израчунавања удаљености. Случајна одступања утичу на тачност одређивања положаја импулсног радара.
Предајни сигнал
Временски ток напона предајног сигнала може се математички описати на следећи начин:
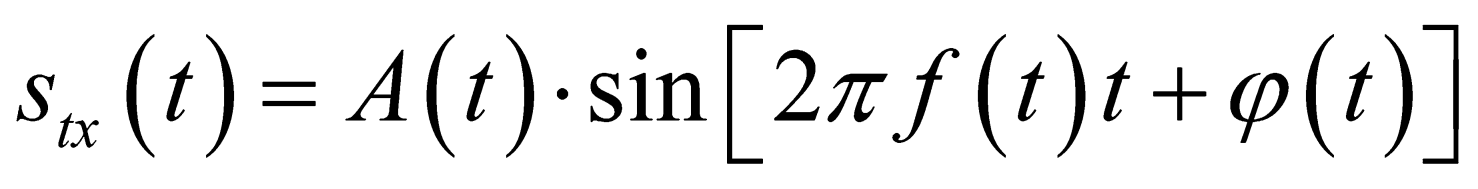
(1)
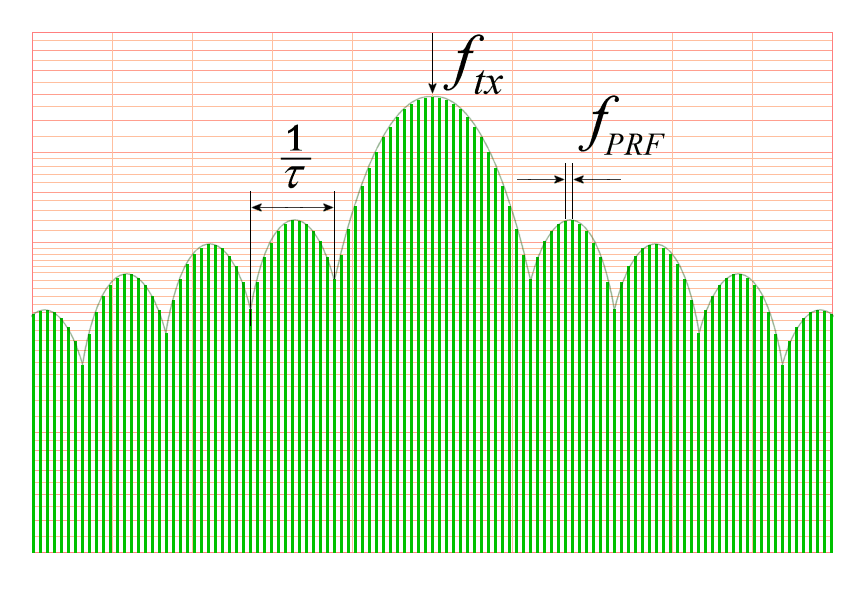
Слика 3: Фреквенцијски спектар низа правоугаоних импулса у околини предајне фреквенције ftx

Функција A(t) представља промену амплитуде у зависности од времена t, односно амплитудску модулацију. У најједноставнијем случају предајник се укључује само на кратко време τ, док је током преосталог времена искључен. Тада је A(t) једнако 1 током предаје, а у свим осталим случајевима 0. Временска зависност одређена је фреквенцијом понављања импулса и фактором испуне. Пошто су радарски ехо-сигнали изложени различитим механизмима слабљења, стварна амплитудска модулација осим саме функције укључивања и искључивања (енгл. on/off-keying) нема већи практични значај. Обвојница фреквенцијског спектра низа правоугаоних импулса описује се функцијом облика (sin U)/U. Највећи део снаге (обратите пажњу на логаритамску скалу на вертикалној оси Слике 3) налази се у опсегу BHF = 2/τ око предајне фреквенције ftx.
Фреквенција понављања импулса fPRF, као и појединачна времена, на пример трајање предајног импулса τ или време пријема (Τ − τ), утичу на параметре радара. Они одређују, између осталог, најмању могућу мерну удаљеност (предајни импулс мора у потпуности напустити антену) и највећу једнозначно мерљиву удаљеност (ехо-сигнал мора бити примљен пре следећег предајног импулса).
Трајање предајног импулса τ има пресудан утицај на резолуцију по даљини ΔR импулсног радара. Она износи:


(2)
Што је предајни импулс краћи, два рефлектора могу бити ближе један другом и ипак бити приказана као два одвојена циља. Због зависности
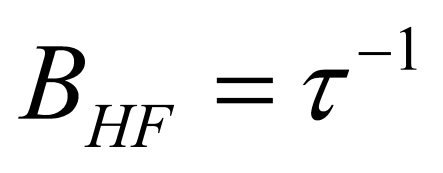

(3)
предајни опсег фреквенција BHF расте са повећањем резолуције по даљини. То код једноставне импулсне модулације ограничава домет радара. Под овим условима импулсна енергија Ep може се повећати само повећањем импулсне снаге PS.
За домет импулсног радара није пресудна импулсна снага, већ импулсна енергија:
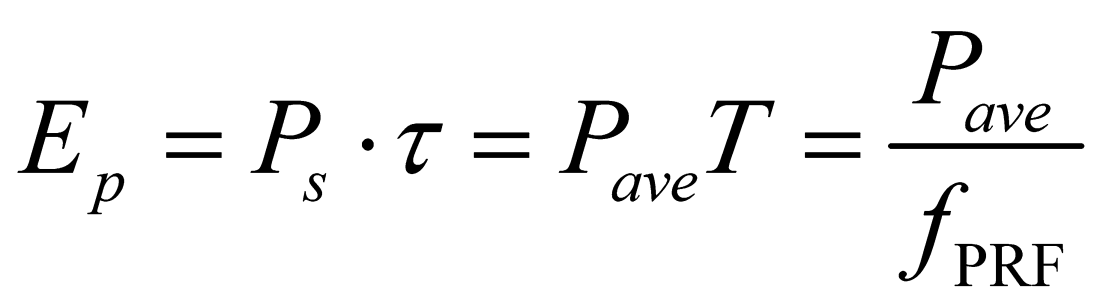

(4)
- Ep = енергија импулса;
- PS = импулсна снага предајника;
- Pave = средња снага.
Значајно побољшање ових карактеристика може се постићи применом унутрашње модулације предајног импулса (интраимпулсна модулација). Компресија импулса, која се затим примењује у пријемнику, омогућава раздвајање везе између трајања предајног импулса и трајања ехо-сигнала. На тај начин је могуће одредити положај више рефлектора чак и унутар трајања једног предајног импулса.
Функција φ(t) у једначини (1) представља фазни помак целокупног сигнала. Почетна фаза предајног сигнала, у зависности од начина генерисања осцилације, може бити позната и израчунљива. У том случају импулсни радар припада кохерентним радарима. Тренутна фаза такође може бити позната, али почетно стање не мора бити предвидљиво. Тада се радар сврстава у псеудокохерентне радаре. Ако је почетна фаза потпуно неодређена, односно случајна, онда је реч о некохерентном радару. Тек код фазно кодиране интраимпулсне модулације ова функција добија додатни значај.
Пријемни сигнал
Ехо-сигнал примљен у тренутку t током времена пријема подлеже најмање једном слабљењу a на путу до циља и назад:
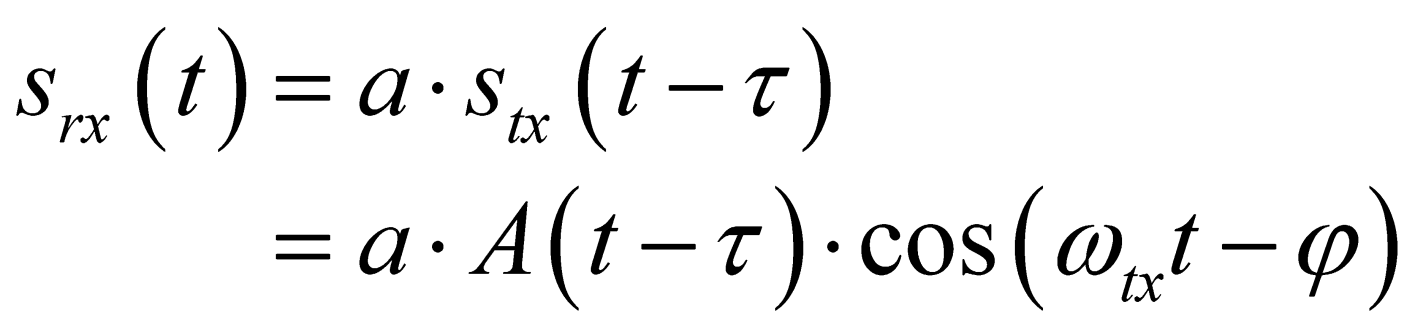
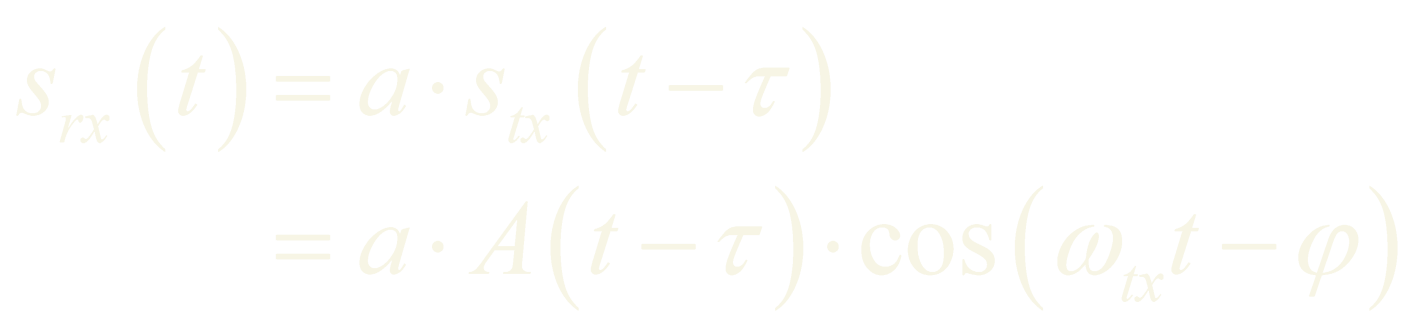
(5)
Примљени сигнал потиче од предајног импулса онаквог какав је био у тренутку t-τ. Поред тога, примљени сигнал добија фазни помак ϕ, који је у великој мери одређен временом простирања сигнала τ, односно удаљеношћу објекта R. Анализом ове фазне информације добијају се подаци о кретању и променама кретања рефлектујућег објекта.
Обично се полази од претпоставке да је трајање предајног импулса једнако трајању рефлектованог ехо-импулса. Због тога се у односу предајне и примљене снаге, који се користи у радарској једначини, временски фактор може изоставити. У пракси је, међутим, ехо-сигнал само делимично сличан предајном сигналу.
- Рефлексија може изменити спектар предајног сигнала:
- Могу се појавити додатни хармоници носеће фреквенције.
- Носећој фреквенцији може бити придружена једна или више Доплерових фреквенција.
- Поларизација сигнала може се променити.
- Ни трајање ехо-сигнала није константно. Трајање рефлектованог импулса може бити значајно продужено услед интерференције рефлексија са површина које се налазе на незнатно различитим удаљеностима и због тога имају различита времена простирања сигнала.
Укратко, ехо-сигнал је изложен толиком броју различитих утицаја да се његов облик унапред не може поуздано предвидети. Да би се ипак реализовао оптималан пријемник или прилагођени филтар, потребно је користити више паралелних пријемних канала који узимају у обзир све могуће деформације сигнала. У изборном колу (greatest-of) за даљу обраду се бира ехо-сигнал са најбољим односом сигнал/шум или сигнал/сметње. Положај прекидача у колу greatest-of истовремено се чува као важан податак за идентификацију тог ехо-сигнала.
Генерално, ширина пријемног опсега одржава се што је могуће мањом како би се смањио улазак непотребног шума. Због тога се код једноставног импулсног радара обично бира вредност BHF = 1/τ. Утицај шума може се смањити применом интеграције импулса у пријемнику. При томе се формира збир више импулсних периода током којих се претпоставља да се рефлектујући објекат не помера. Пошто је шум статистички распоређен, његов збир не расте истом брзином као збир ехо-сигнала. На тај начин се побољшава однос сигнал/шум.
Структура и блок-дијаграм
преклопник
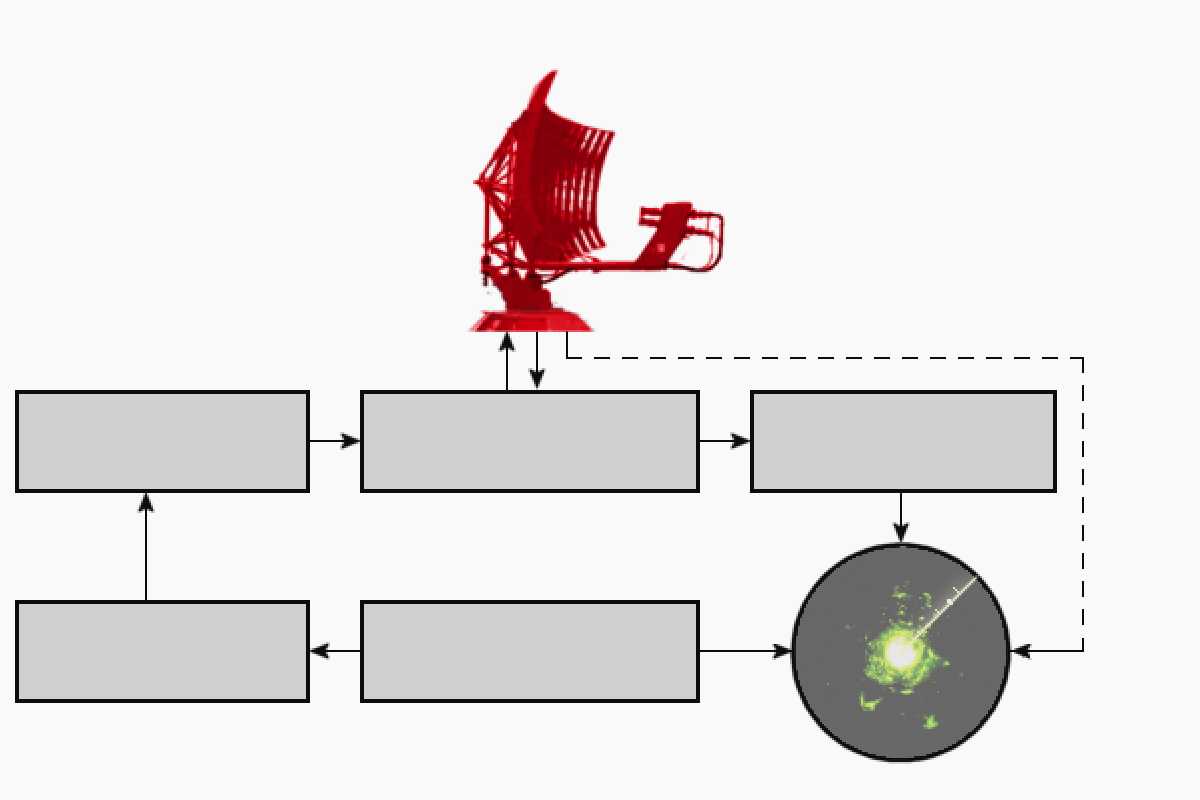
Слика 4: Структура моностатичког импулсног радара


Структура импулсног радара зависи од тога да ли се предајник и пријемник налазе на истој локацији (моностатички радар) или су обе компоненте постављене на потпуно различитим местима (бистатички радар).
Моностатички импулсни радар има предност компактне конструкције. Поред тога, временско управљање, које је од посебног значаја за импулсне радаре, може бити концентрисано у једном централном синхронизатору. На тај начин унутрашња кашњења синхронизационих сигнала остају мала. Сложена радарска антена може се користити и за предају и за пријем применом временског дељења функција. Недостатак је то што се веома осетљив радарски пријемник током предаје мора искључити ради сопствене заштите помоћу предајно-пријемног преклопника.
Опис функционалних блокова у блок-дијаграму
Код бистатичког импулсног радара пријемник са сопственом антеном налази се на другој локацији од предајника. Предност оваквог решења је што пријемник може радити без значајних заштитних мера од велике снаге предајника. У најједноставнијем случају постојећем моностатичком импулсном радару додаје се мрежа додатних пријемних станица. Пример је метеоролошки радар Poldirad у Оберпфафенхофену. Пријемне антене нису веома усмерене јер морају истовремено примати сигнале из више праваца. Недостатак оваквог система је веома сложена синхронизација. Пријемник мора истовремено са ехо-сигналима примати и директан предајни сигнал и на основу њега, као и познате удаљености до предајника, генерисати синхронизациони сигнал. Главна војна примена бистатичких конфигурација су радари преко хоризонта (OTH).
Посебну варијанту бистатичког радара представљају пасивни радари. Они користе постојеће високофреквентне емисије, као што су радио и телевизијски предајници или туђи импулсни радари. Положај циља одређује се на основу разлике између времена директног пријема сигнала и додатног времена простирања ехо-сигнала. Двосмислености у мерењу могу се отклонити директним одређивањем правца сметњи које емитује циљ или синхронизацијом два пасивна радара који раде на различитим локацијама.
Eine Abart des bistatischen Radars sind die Passiv-Radare.
Примена
Импулсни радари се претежно пројектују за велике домете. Њихова најважнија област примене и даље је војни сектор. Остале области примене обухватају контролу ваздушног саобраћаја, метеоролошка осматрања (посебно радаре за мерење падавина) и сателитска даљинска истраживања Земљине површине.
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић