
O que é um radar de prospecção?
Radar de prospecção

radar e ecrã
transmissor,
recetor
e antenas
percurso
Imagem 1: Radar de prospecção no solo em ação,
© 2010 Museu de História Sueco, Estocolmo

radar e ecrã
transmissor,
recetor
e antenas
percurso
Imagem 1: Radar de prospecção no solo em ação,
© 2010 Museu de História Sueco, Estocolmo

tipo «Mexican Hat»
Imagem 2: A frequência central utilizada é sempre um compromisso entre a profundidade de penetração e a capacidade de resolução

tipo «Mexican Hat»
Imagem 2: A frequência central utilizada é sempre um compromisso entre a profundidade de penetração e a capacidade de resolução
Radar de prospecção
O radar de prospecção (em inglês: Ground Penetrating Radar, GPR) é um método de investigação geofísica para localizar e cartografar objetos ou camadas enterrados ou ocultos numa estrutura opticamente não transparente (por exemplo, solo, betão, alvenaria, asfalto, pedra, madeira ou gelo). Este método de investigação não destrutivo é utilizado desde a década de 1970 para investigações ambientais, na engenharia mecânica e na arqueologia. O radar de prospecção é um exemplo bem-sucedido da aplicação do radar de banda ultralarga. Um radar de prospecção típico com uma profundidade de penetração de até um metro pode operar na faixa de frequência de 300 MHz a 3300 MHz. Permite investigações mais rápidas, simples e baratas do que outros métodos de investigação. A densidade de radiação é absolutamente inofensiva. A potência de transmissão média típica está na ordem de alguns miliwatts. Isso é muito menos do que um telemóvel.
Princípio de funcionamento
Um radar de prospecção utiliza energia eletromagnética para obter informações sobre o subsolo. A energia é irradiada para baixo no solo e refletida de volta para o recetor em deshomogeneidades e camadas limite com diferentes condutividades. A profundidade dessa deshomogeneidade pode ser calculada a partir do tempo de propagação entre o sinal de transmissão e o sinal de eco. Dependendo do tipo de radar e das condições de propagação, o radar de prospecção é capaz de mapear uma secção transversal do subsolo até várias dezenas de metros de profundidade.
Tecnicamente, os radares de prospecção podem ser divididos em duas classes diferentes. Se o radar de prospecção emitir um sinal pulsado, ele é chamado de radar de impulso. Esses radares têm um recetor com uma alta taxa de amostragem e podem operar diretamente na área de tempo. Para atingir uma grande largura de banda, esses impulsos devem ser extremamente curtos, normalmente na faixa de alguns nanossegundos ou até menos. Muitas vezes, a frequência limite inferior é aproximada de zero para obter uma largura de banda grande. Nesse caso, o transmissor não modula mais uma frequência portadora, mas um impulso de alta tensão (normalmente entre 20 e 200 volts) é aplicado diretamente à antena. O tipo de impulso resultante é denominado impulso de vídeo na banda base. A sua forma assemelha-se a um «chapéu mexicano» („Mexican Hat“) e é descrita matematicamente como uma segunda derivada normalizada negativa de uma curva em forma de sino (função gaussiana).

Os radares de prospecção que emitem uma frequência que muda gradualmente ou continuamente e processam a diferença de frequência (ou diferença de fase) entre o sinal atualmente transmitido e o sinal recebido com atraso operam no domínio da frequência. Na maioria das vezes, são radares de onda contínua modulados em frequência com mudança gradual de frequência (radar SFCW). Esses radares são muito mais simples em sua estrutura e, portanto, mais baratos do que os radares de pulso, mas também muito mais lentos. O tempo de propagação é determinado a partir das frequências medidas por meio de uma rápida transformação de Fourier. Devido à possibilidade de integrar os sinais de eco por um período mais longo, eles têm uma melhor relação sinal-ruído do que os radares de pulso.
A escolha da faixa de frequência é um compromisso entre a profundidade de penetração possível e a capacidade de resolução. O material do solo tem uma característica de passa-baixa. As frequências mais baixas podem penetrar mais profundamente do que as frequências mais altas. No entanto, as frequências mais altas oferecem uma melhor capacidade de resolução. O sinal de transmissão é atenuado de forma diferente em diferentes camadas do solo. O mais difícil de penetrar é a argila húmida, o mais fácil é a areia seca. O menor tamanho de objeto que pode ser visto pelo radar aumenta quando a frequência é reduzida. A imagem 2 fornece uma visão geral aproximada: a 1 MHz, o radar poderia localizar objetos a uma profundidade de 30 a 40 metros, mas apenas se estes tivessem mais de 2 metros. O fator decisivo para a resolução vertical é a largura de banda efetiva do sinal recebido. A resolução horizontal é determinada pela característica de radiação da antena utilizada. Esta pode ser ligeiramente melhorada utilizando métodos de processamento de sinais de radar que, à semelhança de um radar de abertura sintética (SAR), combinam os sinais de eco de várias posições do radar de prospecção. Infelizmente, estas possibilidades não são tão bem-sucedidas no radar de prospecção como no SAR, uma vez que a velocidade de propagação no solo não é homogénea e as correções de fase necessárias só podem ser estimadas.
Dentro da faixa de frequência utilizada, também existem muitas redes de telemóveis cujo campo de radiação pode interferir sensivelmente no GPR. O utilizador deve certificar-se de que o seu telemóvel está no modo avião durante a medição. Uma maneira de minimizar essas interferências é a modulação codificada por fase. No entanto, esse tipo de modulação só é possível com radares FMCW de banda estreita.

Figura 3: Aqui, muitos A-scans foram combinados num B-scan mais simples. A parte positiva do impulso foi preenchida com cor e agora pode simular a modulação de brilho do B-scan.

Figura 3: Aqui, muitos A-scans foram combinados num B-scan mais simples. A parte positiva do impulso foi preenchida com cor e agora pode simular a modulação de brilho do B-scan.
Processamento do sinal de radar
Ao longo da direção do movimento, é gerada uma imagem bruta a partir dos dados do radar. Eles representam um corte do terreno. Como as antenas não podem ter grande direcionalidade devido às baixas frequências e à largura de banda necessária, todos os objetos no solo já produzem um sinal de eco quando ainda não estão exatamente sob o radar de prospecção. Este sinal de eco é, no entanto, representado exatamente sob o radar de prospecção. Devido à maior distância oblíqua, este eco é representado a uma profundidade maior do que realmente está. Ao passar sobre o objeto refletor, é gerado um sinal hiperbólico do alvo. A posição real é o vértice da hipérbole. Na imagem bruta, há sempre pelo menos uma linha contínua representada perto da superfície, que resulta da ligação direta da antena emissora à antena receptora através do ar, seguida por uma segunda linha, que resulta da onda direta no solo.
Com um software adequado, esta imagem pode ser reduzida às posições reais dos objetos com a ajuda de vários filtros. Estes filtros reduzem as perdas por dispersão, o ruído e o fenómeno, também aqui designado por interferência do solo, de perturbações causadas por várias heterogeneidades que, na verdade, não são objetos. Ao mesmo tempo, o fator de amplificação pode ser aumentado em função do tempo de propagação para compensar o amortecimento no solo.
Por outro lado, a conversão do tempo de propagação em distância/profundidade não é tão simples. A velocidade de propagação das ondas eletromagnéticas no solo varia muito. Em solo seco, a velocidade de propagação é apenas metade da velocidade no ar. Em areia húmida, ela diminui para apenas um quarto, e na água, para pouco mais de um décimo. Essas diferenças devem ser conhecidas e podem ser estimadas, por exemplo, através de uma medição de resistência ou comparadas com medições sismológicas. No entanto, apenas uma perfuração do núcleo pode dar certeza definitiva.
O resultado de uma única medição de radar pode ser representado como um A-Scan num osciloscópio. Este mostra uma linha temporal no eixo X e as amplitudes dos impulsos retardados no eixo Y. A partir de várias medições individuais deste tipo, é possível gerar um B-Scan. No eixo X é representado o percurso percorrido pelo radar e no eixo Y a linha temporal. Os sinais de eco são agora modulados em termos de luminosidade ou tornados visíveis nesta superfície através de cores falsas. Este B-Scan é o corte através do solo ao longo do percurso percorrido pelo radar. A partir de vários cortes paralelos deste tipo, é possível gerar um mapa com a vista aérea da área de teste, denominado C-Scan, em que os eixos são agora bidimensionais e representam as distâncias no terreno de teste. Todas estas representações são denominadas radargramas nas publicações. Os termos A-Scan, B-Scan e C-Scan têm um significado específico para o GPR e não devem ser confundidos com A-Scope, B-Scope e C-Scope, que são dispositivos de visualização de radares de reconhecimento e atribuição de alvos.

como radiadores
de impulsos
entre a alimentação
e o refletor parabólico
Figura 4: Estrutura de uma antena de radiação de impulsos (IRA)

como radiadores
de impulsos
entre a alimentação
e o refletor parabólico
Figura 4: Estrutura de uma antena de radiação de impulsos (IRA)
Antenas de radiação de impulsos
No radar de prospecção que opera na faixa de frequência, a escolha da antena não é crítica. Com a sua largura de banda, ela deve cobrir apenas a faixa de frequência utilizada. No caso de radares de impulsos que operam na faixa de tempo, a escolha da antena é mais difícil. A antena deve ter o mesmo centro de fase para todas as frequências na faixa, a fim de não alterar a forma do impulso. Assim, por exemplo, a antena logaritmicamente periódica é menos adequada. Além disso, no caso de dispositivos portáteis, é necessário prestar atenção às dimensões geométricas reduzidas, para que os dispositivos não se tornem muito pesados.
As antenas de radiação de impulsos (IRA, do inglês: Impulse Radiating Antenna) foram desenvolvidas especialmente para aplicações de banda ultra larga. Elas consistem num dipolo de material redondo cónico, por exemplo, diante de um refletor parabólico. Têm uma boa direcionalidade e permitem uma intensidade de campo de pico muito alta. Com um diâmetro de 0,8 m, a sua largura de banda varia de 0,2 a 6 GHz. A transição entre as duas metades do radiador e o refletor parabólico, equipada com um revestimento resistivo, evita reflexões de partes do impulso com frequência muito alta no radiador. Em comparação com uma antena tipo corneta eletricamente equivalente, a IRA tem uma estrutura significativamente mais compacta.
Aplicações
Os radares de prospecção estão disponíveis como dispositivos manuais que podem ser guiados manualmente no solo ou nas paredes. Esses aparelhos também são adequados para a inspeção de materiais não metálicos em busca de fissuras ou cavidades. Aparelhos maiores podem ser arrastados ou puxados sobre o solo com patins ou instalados em um pequeno carrinho que pode ser empurrado por uma única pessoa. A carcaça e o meio de transporte devem ser construídos, na medida do possível, com materiais não metálicos, para não prejudicar o funcionamento. A instalação em veículos motorizados também é possível, mas, neste caso, deve ser montada com um braço não metálico, se possível, bem à frente do capô ou bem atrás da porta traseira. O radar de prospecção também pode ser transportado como carga suspensa por um helicóptero, como é o caso do «HERA» (HE licopter RA dar) da empresa suíça RST.
O radar de prospecção MARSIS é parte integrante da sonda espacial Mars Express e examina o solo marciano até uma profundidade de 5 km com frequências entre 1,8 e 5 MHz. A distância entre a antena e o solo marciano é de 300 a 800 km, no máximo.
O radar de prospecção é utilizado, entre outras coisas, para a investigação de camadas aquáticas, para a medição da espessura de maciços rochosos, camadas de sedimentos e profundidades de água, bem como para a deteção de cavernas. Outras aplicações possíveis são a cartografia de condutas, poços de canalização, cabos e blocos rochosos. A combinação com outros métodos de investigação, como medições sismológicas e de resistência, reduz as incertezas na caracterização da causa da reflexão.
Galeria de imagens de uma aplicação arqueológica de um radar de prospecção
Uma investigação por radar conduzida por Dean Goodman no Japão mostra um túmulo circular com um enterro no seu interior, que é claramente visível na camada inferior da imagem 6. A imagem 7 é um corte tridimensional de uma câmara funerária descoberta por Dean Goodman num túmulo na ilha de Kyushu, no Japão. Ela continha os restos mortais de um samurai com uma variedade de oferendas funerárias, incluindo espadas de bronze. (Fontes das imagens: Dean Goodmann)

Imagem 5: um radar de penetração no solo mais antigo em ação
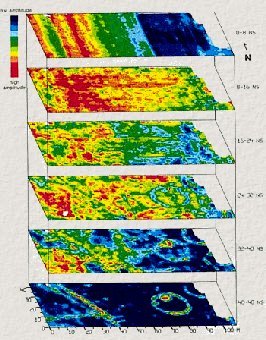


Imagem 7: representação 3D