
¿Qué es un georradar?
Georradar

radar y pantalla
transmisor,
receptor y
antenas
distancia
Imagen 1: Georradar en acción,
© 2010 Museo Sueco de Historia, Estocolmo

radar y pantalla
transmisor,
receptor y
antenas
distancia
Imagen 1: Georradar en acción,
© 2010 Museo Sueco de Historia, Estocolmo

tipo «Mexican Hat»
Imagen 2: La frecuencia central utilizada es siempre un compromiso entre la profundidad de penetración y la capacidad de resolución.

tipo «Mexican Hat»
Imagen 2: La frecuencia central utilizada es siempre un compromiso entre la profundidad de penetración y la capacidad de resolución.
Georradar
El georradar o radar de penetración de tierra (en inglés: Ground Penetrating Radar, GPR) es un método de investigación geofísica para localizar y cartografiar objetos o capas enterrados u ocultos en una estructura opaca (por ejemplo, tierra, hormigón, mampostería, asfalto, piedra, madera o hielo). Este método de investigación no destructivo se utiliza desde la década de 1970 para estudios medioambientales, en ingeniería mecánica y en arqueología. El georradar es un ejemplo exitoso de aplicación como radar de banda ultraancha. Un georradar típico con una profundidad de penetración de hasta un metro podría funcionar en el rango de frecuencias de 300 MHz a 3300 MHz. Permite realizar estudios más rápidos, sencillos y económicos que otros métodos de investigación. La densidad de radiación es absolutamente inocua. La potencia de transmisión media típica es de unos pocos milivatios. Esto es mucho menos que la de un teléfono móvil.
Principio de funcionamiento
Un georradar utiliza energía electromagnética para obtener información sobre el subsuelo. La energía se irradia hacia abajo en el suelo y se refleja de vuelta al receptor en las zonas no homogéneas y en las capas límite con diferente conductividad. A partir del tiempo transcurrido entre la señal de transmisión y la señal de eco, se puede calcular la profundidad de esta zona no homogénea. Dependiendo del tipo de radar y de las condiciones de propagación, el georradar es capaz de representar una sección transversal del subsuelo hasta varias decenas de metros de profundidad.
Técnicamente, los georradares se pueden clasificar en dos categorías diferentes. Si el georradar emite una señal pulsada, se denomina radar de impulsos. Estos georradares tienen un receptor con una alta frecuencia de muestreo y pueden funcionar directamente en el dominio del tiempo. Para alcanzar un amplio ancho de banda, estos impulsos deben ser extremadamente cortos, normalmente del orden de unos pocos nanosegundos o incluso menos. A menudo, la frecuencia límite inferior se aproxima a cero para obtener un gran ancho de banda. En este caso, ya no se modula una frecuencia portadora en el transmisor, sino que se aplica un pulso de alta tensión (normalmente entre 20 y 200 voltios) directamente a la antena. El tipo de impulso resultante se denomina impulso de vídeo en banda base. Su forma se asemeja a un «sombrero mexicano» y se describe matemáticamente como la segunda derivada normalizada negativa de una curva en forma de campana (función gaussiana).

Los georradares que emiten una frecuencia que cambia de forma gradual o continua y procesan la diferencia de frecuencia (o fase diferencial) entre la señal emitida actualmente y la señal recibida con retraso, funcionan en el dominio de la frecuencia. Por lo general, se trata de radares de onda continua modulados en frecuencia con cambio gradual de frecuencia (radar SFCW). Estos radares son mucho más sencillos en su estructura y, por lo tanto, también más baratos que los radares de impulsos, pero mucho más lentos. El tiempo de propagación se determina a partir de las frecuencias medidas mediante una rápida transformada de Fourier. Gracias a la posibilidad de integrar las señales de eco durante un periodo de tiempo más largo, tienen una mejor relación señal-ruido que los radares de impulsos.
La elección del rango de frecuencia es un compromiso entre la profundidad de penetración posible y la capacidad de resolución. El material del suelo tiene un carácter de paso bajo. Las frecuencias más bajas pueden penetrar más profundamente en él que las frecuencias más altas. Sin embargo, las frecuencias más altas ofrecen una mejor capacidad de resolución. La señal de transmisión también se atenúa en diferente medida en las distintas capas del suelo. Lo más difícil de penetrar es la arcilla húmeda, y lo más fácil, la arena seca. El tamaño mínimo de los objetos que pueden ser detectados por el radar aumenta a medida que se reduce la frecuencia. La imagen 2 ofrece una visión general aproximada: a 1 MHz, el radar podría localizar objetos a una profundidad de entre 30 y 40 metros, pero solo si estos tienen un tamaño superior a 2 metros. El factor decisivo para la resolución vertical es el ancho de banda efectivo de la señal recibida. La resolución horizontal viene determinada por las características de radiación de la antena utilizada. Esta puede mejorarse ligeramente utilizando métodos de procesamiento de señales de radar que, de forma similar a un radar de apertura sintética (SAR), combinan las señales de eco de varias posiciones del georradar. Lamentablemente, estas posibilidades no son tan eficaces en el georradar como en el SAR, ya que la velocidad de propagación en el suelo no es homogénea y las correcciones de fase necesarias solo pueden estimarse.
Dentro del rango de frecuencias utilizado también hay muchas redes de telefonía móvil cuyo campo de radiación puede interferir sensiblemente en el GPR. El usuario debe asegurarse de que su teléfono móvil esté en modo avión durante la medición. Una forma de minimizar estas interferencias es la modulación codificada en fase. Sin embargo, este tipo de modulación solo es posible con radares FMCW de banda estrecha.

Imagen 3: Aquí se han combinado muchos escáneres A para formar un escáner B muy sencillo. La parte positiva del impulso se ha rellenado con color y ahora puede simular la modulación de brillo del escáner B.

Imagen 3: Aquí se han combinado muchos escáneres A para formar un escáner B muy sencillo. La parte positiva del impulso se ha rellenado con color y ahora puede simular la modulación de brillo del escáner B.
Procesamiento de la señal de radar
A lo largo de la dirección del movimiento se genera una imagen en bruto a partir de los datos del radar. Estos representan un corte a través del terreno. Dado que las antenas no pueden tener una gran directividad debido a las bajas frecuencias y al ancho de banda necesario, todos los objetos del suelo producen una señal de eco incluso cuando aún no se encuentran exactamente debajo del georradar. No obstante, esta señal de eco se muestra exactamente debajo del georradar. Sin embargo, debido a la mayor distancia oblicua, este eco se muestra a una profundidad mayor de la que realmente tiene. Por lo tanto, al pasar por encima del objeto reflectante se genera una señal hiperbólica. La posición real es el vértice de la hipérbola. En la imagen sin procesar siempre se muestra al menos una línea continua cerca de la superficie, que resulta de la conexión directa entre la antena transmisora y la antena receptora a través del aire, seguida de una segunda línea que resulta de la onda directa en el suelo.
Mediante un software adecuado, esta imagen puede reducirse a las posiciones reales de los objetos con la ayuda de una serie de filtros. Estos filtros reducen las pérdidas por dispersión, el ruido y el fenómeno, también denominado aquí «ruido del suelo», de interferencias causadas por diversas inhomogeneidades que en realidad no son objetos. Al mismo tiempo, el factor de amplificación puede aumentarse en función del tiempo de propagación para compensar la atenuación en el suelo.
Por el contrario, convertir el tiempo de propagación en distancia/profundidad no es tan sencillo. La velocidad de propagación de las ondas electromagnéticas en el suelo varía mucho. En suelo seco, la velocidad de propagación es solo la mitad que en el aire. En arena húmeda se reduce incluso a solo una cuarta parte, y en agua a poco más de una décima parte. Es necesario conocer estas diferencias, que pueden estimarse, por ejemplo, mediante una medición de la resistencia o compararse con mediciones sismológicas. Sin embargo, solo una perforación puede proporcionar una certeza definitiva.
El resultado de una sola medición por radar puede representarse como un A-Scan en un osciloscopio. Este muestra una línea de tiempo en el eje X y las amplitudes de los impulsos retardados en el eje Y. A partir de varias mediciones individuales de este tipo se puede generar un escaneo B (B-Scan). En el eje X se representa la distancia recorrida por el radar y en el eje Y la línea de tiempo. Las señales de eco se modulan ahora en cuanto a brillo o se hacen visibles en esta superficie mediante colores falsos. Este escaneo B es el corte a través del suelo a lo largo del recorrido que realiza el radar. A partir de varios cortes paralelos de este tipo se puede generar un mapa con la vista superior del área de prueba, denominado escaneo C (C-Scan), en el que los ejes son ahora bidimensionales y representan las distancias en el terreno de prueba. Todas estas representaciones se denominan radargramas en las publicaciones. Los términos A-Scan, B-Scan y C-Scan tienen un significado específico para el GPR y no deben confundirse con A-Scope, B-Scope y C-Scope, que son dispositivos de visualización de radares de reconocimiento y asignación de objetivos.

como radiadores
entre la alimentación y
el reflector parabólico
Figura 4: Estructura de una antena radiante de impulsos (IRA)

como radiadores
entre la alimentación y
el reflector parabólico
Figura 4: Estructura de una antena radiante de impulsos (IRA)
Antenas radiantes de impulsos
En el caso de los georradares, la elección de la antena no es crítica. Con su banda ancha, solo debe cubrir el rango de frecuencias utilizado. En el caso de los radares de impulsos que funcionan en el rango de tiempo, la elección de la antena es más difícil. La antena debe tener el mismo centro de fase para todas las frecuencias del rango, a fin de no alterar la forma del impulso. Por lo tanto, la antena logarítmica periódica, por ejemplo, es menos adecuada. Además, en el caso de los dispositivos portátiles, se debe prestar atención a que las dimensiones geométricas sean reducidas, para que los dispositivos no resulten demasiado difíciles de manejar.
Las antenas de radiación de impulsos (IRA, por sus siglas en inglés: Impulse Radiating Antenna) se han desarrollado especialmente para aplicaciones de banda ultraancha. Consisten en un dipolo de, por ejemplo, material redondo cónico delante de un reflector parabólico. Tienen una buena directividad y permiten una intensidad de campo máxima muy alta. Con un diámetro de 0,8 m, su ancho de banda va de 0,2 a 6 GHz. La transición entre las dos mitades del radiador y el reflector parabólico, provista de un revestimiento resistivo, evita las reflexiones de las partes del impulso con una frecuencia muy alta en el radiador. En comparación con un radiador de bocina lineal eléctricamente equivalente, la IRA tiene un diseño mucho más compacto.
Aplicaciones
Los georradares están disponibles como dispositivos manejables que se pueden guiar manualmente por el suelo o las paredes. Estos dispositivos también son adecuados para examinar materiales no metálicos en busca de grietas o cavidades. Los dispositivos más grandes pueden arrastrarse o tirarse sobre el suelo con patines, o bien instalarse en un pequeño carro que puede empujar una sola persona. La carcasa y el medio de transporte deben estar fabricados, en la medida de lo posible, con materiales no metálicos para no afectar al funcionamiento. También es posible instalarlos en vehículos, pero en este caso se montan con un brazo lo más no metálico posible, ya sea muy por delante del capó o muy por detrás del portón trasero. Los georradares también pueden transportarse como carga colgante en un helicóptero, como por ejemplo el «HERA» (HE licopter RA dar) de la empresa suiza RST.
El georradar MARSIS es un componente fijo de la sonda espacial Mars Express y examina el suelo marciano hasta una profundidad de 5 km con frecuencias entre 1,8 y 5 MHz. La distancia entre la antena y el suelo marciano es de entre 300 y 800 km como máximo.
El georradar se utiliza, entre otras cosas, para investigar capas acuíferas, medir el espesor de macizos rocosos, capas de sedimentos y profundidades de agua, así como para detectar cuevas. Otras aplicaciones posibles son la cartografía de tuberías, pozos de alcantarillado, cables y bloques de roca. La combinación con otros métodos de investigación, como las mediciones sismológicas y de resistencia, reduce las incertidumbres en la caracterización de la causa de la reflexión.
Galería de imágenes de una aplicación arqueológica de un georradar
Una investigación con radar dirigida por Dean Goodman en Japón muestra un túmulo circular con un entierro en su interior, que se ve claramente en la capa inferior de la imagen 6. La imagen 7 es un corte tridimensional de una cámara funeraria descubierta por Dean Goodman en un túmulo funerario en la isla de Kyushu, en Japón. Contenía los restos de un samurái con una gran cantidad de ofrendas funerarias, entre ellas espadas de bronce. (Fuentes de las imágenes: Dean Goodmann)

Imagen 5: un antiguo radar de penetración en el suelo en acción
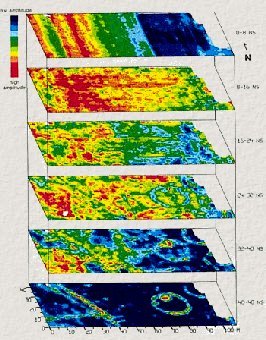


Imagen 7: representación en 3D