
脉冲雷达

图 1:利用脉冲雷达进行传播时间测量

图 1:利用脉冲雷达进行传播时间测量


脉冲雷达
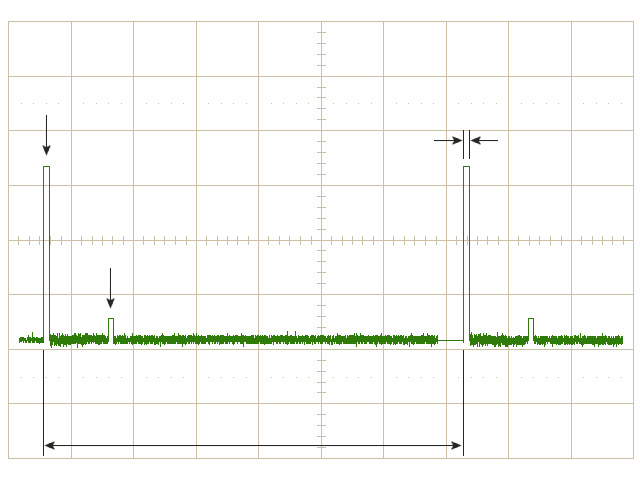
图 2:脉冲雷达的时间过程

脉冲雷达是一种发射持续时间很短且功率很高的脉冲, 并在发射间歇期间接收其回波信号的雷达。 与 连续波雷达 不同,发射机在测量过程结束之前就已经关闭。 这种雷达方式的特征是采用非常短的发射脉冲进行脉冲调制 (典型发射脉冲宽度为τ ≈ 0.1 … 1 µs)。 发射脉冲之间存在称为接收时间的较长间歇Τ >> τ (典型值为Τ ≈ 1 ms)。 反射目标的距离通过 传播时间测量 确定(对于固定雷达), 或者通过比较与距离相关的 多普勒频谱 变化与数据库中为给定距离存储的数值来确定(对于运动平台上的雷达)。 脉冲雷达通常设计用于较大的作用距离,并以较高的脉冲功率发射。
与其他雷达方法相比,最重要的区别是必须对脉冲雷达内部的所有过程进行 精确时间控制。 发射脉冲的起点是传播时间测量的参考点。 测量在回波信号上升沿过渡到脉冲顶部时结束。 信号处理中的系统性延迟可以并且必须在距离计算中进行修正。 随机偏差则会影响脉冲雷达的 定位精度。
发射信号
发射信号的电压变化可以用数学形式表示为:
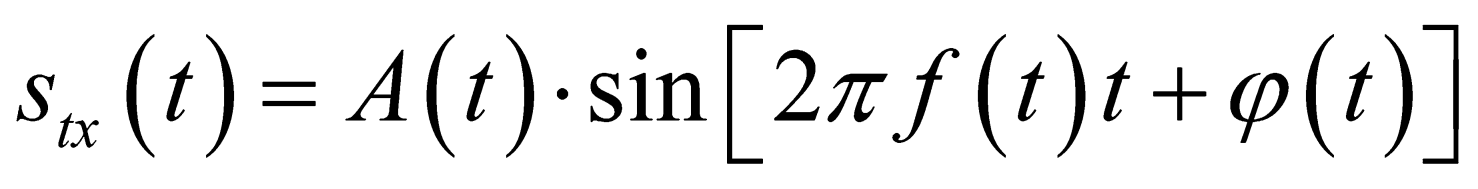
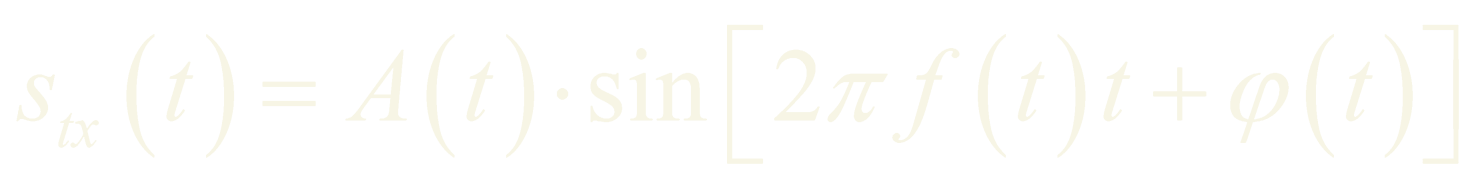
(1)
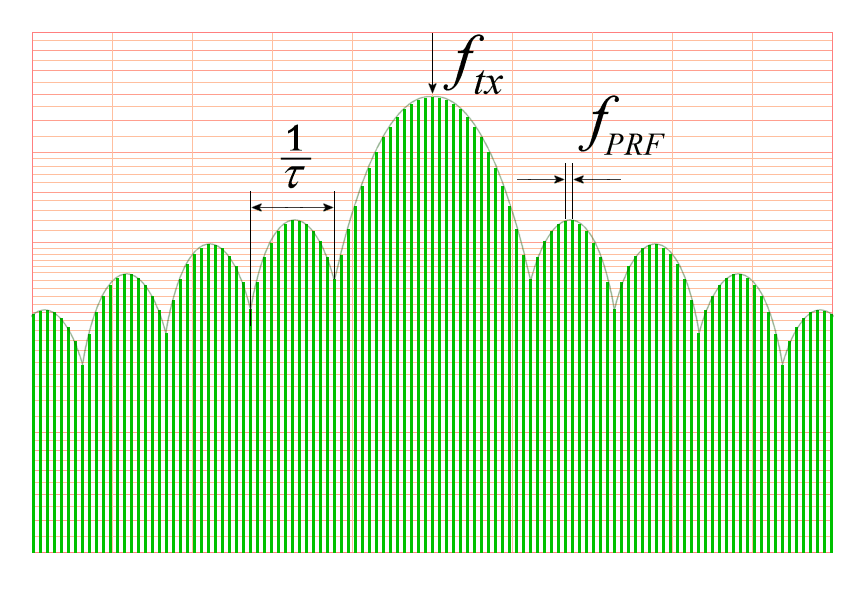
图 3:发射频率ftx附近矩形脉冲序列的频谱

函数A(t)表示幅度随 时间t的变化,即幅度调制。 在最简单的情况下,发射机只在时间τ内短暂开启, 其余时间保持“关闭”状态。 因此,在发射期间A(t) = 1,否则 = 0。 这种时间关系由脉冲重复频率和 占空比 决定。 由于雷达回波受到多种衰减因素影响, 除这种开关功能之外,实际采用幅度调制几乎没有意义 (英文:on/off–keying 或 on/off–keyed transmitter)。 矩形脉冲序列频谱的包络线呈 (sin U)/U 形式。 主要功率分量(注意图 3 纵坐标采用对数刻度)位于发射频率ftx附近 BHF = 2/τ的频带内。
脉冲重复频率 fPRF以及各个时间参数,例如发射脉冲宽度τ 或接收时间(Τ − τ), 都会影响雷达的性能参数,例如 最小测量距离 (发射脉冲必须完全离开天线)以及 最大不模糊距离 (回波信号必须在下一个发射脉冲之前被接收)。
发射脉冲宽度τ对脉冲雷达的 距离分辨率 ΔR具有决定性影响。 其值为:


(2)
发射脉冲越短, 两个反射体就可以在距离上越靠近而仍然被识别为两个独立反射体。 由于以下关系,脉冲雷达的发射机带宽BHF
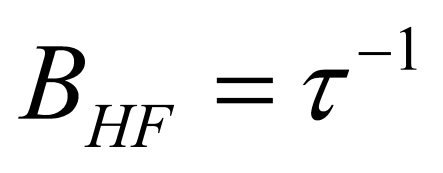

(3)
会随着距离分辨率的提高而增大。 在简单脉冲调制条件下,这会限制作用距离。 在要求一定距离分辨率的条件下, 脉冲能量Ep只能通过提高脉冲功率PS来增加。
对于脉冲雷达的作用距离,首要决定因素并不是脉冲功率,而是脉冲能量:
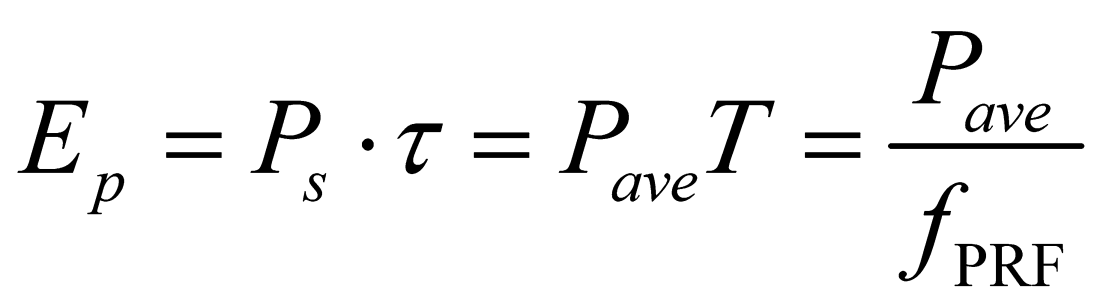

(4)
- Ep = 脉冲能量;
- PS = 发射脉冲功率;
- Pave = 平均功率。
通过对发射脉冲进行内部调制 (脉内调制) 可以显著改善这种情况。 接收机中随后可以进行的脉冲压缩, 消除了 发射脉冲宽度 与回波信号脉冲宽度之间的直接关系。 因此,即使多个反射体位于一个发射脉冲持续时间所对应的距离范围内,也可以对其进行距离定位。
公式(1)中的函数φ(t)表示整个信号的相位偏移。 根据振荡产生方式,发射信号的初始相位可能已知并且可以计算。 在这种情况下,该脉冲雷达属于 相干 雷达。 当前相位也可能是已知的,但初始状态无法预测。 此时该雷达属于 伪相干雷达。 如果初始相位完全不确定(随机), 则该雷达属于非相干雷达。 只有在采用相位编码 脉内调制 时,该函数才具有进一步的重要意义。
回波信号
在接收时间内于时刻t接收到的回波信号, 在传播到目标并返回的过程中至少受到衰减a:
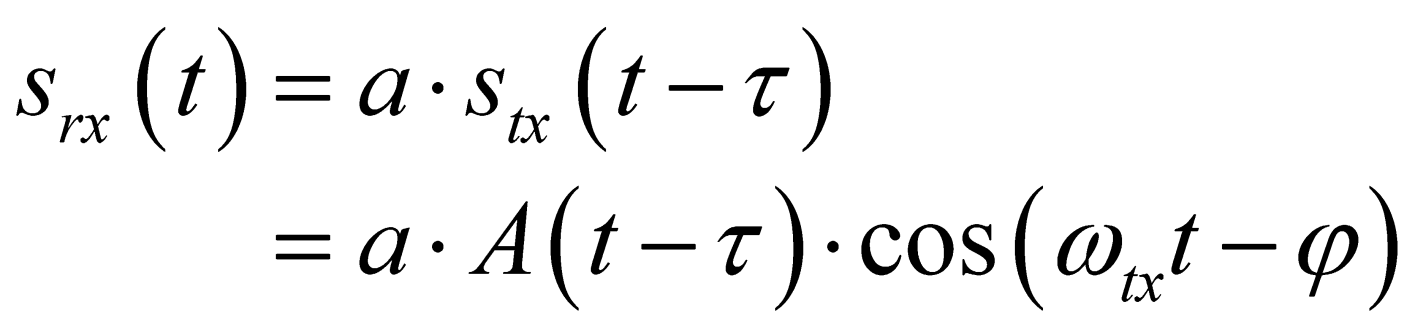
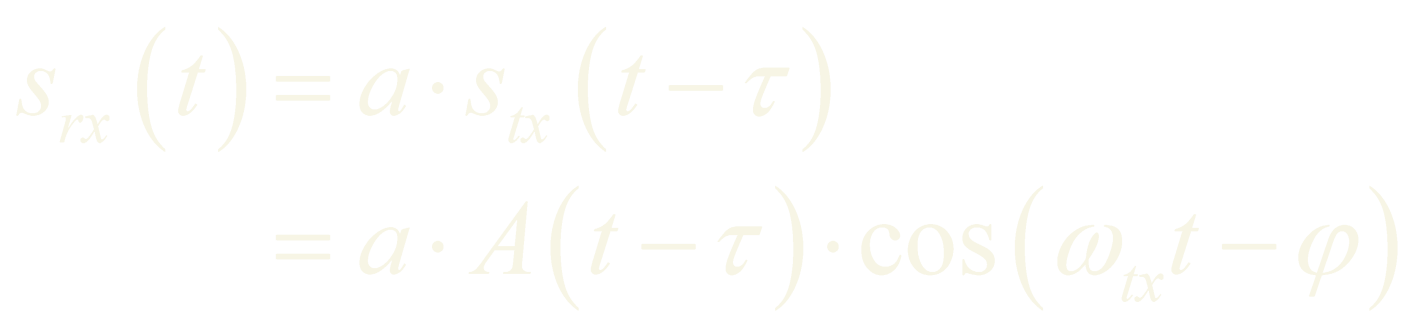
(5)
该信号源于时刻t-τ时发射脉冲的状态。 此外,接收到的信号还会产生相位偏移ϕ, 其主要受传播时间τ以及目标距离R影响。 通过分析这些相位信息,可以获得反射目标的运动状态及其运动变化信息。
通常假定发射脉冲宽度与反射回波脉冲宽度相同。 因此,在 雷达方程 中使用的发射功率与接收功率之比中,可以不再单独包含时间参数。 但在实际情况下,回波信号与发射信号往往只有有限的相似性。
- 反射过程可能改变发射信号的频谱:
- 载波频率可能出现附加的谐波。
- 载波频率上可能叠加一个或多个 多普勒频率。
- 极化方向 可能发生变化。
- 回波信号的脉冲宽度也并非恒定。 由于距离略有不同的各个局部表面反射产生 干涉, 进而造成不同传播时间, 反射脉冲的持续时间可能明显展宽。
总而言之,回波信号受到如此多因素的影响, 因而其最终波形必须被视为未知。 为了仍然能够构造最佳接收机或 最佳滤波器, 必须并行设置多个接收通道, 以考虑信号可能出现的各种变形。 随后在选择电路(greatest-of)中, 继续处理相对于噪声或干扰信号具有最佳距离的回波信号。 greatest-of开关的“开关位置” 作为重要的目标识别信息与该回波信号一起存储。
通常将接收带宽保持得尽可能小, 以避免接收不必要的噪声。 因此,对于简单脉冲雷达,通常只选择 BHF = 1/τ的带宽。 接收机中可以利用 脉冲积累 抑制噪声影响。 此时对若干脉冲周期进行求和, 并假定反射目标在这些脉冲周期所对应的时间内位置保持不变。 由于噪声具有统计随机性,其累加结果不能达到回波信号的累加结果。 因此,该措施可以改善信噪比。
结构、方框图
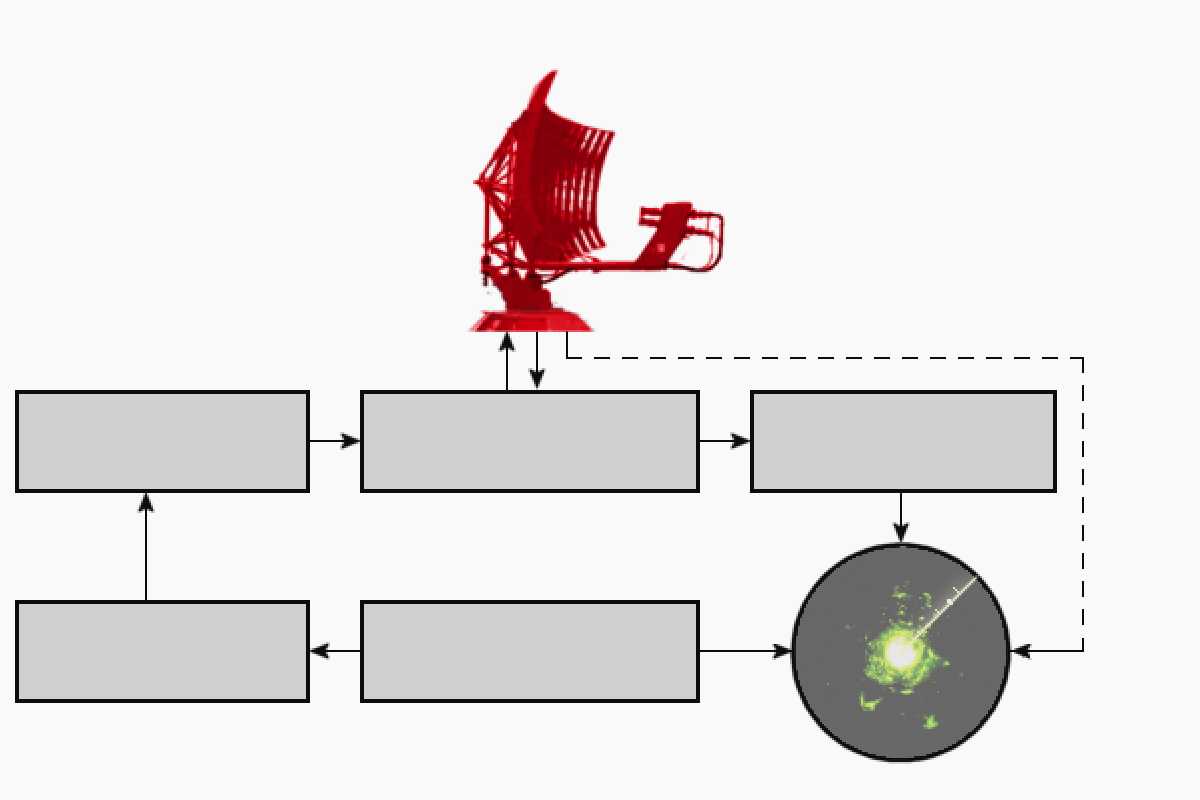
开关
图 4:单基地脉冲雷达的结构


脉冲雷达的结构取决于发射机和接收机是否位于同一地点(单基地雷达), 或者两个部件是否设置在完全不同的位置(双基地雷达)。
单基地脉冲雷达 除结构紧凑外,还有一个优点: 对脉冲雷达十分重要的时间控制可以利用一套雷达触发系统集中在中央 同步器模块 中。 因此,可以将同步脉冲的内部传播时间保持得较短。 一副复杂的 雷达天线 可以采用时分复用方式同时用于发射和接收。 缺点是,在发射时通常必须利用 收发开关 暂时关闭高灵敏度雷达接收机,以保护其免受高发射功率影响。
方框图中各功能模块的说明
在双基地脉冲雷达中,接收机及其独立天线位于与发射机不同的位置。 这样做的优点是,接收机无需采取复杂的高发射功率防护措施。 在最简单的情况下,可以在一个单基地脉冲雷达周围建立附加接收站网络。 (例如:奥伯普法芬霍芬的气象雷达 Poldirad)。 接收天线的方向性不能太强,因为它们必须能够同时接收来自多个方向的信号。 缺点是同步过程非常复杂。 接收机除了接收回波信号之外,还必须同时接收直接发射信号, 并根据该信号以及与发射机之间的已知距离生成同步信号。 双基地配置的主要军事应用是 超视距雷达(OTH Radar)。
双基地雷达的一种变型是 无源雷达。 这类雷达利用各种外部高频辐射源(广播发射机、电视发射机或其他脉冲雷达), 并根据直接接收信号的时间与回波信号额外传播时间之间的差值计算目标位置。 测量中的模糊可以通过直接测向目标自身的干扰辐射, 或通过同步位于不同地点的两部无源雷达来消除。
应用
脉冲雷达主要设计用于较大的作用距离。 其主要应用领域仍然是军事领域。 其他应用包括 空中交通管制、 气象观测(尤其是 降水雷达) 以及利用卫星对地球表面进行遥感。