
2D или 3D радарски уређаји

Слика 1: Дијаграм типичног 2D радарског уређаја, ротирајући Cosecans² дијаграм.
2D или 3D радарски уређаји
2D радар
Радар за осматрање ваздушног простора мора да претражује простор одређене величине око радара у потрази за ехо-сигналима од ваздухоплова. Његов дијаграм зрачења антене прилагођен је конкретном задатку. Најчешће се користи ротирајући лепезасти дијаграм или Cosecans² дијаграм. Овај начин претраживања простора назива се 2D радар. Таквим радаром могу се мерити само две координате за одређивање положаја циља. Два авиона која лете један изнад другог овакав радар може приказати само као један циљ (али тада са већом ефективном величином).
За трећу координату, односно информацију о висини (било као елевациони угао или као из њега израчуната висина лета), у почетним годинама развоја радара (током Другог светског рата и у послератном периоду) морала су заједно да раде два радарска уређаја. Један радар је радио као осматрачки радар са кружним прегледом, а други је био специјализован као такозвани висиномерни радар. Оба типа радара, и осматрачки и висиномерни, могла су да мере само две координате, па су се у оба случаја сврставала у 2D радаре.
Код војних радарских система фактор цене има релативно мали значај. Насупрот томе, код радара за контролу летења цена не сме бити превисока. Због тога се за осматрање ваздушног простора најчешће користе 2D радари. Податак о висини лета затим обезбеђује секундарни радар.
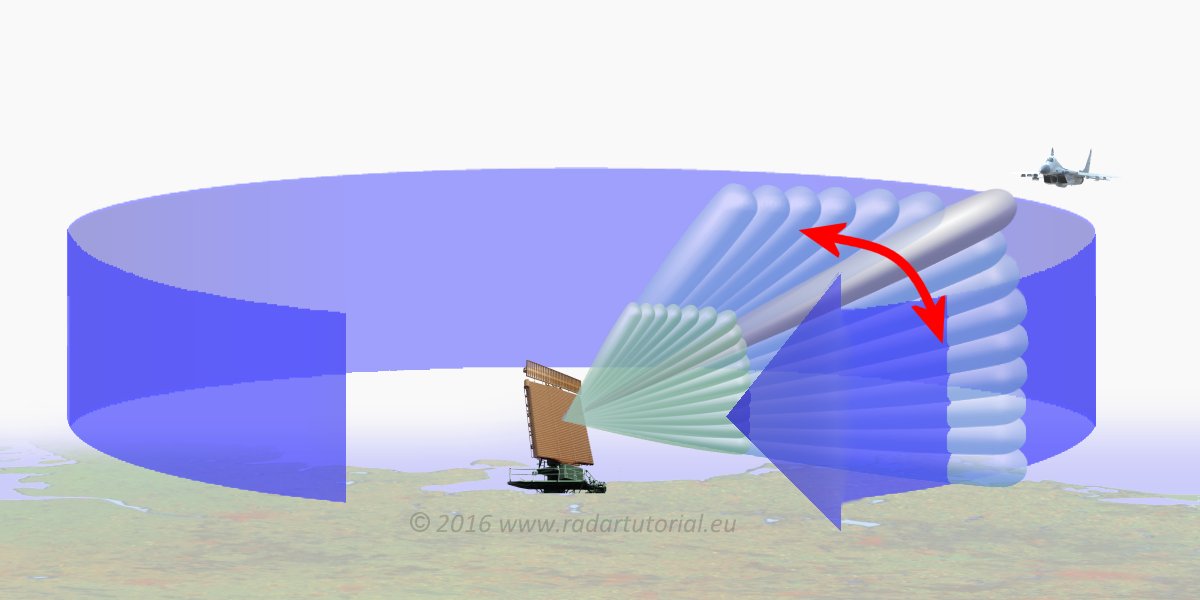
Слика 2: Дијаграм типичног 3D радарског уређаја, комбинација брзог електронског скретања игличастог снопа и механичке ротације.

Слика 2: Дијаграм типичног 3D радарског уређаја, комбинација брзог електронског скретања игличастог снопа и механичке ротације
3D радар
Ако се мерења све три просторне координате врше у оквиру једног радарског уређаја, онда се такав систем назива 3D радар.
Посебан облик 3D радара представља метеоролошки радар. Он спирално претражује простор веома уским антенским дијаграмом и по вертикали и по хоризонтали. Међутим, за један потпуни циклус, који обухвата ротацију и закретање антене у свим правцима, потребно је и до 15 минута. Такав временски интервал није прихватљив за радар за осматрање ваздушног простора, јер би веома брзи авиони за то време могли прећи огромну удаљеност. Авион који лети брзином звука за 15 минута пређе скоро 300 km!
Код раних 3D радара за осматрање ваздушног простора био је потребан веома велики технички напор. Морало је да постоји више паралелних пријемних канала, а антена је морала да обезбеди више различитих пријемних дијаграма. Пример таквог радара био је Medium Power Radar (MPR) , који данас више није у употреби. Његова огромна параболична антена имала је 36 рог зрачника и формирала укупно 12 различитих уских пријемних дијаграма, распоређених један изнад другог под различитим елевационим угловима. На основу информације у ком је од 12 пријемних канала ехо-сигнал примљен и у ком правцу је био усмерен одговарајући дијаграм, могао се интерполирати прецизан елевациони угао, а затим и израчунати висина циља на основу измерене удаљености.
При предаји је морала истовремено да се зрачи веома велика снага у свих 12 праваца. Зато су обе предајне јединице користиле импулсне високоснажне клистроне, који су обезбеђивали импулсну снагу до 20 MW.
Старији 3D радарски уређаји са равном или само линеарном фазном антенском решетком не емитују истовремено у свим правцима које треба осматрати. Такве антене могу претраживати само простор унутар ограниченог угловног сектора. Постоје две могућности: или се антена ротира по азимуту, док се елевациони угао претражује електронским путем, или се четири антене статички распореде око носеће конструкције, тако да свака покрива по 90°, а заједно обезбеђују осматрање целог круга од 360°. И у предајном режиму се енергија шаље само у један одређени правац, након чега се чека ехо-сигнал из тог правца.
Ротирајућа антена има један значајан недостатак. Пошто се поједини елевациони углови претражују један за другим, антена не сме да се окреће сувише брзо, како због ограниченог временског буџета не би настале празнине у осматрању. Насупрот томе, варијанта са статичким антенама има временску предност, јер практично четири радара истовремено претражују простор, док користе заједнички систем за обраду радарских података. Такав систем може бити много флексибилнији и истовремено обављати више задатака као мултифункционални радар. Због тога су савремени радари углавном мултифункционални радари.
Тек са појавом дигиталног формирања снопа и паралелне обраде свих пријемних канала овај временски проблем је у потпуности превазиђен. Међутим, тада је, као и код некадашњег MPR-а , потребно да у тренутку предаје цео простор који се осматра буде обасјан предајном енергијом. Уз помоћ једне посебне антене типа „гавраново гнездо“, која је патент Fraunhofer института за високофреквентну физику и радарску технику (FHR), могла би се истовремено надзирати читава хемисфера око положаја радара.
4D радар?
Математички се може дефинисати веома велики број димензија. Међутим, у пракси су мерљиве само три просторне димензије. Као четврта димензија понекад се у физици посматра време. Ако се то пренесе на координате циља које радар мери, онда би то била Доплерова фреквенција. Међутим, Доплерову фреквенцију мере већ и класични 2D радари, а да се због тога не претварају у 3D радаре. Ако 3D радар, поред азимутског угла, елевационог угла и косе удаљености, мери и Доплерову фреквенцију као четврту мерну величину (а то би сваки савремени осматрачки радар требало да буде у стању да ради), да ли га то одједном чини 4D радаром?
Према томе, 4D радар је само маркетиншки израз који подстиче продају, а нема стварне везе са четвртом просторном димензијом. Ово једноставно указује на способност радара за оно што је познато као микро-Доплерова обрада, односно детекцију покретних делова на иначе стационарном објекту или објекту који се креће другом брзином – обично модулацију млазног мотора (Jet Engine Modulation).
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић