
Двохкоординатний або трикоординатний радіолокатор

Рисунок 1. Зона огляду типового двохкоординатного радіолокатора, що являє собою косеканс-квадратну або віялоподібну діаграму направленості, яка обертається
Рисунок 1. Зона огляду типового двохкоординатного радіолокатора, що являє собою косеканс-квадратну або віялоподібну діаграму направленості, яка обертається
Двохкоординатний або трикоординатний радіолокатор
Двухкоординатный радиолокатор
Радіолокатор огляду повітряного простору сканує простір певних розмірів навколо своєї точки розташування та приймає відбиті від повітряних об’єктів сигнали. Діаграма направленості його антени розраховується для виконання конкретних задач. Як правило, антена формує віялоподібну або косеканс-квадратну діаграму направленості, що обертається. Радіолокатор з таким методом сканування називають двохкоординатним. Такий радіолокатор здатен вимірювати тільки дві координати для визначення положення цілей. Дві цілі, що знаходяться на одному азимуті, одна з яких летить над другою, будуть відображені як одна (щоправда, більших розмірів) ціль.
Для отримання третьої координати – кута місця (або висоти) – необхідно використовувати одразу два двохкоординатних радіолокатора. Такий метод був розроблений на початку розвитку радіолокаційних технологій, що відповідає за часом Другій світовій війні та післявоєнному періоду. Один з двох радіолокаторів працював як оглядовий, а другий виконував роль висотоміра. Радіолокатори обох типів, радіолокатор пошуку і висотомір, були двохкоординатними радарами, і кожен з них міг вимірювати тільки дві координати цілей: оглядовий радіолокатор – азимут та дальність, висотомір – кут місця (висоту) та дальність. Об’єднуючи інформацію, отриману цими двома радіолокаторами можливо визначити повні координати цілі.
В радіолокаторах, що використовуються військовими, фактор вартості не відіграє головної ролі. Натомість радіолокатори, що використовуються у системах управління повітряним рухом, не повинні бути занадто дорогими. Тому в таких системах, в основному, використовуються тільки двохкоординатні оглядові радіолокатори. Інформація про висоту забезпечується використанням методу вторинної радіолокації (активна радіолокація з активною відповіддю).
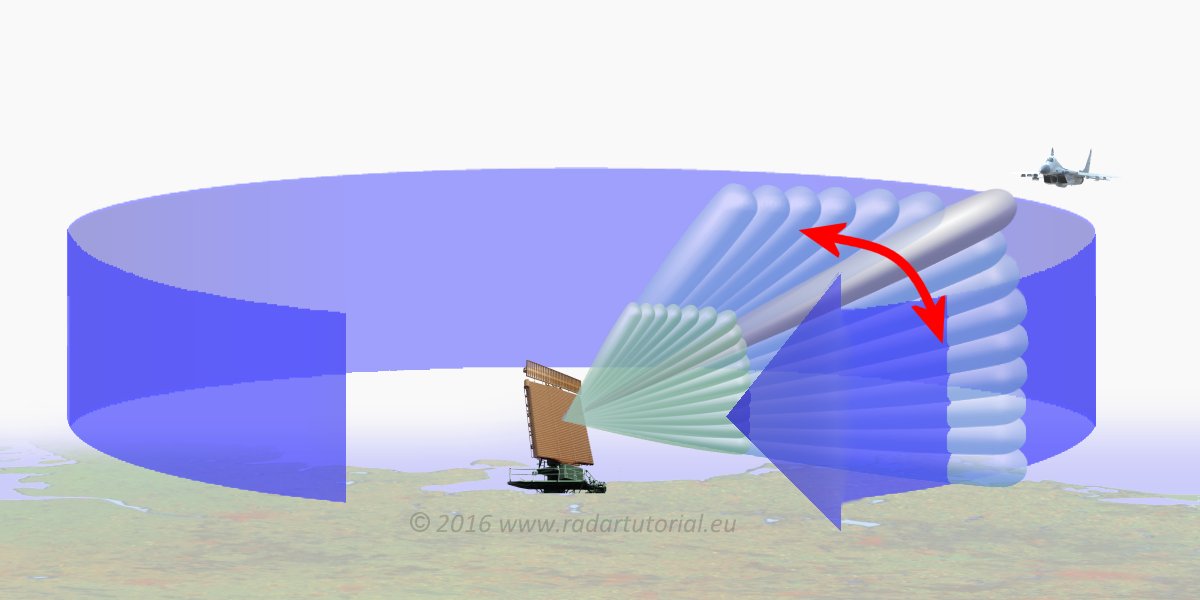
Рисунок 2. Зона огляду типового трикоординатного радіолокатора, отримана електричним скануванням голкоподібного променю у вертикальній площині і механічним обертанням у горизонтальній.

Рисунок 2. Зона огляду типового трикоординатного радіолокатора, отримана електричним скануванням голкоподібного променю у вертикальній площині і механічним обертанням у горизонтальній.
Трикоординатний радіолокатор
Радіолокатор, що забезпечує вимірювання усіх трьох просторових координат, називають трикоординатним.
Особливим типом трикоординатних радіолокаторів є метеорологічний радіолокатор, в якому використовується дуже вузький «голкоподібний» промінь. Після кожного повного сканування (обороту, у випадку кругового огляду) кут місця антени змінюється для наступного циклу сканування. Ці операції повторюються на багатьох кутах місця для перегляду заданої зони простору. Перегляд всієї зони огляду вкругову для всіх кутів місця може тривати до 15 хвилин. Такий метод не підходить для оглядових радіолокаторів, оскільки літаки мають великі швидкості і можуть долати значні відстані за короткий час. За ці 15 хвилин надзвуковий літак пролетить майже 300 кілометрів!
Спочатку трикоординатні радіолокатори були дуже складними технічно. В такому радіолокаторі необхідно було передбачити кілька паралельних приймальних каналів, а його антена мала формувати кілька променів за час прийому. Прикладом такої технології може слугувати радіолокатор MPR , (Medium Power Radar, радіолокатор середньої потужності), який у теперішній час більше не використовується. Його величезна параболічна антена має 36 рупорних опромінювачів, за допомогою яких формується загалом 12 вузьких променів, орієнтованих один над одним під різними кутами місця. Виходячи з того, в якому приймальному каналі сигнал відлуння цілі є максимальним, визначається її точний кут місця. По цьому значенню з урахуванням виміряної дальності цілі розраховується її висота. У всіх 12 напрямках повинна випромінюватися надзвичайно висока потужність. Тому в обох підсилювачах потужності передавача використовувались клістрони для вироблення імпульсів потужністю до 20 мегават.
Застарілі трикоординатні радіолокатори, що мають плоску або лінійну фазовану решітку, не випромінюють у всіх напрямках сектору спостереження одночасно. Це робиться послідовно у часі. Такі антени можуть сканувати простір тільки в межах обмеженого сектора кутів повороту. В такому випадку є дві можливості: антена механічно обертається за азимутом та одночасно здійснює електричне сканування за кутом місця або використовуються чотири статичні плоскі решітки, кожна з яких перекриває чверть кола. Обидва варіанти забезпечують огляд всієї зони. В обох випадках радіолокатор в один момент часу випромінює і приймає сигнал тільки в одному кутовому напрямку.
Варіант з антеною, що обертається, має серйозний недолік. Оскільки зона огляду за кутом місця переглядається послідовно у часі, то антена не повинна обертатися занадто швидко, щоби уникнути пропусків в зоні огляду через порушення балансу часу. В той же час варіант з чотирма статичними антенами має перевагу у розподілі часу, оскільки практично чотири радіолокатори одночасно сканують простір. Сигнали, отримані від них усіх, піддаються спільній обробці і відображаються сумісно. Така система може працювати набагато більш гнучко і використовуватися як багатофункціональний радіолокатор. Тому сучасні радіолокатори – це завжди багатофункціональні радіолокатори.
На основі переваг цифрового діаграмоутворення і можливостей паралельної цифрової обробки даних у всіх приймальних каналах проблема обмеженості часових ресурсів вирішена повністю. Однак в такому випадку весь сектор сканування повинен опромінюватися імпульсною потужністю протягом часу випромінювання, як, наприклад, у радіолокаторі MPR . За допомогою однієї, дуже специфічної антени «вороняче гніздо», запатентованої Інститутом надвисокочастотної фізики та радіолокаційних технологій спільноти Фраунгофера (FHR), можливо контролювати всю напівсферу навколо радіолокатора.
Чи існує таке поняття, як 4D-радар?
Четвертий вимір іноді фізично визначається як час. Щодо координат цілі у РЛС це буде допплерівська частота. Однак допплерівську частоту вимірюють й класичні двовимірні радари, не перетворюючись при цьому у тривимірні. Якщо 3D-радар вимірює допплерівську частоту як четвертий параметр на додаток до азимуту, кута місця і похилої дальності (а це повинен вміти кожен сучасний радар огляду), то він раптом має стати 4D-радаром?
Отже, 4D-радар – це просто рекламний термін, що не має жодного відношення до четвертого виміру. Під цим мається на увазі лише здатність радара до так званої мікродоплерівської обробки, тобто виявлення рухомих частин на об’єкті, який в іншому випадку є нерухомим, або на об’єкті, що рухається з іншою швидкістю — як правило, це модуляція реактивного двигуна (Jet Engine Modulation).