
二坐标还是三维雷达

图 1:典型二坐标雷达示意图,采用旋转的余割平方天线方向图。
二坐标还是三维雷达
二坐标雷达
空中监视雷达必须在雷达周围一定大小的空间内搜索飞机产生的回波信号。 其天线方向图根据具体任务进行设计。 通常采用旋转的 扇形天线方向图 或 余割平方天线方向图。 这种空间扫描方式称为二坐标雷达。 这种雷达只能测量用于确定目标位置的两个坐标。 两架上下重叠飞行的飞机使用这种雷达只能被识别为一个单独但较大的目标。
为了获得第三个坐标,即高度信息, 可以是 仰角 或由此计算出的 目标高度。 在雷达技术发展的早期, 大约第二次世界大战期间以及战后一段时期, 必须由两部雷达协同工作。 一部雷达作为全方位搜索雷达工作, 第二部则作为专门的 测高雷达。 无论是全方位搜索雷达还是测高雷达, 每一种都只能测量两个坐标, 因而两者实际上都是二坐标雷达。
对于军事雷达而言,成本因素通常处于次要地位。 而空中交通管制雷达则不能过于昂贵。 因此,这类空中监视任务通常仍主要使用二坐标雷达。 飞行高度信息则由 二次雷达 提供。
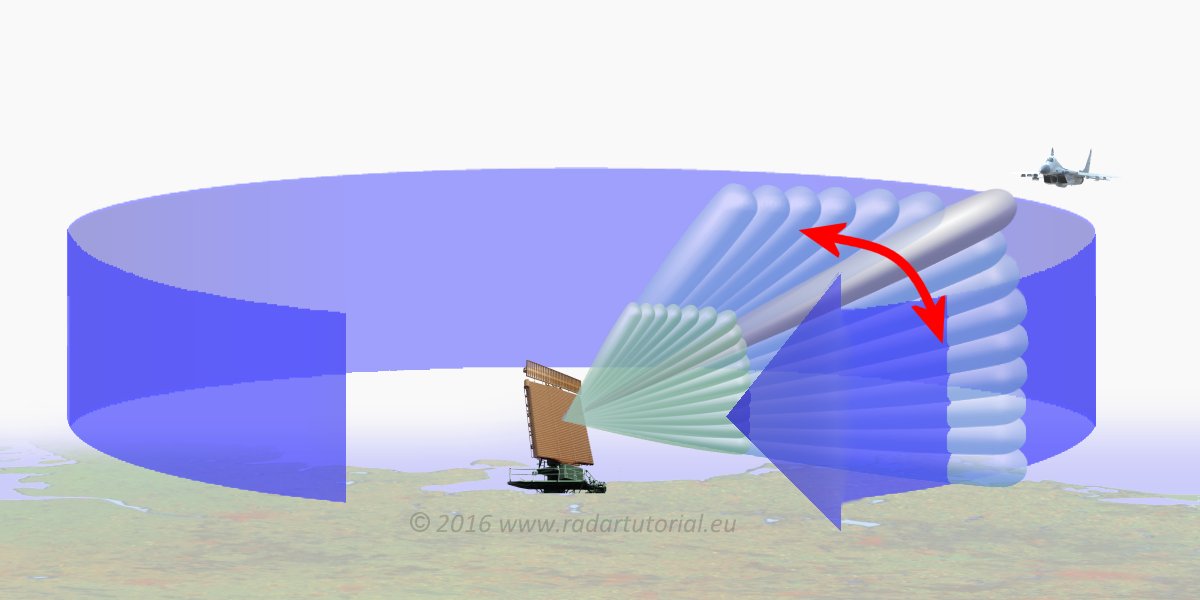
图 2:典型三维雷达示意图,由笔形波束的快速电子扫描与机械旋转组合而成。

三维雷达
如果三个空间坐标的测量都由同一部雷达完成, 则称为三维雷达。
三维雷达的一种特殊形式是 气象雷达。 它利用垂直和水平方向都很窄的天线方向图,以螺旋方式扫描空间。 但要让天线在所有方向完成一次完整的旋转和俯仰扫描,可能需要长达 15 分钟。 对于空中监视雷达而言,这样的时间无法接受, 因为高速飞机在这 15 分钟内可能已经飞行了很远的距离。 一架以音速飞行的飞机在 15 分钟内几乎可以飞行 300 km!
早期用于空中监视的三维雷达需要投入很大的技术成本。 必须并行设置多个接收通道, 同时天线还必须形成多个接收方向图。 这种雷达的一个实例是如今已经退役的 Medium Power Radar (MPR) 。 它巨大的 抛物面天线 装有 36 个 喇叭天线, 总共形成 12 个不同的窄接收方向图, 这些方向图以不同仰角上下排列。 根据回波信号在哪些接收通道中被处理, 以及相应方向图所指向的方向, 可以插值得到精确的仰角, 并结合测得的距离计算目标高度。 发射时必须同时向全部 12 个方向辐射极高的发射功率。 因此,两套发射机末级均采用脉冲 高功率速调管, 可提供高达 20 MW 的脉冲功率。
采用平面或仅线性 相控阵天线 的较早期三维雷达, 并不会同时向所有需要监视的方向发射。 这类天线只能搜索 有限角度范围 内的空间。 这里有两种方案: 一种是天线在方位角方向机械旋转,而仅在仰角方向进行电子扫描; 另一种是在一个支架周围固定布置四面天线, 每面天线覆盖 90°, 从而总体实现 360° 监视。 在这种情况下, 发射时也只向一个特定方向发射, 然后等待该方向返回的回波信号。
旋转天线有一个明显缺点。 由于各个仰角方向是按时间顺序依次扫描的, 因此天线不能旋转得太快, 否则由于 有限的时间预算 会在监视空间中产生空隙。 固定天线方案则在时间上具有优势, 因为实际上相当于四部雷达同时扫描空间, 并且共用一套雷达数据处理系统。 这样雷达系统的使用就更加灵活, 并且可以作为 多功能雷达 承担多种任务。 因此,现代雷达越来越多地采用多功能雷达形式。
只有随着 数字波束形成 技术的实现, 以及由此带来的所有接收通道并行处理, 这一时间问题才得以彻底解决。 不过,在发射时仍然必须像当年的 MPR 一样, 用发射能量照射整个待扫描空间。 采用一种特殊的 “鸦巢”天线, 即德国 Fraunhofer 高频物理与雷达技术研究所(FHR) 的一项专利, 理论上可以同时监视雷达站周围的整个半球空间。
四维雷达?
从数学角度可以定义很多维度。 但实际可直接测量的空间维度只有三个。 第四维有时在物理学中被定义为时间。 如果把这一概念应用到雷达对目标坐标的测量上, 那么相应的量就是 多普勒频率。 然而,传统的二坐标雷达早已能够测量多普勒频率, 却不会因此突然变成三维雷达。 如果一部三维雷达除了 方位角、 仰角 和 斜距 之外, 还把多普勒频率作为第四个测量参数 (实际上每部现代监视雷达都应该具备这种能力), 难道它就突然变成“四维雷达”了吗?
因此,“四维雷达”只是一个有利于市场推广的时髦术语, 与真正意义上的第四维并没有关系。 它实际上只是指雷达具备所谓 Micro Doppler Processing(微多普勒处理) 能力, 即识别一个本身静止或以另一速度运动的目标上仍在运动的部件, 最典型的例子是 喷气发动机调制。