
Rozptyl Dopplerovy frekvence

platformy
Obrázek 1: Dopplerova frekvence pevných bodů během průletu

platformy
Obrázek 1: Dopplerova frekvence pevných bodů během průletu
Rozptyl Dopplerovy frekvence
Když radar proletí dvěma pevnými body (z B do A), pak se Dopplerova frekvence uložená na echo signály bude měnit přibližně lineárně s časem. V bodě, kde je radiální rychlost nulová, bude také nulová Dopplerova frekvence. Poté opět vzroste, ale s negativním znaménkem. Dopplerova frekvence bude tedy připomínat „chirp“. Šířka pásma Dopplerovy frekvence (zde rozsah všech očekávaných Dopplerových frekvencí) leží mezi dvěma extrémy v bodech A a B. Pro úzký úhel otevření je dána vztahem:
| fD1 - fD2 = | 2v · φa | v = rychlost platformy φa = úhel otevření −3dB λ = vlnová délka radaru. |
(1) |
| λ |

Obrázek 2: Dopplerova frekvence odrazů pevných cílů závisí na směru při pohybu radarové platformy (zde 100 m/s)

Obrázek 2: Dopplerova frekvence odrazů pevných cílů závisí na směru při pohybu radarové platformy (zde 100 m/s)
Echové signály pevných cílů získávají díky pohybu platformy Dopplerovu frekvenci. I přes konstantní letovou rychlost není tato Dopplerova frekvence konstantní, ale mění se v důsledku změny úhlu (a tím i změny radiální rychlosti) při průletu. Pouze ve větší boční vzdálenosti od platformy lze změnu Dopplerovy frekvence považovat za přibližně lineární.
Pevné cíle na zemi mají v závislosti na své vzdálenosti od letové dráhy radarové platformy charakteristický průběh změny své Dopplerovy frekvence. Čím dále je bod od této letové dráhy, tím menší je šířka pásma Dopplerovy frekvence. Na základě tohoto pásma lze dokonce odvodit vzdálenost. Tento způsob určování vzdálenosti a naměřená doba šíření pro šikmou vzdálenost společně vytvářejí trojrozměrný obraz zemského povrchu.
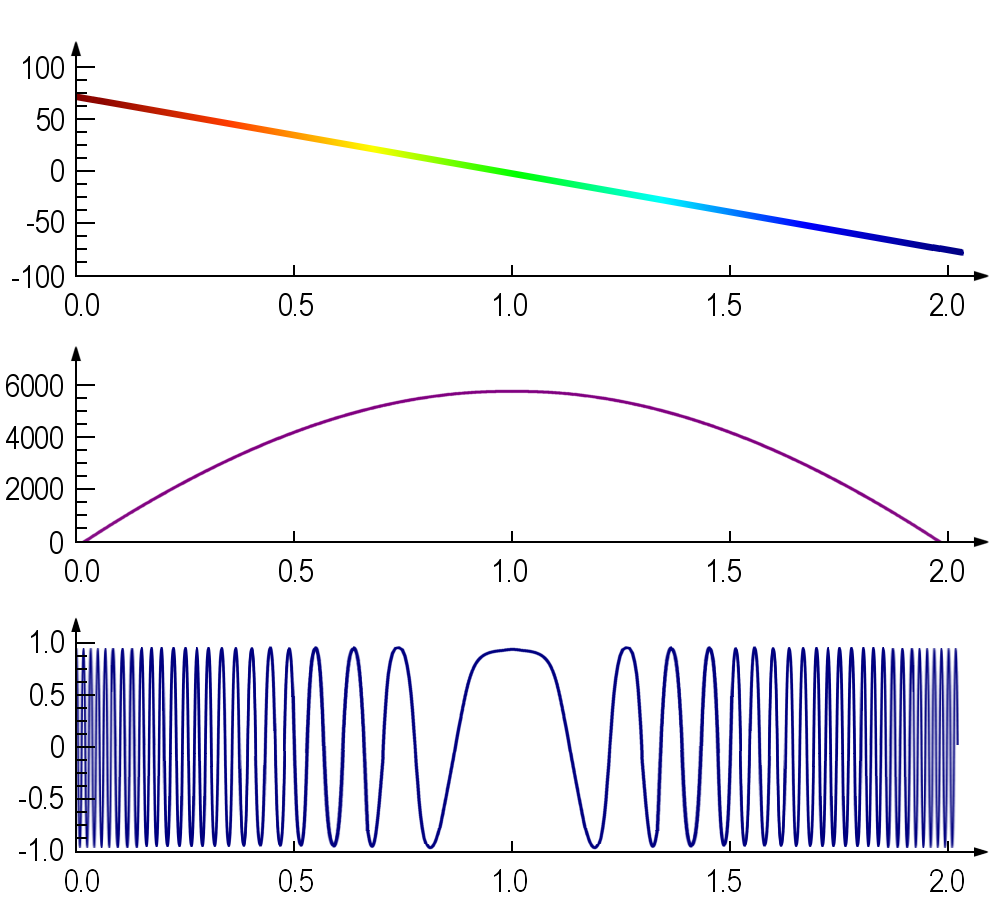
Obrázek 3: Frekvenční, fázový a amplitudový průběh azimutového signálu pro bodový cíl

Obrázek 3: Frekvenční, fázový a amplitudový průběh azimutového signálu pro bodový cíl
Pohyblivé cíle v syntetické apertuře
Signálový procesor pro syntetickou aperturu pracuje za předpokladu, že odražené body krajiny jsou během měření stacionární. Každý bod v rámci viditelné krajiny je charakterizován jedinečnou změnou fázového průběhu odraženého signálu z různých pozic SAR. Tato jedinečnost se naopak využívá k určení polohy odraženého objektu na základě fázového průběhu, ale tato podmínka platí pro dva body, které se nacházejí symetricky vlevo a vpravo od letové dráhy promítnuté na zemský povrch.
Pokud je tento fázový průběh překryt fázovým posunem způsobeným vlastním pohybem, vznikají v závislosti na zvláštnostech tohoto vlastního pohybu (směr pohybu, rychlost) jevy, které sahají od jednoduchého posunu zobrazené polohy přes rozmazaný obraz až po úplnou neostrost, která činí cíl neviditelným. Tento jev se projevuje na radarových mapách, kde jsou například lodě v plné rychlosti zobrazeny několik desítek metrů vedle své příďové vlny nebo je železnice zobrazena vedle kolejí. Tyto pohyblivé cíle lze analyzovat pomocí zkoumání změny Dopplerovy frekvence v čase a soustředit je do ostrého obrazového bodu. To také umožňuje odlišit tyto pohyblivé cíle od stacionárních obrazových bodů pozadí a tím korigovat jejich posun polohy v závislosti na kurzu a vlastní rychlosti.