
Omzetting van radarsignalen
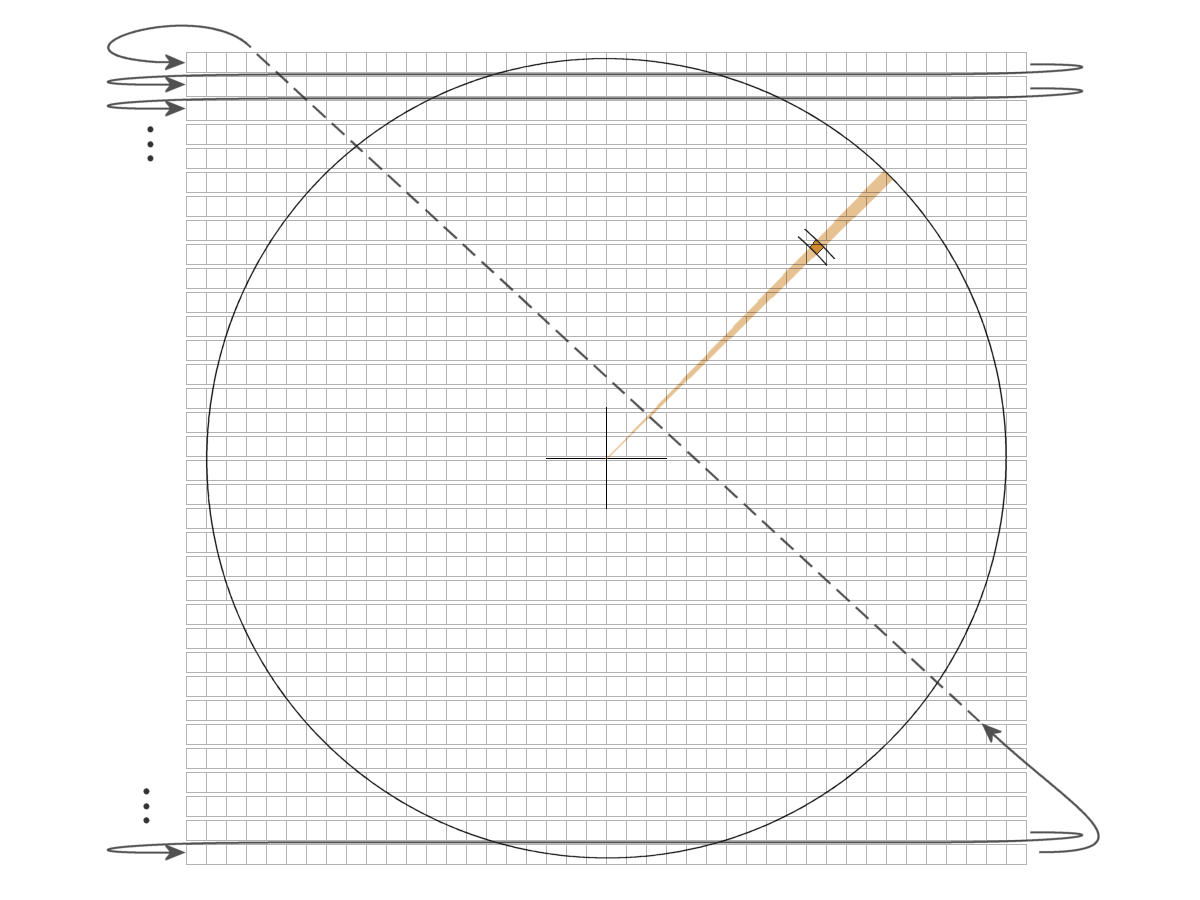
Afbeelding 1: Raster van een computerscherm; de pijlen geven de volgorde aan waarin naar het beeldgeheugen wordt geschreven.

Afbeelding 1: Raster van een computerscherm; de pijlen geven de volgorde aan waarin naar het beeldgeheugen wordt geschreven.

Afbeelding 2: Rechthoekige driehoek met de rechthoekszijden X en Y, de hypotenusa r en de azimuthoek β

Afbeelding 2: Rechthoekige driehoek met de rechthoekszijden X en Y, de hypotenusa r en de azimuthoek β
Omzetting van radarsignalen
Een bewakingsradar bepaalt de positie in een polair coördinatenstelsel door afstand en richting (r,β) te meten. Met behulp van de omzetting van radarsignalen worden deze ruwe radargegevens omgezet naar een formaat dat een eenvoudige weergave in een cartesisch X–Y-coördinatenstelsel mogelijk maakt.
De radar slaat zijn ruwe gegevens op in een tabel. Deze tabel wordt ook aangeduid als polar store of polar pixmap. De kolommen van de tabel vertegenwoordigen alle mogelijke meetbare afstandsstappen. Elke rij komt overeen met één volledige pulsperiode voor een bepaalde azimuthoek. De eerste rij vertegenwoordigt een azimuthoek van 0°, oftewel de noordrichting. In elke cel van de tabel is een waarde opgeslagen die de bijbehorende helderheid weergeeft. Als deze tabel zonder signaalomzetting als rasterafbeelding op een rasterbeeldscherm zou worden weergegeven, zou dit een 90° gedraaide B-scope opleveren. Om op een rasterbeeldscherm met lijngewijze beeldopbouw een beeld te verkrijgen dat lijkt op een PPI, moeten deze ruwe radargegevens eerst naar het X–Y-formaat worden omgezet. Er moet dus worden berekend in welke regel (Y) en in welke pixel (X) het signaal moet worden weergegeven.
Deze omzetting is een zuiver trigonometrische berekening:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
De waarden (XC, YC) geven de positie van de radarantenne weer, die in de meeste gevallen samenvalt met het midden van het beeldscherm.
De afzonderlijke cellen in de tabel met ruwe gegevens hebben echter verschillende afmetingen, afhankelijk van hun afstand tot de radar. Doelmarkeringen die zich op een PPI-indicator dicht bij de radar bevinden, zijn kleiner dan de doelmarkeringen aan de rand van het beeldscherm. In de buurt van de keerpunten van de goniometrische functies kunnen de berekeningen bovendien vrij onnauwkeurig worden. In deze gebieden kan dezelfde hoek worden beschouwd als een complementaire hoek, met behulp van de relatie sin β = cos (90°- β). Helaas komen bij deze berekeningsmethode twee aangrenzende cellen in het polaire coördinatenstelsel niet noodzakelijk overeen met twee aangrenzende pixels in het cartesische coördinatenstelsel. Daardoor ontstaan er onderbrekingen tussen twee signalen die afkomstig zijn van hetzelfde doel en eigenlijk een doorlopend beeld zouden moeten vormen.
Daarom wordt in de praktijk de omgekeerde methode toegepast. In een tweede tabel worden voor elke pixel van elke beeldregel de azimuthoek en de afstand opgeslagen die het dichtst bij de waarden in het polaire coördinatenstelsel liggen. Met behulp van deze geoptimaliseerde waarden (de azimuthoek bepaalt het rijnummer en de afstand het kolomnummer) wordt de cel in de tabel met ruwe gegevens bepaald waarvan de waarde wordt gebruikt om het beeld in X–Y-formaat op te bouwen.
Deze omzetting van radarsignalen veroorzaakt een extra onnauwkeurigheid bij de coördinatenbepaling door de radar. Het middelpunt van een cel in de tabel met ruwe gegevens valt zelden samen met het middelpunt van de overeenkomstige pixel in de beeldregel. De extra fout komt ongeveer overeen met de grootte van één pixel. Hoe kleiner de pixels zijn ten opzichte van de grootte van de doelmarkering in de tabel met ruwe gegevens, des te kleiner is deze extra onnauwkeurigheid.
Hoe kleiner deze pixels echter zijn, hoe meer pixels moeten oplichten om een relatief grote doelmarkering weer te geven. Daarbij zou niet elke pixel met de maximale helderheid van de doelmarkering moeten worden weergegeven. Goede software voor de omzetting van radarsignalen kent daarom bovendien een wegingsfactor toe aan de waarde van elke afzonderlijke pixel, zodat zowel onderbrekingen in de weergave als beeldartefacten worden voorkomen.