
Преобразование радиолокационных сигналов
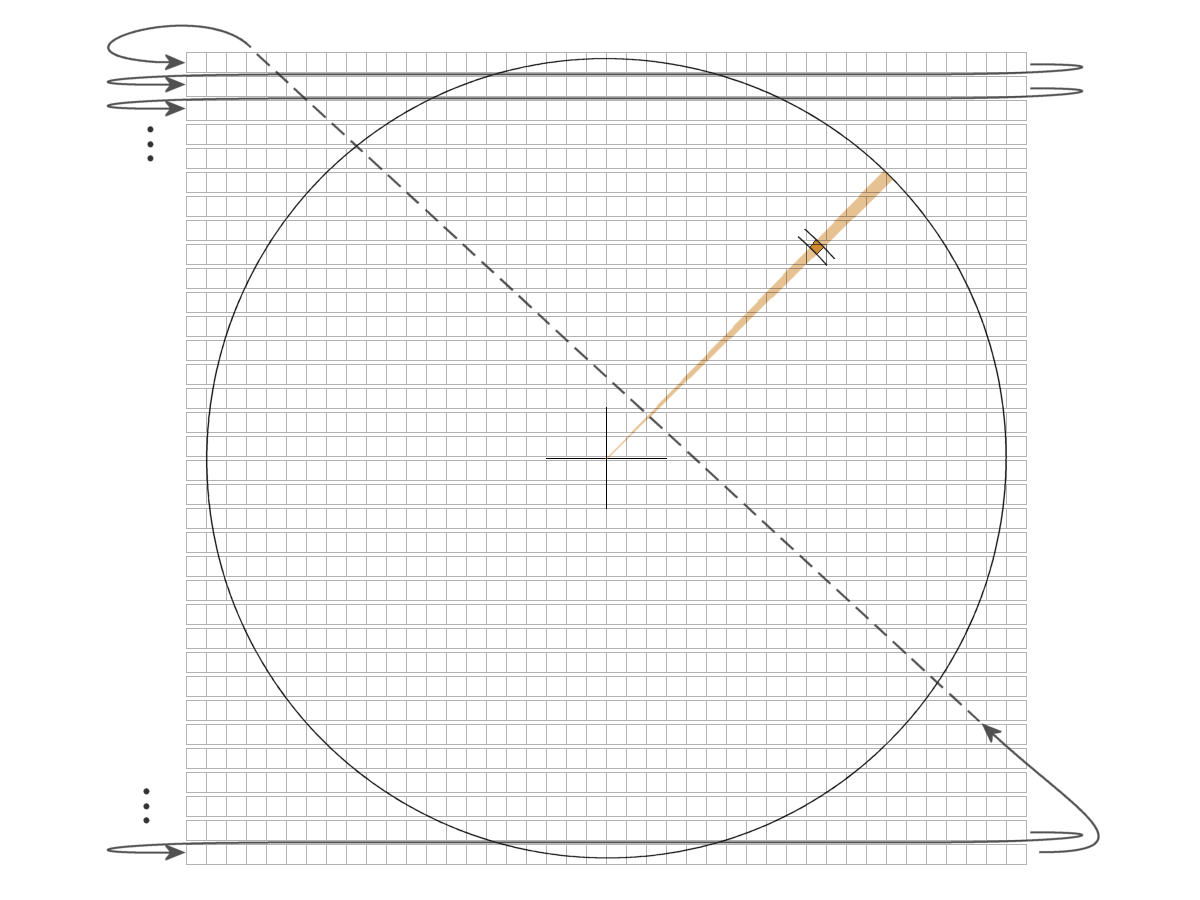
Рисунок 1: Растровая структура экрана компьютера; стрелки показывают порядок записи в видеопамять.

Рисунок 1: Растровая структура экрана компьютера; стрелки показывают порядок записи в видеопамять.

Рисунок 2: Прямоугольный треугольник с катетами X и Y, гипотенузой r и азимутальным углом β

Рисунок 2: Прямоугольный треугольник с катетами X и Y, гипотенузой r и азимутальным углом β
Преобразование радиолокационных сигналов
Обзорная радиолокационная станция определяет положение объекта в полярной системе координат, измеряя дальность и направление (r,β). С помощью преобразования радиолокационных сигналов эти исходные радиолокационные данные преобразуются в формат, позволяющий удобно отображать их в декартовой системе координат X–Y.
Радиолокационная станция сохраняет исходные данные в таблице. Эта таблица также называется polar store или polar pixmap. Столбцы таблицы соответствуют всем возможным измеряемым шагам по дальности. Каждая строка соответствует одному полному периоду импульсов для определённого азимута. Первая строка соответствует азимуту 0°, то есть направлению на север. В каждой ячейке таблицы хранится значение, соответствующее яркости отражённого сигнала. Если эту таблицу вывести в виде растрового изображения без преобразования сигнала на растровом мониторе, получится повёрнутое на 90° B-отображение. Чтобы на растровом мониторе с построчным формированием изображения получить картину, аналогичную индикатору PPI, эти исходные радиолокационные данные необходимо сначала преобразовать в формат X–Y. Следовательно, требуется вычислить, в какой строке (Y) и в каком пикселе (X) должен отображаться сигнал.
Это преобразование представляет собой исключительно тригонометрический расчёт:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
Значения (XC, YC) определяют положение антенной системы радара, которое в большинстве случаев совпадает с центром экрана.
Однако отдельные ячейки таблицы исходных данных имеют разные размеры в зависимости от их расстояния от радиолокационной станции. Отметки целей, расположенных вблизи радара на индикаторе PPI, меньше, чем отметки целей у края экрана. Вблизи точек перегиба тригонометрических функций вычисления также могут становиться довольно неточными. В этих областях тот же угол можно рассматривать как дополнительный, используя соотношение sin β = cos (90°- β). К сожалению, при таком способе вычисления две соседние ячейки в полярной системе координат уже не соответствуют двум соседним пикселям в декартовой системе координат. В результате между двумя сигналами, отражёнными от одной и той же цели, возникают разрывы, хотя изображение должно быть непрерывным.
Поэтому на практике используется обратный подход. В дополнительной таблице для каждого пикселя каждой строки экрана сохраняются значения азимута и дальности, наиболее близкие к значениям в полярной системе координат. На основе этих оптимизированных значений (азимут соответствует номеру строки, а дальность — номеру столбца) определяется ячейка таблицы исходных данных, значение которой используется для формирования изображения в формате X–Y.
Такое преобразование радиолокационных сигналов вносит дополнительную погрешность в определение координат радиолокационной станцией. Центр ячейки таблицы исходных данных лишь в редких случаях совпадает с центром соответствующего пикселя изображения. Дополнительная ошибка приблизительно равна размеру одного пикселя. Чем меньше размер пикселей по сравнению с размером отметки цели в таблице исходных данных, тем меньше эта дополнительная погрешность.
Однако чем меньше размер этих пикселей, тем больше пикселей необходимо задействовать для отображения сравнительно крупной отметки цели. При этом не каждый пиксель должен отображаться с максимальной яркостью отметки цели. Качественное программное обеспечение для преобразования радиолокационных сигналов дополнительно выполняет взвешивание значений каждого пикселя, чтобы одновременно избежать как разрывов изображения, так и появления артефактов.
Автор: Д-р Андрій Музиченко