
Конверзија радарских сигнала
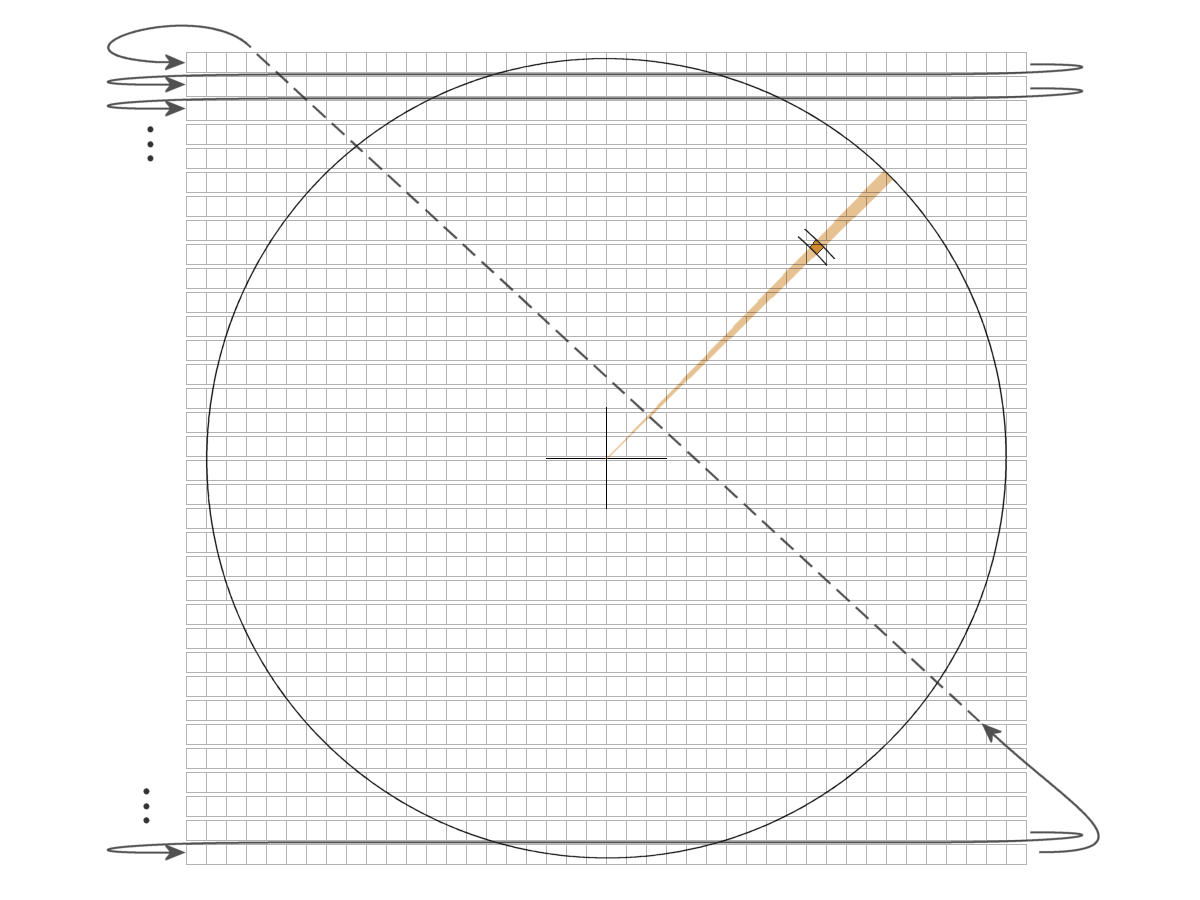
Слика 1: Растер рачунарског екрана; стрелице показују редослед уписа у видео-меморију.

Слика 1: Растер рачунарског екрана; стрелице показују редослед уписа у видео-меморију.

Слика 2: Правоугли троугао са катетама X и Y, хипотенузом r и азимутним углом β

Слика 2: Правоугли троугао са катетама X и Y, хипотенузом r и азимутним углом β
Конверзија радарских сигнала
Осматрачки радар одређује положај у поларном координатном систему мерењем даљине и правца (r,β). Помоћу конверзије радарских сигнала, ови сирови радарски подаци се претварају у формат који омогућава једноставан приказ у Декартовом координатном систему X–Y.
Радар чува своје сирове податке у табели. Ова табела је позната и као polar store или polar pixmap. Колоне табеле представљају све могуће мерљиве кораке по даљини. Сваки ред одговара једном целом периоду импулса за одређени азимут. Први ред представља азимут од 0°, односно правац ка северу. У свакој ћелији табеле налази се вредност која представља одговарајућу осветљеност. Када би ова табела била приказана као растерска слика без конверзије сигнала на растерском монитору, добио би се за 90° ротирани B-екран. Да би се на растерском монитору са линијским формирањем слике добио приказ сличан PPI, ови сирови радарски подаци морају се најпре претворити у формат X–Y. Зато је потребно израчунати у ком реду (Y) и у ком пикселу (X) треба приказати сигнал.
Ова конверзија представља искључиво тригонометријски прорачун:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
Вредности (XC, YC) представљају положај радарске антене, који се у већини случајева налази у средини екрана.
Међутим, појединачне ћелије у табели сирових података имају различите величине, у зависности од удаљености од радара. Ознаке циљева које се на PPI индикатору налазе близу радара мање су од ознака циљева на ивици екрана. У близини преломних тачака тригонометријских функција прорачуни такође могу постати прилично непрецизни. У тим областима исти угао може се посматрати као комплементарни угао, користећи однос sin β = cos (90°- β). Нажалост, при овом начину прорачуна две суседне ћелије у поларном координатном систему више не одговарају нужно двама суседним пикселима у Декартовом координатном систему. Због тога настају празнине између два сигнала који потичу од истог циља, иако би требало да формирају непрекидан приказ.
Зато се у пракси примењује обрнути поступак. У додатној табели за сваки пиксел сваког реда екрана чувају се азимут и даљина који најбоље одговарају вредностима у поларном координатном систему. На основу тих оптимизованих вредности (азимут одговара броју реда, а даљина броју колоне) одређује се ћелија у табели сирових података чија се вредност користи за формирање слике у формату X–Y.
Оваква конверзија радарских сигнала уноси додатну непрецизност у одређивање координата радаром. Центар ћелије у табели сирових података само се ретко поклапа са центром одговарајућег пиксела на екрану. Додатна грешка приближно одговара величини једног пиксела. Што су пиксели мањи у односу на величину ознаке циља у табели сирових података, то је ова додатна непрецизност мања.
Je kleiner aber diese Pixel sind, desto mehr Pixel müssen bei einem recht großen Zielzeichen aufleuchten. Nicht jedes Pixel sollte dann die volle Helligkeit des Zielzeichens bringen. Bei einer guten Software für die Radarsignalumwandlung werden dann die Werte für jedes Pixel zusätzlich gewichtet, um einerseits Lücken in der Darstellung als auch gleichzeitig Artefakte zu vermeiden.
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић