
Conversion des signaux radar
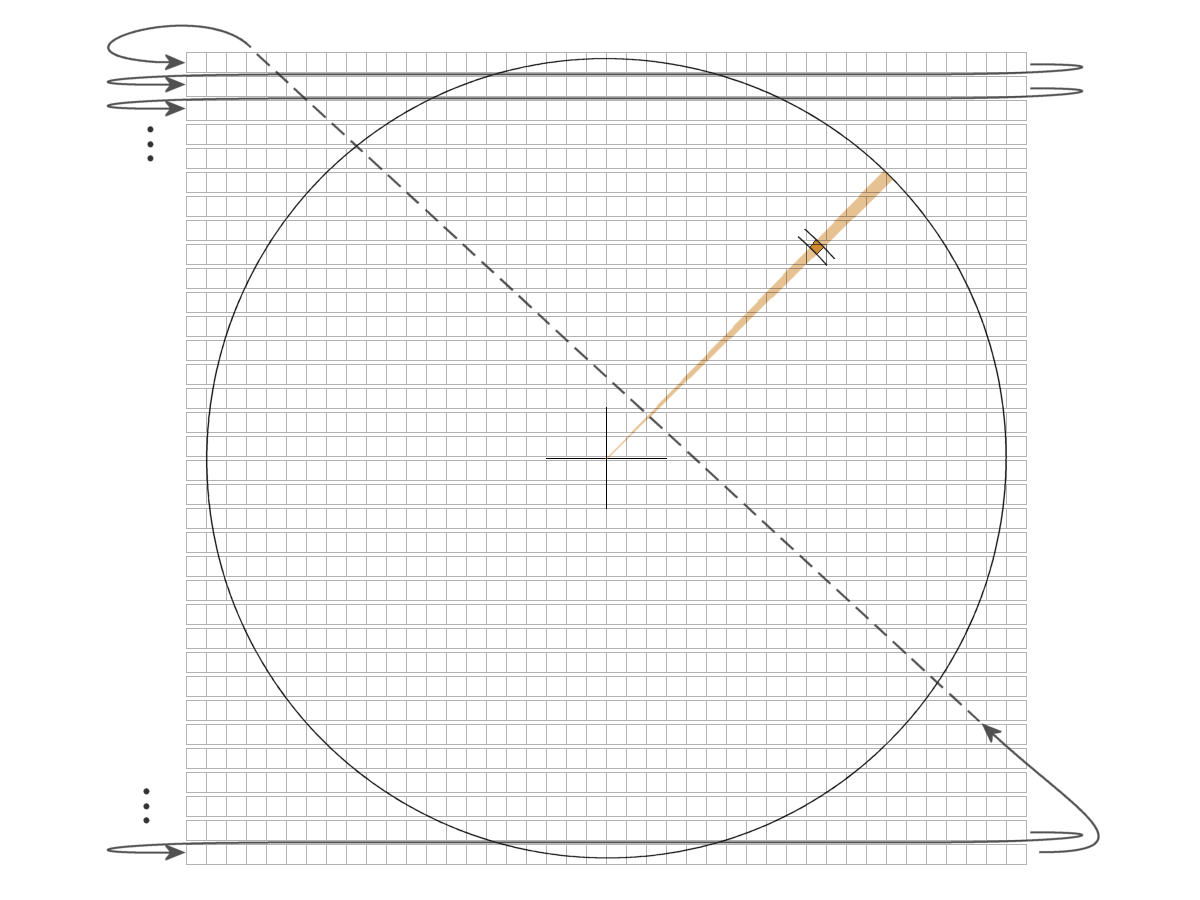
Figure 1 : Trame d'un écran d'ordinateur ; les flèches indiquent l'ordre d'écriture dans la mémoire vidéo.

Figure 1 : Trame d'un écran d'ordinateur ; les flèches indiquent l'ordre d'écriture dans la mémoire vidéo.

Figure 2 : Triangle rectangle avec les côtés X et Y, l'hypoténuse r et l'angle d'azimut β

Figure 2 : Triangle rectangle avec les côtés X et Y, l'hypoténuse r et l'angle d'azimut β
Conversion des signaux radar
Un radar de surveillance détermine la position dans un système de coordonnées polaires en mesurant la distance et la direction (r,β). Grâce à la conversion des signaux radar, ces données radar brutes sont transformées dans un format permettant une représentation simple dans un système de coordonnées cartésiennes X–Y.
Le radar enregistre ses données brutes dans un tableau. Ce tableau est également appelé polar store ou polar pixmap. Les colonnes du tableau représentent tous les incréments de distance mesurables. Chaque ligne correspond à une période d'impulsion complète pour un azimut donné. La première ligne correspond à l'azimut 0°, c'est-à-dire à la direction du nord. Chaque cellule du tableau contient une valeur représentant la luminosité correspondante. Si ce tableau était affiché sous forme d'image matricielle sans conversion du signal sur un écran matriciel, il représenterait un B-scope pivoté de 90°. Afin d'obtenir sur un écran matriciel à balayage ligne par ligne une image similaire à un PPI, ces données radar brutes doivent d'abord être converties au format X–Y. Il faut donc calculer sur quelle ligne (Y) et dans quel pixel (X) le signal doit être affiché.
Cette conversion repose uniquement sur un calcul trigonométrique :
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
Les valeurs (XC, YC) représentent la position de l'antenne radar, qui correspond généralement au centre de l'écran.
Cependant, les différentes cellules du tableau de données brutes n'ont pas toutes la même taille selon leur distance par rapport au radar. Les marques de cible situées à proximité du radar sur un indicateur PPI sont plus petites que celles affichées en bordure de l'écran. À proximité des points d'inflexion des fonctions trigonométriques, les calculs peuvent également devenir relativement imprécis. Dans ces zones, le même angle peut être considéré comme un angle complémentaire à l'aide de la relation sin β = cos (90°- β). Malheureusement, avec cette méthode de calcul, deux cellules voisines dans le système de coordonnées polaires ne correspondent pas nécessairement à deux pixels voisins dans le système de coordonnées cartésiennes. Il en résulte des lacunes entre deux signaux provenant de la même cible, alors qu'ils devraient former une représentation continue.
En pratique, on procède donc de manière inverse. Dans un second tableau, on enregistre pour chaque pixel de chaque ligne de l'écran l'azimut et la distance les plus proches des valeurs du système de coordonnées polaires. À partir de ces valeurs optimisées (l'azimut correspond au numéro de ligne et la distance au numéro de colonne), on détermine la cellule du tableau de données brutes dont la valeur est utilisée pour générer l'image au format X–Y.
Cette conversion des signaux radar introduit une imprécision supplémentaire dans la détermination des coordonnées par le radar. Le centre d'une cellule du tableau de données brutes coïncide rarement avec le centre du pixel correspondant sur la ligne d'affichage. Cette erreur supplémentaire est de l'ordre de la taille d'un pixel. Ainsi, plus les pixels sont petits par rapport à la taille de la marque de cible dans le tableau de données brutes, plus cette imprécision supplémentaire est faible.
Cependant, plus ces pixels sont petits, plus il faut allumer de pixels pour représenter une cible de grande dimension. Dans ce cas, chaque pixel ne devrait pas être affiché avec la luminosité maximale de la cible. Un logiciel performant de conversion des signaux radar pondère donc en outre la valeur de chaque pixel, afin d'éviter à la fois les lacunes dans l'image et l'apparition d'artefacts.