
Conversão de sinais de radar
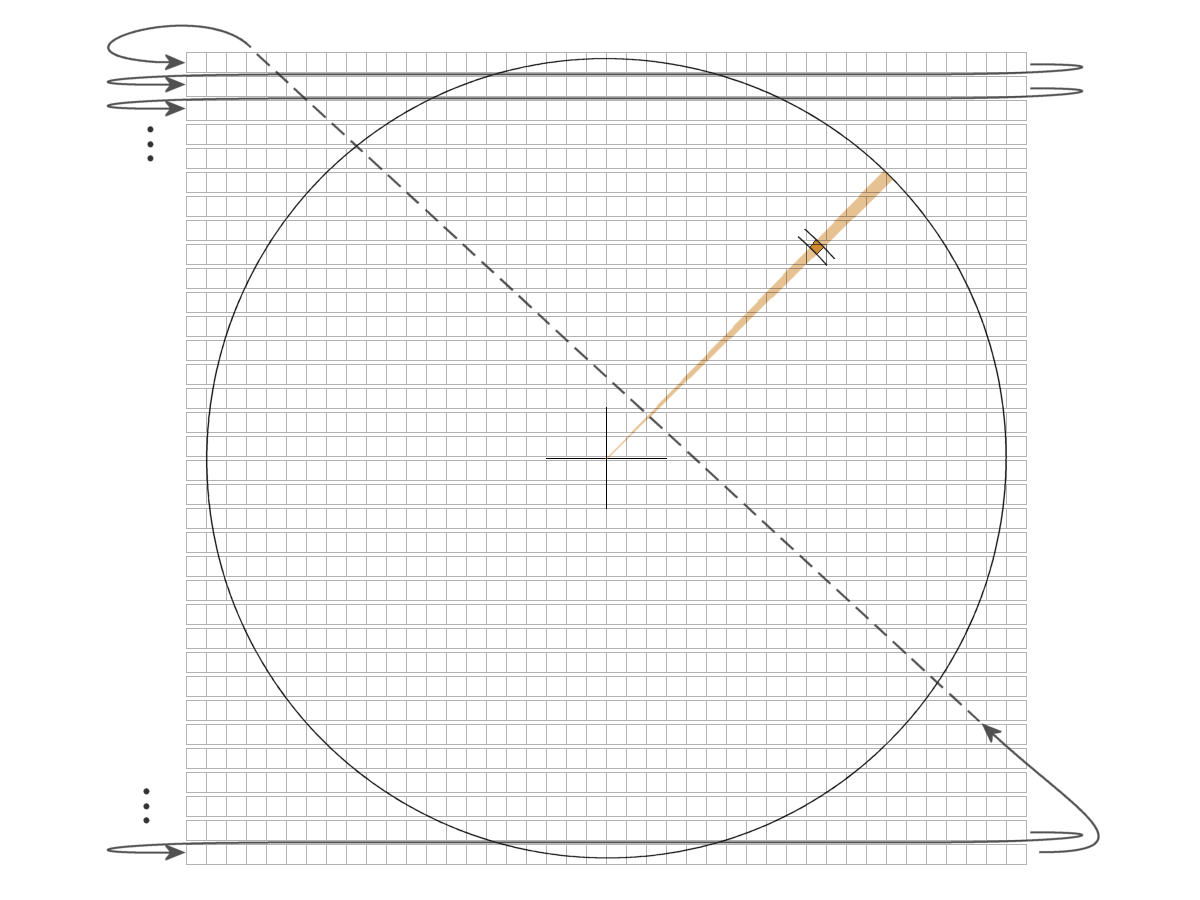
Figura 1: Grade de um monitor de computador; as setas indicam a sequência de gravação na memória de vídeo.

Figura 1: Grade de um monitor de computador; as setas indicam a sequência de gravação na memória de vídeo.

Figura 2: Triângulo retângulo com os catetos X e Y, a hipotenusa r e o ângulo de azimute β

Figura 2: Triângulo retângulo com os catetos X e Y, a hipotenusa r e o ângulo de azimute β
Conversão de sinais de radar
Um radar de vigilância determina a posição em um sistema de coordenadas polares medindo a distância e a direção (r,β). Por meio da conversão de sinais de radar, esses dados brutos de radar são convertidos para um formato que permite sua representação em um sistema de coordenadas cartesianas X–Y.
O radar armazena seus dados brutos em uma tabela. Essa tabela também é conhecida como polar store ou polar pixmap. As colunas da tabela representam todos os incrementos de distância que podem ser medidos. Cada linha corresponde a um período completo de pulsos para um determinado azimute. A primeira linha representa o azimute de 0°, ou seja, a direção norte. Em cada célula da tabela é armazenado um valor que representa o brilho correspondente. Se essa tabela fosse exibida como uma imagem raster sem conversão do sinal em um monitor raster, o resultado seria um B-scope girado em 90°. Para gerar em um monitor raster com formação de imagem linha por linha uma imagem semelhante a um PPI, esses dados brutos de radar devem primeiro ser convertidos para o formato X–Y. Portanto, é necessário calcular em qual linha (Y) e em qual pixel (X) o sinal deverá ser exibido.
Essa conversão consiste apenas em um cálculo trigonométrico:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
Os valores (XC, YC) representam a posição da antena do radar, que, na maioria dos casos, corresponde ao centro da tela.
Entretanto, as diferentes células da tabela de dados brutos têm tamanhos distintos, dependendo da distância em relação ao radar. As marcas de alvo localizadas próximas ao radar em um indicador PPI são menores do que as marcas de alvo exibidas na borda da tela. Nas proximidades dos pontos de inflexão das funções trigonométricas, os cálculos também podem se tornar bastante imprecisos. Nessas regiões, o mesmo ângulo pode ser tratado como um ângulo complementar, utilizando a relação sin β = cos (90°- β). Infelizmente, com esse método de cálculo, duas células adjacentes no sistema de coordenadas polares nem sempre correspondem a dois pixels adjacentes no sistema de coordenadas cartesianas. Como consequência, surgem lacunas entre dois sinais provenientes do mesmo alvo, que na realidade deveriam formar uma representação contínua.
Por esse motivo, na prática utiliza-se o procedimento inverso. Em uma segunda tabela são armazenados, para cada pixel de cada linha da tela, o azimute e a distância que mais se aproximam dos valores do sistema de coordenadas polares. Com base nesses valores otimizados (o azimute corresponde ao número da linha e a distância ao número da coluna), determina-se a célula da tabela de dados brutos cujo valor será utilizado para gerar a imagem no formato X–Y.
Essa conversão dos sinais de radar introduz uma imprecisão adicional na determinação das coordenadas pelo radar. O centro de uma célula da tabela de dados brutos raramente coincide com o centro do pixel correspondente na linha da imagem. Esse erro adicional equivale aproximadamente ao tamanho de um pixel. Assim, quanto menores forem os pixels em relação ao tamanho da marca do alvo na tabela de dados brutos, menor será essa imprecisão adicional.
Entretanto, quanto menores forem esses pixels, maior será o número de pixels que precisará ser iluminado para representar uma marca de alvo relativamente grande. Nesse caso, nem todos os pixels devem ser exibidos com o brilho máximo da marca do alvo. Um bom software de conversão de sinais de radar atribui ainda um peso ao valor de cada pixel, de modo a evitar simultaneamente tanto as lacunas na imagem quanto o aparecimento de artefatos.