
Conversione dei segnali radar
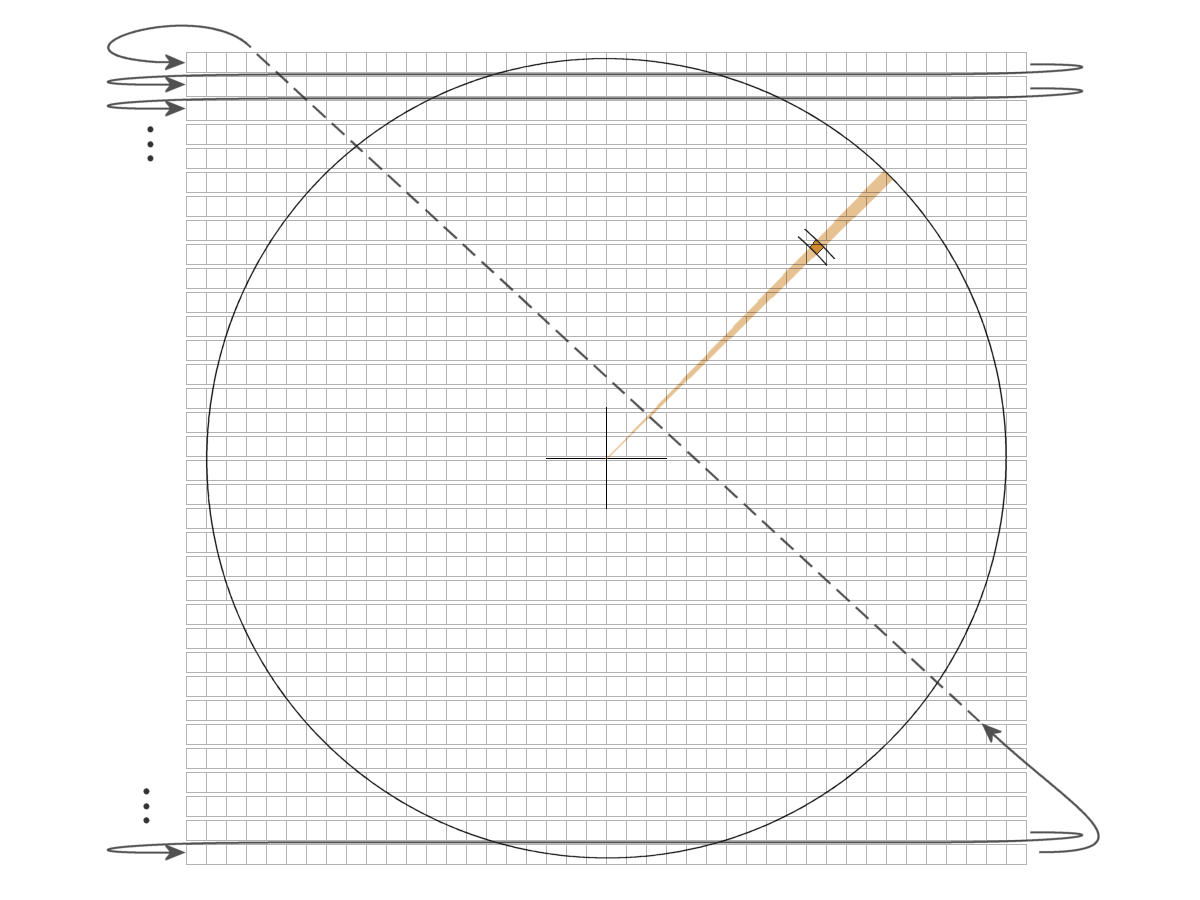
Figura 1: Griglia di un monitor per computer; le frecce indicano l'ordine di scrittura nella memoria video.

Figura 1: Griglia di un monitor per computer; le frecce indicano l'ordine di scrittura nella memoria video.

Figura 2: Triangolo rettangolo con i cateti X e Y, l'ipotenusa r e l'angolo di azimut β

Figura 2: Triangolo rettangolo con i cateti X e Y, l'ipotenusa r e l'angolo di azimut β
Conversione dei segnali radar
Un radar di sorveglianza determina la posizione in un sistema di coordinate polari misurando la distanza e la direzione (r,β). Mediante la conversione dei segnali radar, questi dati radar grezzi vengono trasformati in un formato che consente una semplice rappresentazione in un sistema di coordinate cartesiane X–Y.
Il radar memorizza i propri dati grezzi in una tabella. Questa tabella è nota anche come polar store oppure polar pixmap. Le colonne della tabella rappresentano tutti i possibili intervalli di distanza misurabili. Ogni riga corrisponde a un intero periodo di impulsi relativo a uno specifico azimut. La prima riga rappresenta l'azimut di 0°, cioè la direzione del nord. In ogni cella della tabella è memorizzato un valore che rappresenta la luminosità corrispondente. Se questa tabella fosse visualizzata come immagine raster senza alcuna conversione del segnale su un monitor a scansione raster, il risultato sarebbe un B-scope ruotato di 90°. Per ottenere su un monitor a scansione raster con visualizzazione riga per riga un'immagine simile a un PPI, questi dati radar grezzi devono prima essere convertiti nel formato X–Y. Occorre quindi calcolare in quale riga (Y) e in quale pixel (X) debba essere visualizzato il segnale.
Questa conversione consiste esclusivamente in un calcolo trigonometrico:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
I valori (XC, YC) rappresentano la posizione dell'antenna radar, che nella maggior parte dei casi coincide con il centro dello schermo.
Tuttavia, le singole celle della tabella dei dati grezzi hanno dimensioni diverse a seconda della loro distanza dal radar. I simboli dei bersagli situati vicino alla posizione del radar su un indicatore PPI sono più piccoli di quelli visualizzati ai bordi dello schermo. Anche in prossimità dei punti di flesso delle funzioni trigonometriche i calcoli possono diventare piuttosto imprecisi. In queste zone lo stesso angolo può essere considerato come angolo complementare, utilizzando la relazione sin β = cos (90°- β). Purtroppo, con questo metodo di calcolo due celle adiacenti del sistema di coordinate polari non corrispondono necessariamente a due pixel adiacenti del sistema di coordinate cartesiane. Di conseguenza si formano lacune tra due segnali provenienti dallo stesso bersaglio, che in realtà dovrebbero apparire continui.
Per questo motivo, nella pratica si utilizza il procedimento inverso. In una seconda tabella vengono memorizzati, per ogni pixel di ogni riga del monitor, l'azimut e la distanza che meglio corrispondono ai valori del sistema di coordinate polari. Utilizzando questi valori ottimizzati (l'azimut corrisponde al numero di riga e la distanza al numero di colonna), viene individuata la cella della tabella dei dati grezzi il cui valore viene impiegato per generare l'immagine nel formato X–Y.
Questa conversione dei segnali radar introduce un'ulteriore imprecisione nella determinazione delle coordinate da parte del radar. Il centro di una cella della tabella dei dati grezzi coincide solo raramente con il centro del pixel corrispondente nella riga dell'immagine. L'errore aggiuntivo corrisponde approssimativamente alla dimensione di un pixel. Quanto più piccoli sono i pixel rispetto alla dimensione del simbolo del bersaglio nella tabella dei dati grezzi, tanto minore risulta questa ulteriore imprecisione.
Tuttavia, quanto più piccoli sono questi pixel, tanto maggiore è il numero di pixel che deve essere illuminato per rappresentare un bersaglio di dimensioni relativamente grandi. In questo caso, non tutti i pixel dovrebbero essere visualizzati con la massima luminosità del bersaglio. Un software di qualità per la conversione dei segnali radar assegna quindi un peso al valore di ciascun pixel, in modo da evitare contemporaneamente sia le lacune nella rappresentazione sia la comparsa di artefatti.