
Konwersja sygnałów radarowych
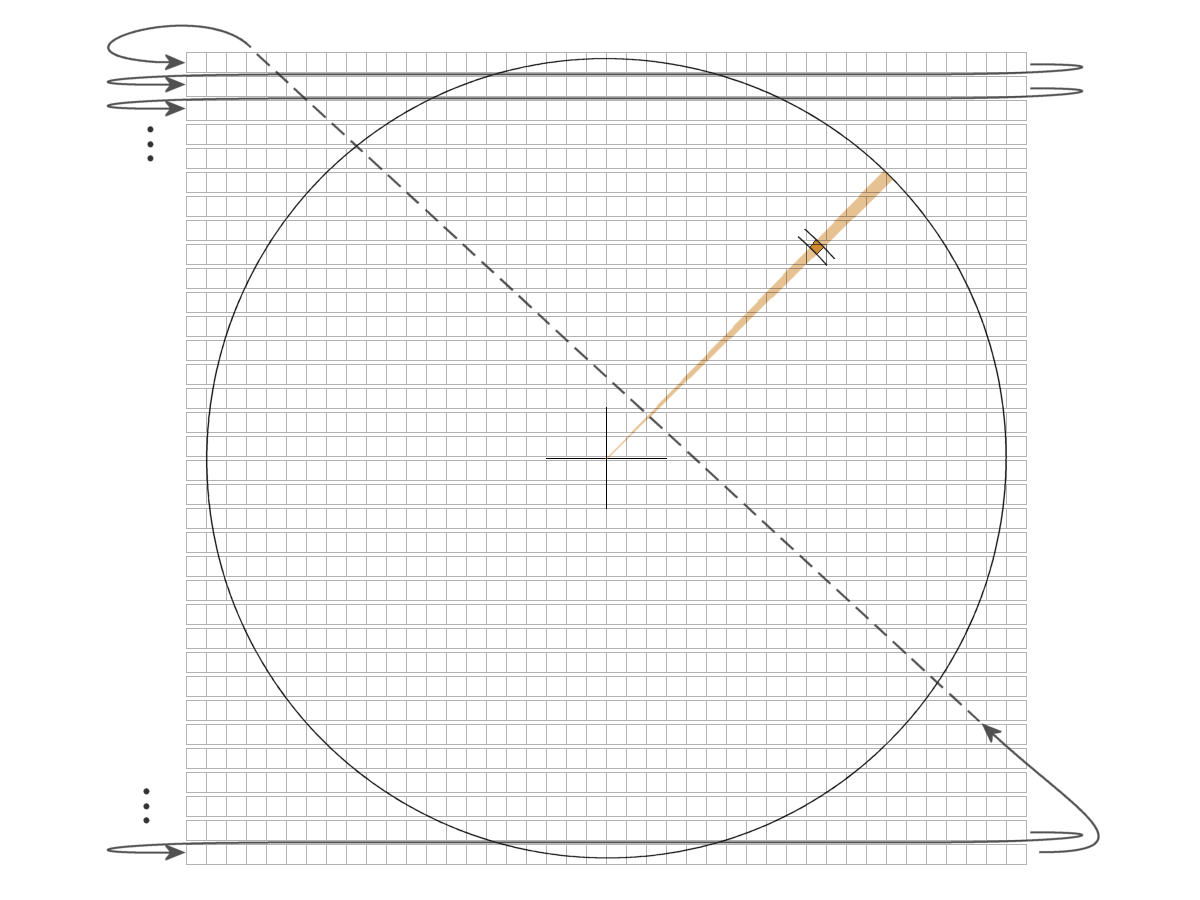
Rysunek 1: Raster ekranu komputera; strzałki pokazują kolejność zapisu do pamięci obrazu.

Rysunek 1: Raster ekranu komputera; strzałki pokazują kolejność zapisu do pamięci obrazu.

Rysunek 2: Trójkąt prostokątny o przyprostokątnych X i Y, przeciwprostokątnej r oraz kącie azymutu β

Rysunek 2: Trójkąt prostokątny o przyprostokątnych X i Y, przeciwprostokątnej r oraz kącie azymutu β
Konwersja sygnałów radarowych
Radar dozorowania określa położenie w układzie współrzędnych biegunowych na podstawie pomiaru odległości i kierunku (r,β). Dzięki konwersji sygnałów radarowych surowe dane radarowe są przekształcane do formatu, który umożliwia ich łatwe przedstawienie w prostokątnym układzie współrzędnych X–Y.
Radar zapisuje swoje surowe dane w tabeli. Tabela ta jest również nazywana polar store lub polar pixmap. Kolumny tabeli reprezentują wszystkie możliwe mierzalne kroki odległości. Każdy wiersz odpowiada jednemu pełnemu okresowi impulsowemu dla określonego azymutu. Pierwszy wiersz odpowiada azymutowi 0°, czyli kierunkowi północnemu. W każdej komórce tabeli zapisana jest wartość reprezentująca odpowiednią jasność. Gdyby tabela ta została wyświetlona jako obraz rastrowy bez konwersji sygnału na monitorze rastrowym, przedstawiałaby obrócony o 90° wskaźnik typu B. Aby na monitorze rastrowym z liniowym odświeżaniem obrazu uzyskać obraz podobny do PPI, surowe dane radarowe muszą zostać najpierw przekształcone do formatu X–Y. Należy więc obliczyć, w którym wierszu (Y) i w którym pikselu (X) ma zostać wyświetlony sygnał.
Konwersja ta opiera się wyłącznie na obliczeniach trygonometrycznych:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
Wartości (XC, YC) reprezentują położenie anteny radarowej, które w większości przypadków znajduje się w środku ekranu.
Poszczególne komórki tabeli z surowymi danymi mają jednak różne rozmiary, zależnie od swojej odległości od radaru. Znaczniki celów znajdujących się w pobliżu radaru na wskaźniku PPI są mniejsze niż znaczniki widoczne przy krawędzi ekranu. W pobliżu punktów przegięcia funkcji trygonometrycznych obliczenia mogą również stawać się dość niedokładne. W tych obszarach ten sam kąt można rozpatrywać jako kąt dopełniający, wykorzystując zależność sin β = cos (90°- β). Niestety przy tej metodzie obliczeń dwie sąsiednie komórki w biegunowym układzie współrzędnych nie odpowiadają już dwóm sąsiednim pikselom w kartezjańskim układzie współrzędnych. W rezultacie pomiędzy dwoma sygnałami pochodzącymi od tego samego celu, które powinny tworzyć ciągły obraz, powstają przerwy.
Dlatego w praktyce stosuje się odwrotne podejście. W dodatkowej tabeli dla każdego piksela każdego wiersza ekranu zapisywane są wartości azymutu i odległości, które najlepiej odpowiadają wartościom w biegunowym układzie współrzędnych. Na podstawie tych zoptymalizowanych wartości (azymut odpowiada numerowi wiersza, a odległość numerowi kolumny) określana jest komórka w tabeli surowych danych, której wartość zostaje wykorzystana do utworzenia obrazu w formacie X–Y.
Konwersja sygnałów radarowych wprowadza dodatkową niedokładność do wyznaczania współrzędnych przez radar. Środek komórki w tabeli surowych danych rzadko pokrywa się ze środkiem odpowiadającego jej piksela w obrazie. Dodatkowy błąd odpowiada w przybliżeniu wielkości jednego piksela. Im mniejsze są piksele w stosunku do wielkości znacznika celu w tabeli surowych danych, tym mniejsza jest ta dodatkowa niedokładność.
Jednak im mniejsze są te piksele, tym więcej pikseli musi zostać podświetlonych, aby przedstawić stosunkowo duży znacznik celu. Nie każdy piksel powinien przy tym świecić z pełną jasnością znacznika celu. Dobre oprogramowanie do konwersji sygnałów radarowych dodatkowo waży wartości poszczególnych pikseli, aby jednocześnie zapobiec zarówno powstawaniu przerw w obrazie, jak i pojawianiu się artefaktów.