
Преобразуване на радарни сигнали
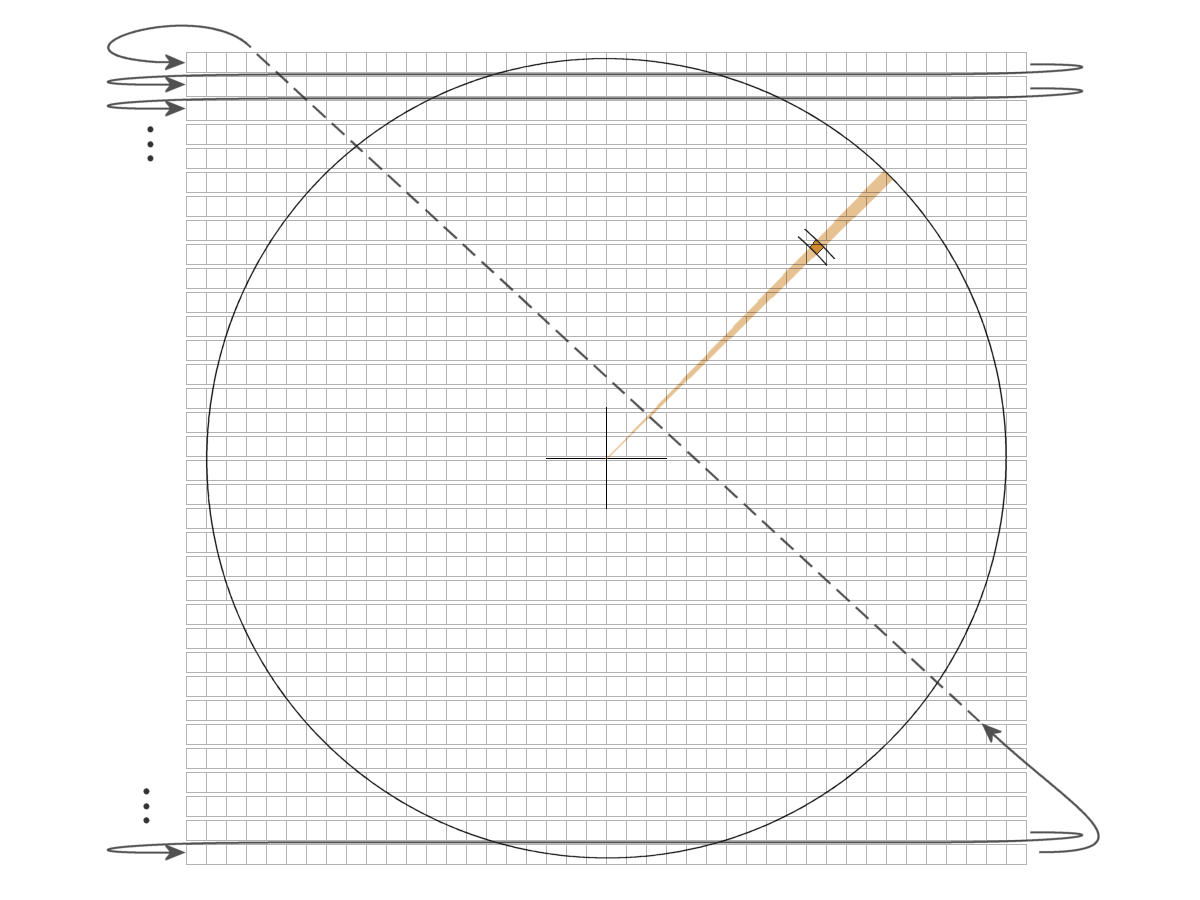
Фигура 1: Растер на компютърен дисплей; стрелките показват последователността на записване в паметта на екрана.

Фигура 1: Растер на компютърен дисплей; стрелките показват последователността на записване в паметта на екрана.

Фигура 2: Правоъгълен триъгълник с катети X и Y, хипотенуза r и азимутен ъгъл β

Фигура 2: Правоъгълен триъгълник с катети X и Y, хипотенуза r и азимутен ъгъл β
Преобразуване на радарни сигнали
Обзорният радиолокатор определя положението в полярна координатна система чрез измерване на далечината и направлението (r,β). Чрез преобразуване на радарните сигнали тези първични радарни данни се преобразуват във формат, който позволява лесно изобразяване в координатна система X–Y.
Радарът съхранява първичните си данни в таблица. Тази таблица се нарича още polar store или polar pixmap. Колоните на таблицата представят всички възможни измерими стъпки по далечина. Всеки ред съответства на един пълен импулсен период при точно определен азимут. Първият ред съответства на азимут 0°, т.е. посоката север. Във всяка клетка на таблицата се записва стойност, представяща яркостта на съответния сигнал. Ако тази таблица бъде изобразена като растерно изображение без преобразуване на сигнала върху растерен дисплей, тя ще представлява завъртяно на 90° B-изображение. За да се получи върху растерен дисплей изображение, подобно на PPI, първичните радарни данни трябва предварително да бъдат преобразувани във формат X–Y. Следователно трябва да се изчисли в кой ред (Y) и кой пиксел (X) трябва да бъде осветен.
Това преобразуване представлява чисто тригонометрично изчисление:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
Стойностите (XC, YC) определят местоположението на радарната антена, което в повечето случаи съответства на центъра на екрана.
В таблицата с първичните данни обаче отделните клетки имат различни размери в зависимост от разстоянието им до радара. Маркерите на целите, разположени близо до радара върху PPI индикатора за кръгов обзор, са по-малки от тези в периферията на екрана. В близост до точките на пречупване на тригонометричните функции изчисленията също могат да станат сравнително неточни. В тези области същият ъгъл може да бъде разглеждан като допълнителен, като се използва зависимостта sin β = cos (90°- β). За съжаление при този метод на изчисление две съседни клетки в полярната координатна система невинаги съответстват на два съседни пиксела в правоъгълната координатна система. Така между два сигнала, принадлежащи на една и съща цел, възникват празнини в изображението.
Поради това на практика се използва обратният подход. В допълнителна таблица за всеки пиксел от всеки ред на дисплея се съхраняват азимутът и далечината, които най-точно съответстват на стойностите в полярната координатна система. Чрез тези оптимизирани стойности (азимутът определя номера на реда, а далечината – номера на колоната) се определя клетката от таблицата с първичните данни, чиято стойност се използва за формиране на изображението във формат X–Y.
Това преобразуване на радарните сигнали води до допълнителна грешка при определянето на координатите. Центърът на клетката в таблицата с първичните данни рядко съвпада с центъра на съответния пиксел в реда на изображението. Допълнителната грешка е приблизително равна на размера на един пиксел. Следователно, колкото по-малки са пикселите спрямо размера на маркера на целта в таблицата с първичните данни, толкова по-малка е тази допълнителна неточност.
Колкото по-малки са обаче тези пиксели, толкова повече пиксели трябва да бъдат осветени при сравнително голям маркер на целта. В такъв случай не всеки пиксел трябва да бъде изобразен с пълната яркост на целта. При качествен софтуер за преобразуване на радарните сигнали стойностите на отделните пиксели се претеглят допълнително, така че едновременно да се избегнат както празнините в изображението, така и появата на артефакти.